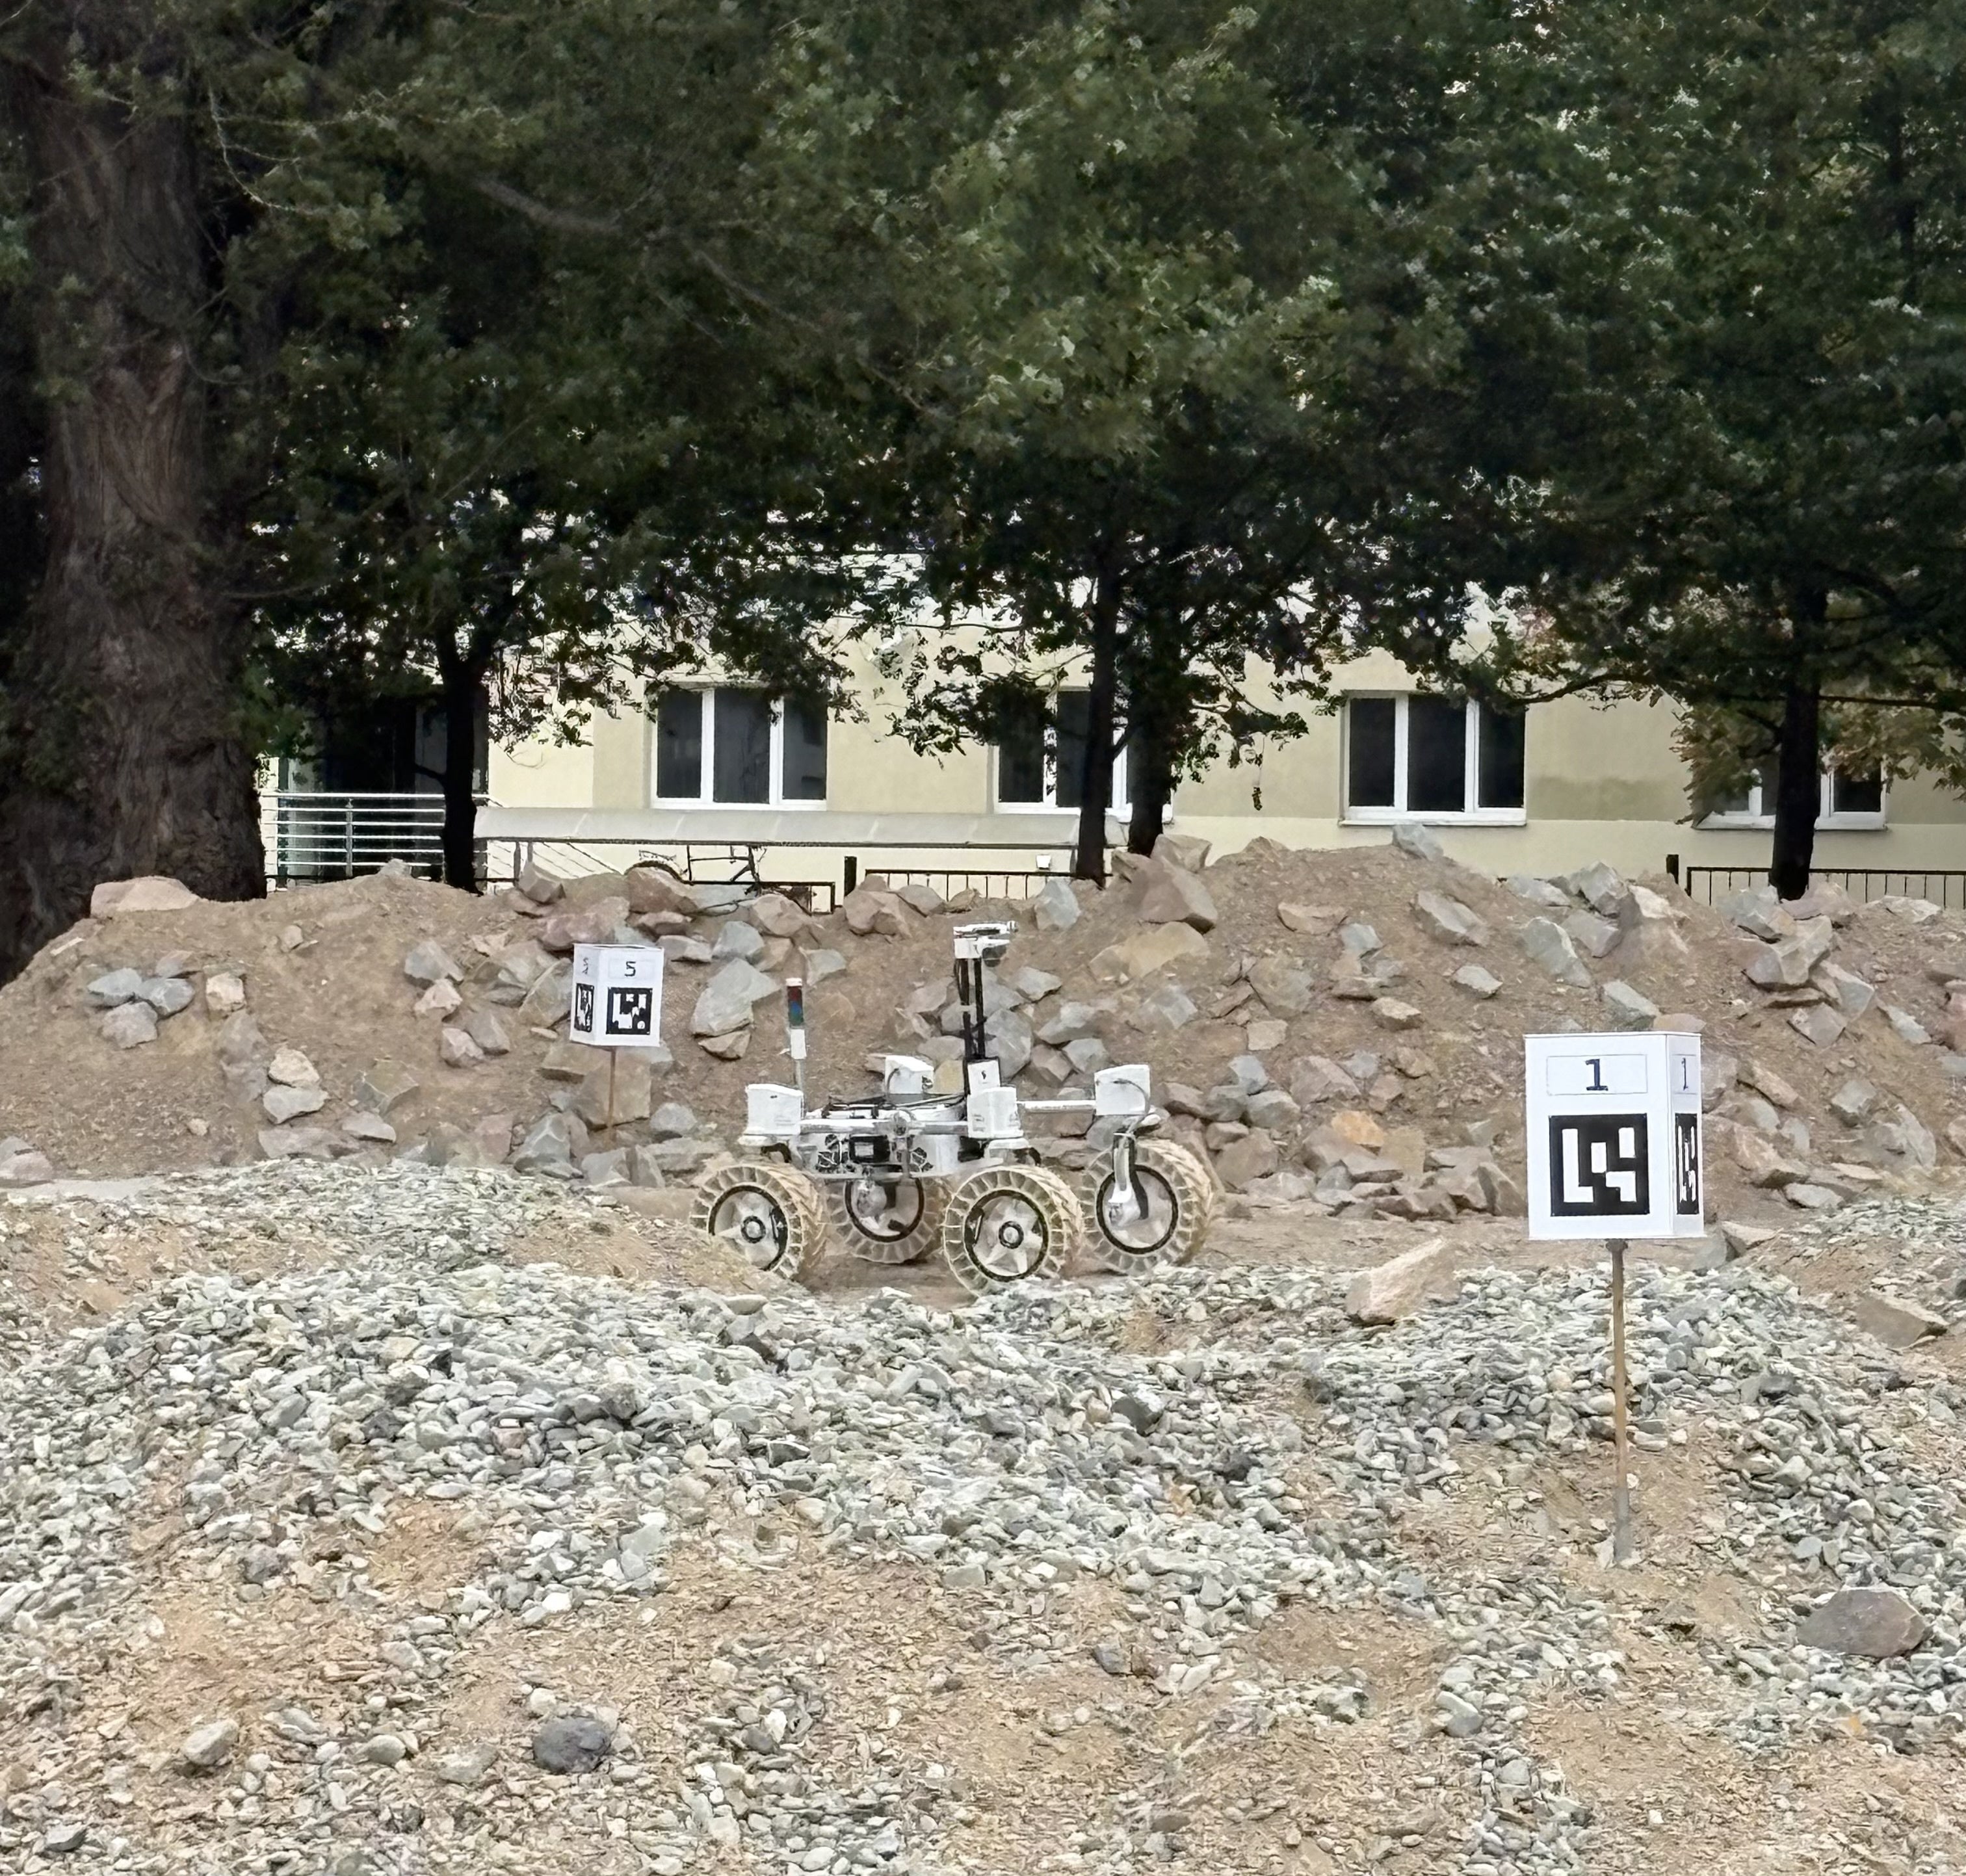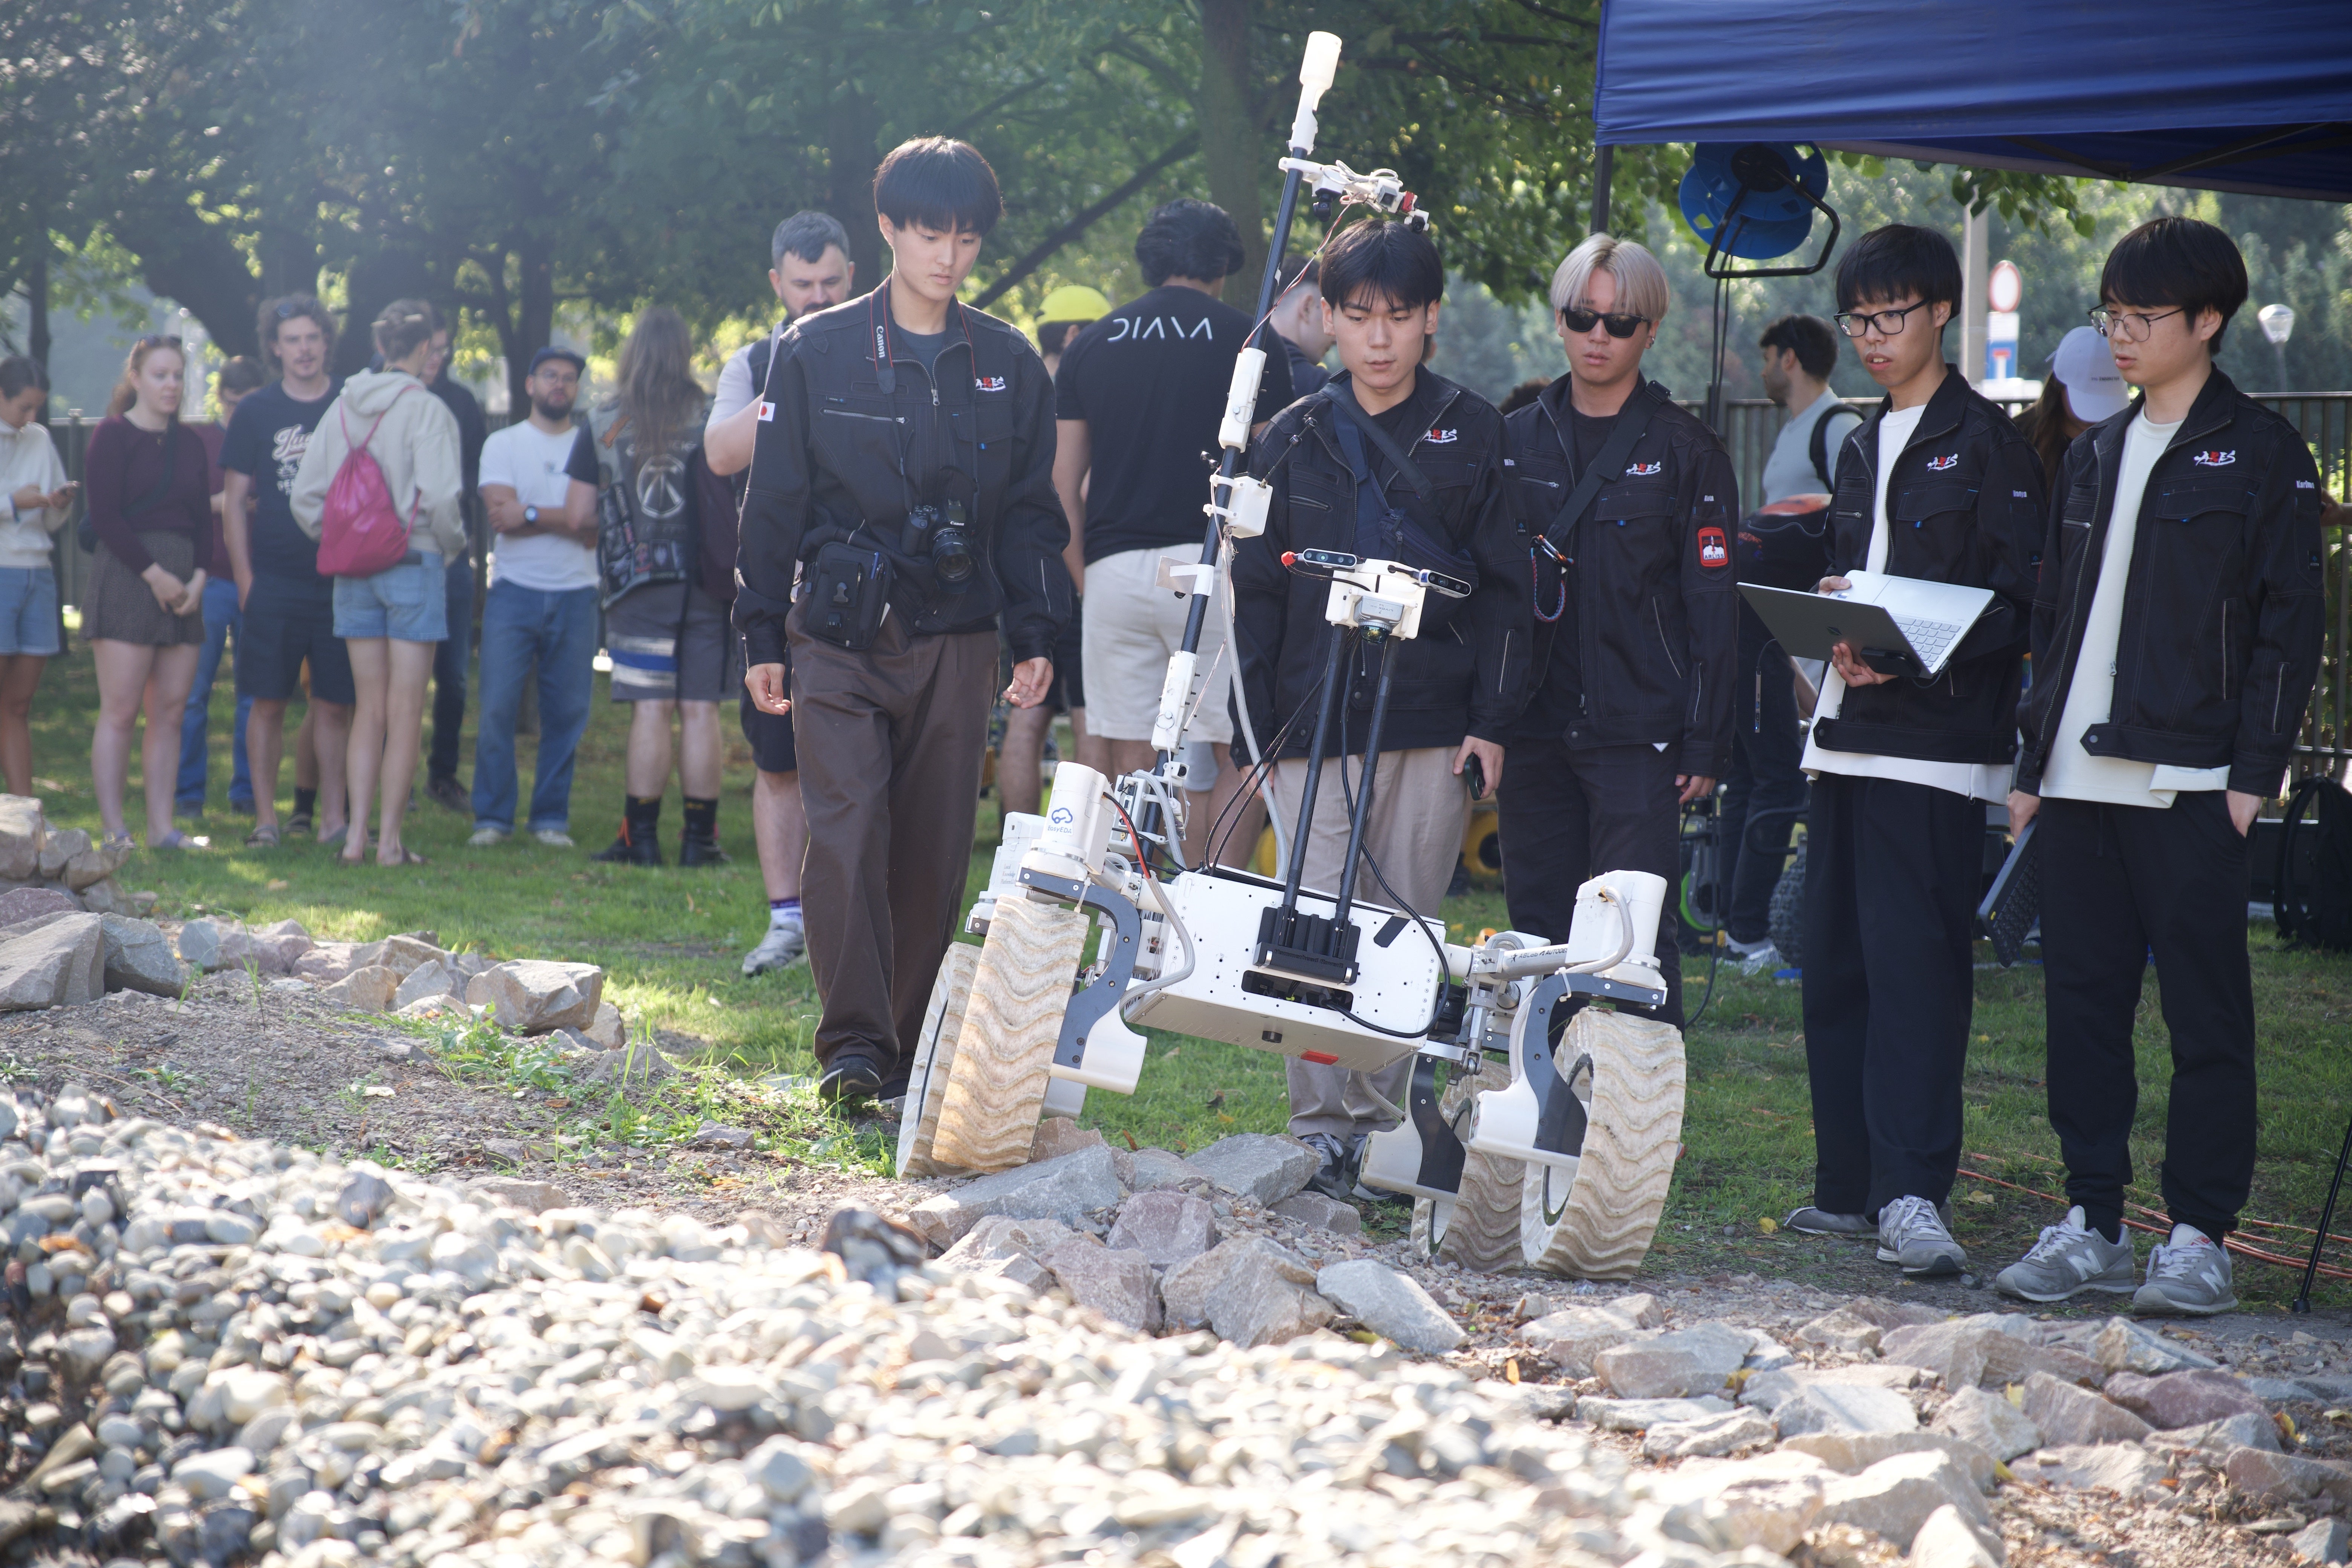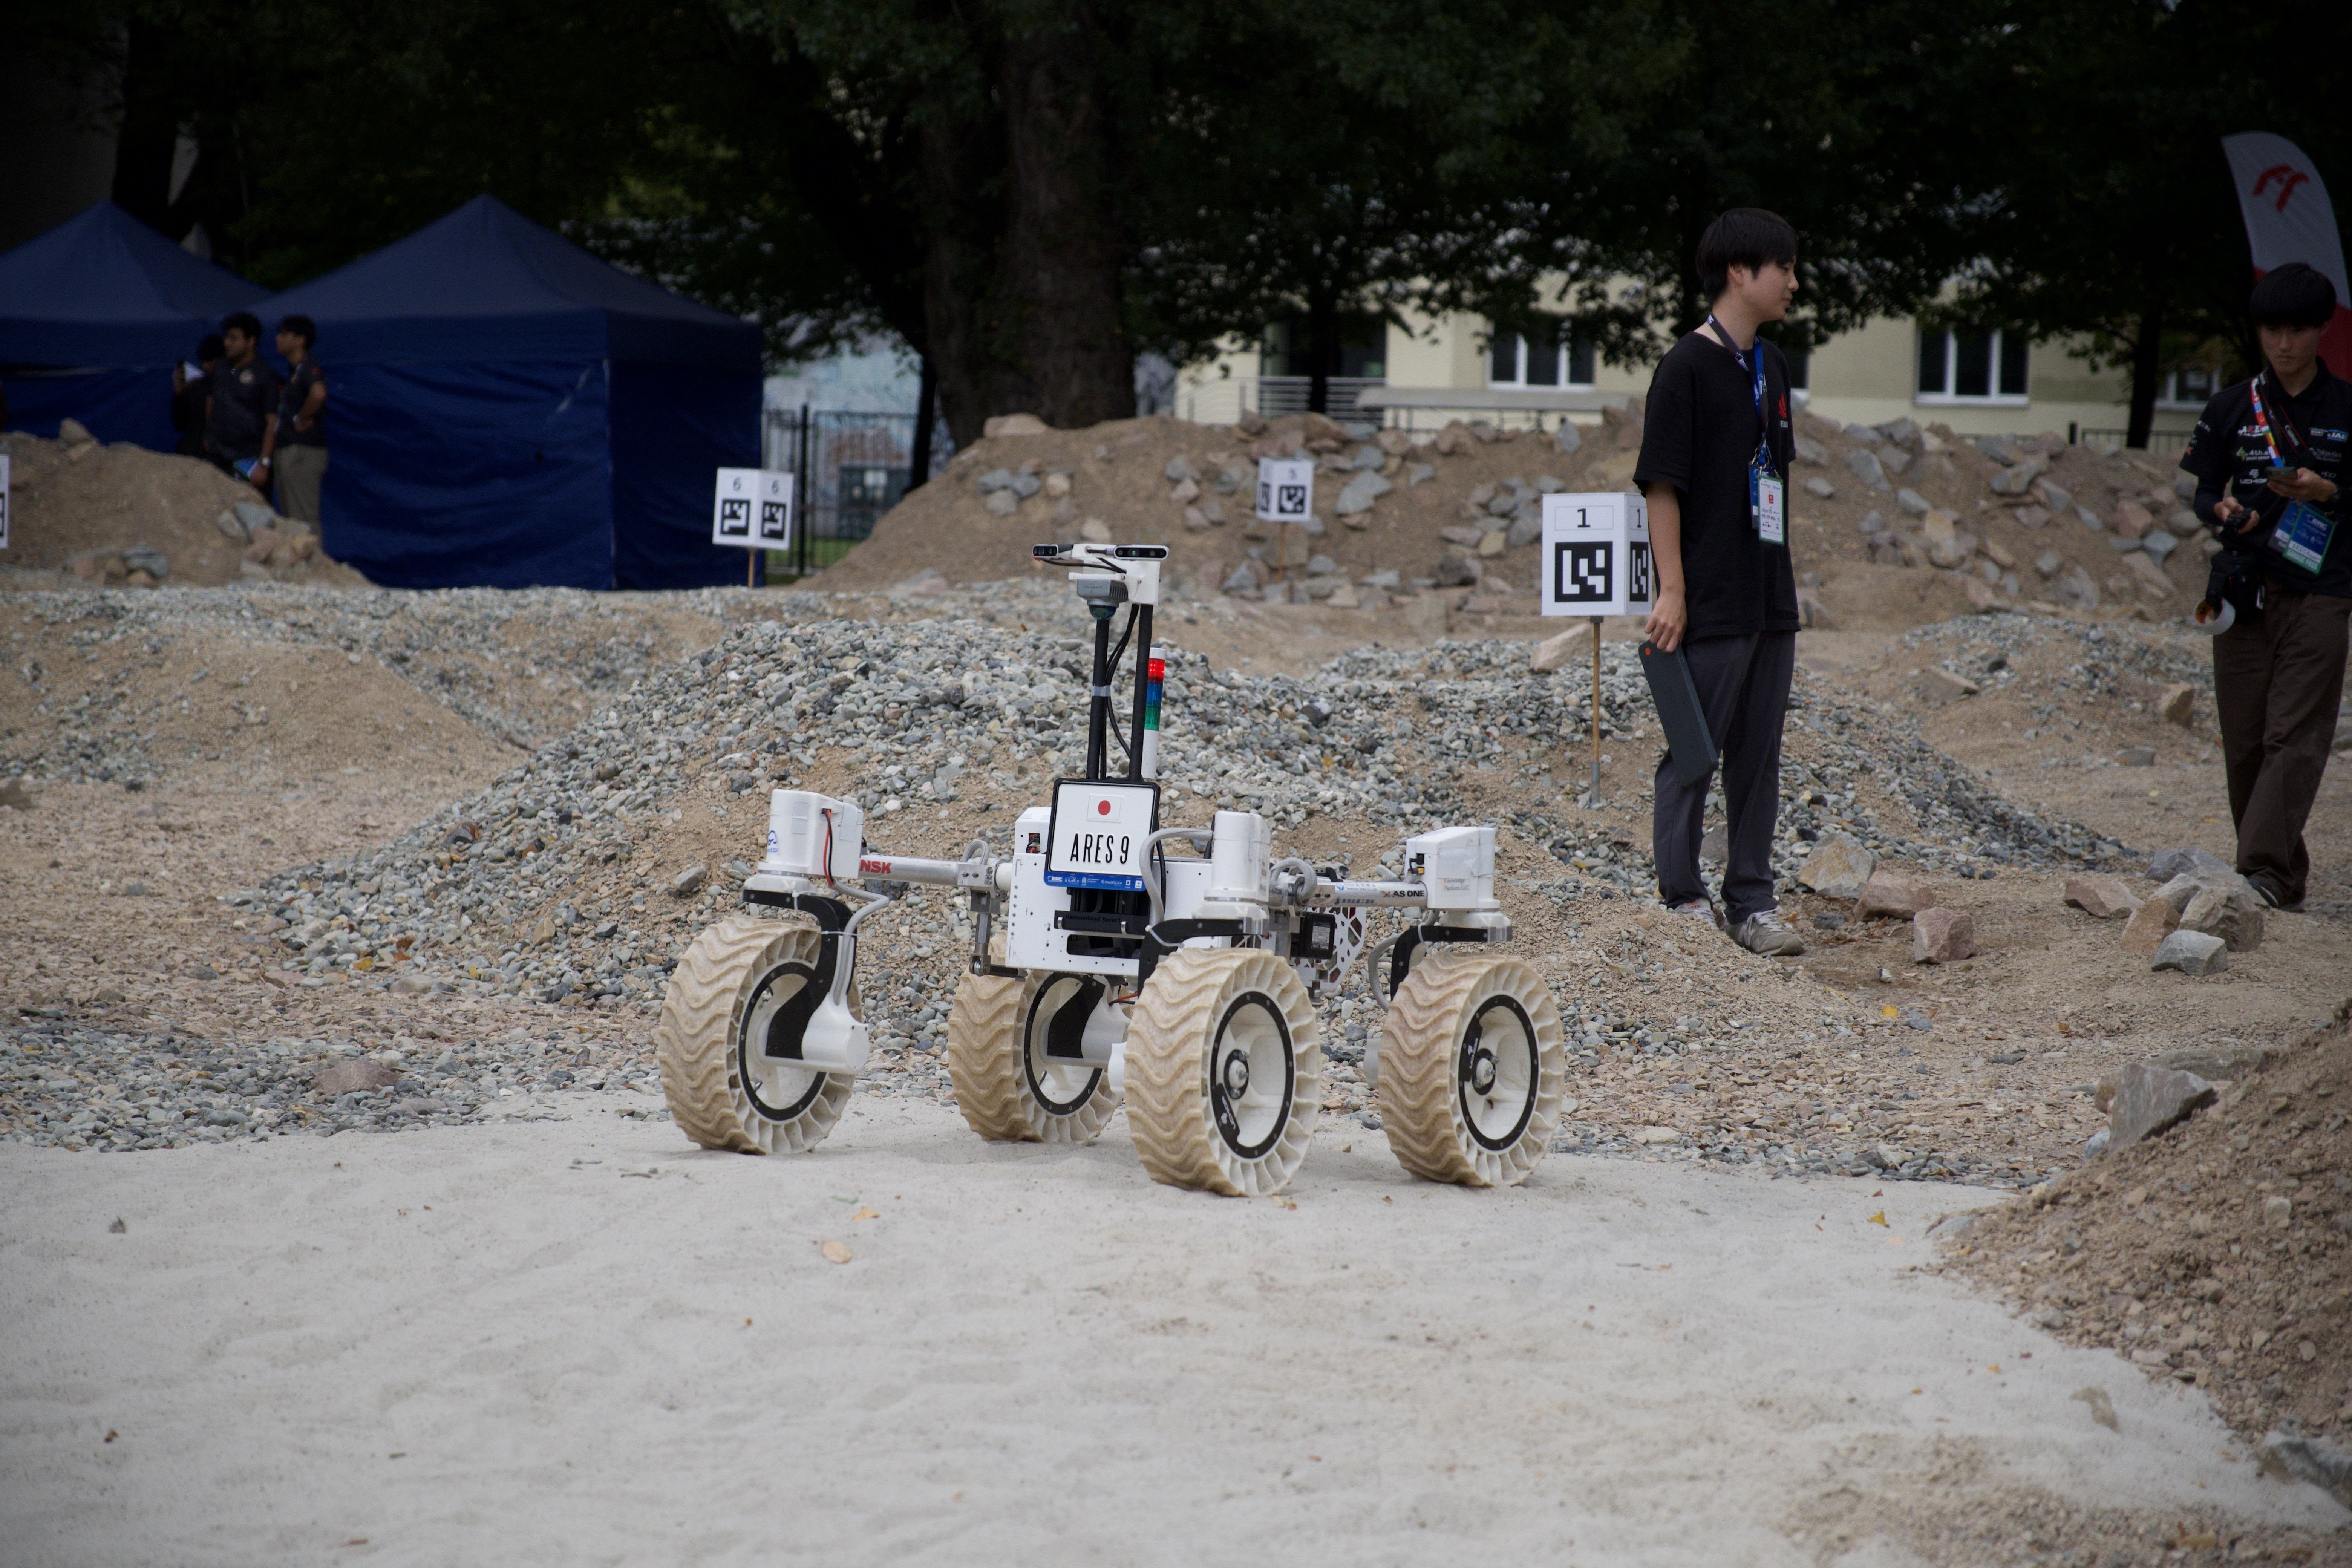
私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。
本日ご報告させていただくのは、自律走行ミッションです。
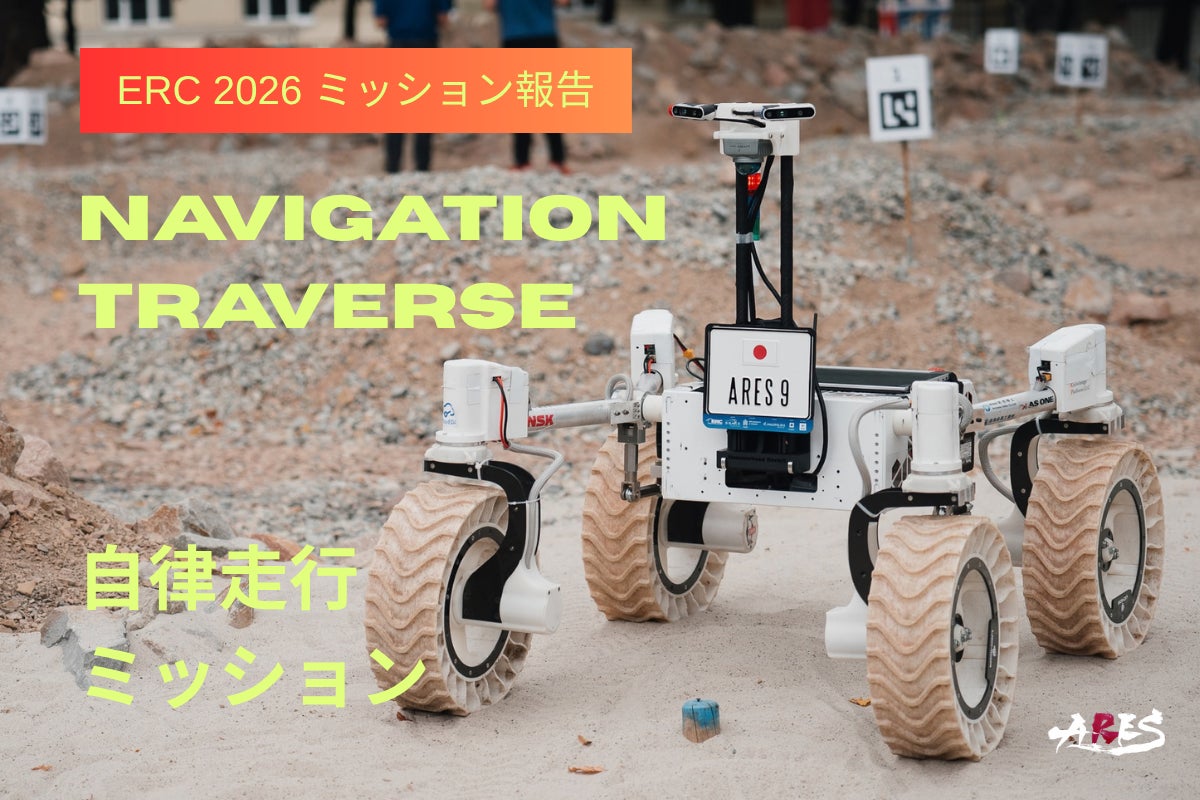
Navigation Traverse -- 自律走行ミッション
スコア結果:185/300 (5位)
 ミッション概要
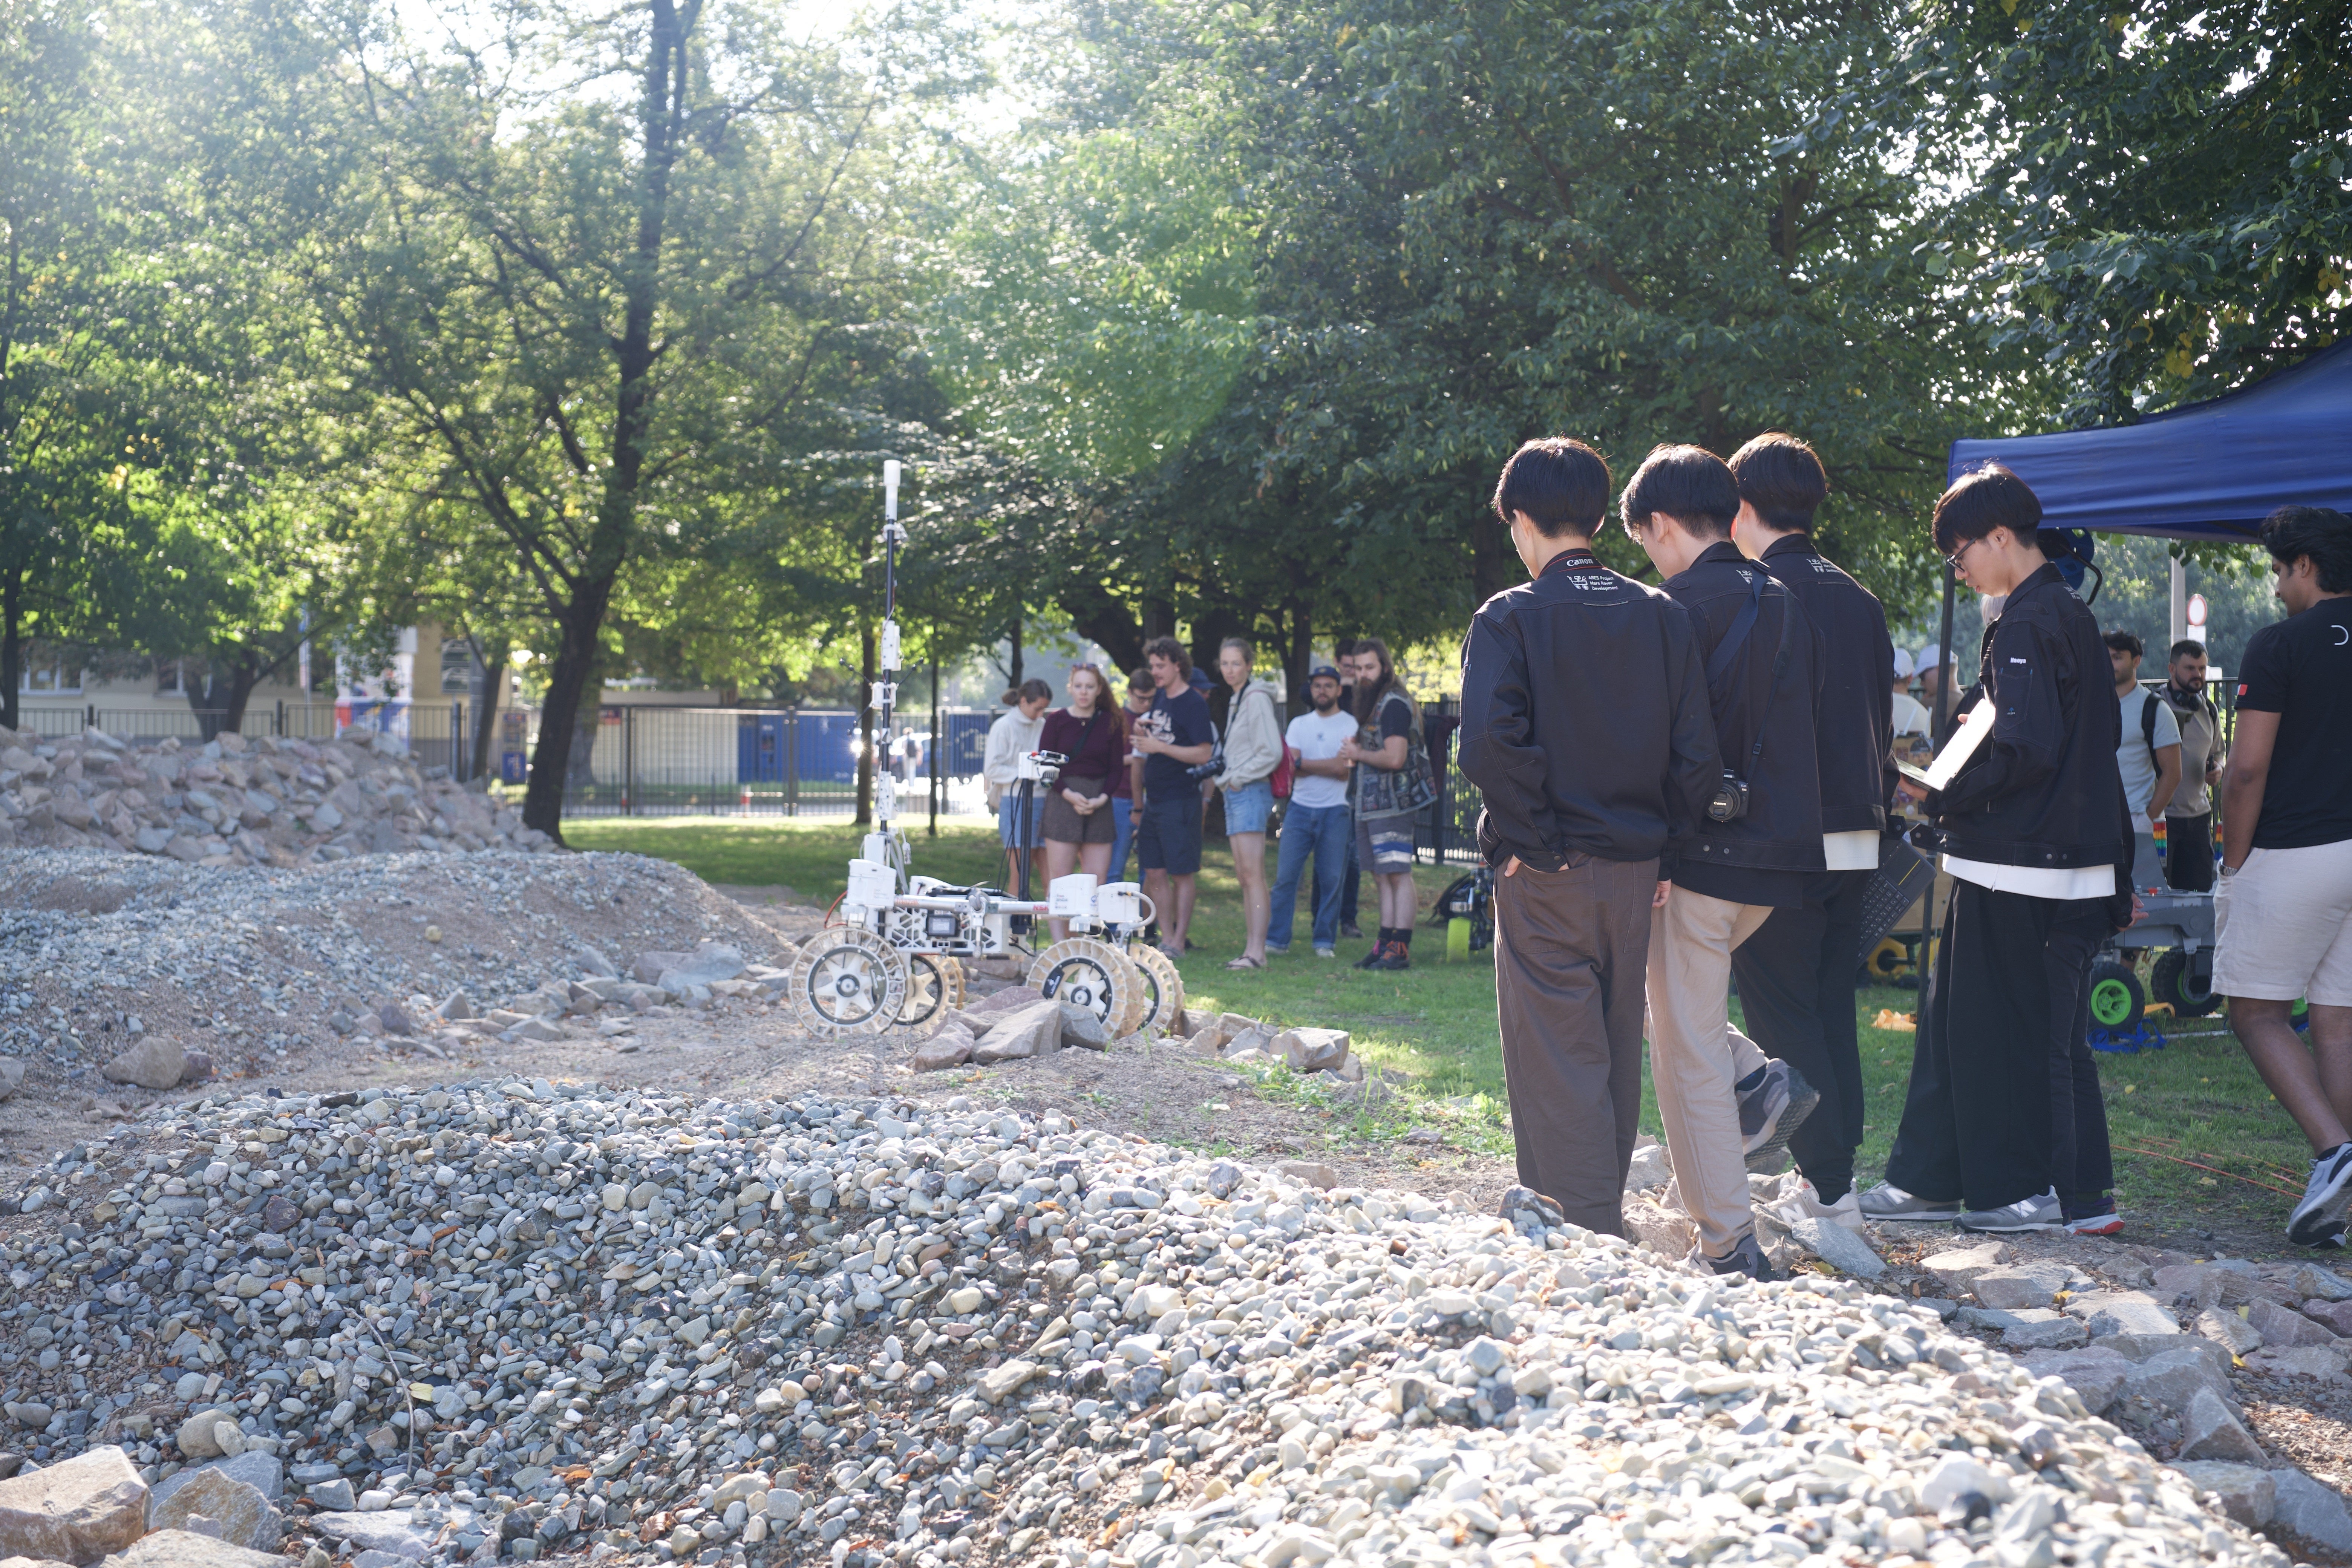
火星探査中、通信の遅延により地球からの迅速な遠隔操縦が望めない。そんな状況を想定し、このミッションではローバーの自律走行が求められます。ローバーは20分以内に、指定された4地点を自律的に巡り、その後スタート地点まで戻らなければなりません。評価基準となるのは、自律性の高さ。オペレーターの介入が少ないほど得点は高くなり、映像フィードやGNSSを一切使わず、指定のセンサー類だけを駆使してナビゲーションを行ったチームには満点が与えられます。
 ミッション報告
自律走行ミッションでは、すべての指定された地点を制限時間内に巡ることができ、全25チーム中5位という結果でした。障害物を正確に回避し、転倒などのトラブルもありませんでした。事前配布された本番地形の3Dデータを使い、シミュレーションで検証を重ねた成果です。一方、ローバーからの通信が途絶えてしまうトラブルもありました。ローバーが指定地点に着くたび、離れた場所のメンバーが審査員に計測を依頼する決まりですが、位置情報が届かず到達を判断できなかったため、2地点分の得点を失いました。本番で用いていた通信方法は練習では機能していたものの、会場では通信距離やアンテナの小ささ、混線が影響したと考えています。
 今後に向けて
走行性能には確かな手応えを得た一方、「走れること」と「得点できること」は別だと痛感しました。今後は新しい通信系を開発し、本番に近い距離・通信環境で検証します。また、本番のオペレーションを徹底的にイメージしたミッション練習を重ね、今回の通信のような単一障害点を洗い出して開発を行い、本番に挑みます。強みのシミュレーション検証も磨き続け、次回大会では自律走行ミッション満点、そして総合優勝を狙います。