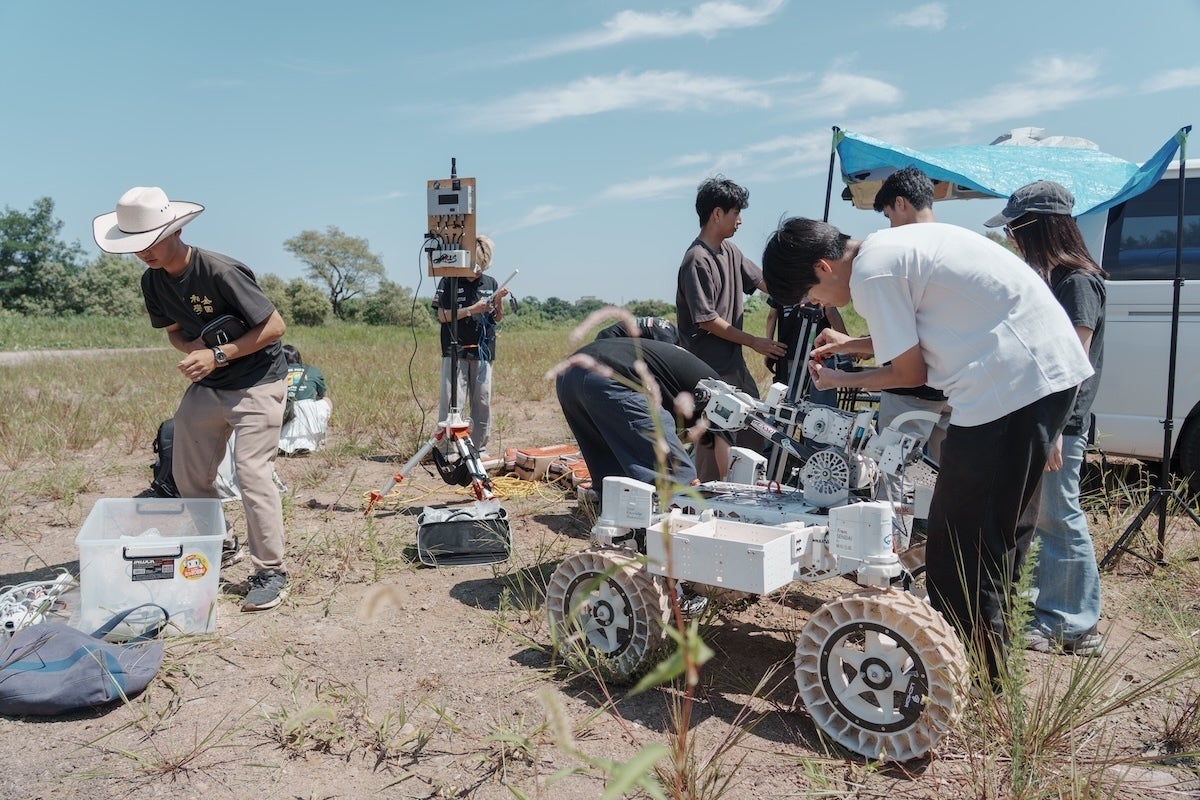

私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、ドローンミッションです。Navigation Droning -- ドローンミッションスコア結果:15/300 ミッション概要前回の投稿でご紹介した自律走行ミッションではローバーが地上を走破する一方、ドローンは周囲の障害物や有用な地形を空から偵察します。このドローンミッションでは、ArUcoタグへの自律的な離着陸と飛行中に3個のプローブを自律認識する動作を、合計三回行い、その合計点を競います。ミッション結果ドローンミッションでは、現地での調整初日に自律による離陸から目標地点への着陸まで成功し、順調なスタートを切ることができました。しかし、その後、機体のトラブルにより安定した飛行ができない状態が続き、本番前日まで調整を続けていました。ミッション当日の朝には手動操縦による安定した飛行に成功したものの、ミッション本番前のフライトチェックでシステムトラブルが発生。自律による離陸が出来ず、結果として本番のミッションに挑戦することが出来ませんでした。しかし、その日の夜に特別に再挑戦の機会を設けていただき、再び機体とシステムの調整を行いました。その結果、2回目のフライト前チェックでは、自律による離陸から手動による着陸に成功し、無事に完全自律のミッション本番へ挑戦することができました。本番では3回の飛行を行いました。1回目の飛行では、プローブを1つ検出することに成功。しかし、機体がフィールド端のネットに近づきすぎたため、手動操作による介入を行いました。また、検出したプローブについても、取得した座標位置にずれがあったため、得点には繋がりませんでした。2回目、3回目の飛行では自立による離陸及び飛行には成功したものの、プローブや着陸地点を探索する際にネットに近づきすぎたため、手動での介入を行いました。最終的な得点は300満点中15点となり、この得点は、ローバーに搭載可能な着陸用プラットフォームを製作し、実際のミッションで使用したことによるものでした。今後に向けてARESとして初参加の大会だったこともあり、実際の競技環境で起こりうる問題を十分に想定しきれなかったことが、大会当日の運用トラブルに繋がったと考えています。フィールドの写真やサイズは事前に確認していたものの、実際のフィールドに近い環境での飛行練習を十分に行えず、現地で生じる位置誤差の影響を検証しきれませんでした。特にネットに囲まれた狭いフィールドでは、わずかな位置情報のずれが飛行に大きく影響することが分かり、実環境を想定した試験の重要性を実感しました。また、ドローン開発経験のあるメンバーが現地におらず、日本にいるメンバーから指示を受けながら調整する場面が多かったため、迅速な判断・対応体制にも課題が残りました。今後はドローン班として継続的に開発できるメンバーを育てていき、現地でも自立して調整やトラブル対応を行えるチーム体制を整えていく方針です。技術面では新機体の開発を進め、狭いフィールドでも正確に位置を把握し安全に自律飛行できるよう、位置推定・飛行制御技術の改善に取り組んでいきます。あわせて、実際の競技環境を想定した飛行試験も重ねながら、技術と運用の両面から少しずつ力をつけ、次回こそミッション完遂を目指します。