私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。
本日ご報告させていただくのは、メンテナンス(機器整備)ミッションです。
Maintenance -- メンテナンスミッション
スコア結果:130/300 ( 11位 )
✴︎ ミッション概要
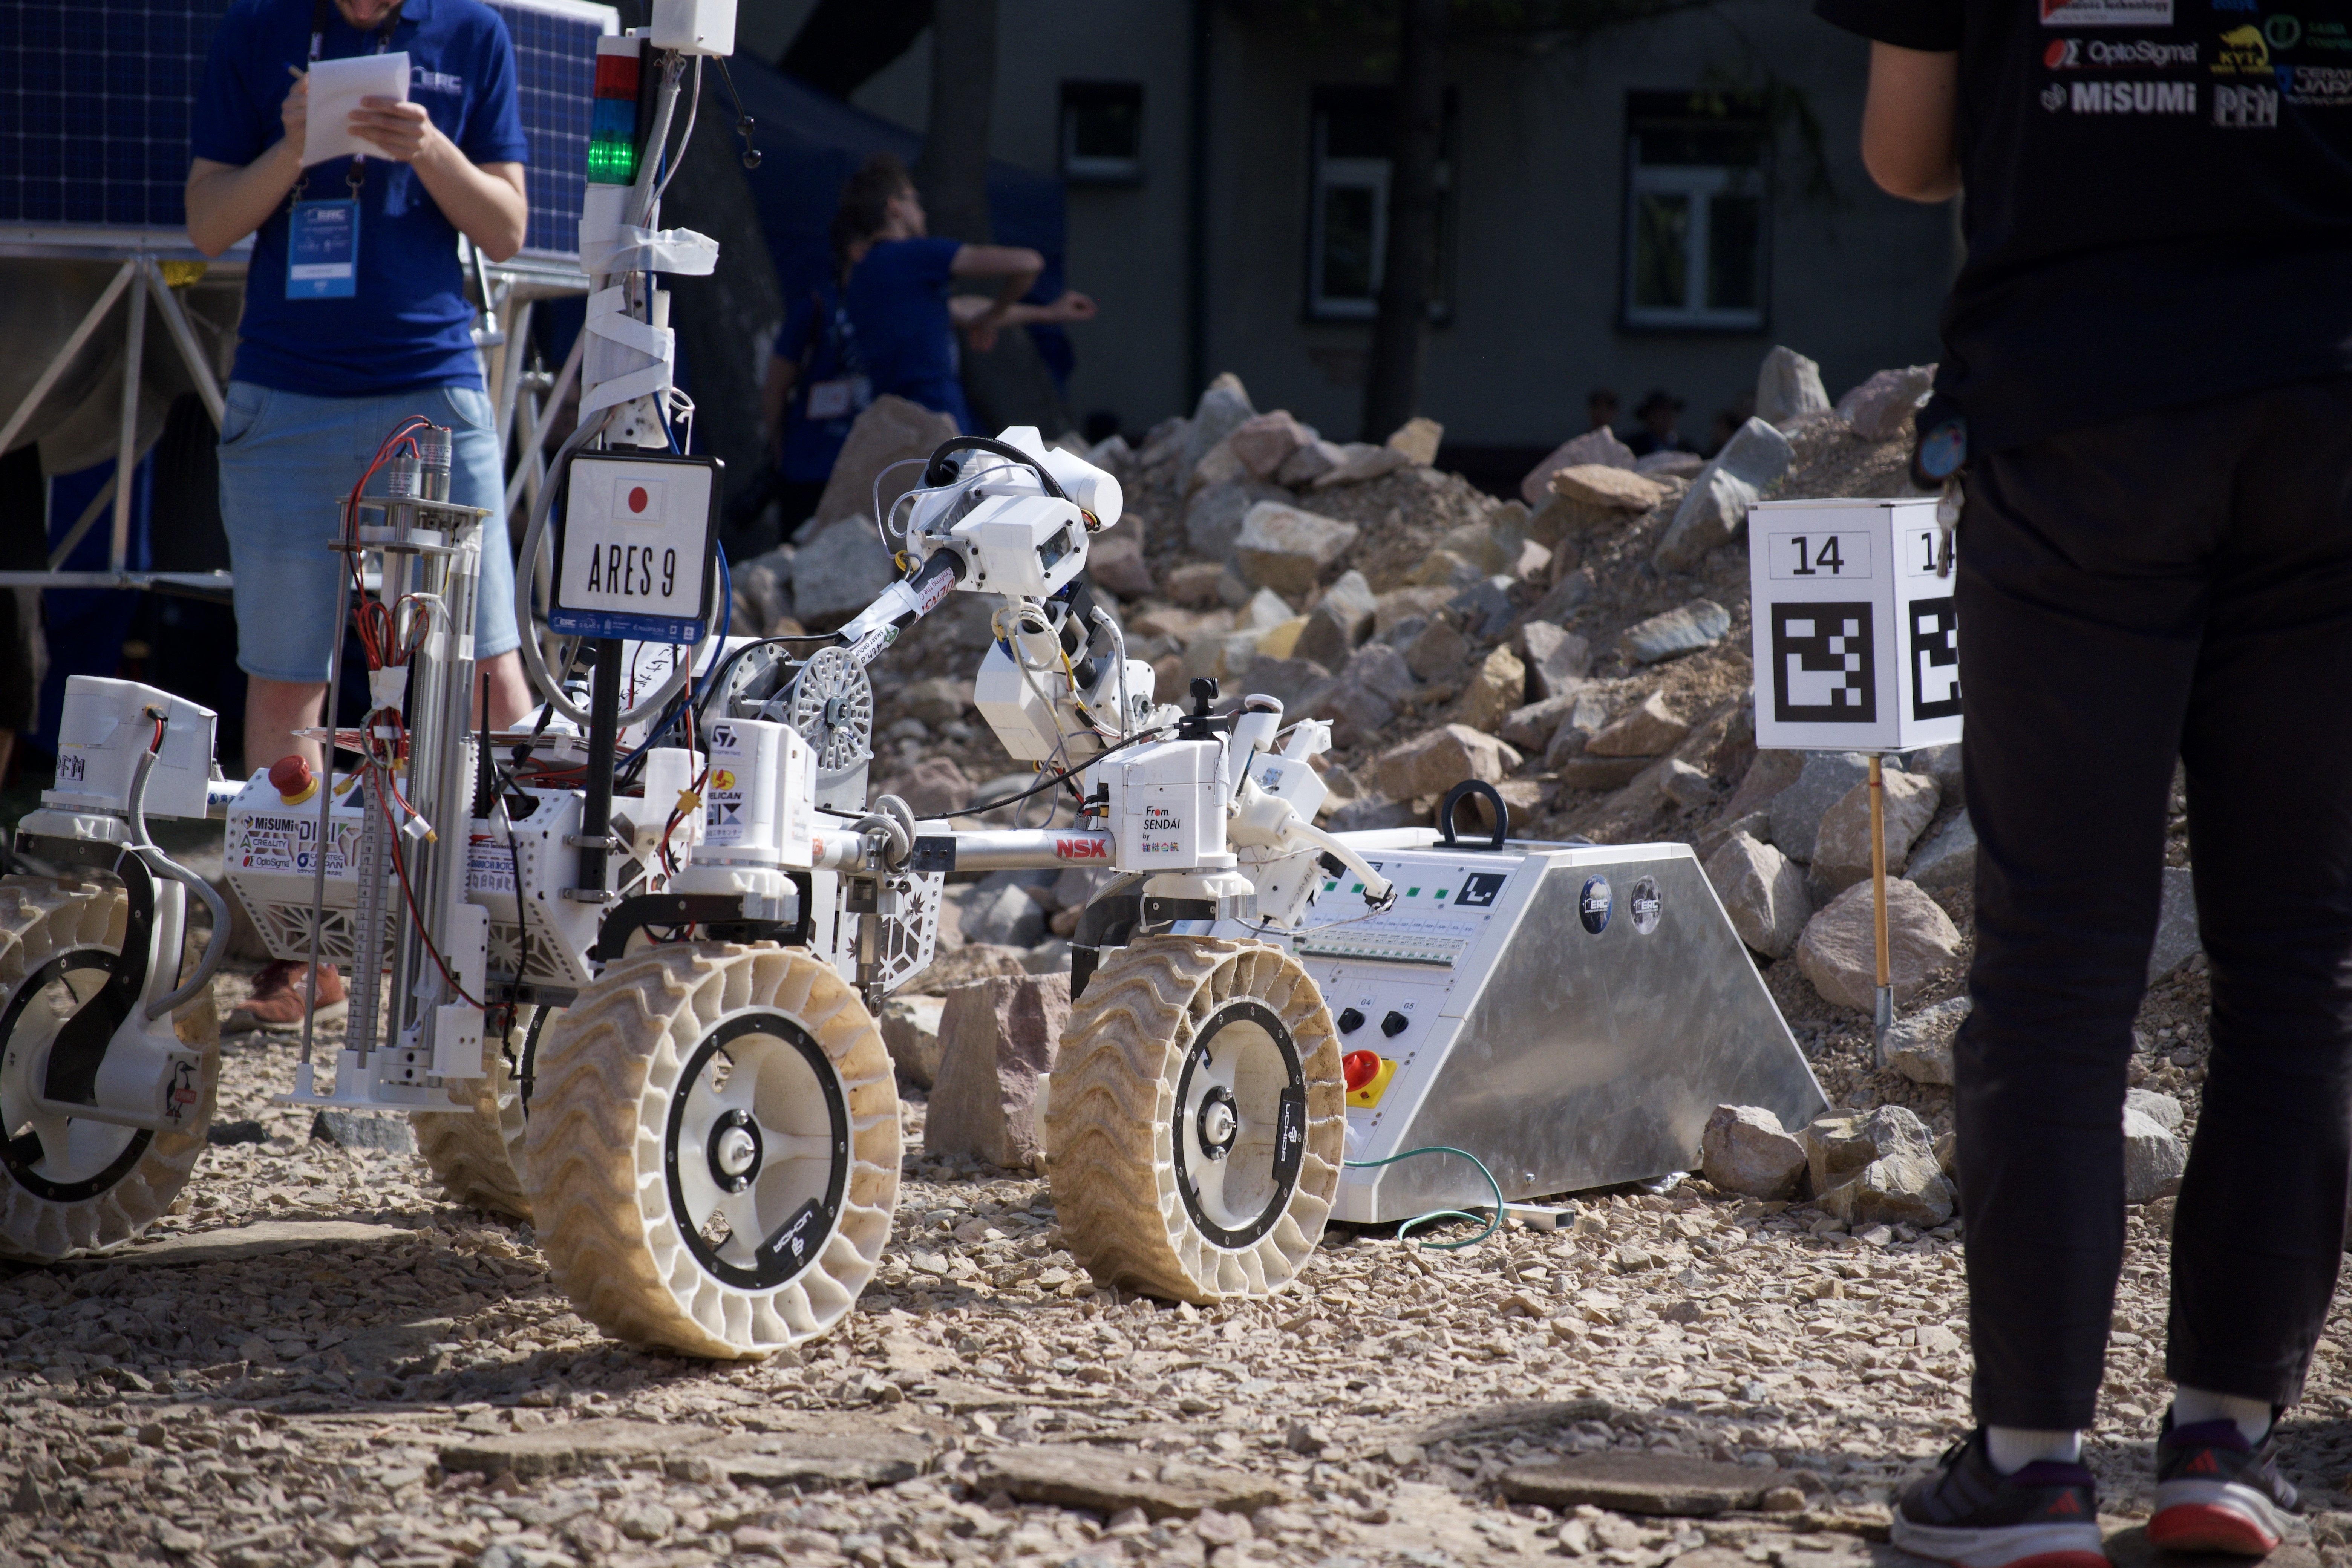
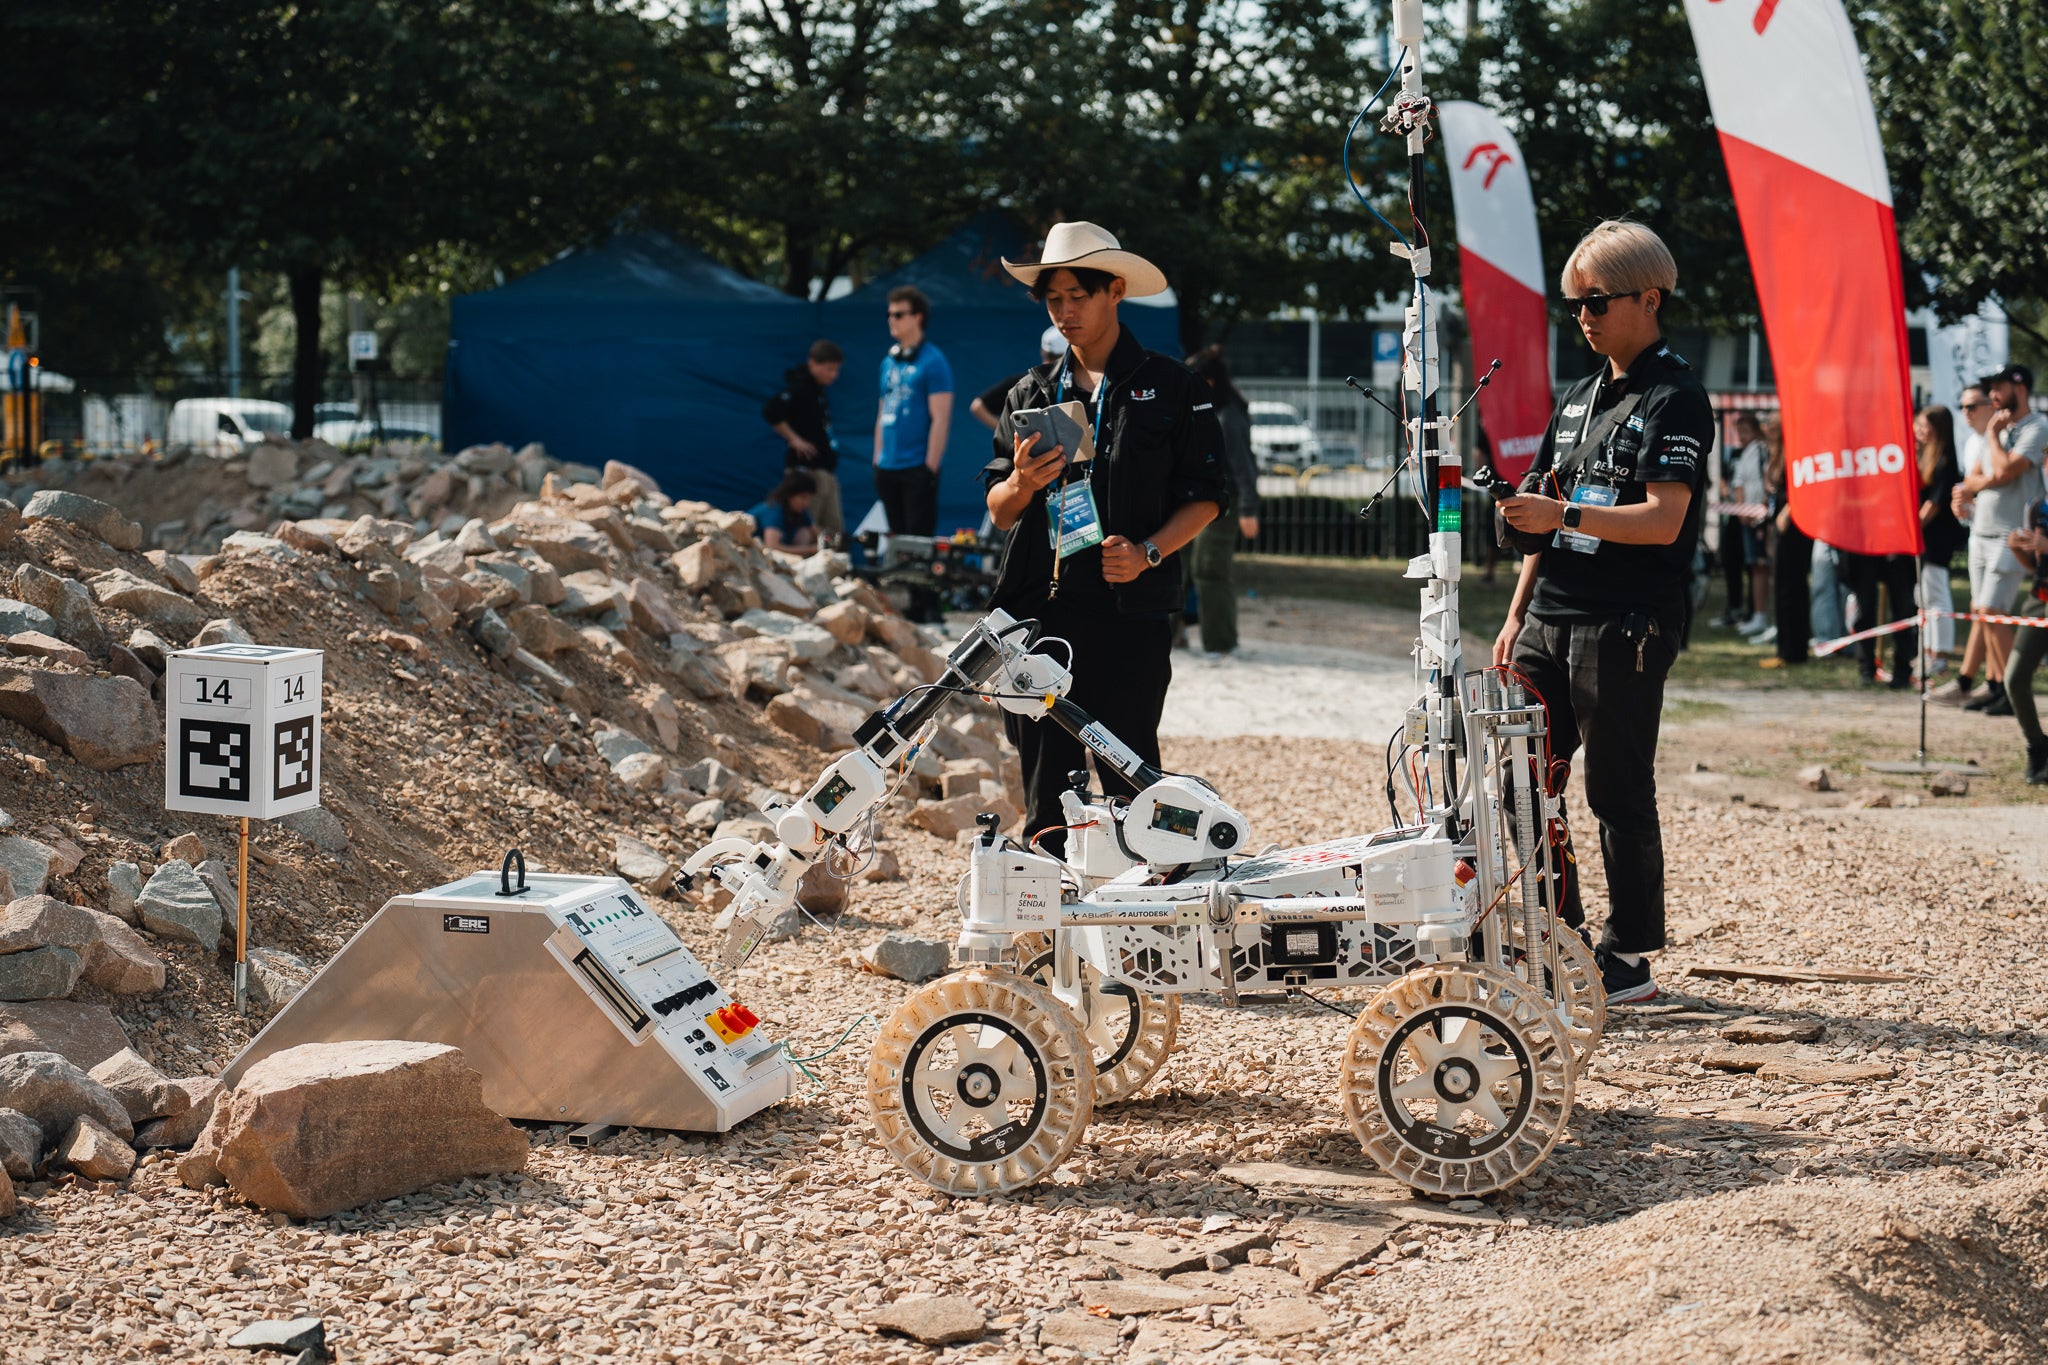
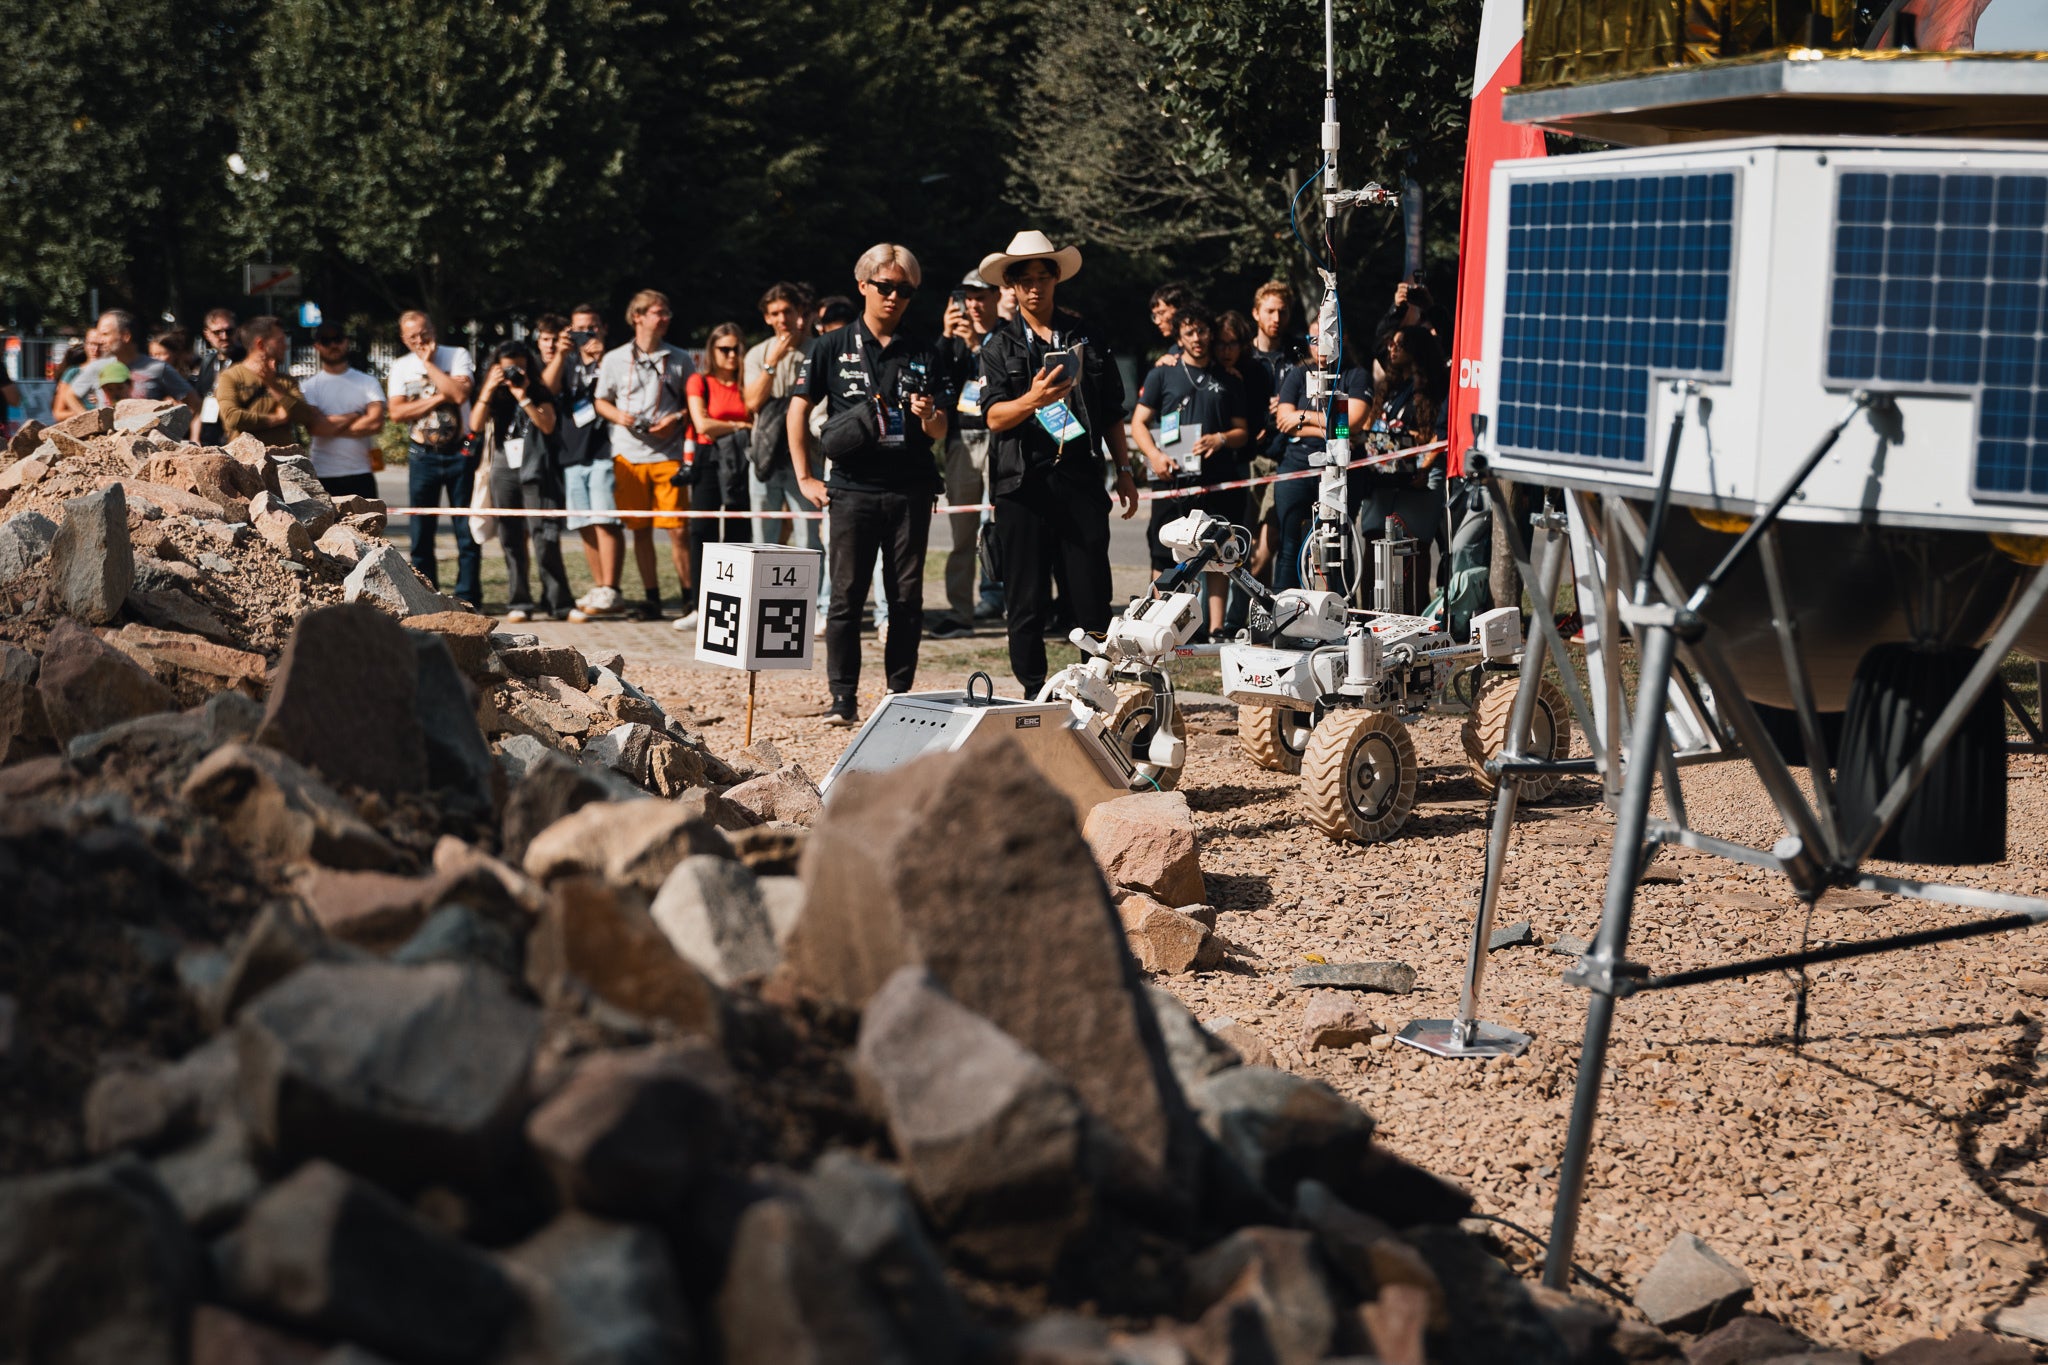
シナリオ : ローバーが基地にサンプルを届けたところ、湿度を計測する観測機器が停止していることが判明します。原因はおそらく砂嵐。地球からの遠隔修理はできず、近くにいた別のローバーが直接修理にあたることになりました。
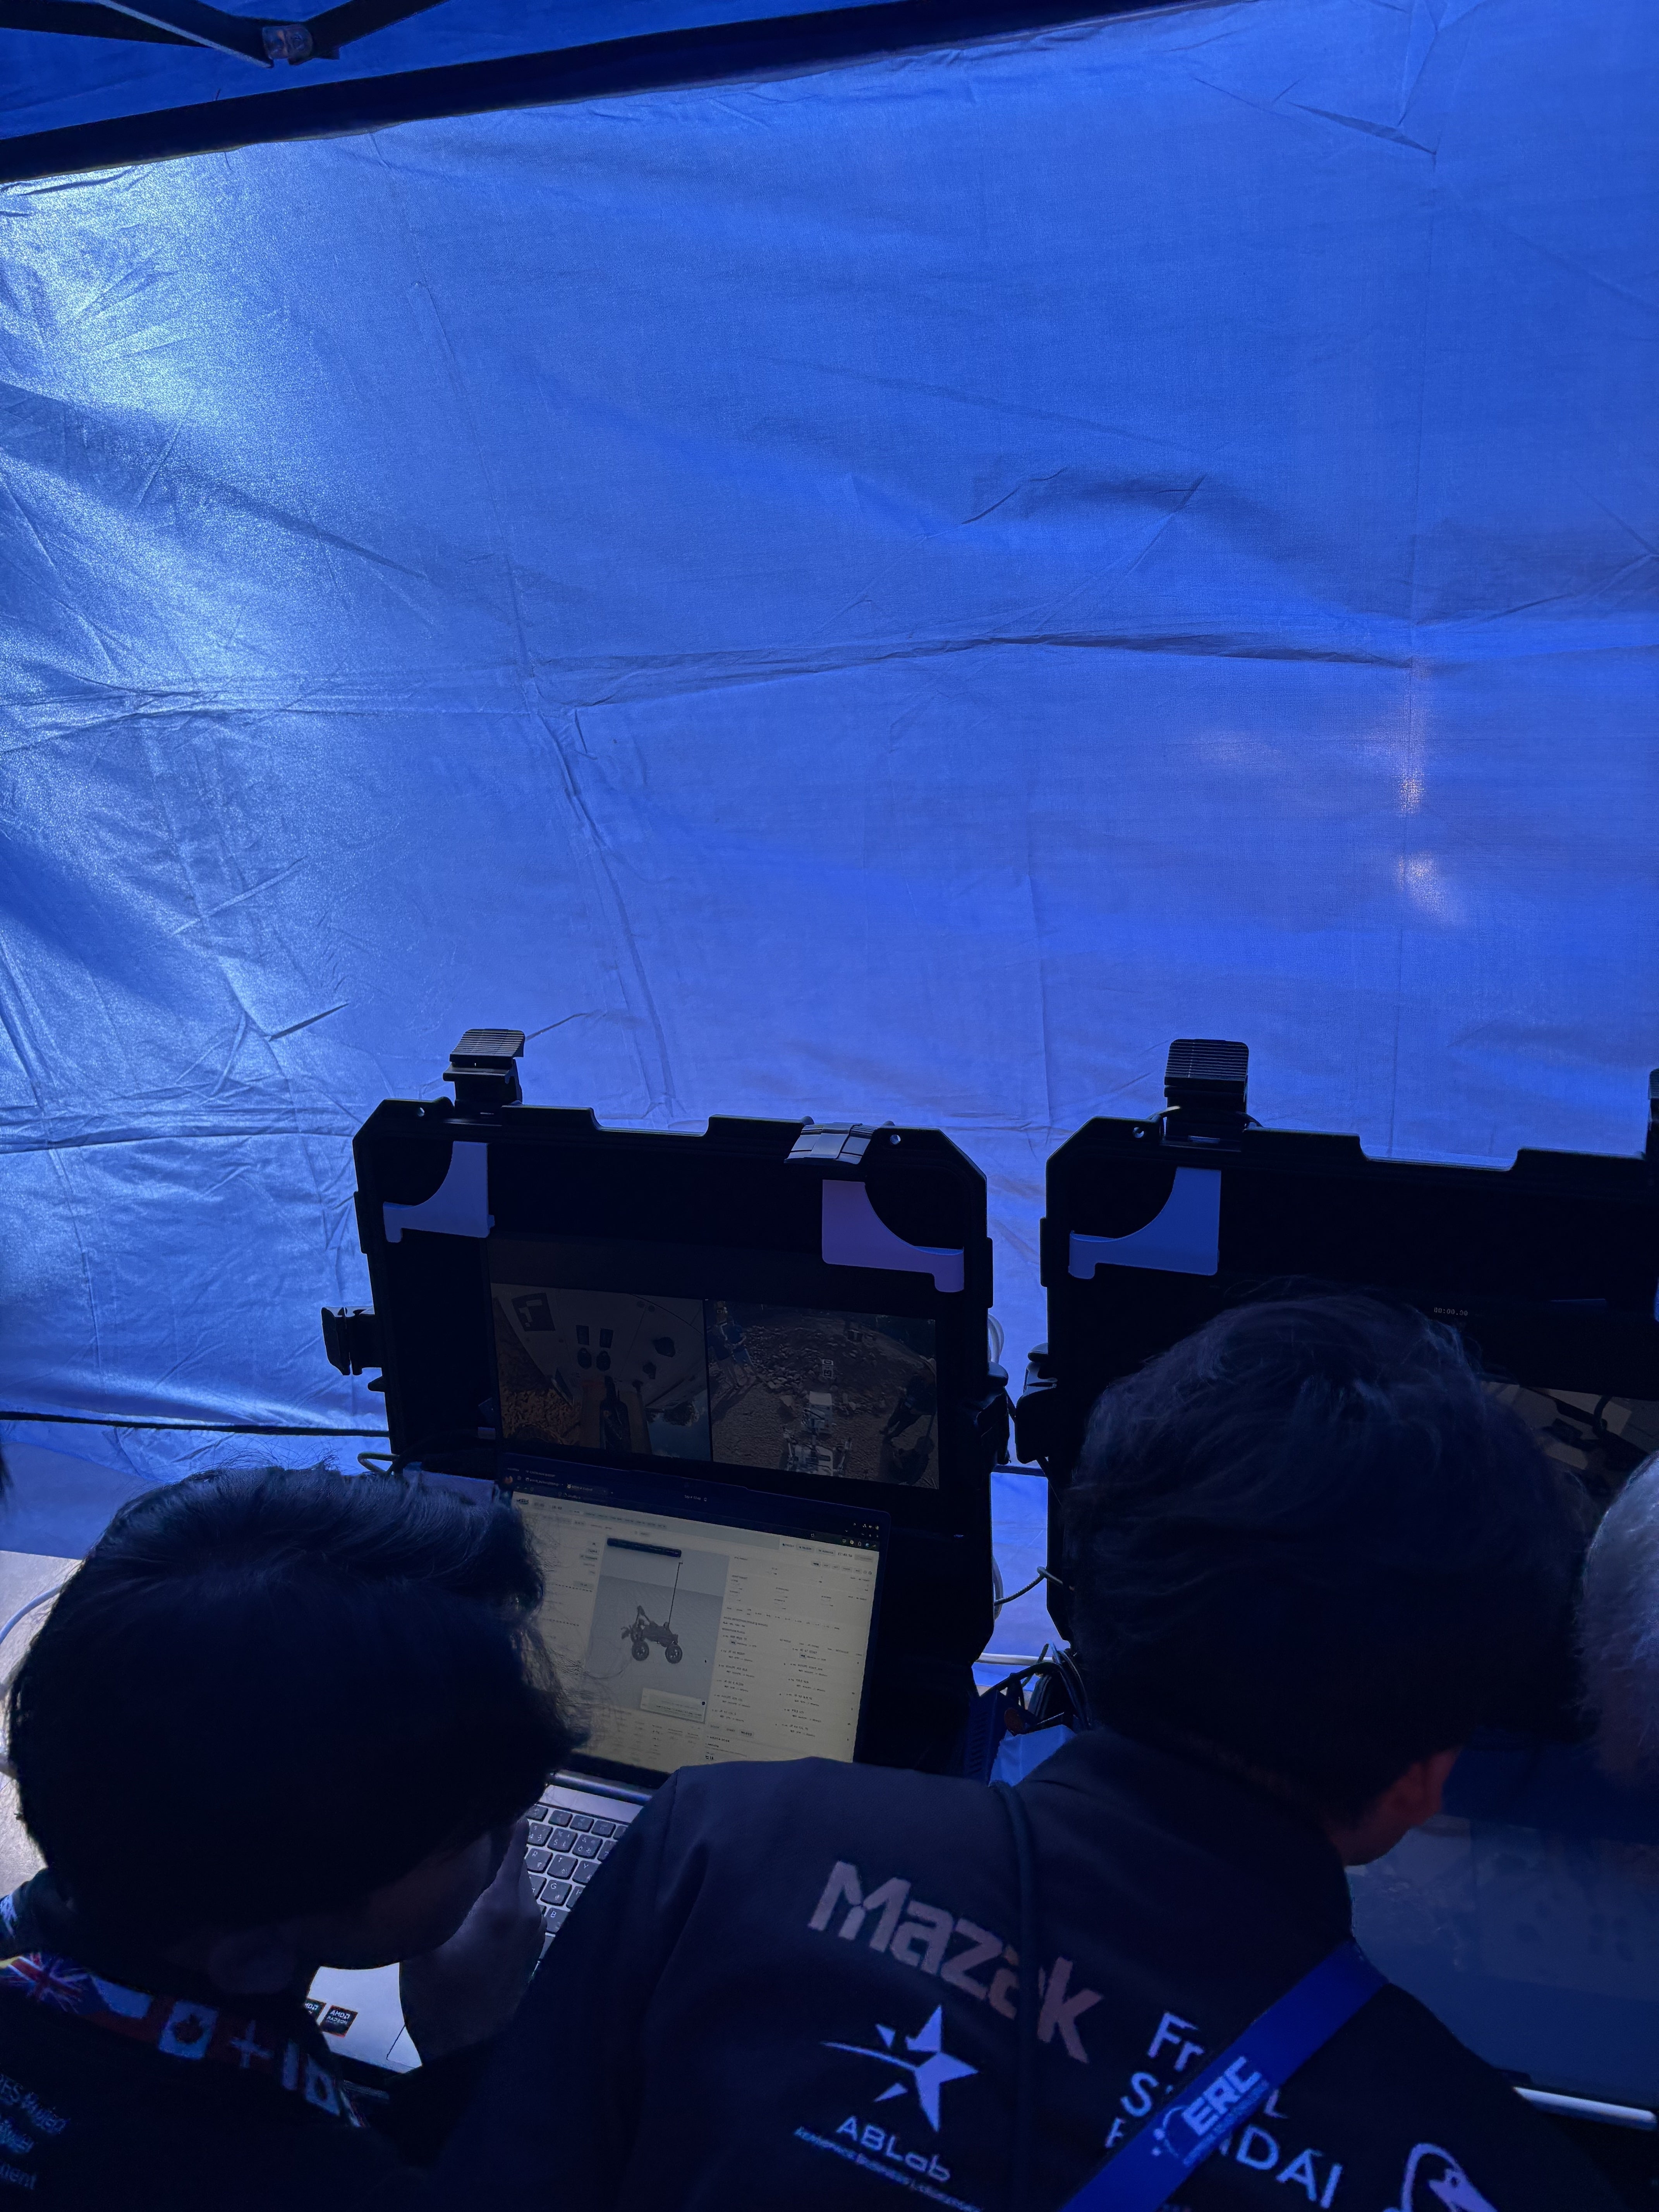
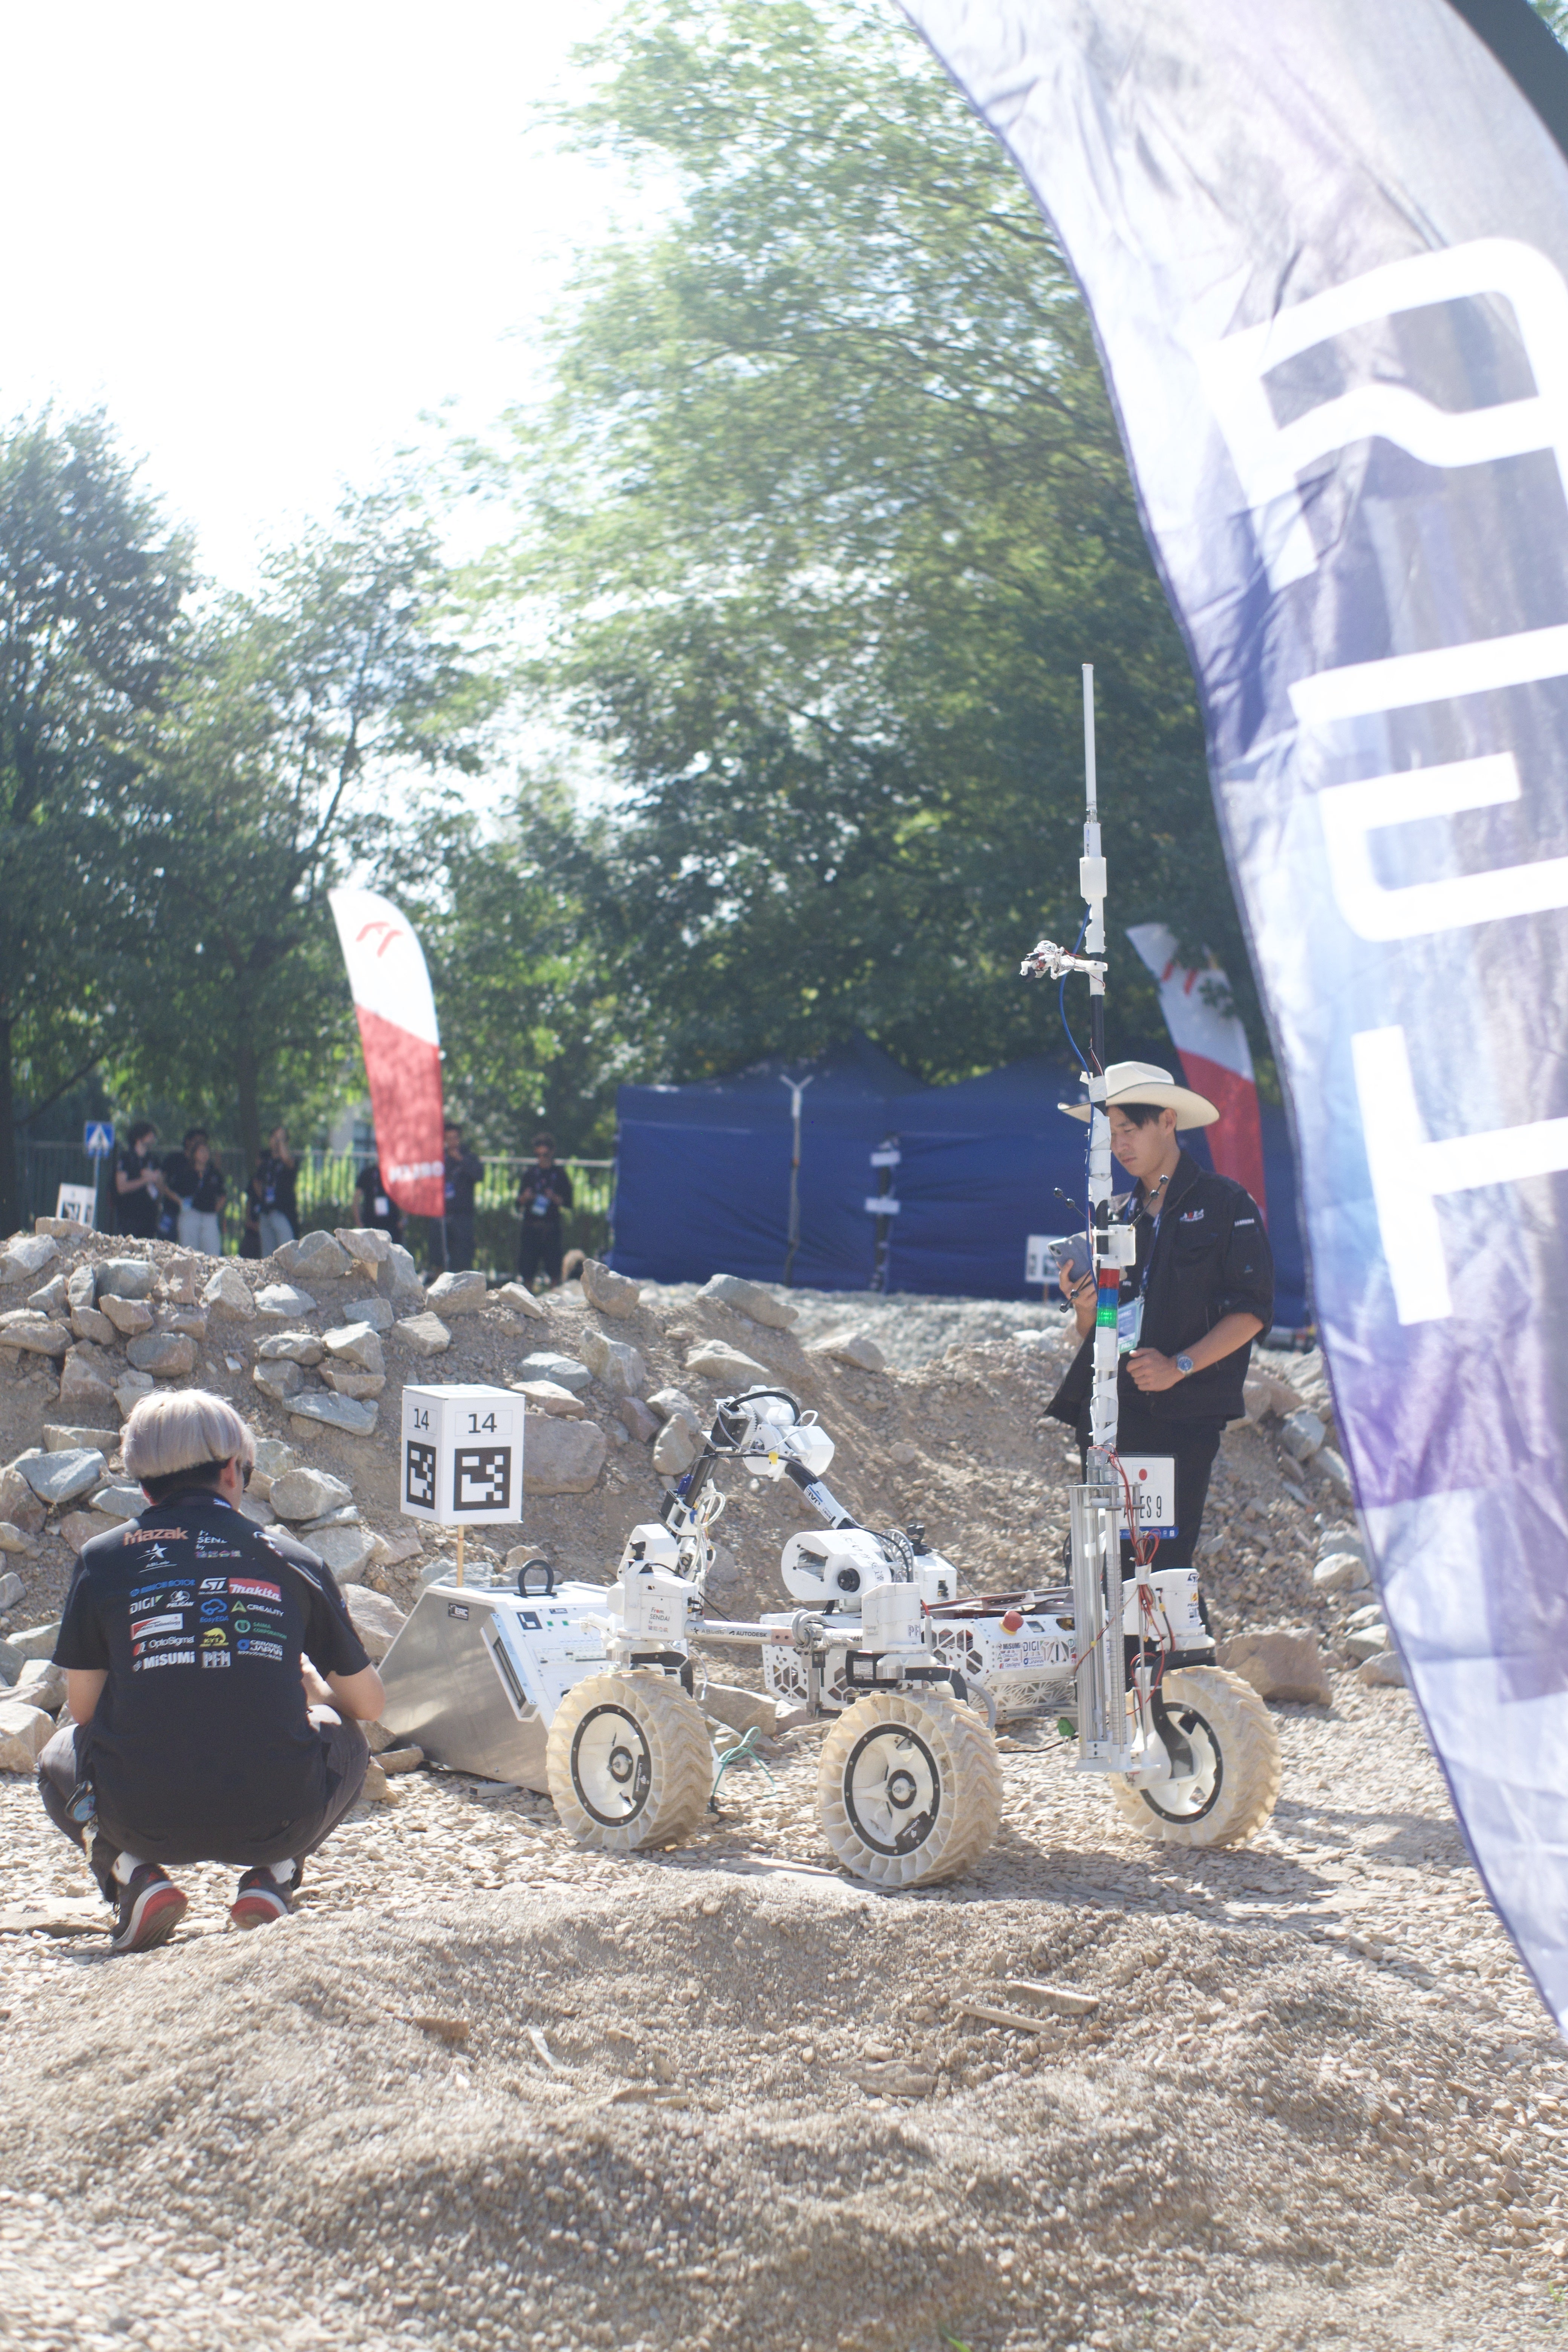
そして、このトラブルに挑むのが、メンテナンスタスク。ロボットアームを駆使し、パネル上でのスイッチ操作や、プラグの差し込み、電磁石プレートの移動をこなします。制限時間は30分となります。
✴︎ ミッション結果
メンテナンスミッションでは、ほぼすべてのスイッチに対してアプローチすることができました。ミッション中には、ロボットアームの手首部分が回転しなくなるというトラブルに見舞われましたが、手首の回転を使わずにスイッチを回す方法を考案し、操作を成功させることができました。このように予期せぬトラブルにも臨機応変に対応できたことは、大きな成果となりました。
またこのミッションには、対象物の認識・接近・操作を自動化することで加点されるルールがありました。私たちはコンセントのソケットを対象に、自動認識と接近に成功しました。多くのチームが自動化タスクへの挑戦に至らなかったなかで、今後の開発につながる非常に有意義な成果を残すことができました。
✴︎ 今後に向けて
今大会は私たちにとって初めてのERCへの参加であり、操作対象となるパネルの細かな仕様が想定と異なるなど、実際の競技を通じて初めて明らかになった課題もありました。
またミッション本番では、練習中には発生しなかったトラブルにも直面しました。先述したロボットアームの不具合に加え、ミッション序盤にはローバーの通信不良によって一時的に操作不能となる場面もあり、万全の状態で競技に臨むことはできませんでした。
今後は、今大会で得られた知見をもとに競技環境を可能な限り忠実に再現し、想定されるトラブルについて練習段階から徹底的に検証していきます。さらに自動化タスクについても、今回は認識・接近までの実現にとどまりましたが、今後は操作までを一貫して自動で行えるシステムの構築・検証を行います。すべてのスイッチの自動操作を実現できるよう、引き続き開発を進めていきます。