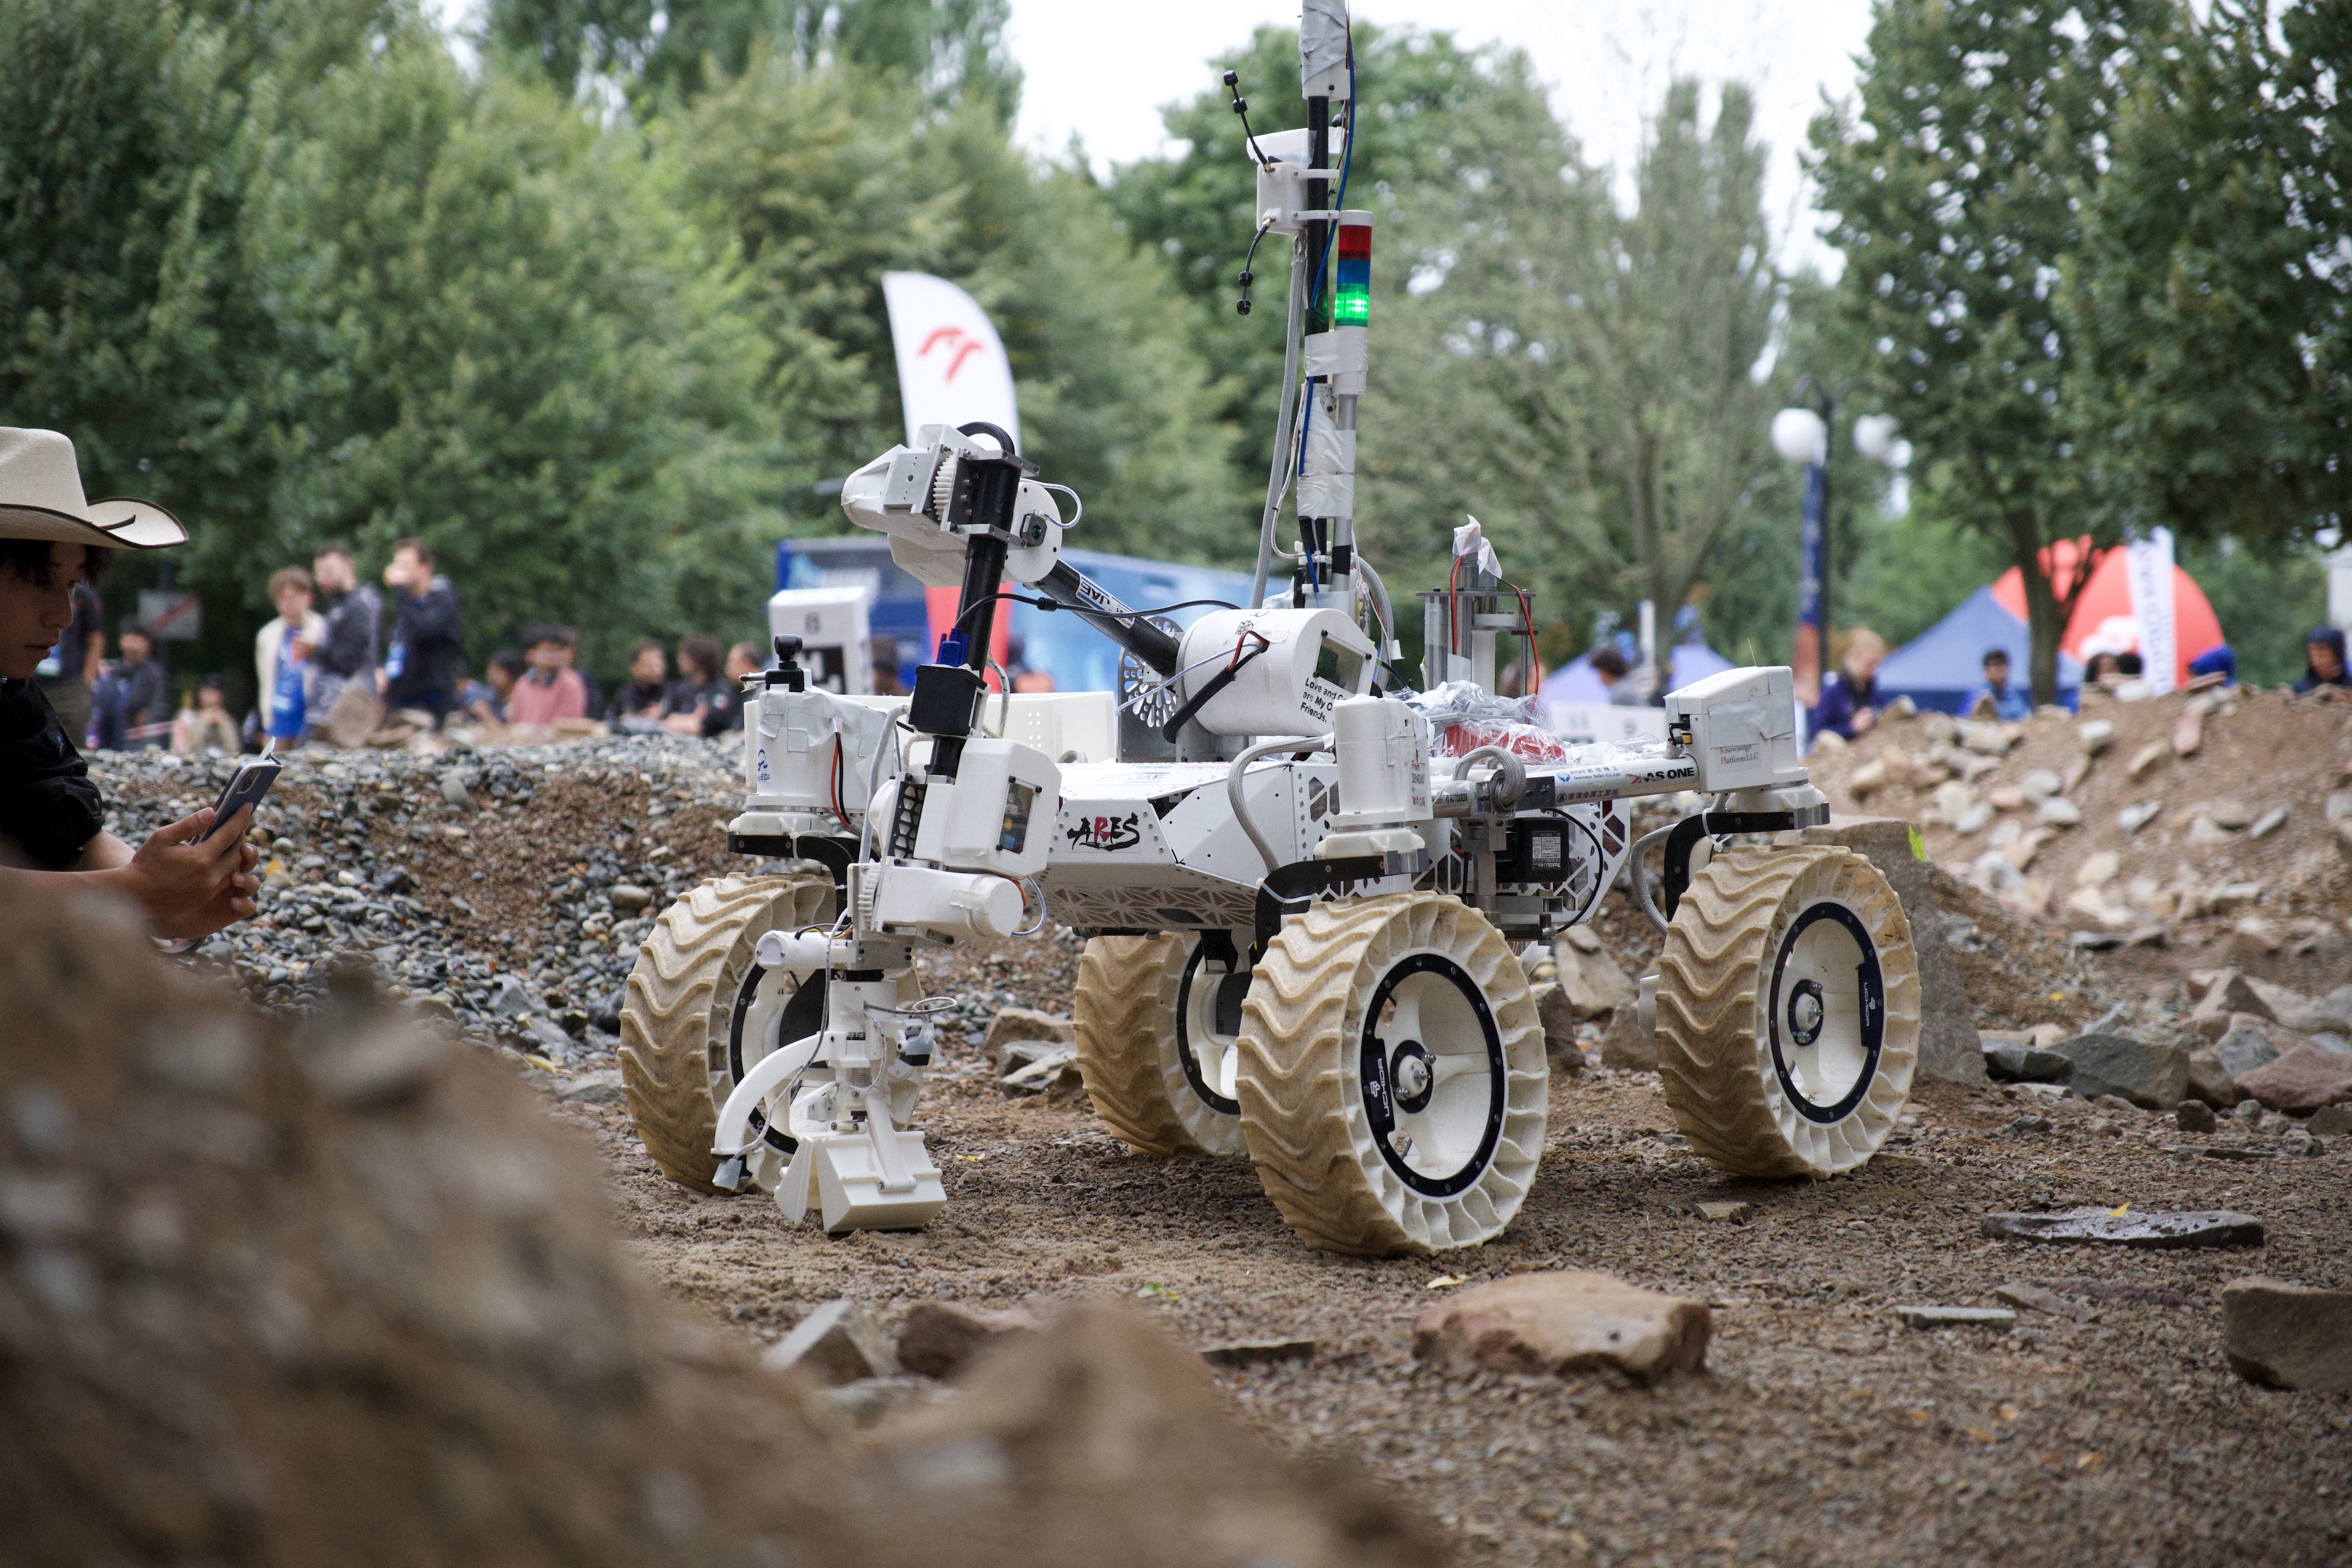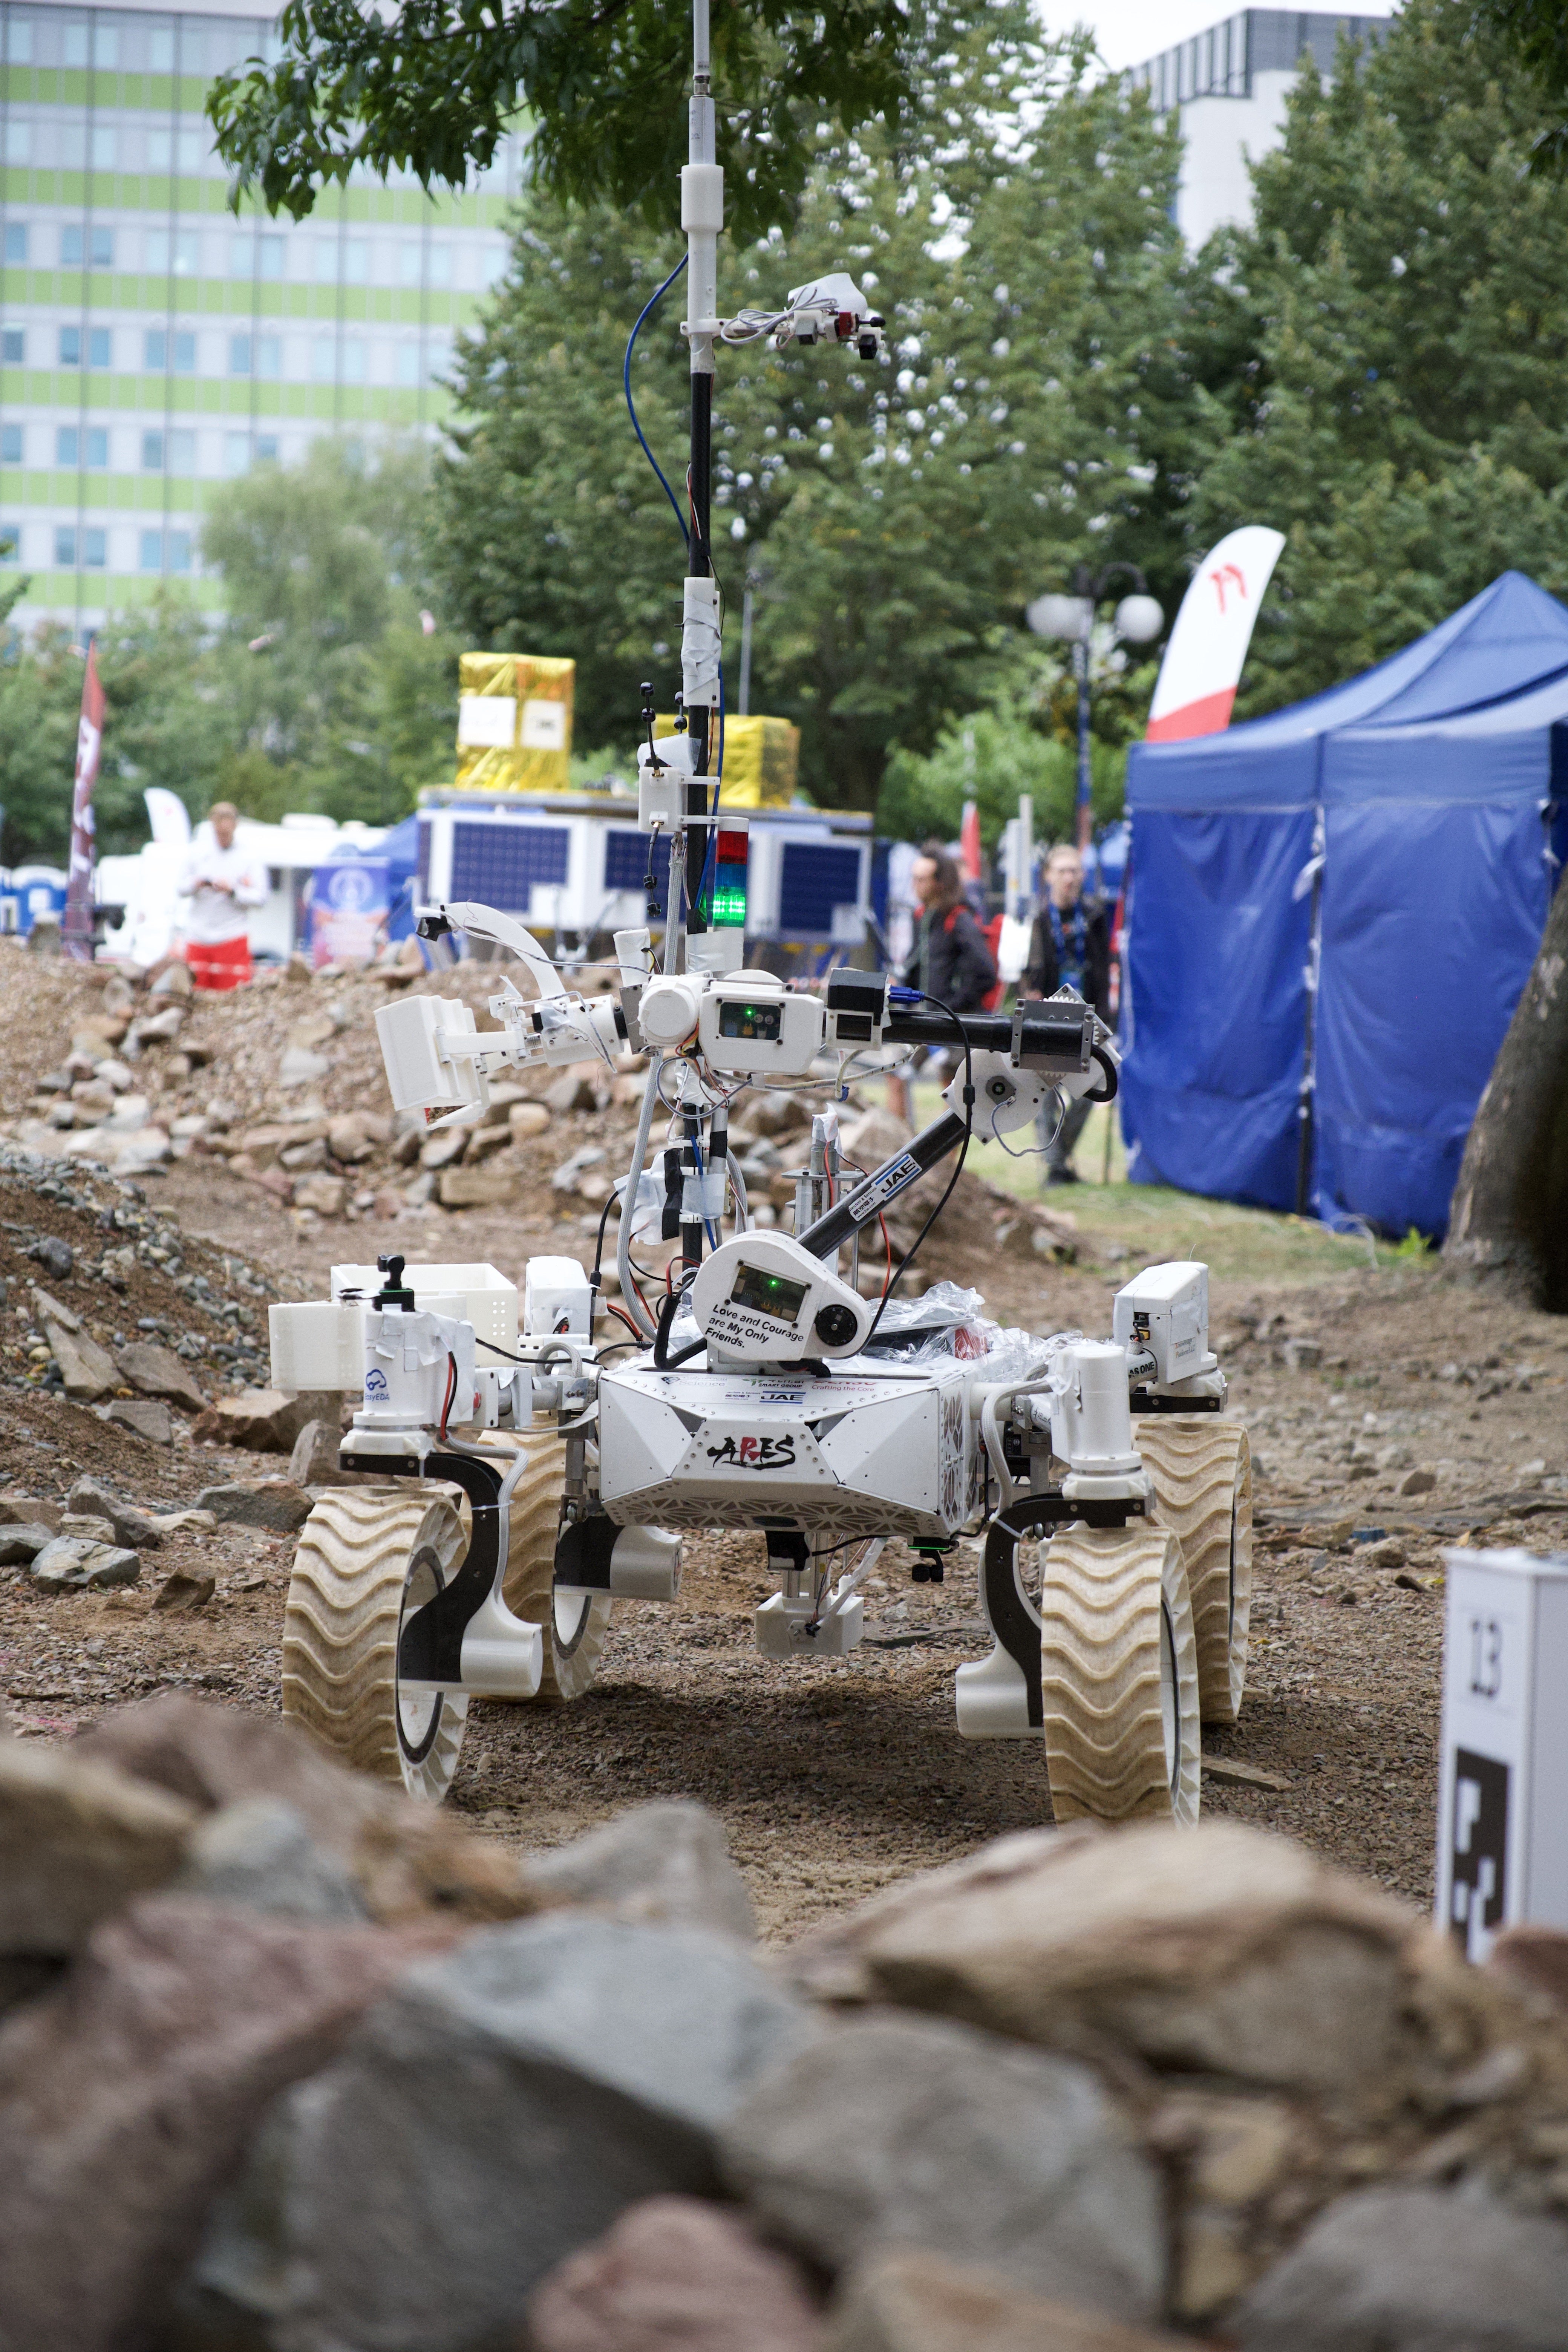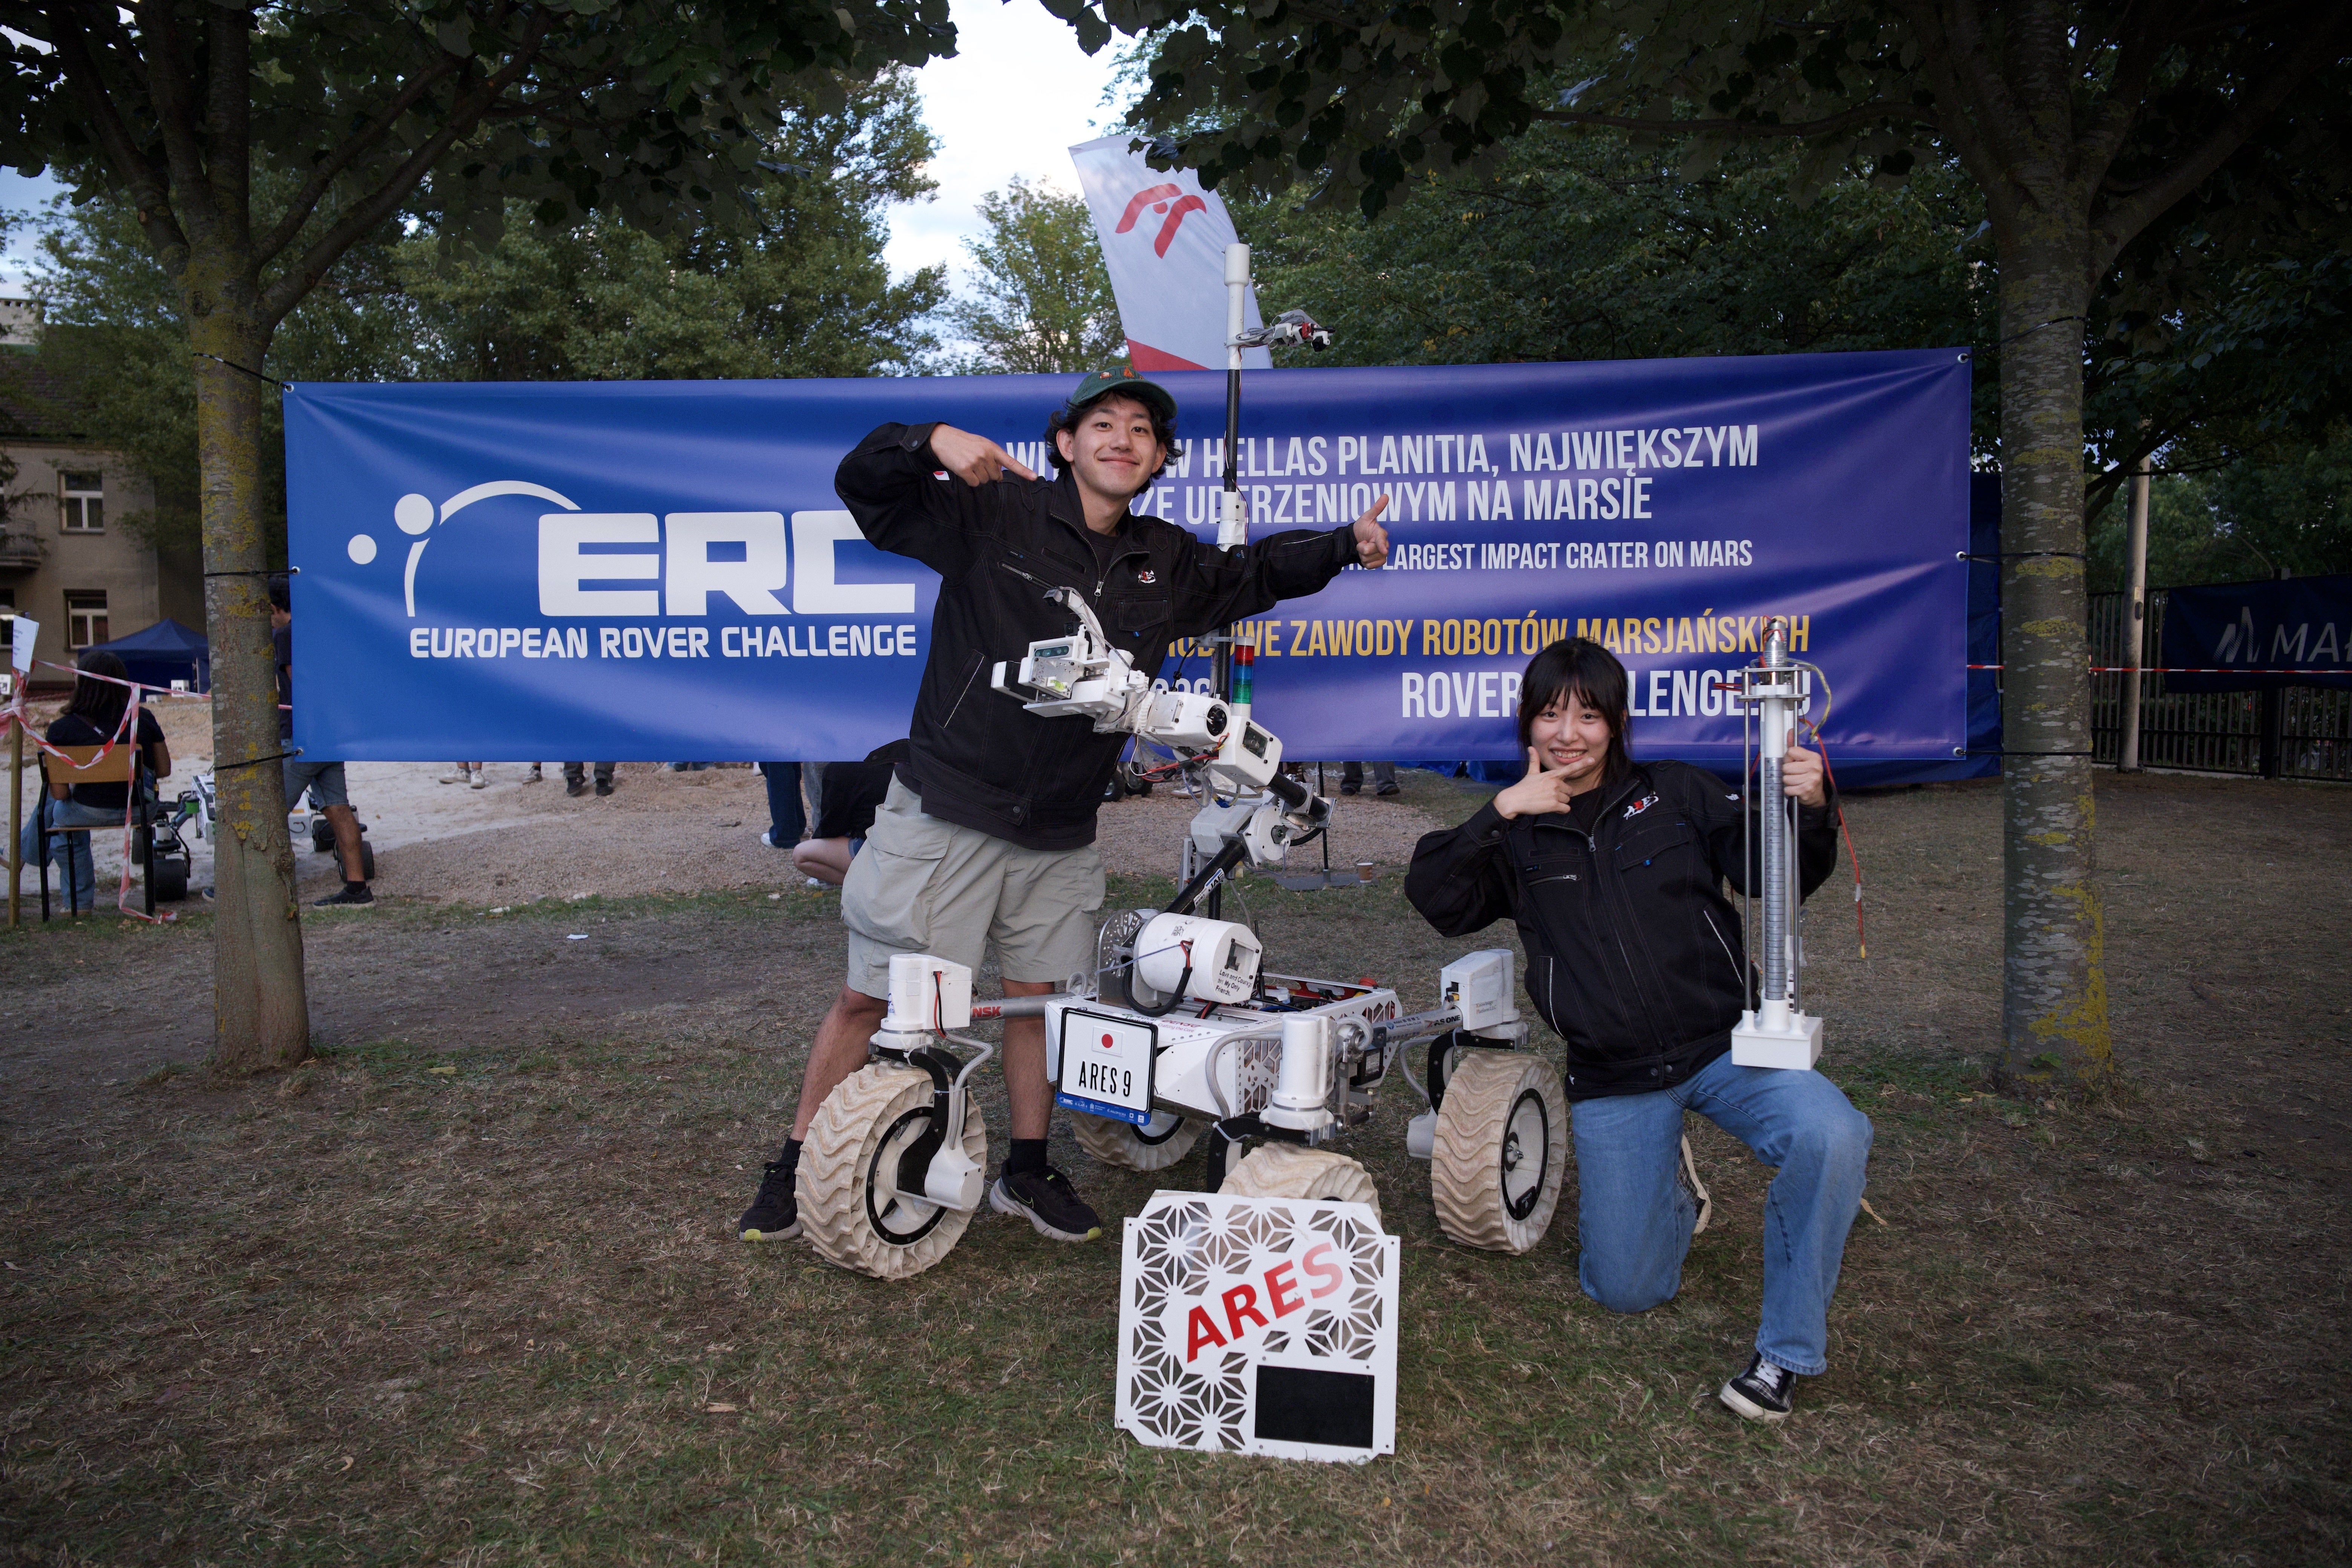

私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。
本日ご報告させていただくのは、サイエンス・表面&深部サンプリング ミッションです。
Surface & Deep Sampling -- 表面&深部サンプリング
スコア結果:157/300 ( 11位 )
✴︎ ミッション概要
サイエンスミッションは4種のサブミッションから成り立っています。今回取り上げるのは、そのうちの2種のサブミッションです。(残り2種は次の回でご報告いたします。)
◉ 表面サンプリング
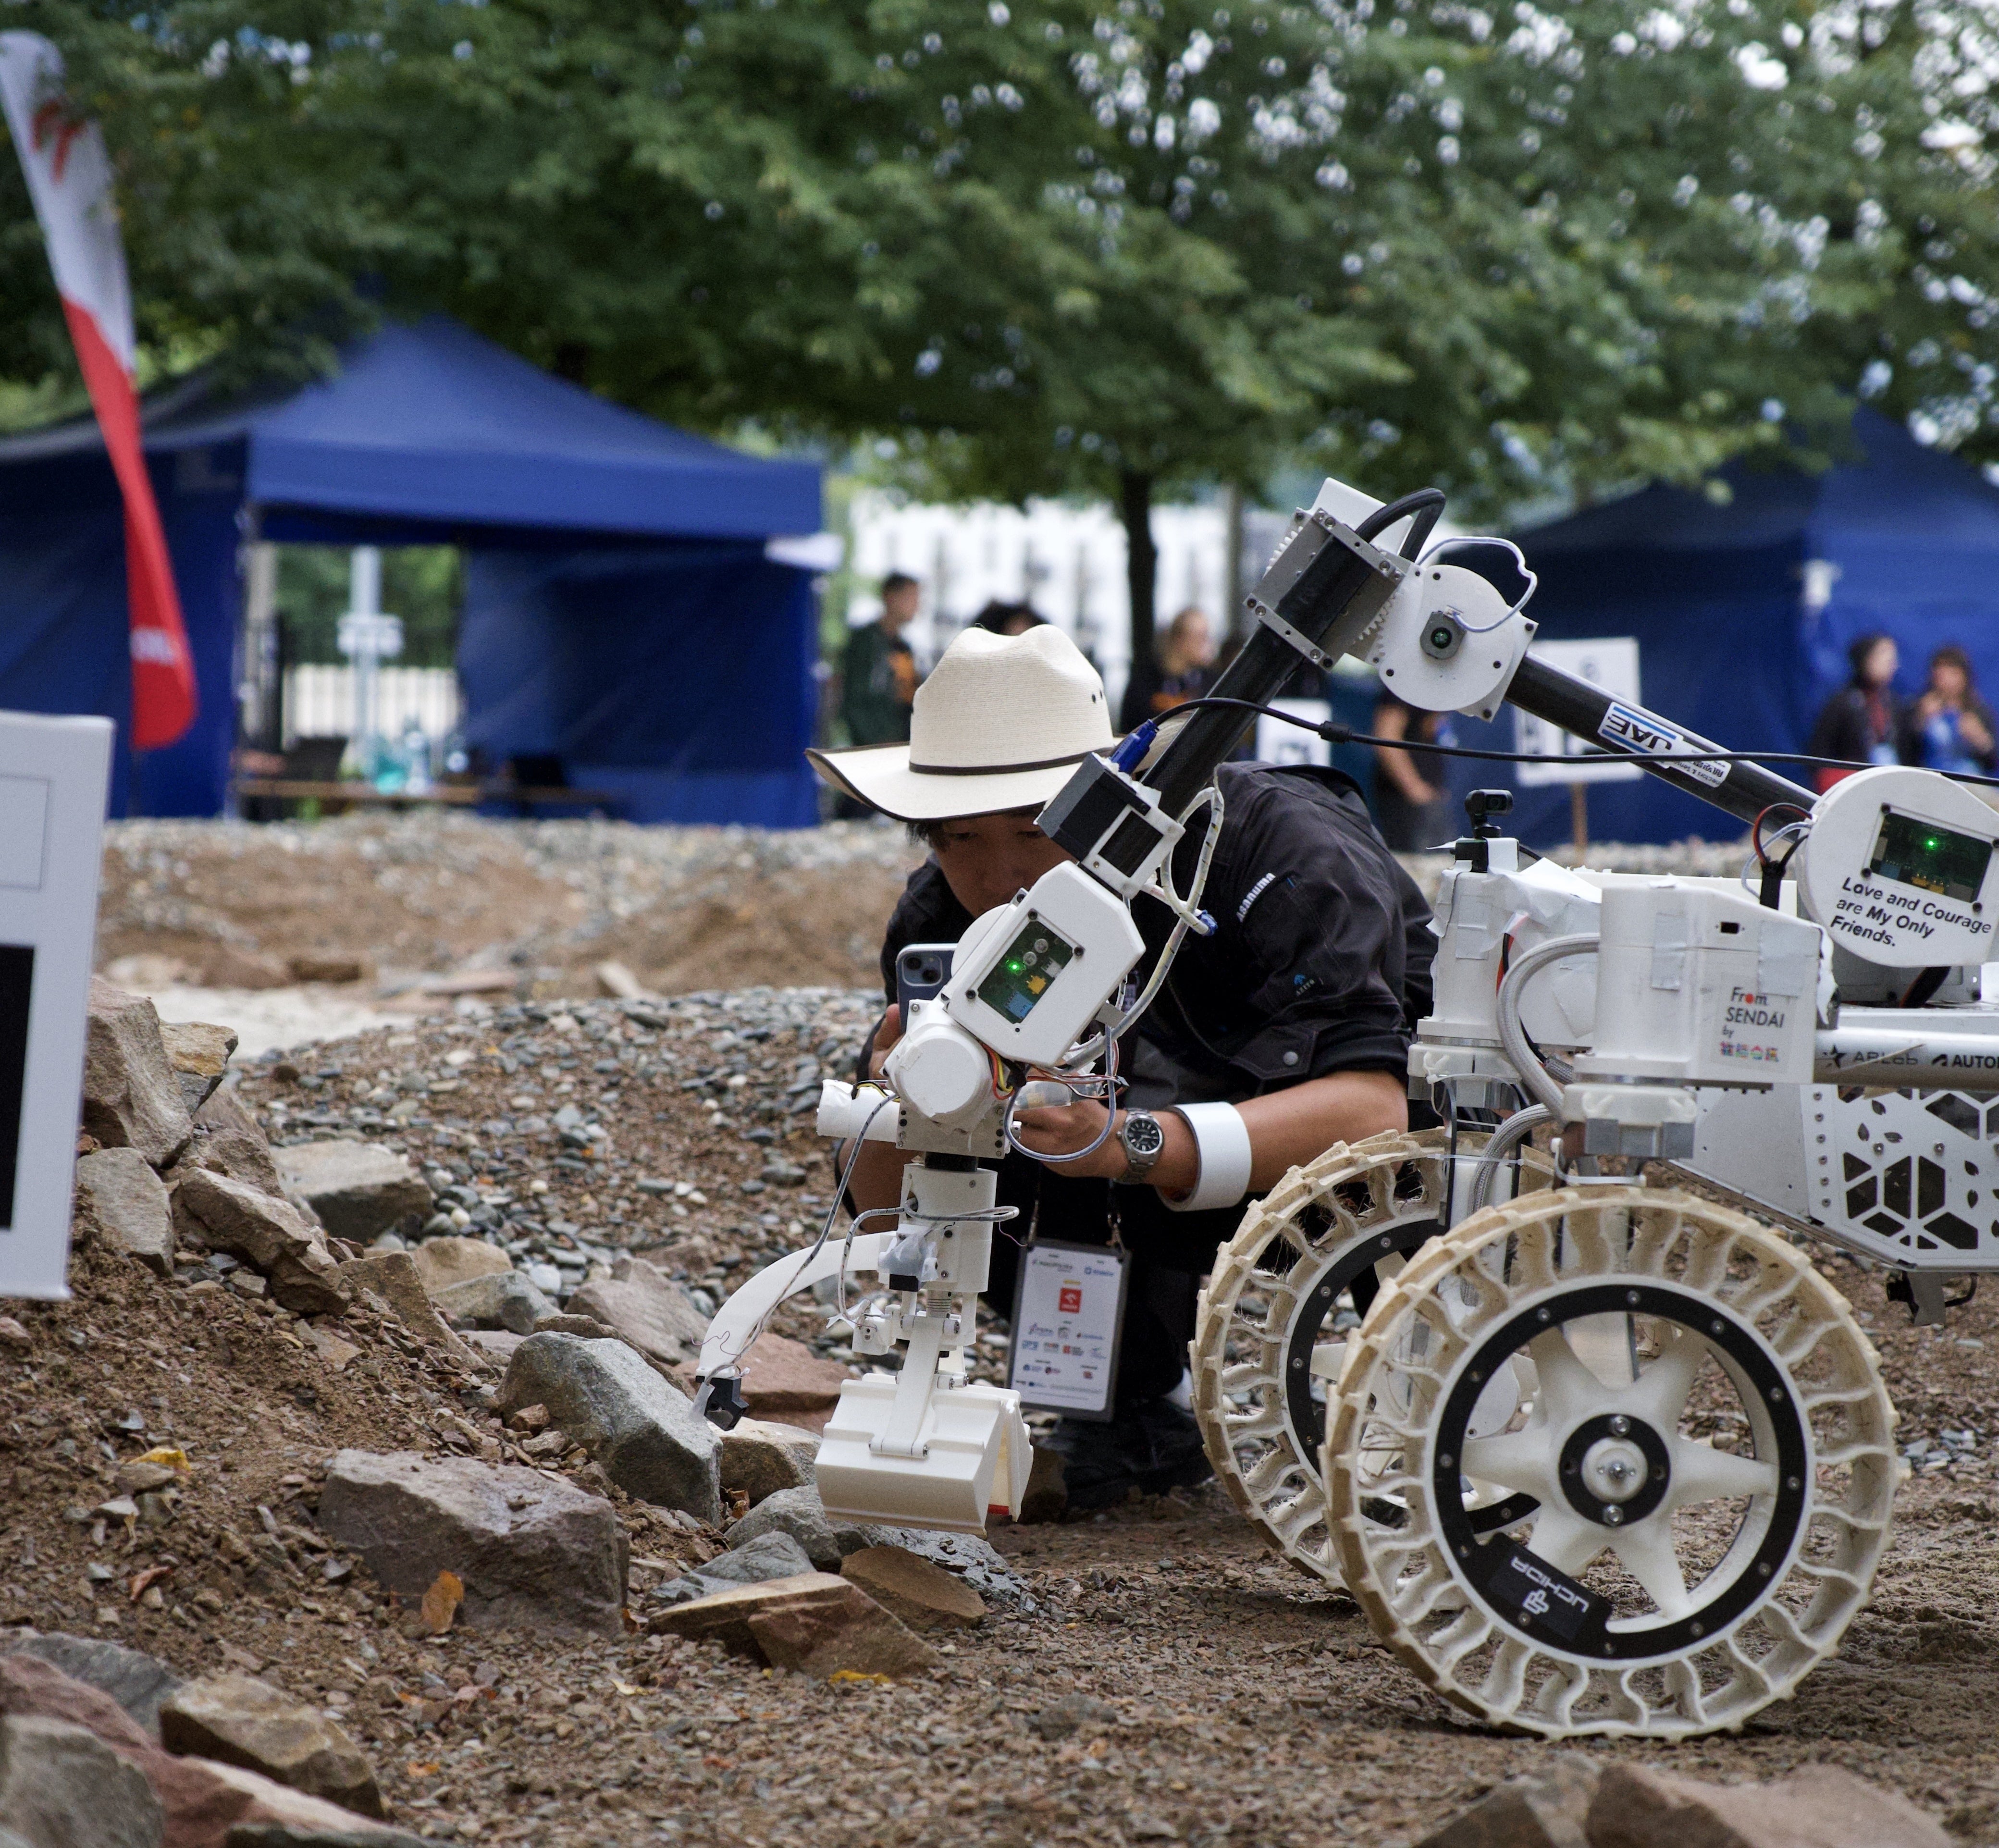
地表のレゴリスや150mmを超える岩石を採取し、ローバー上のコンテナに保管して重量を測定します。私たちは、既存のグリッパーの代わりに、ボールねじとリンク機構を用いた砂・岩石両用のシャベル型グリッパーを取り付けてミッションに挑みました。採取した試料は、コンテナ内に設置したロードセルを用いて計量します。
◉ 深部サンプリング
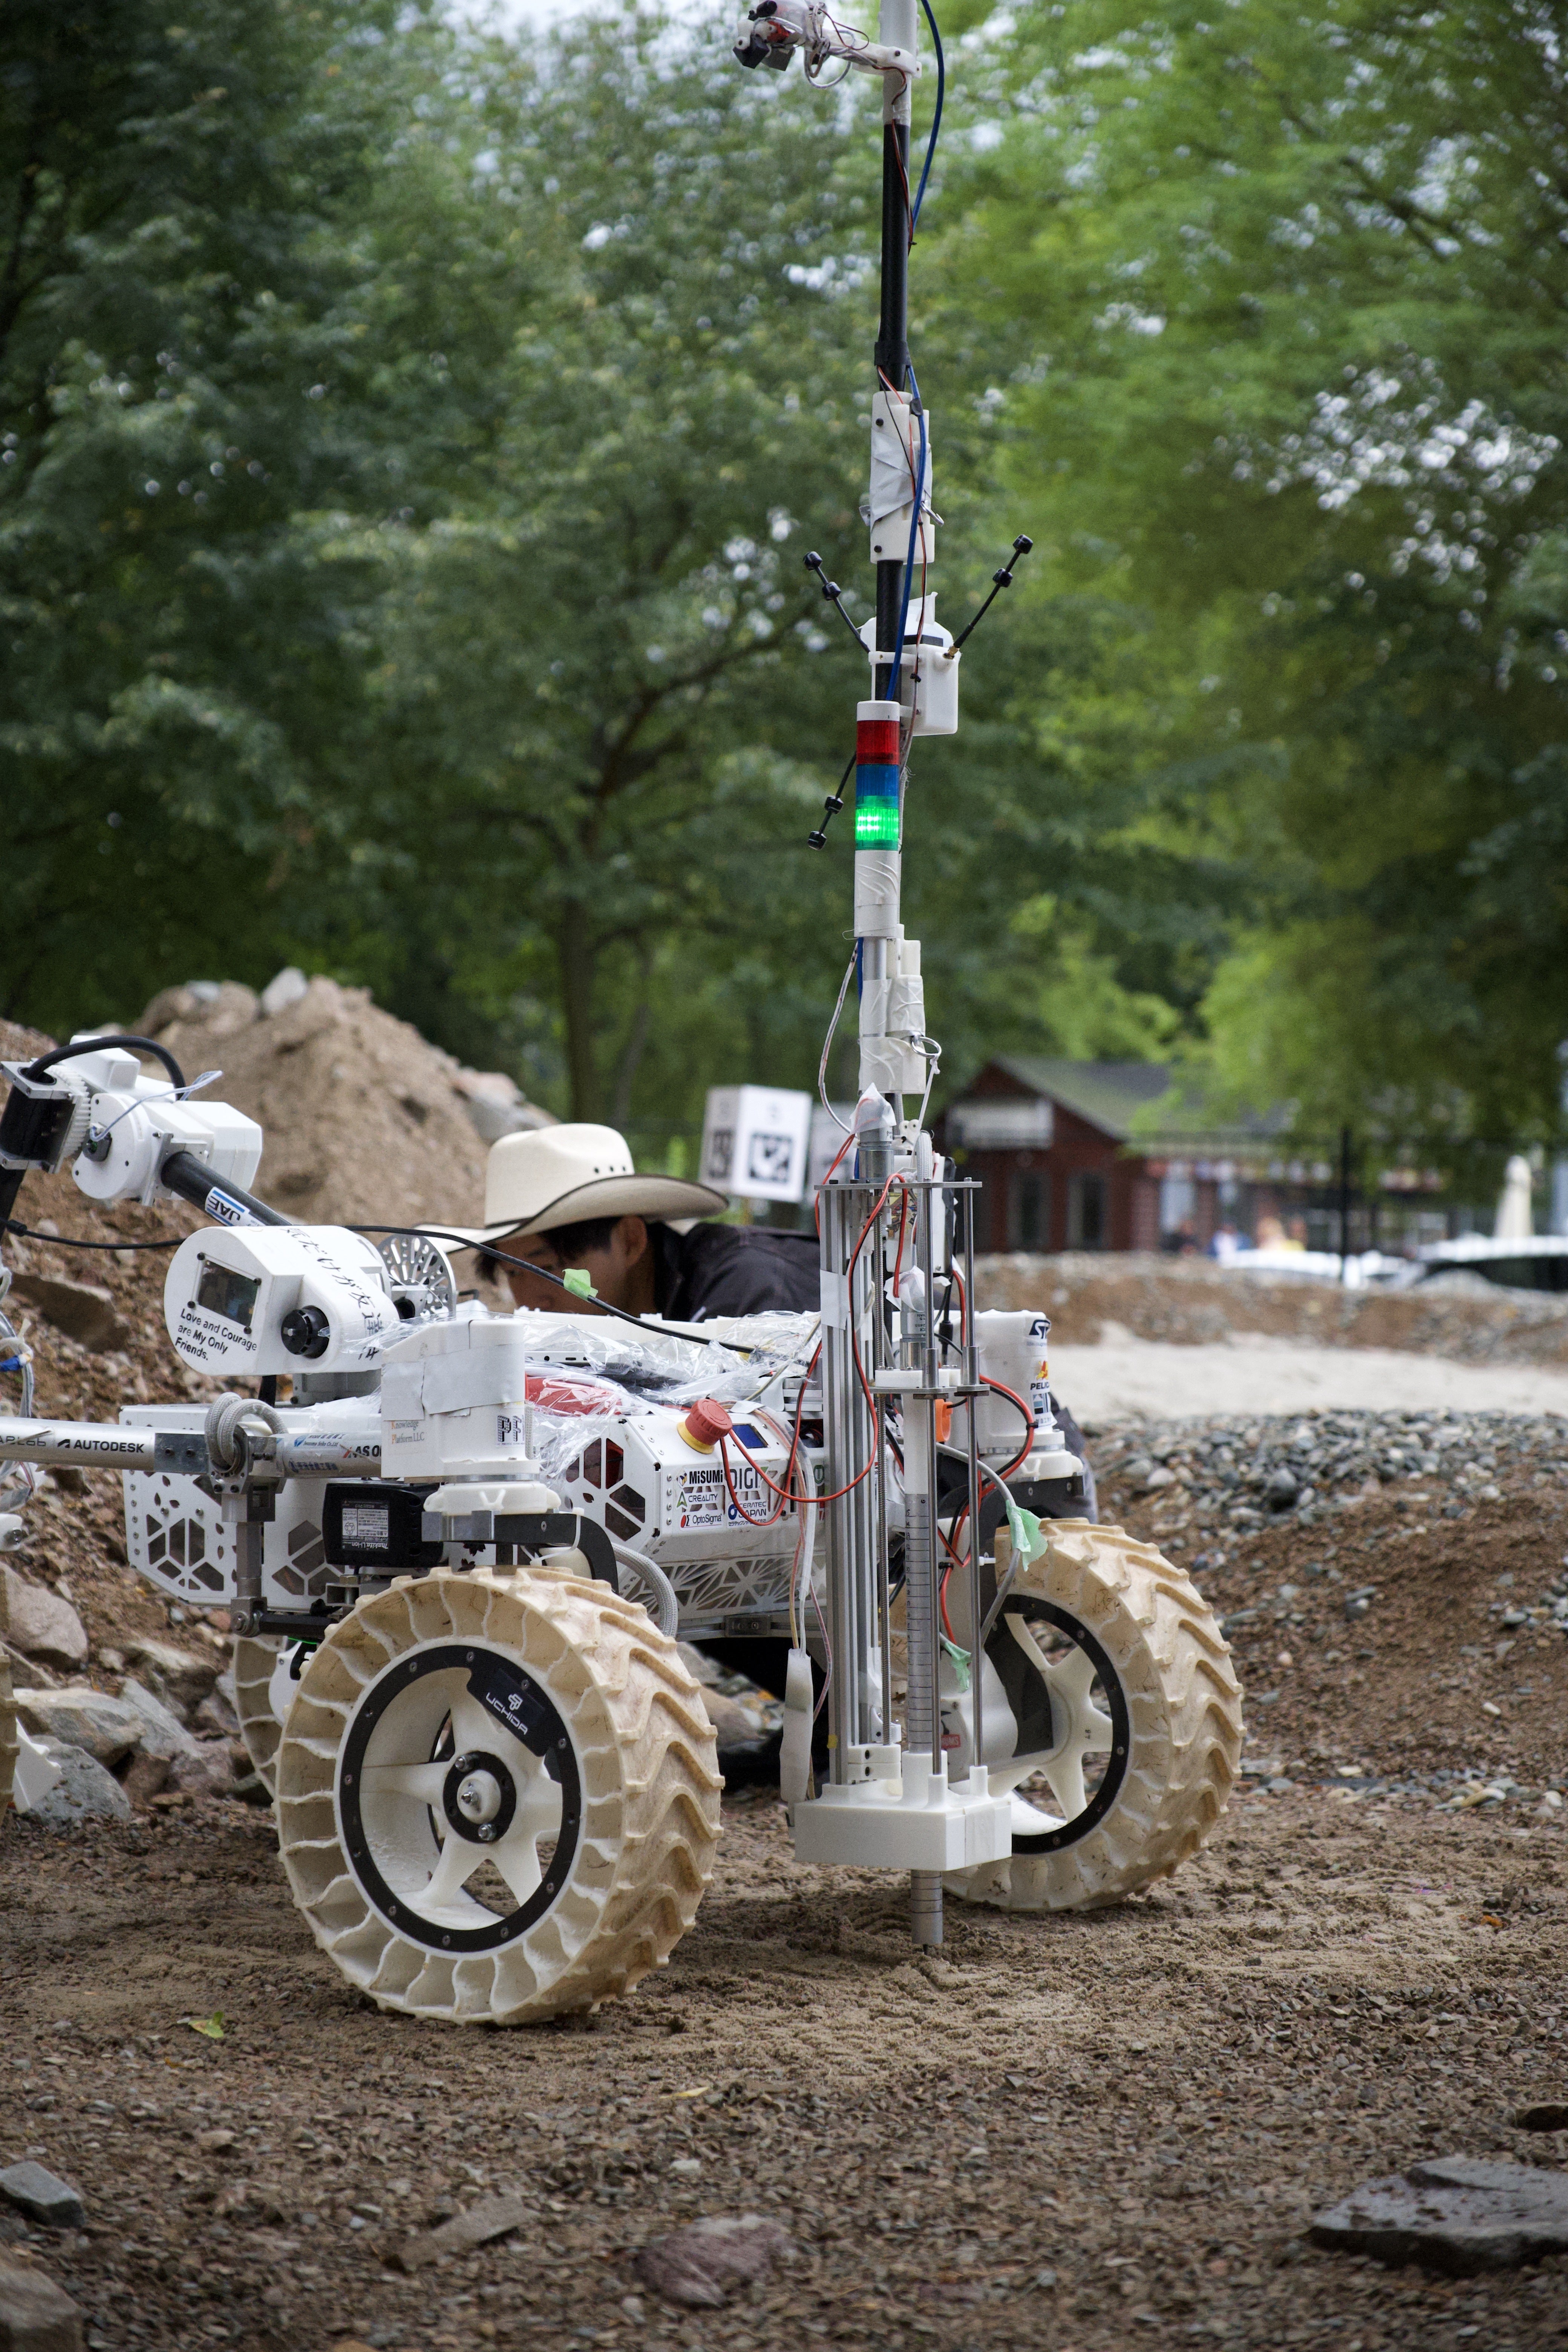
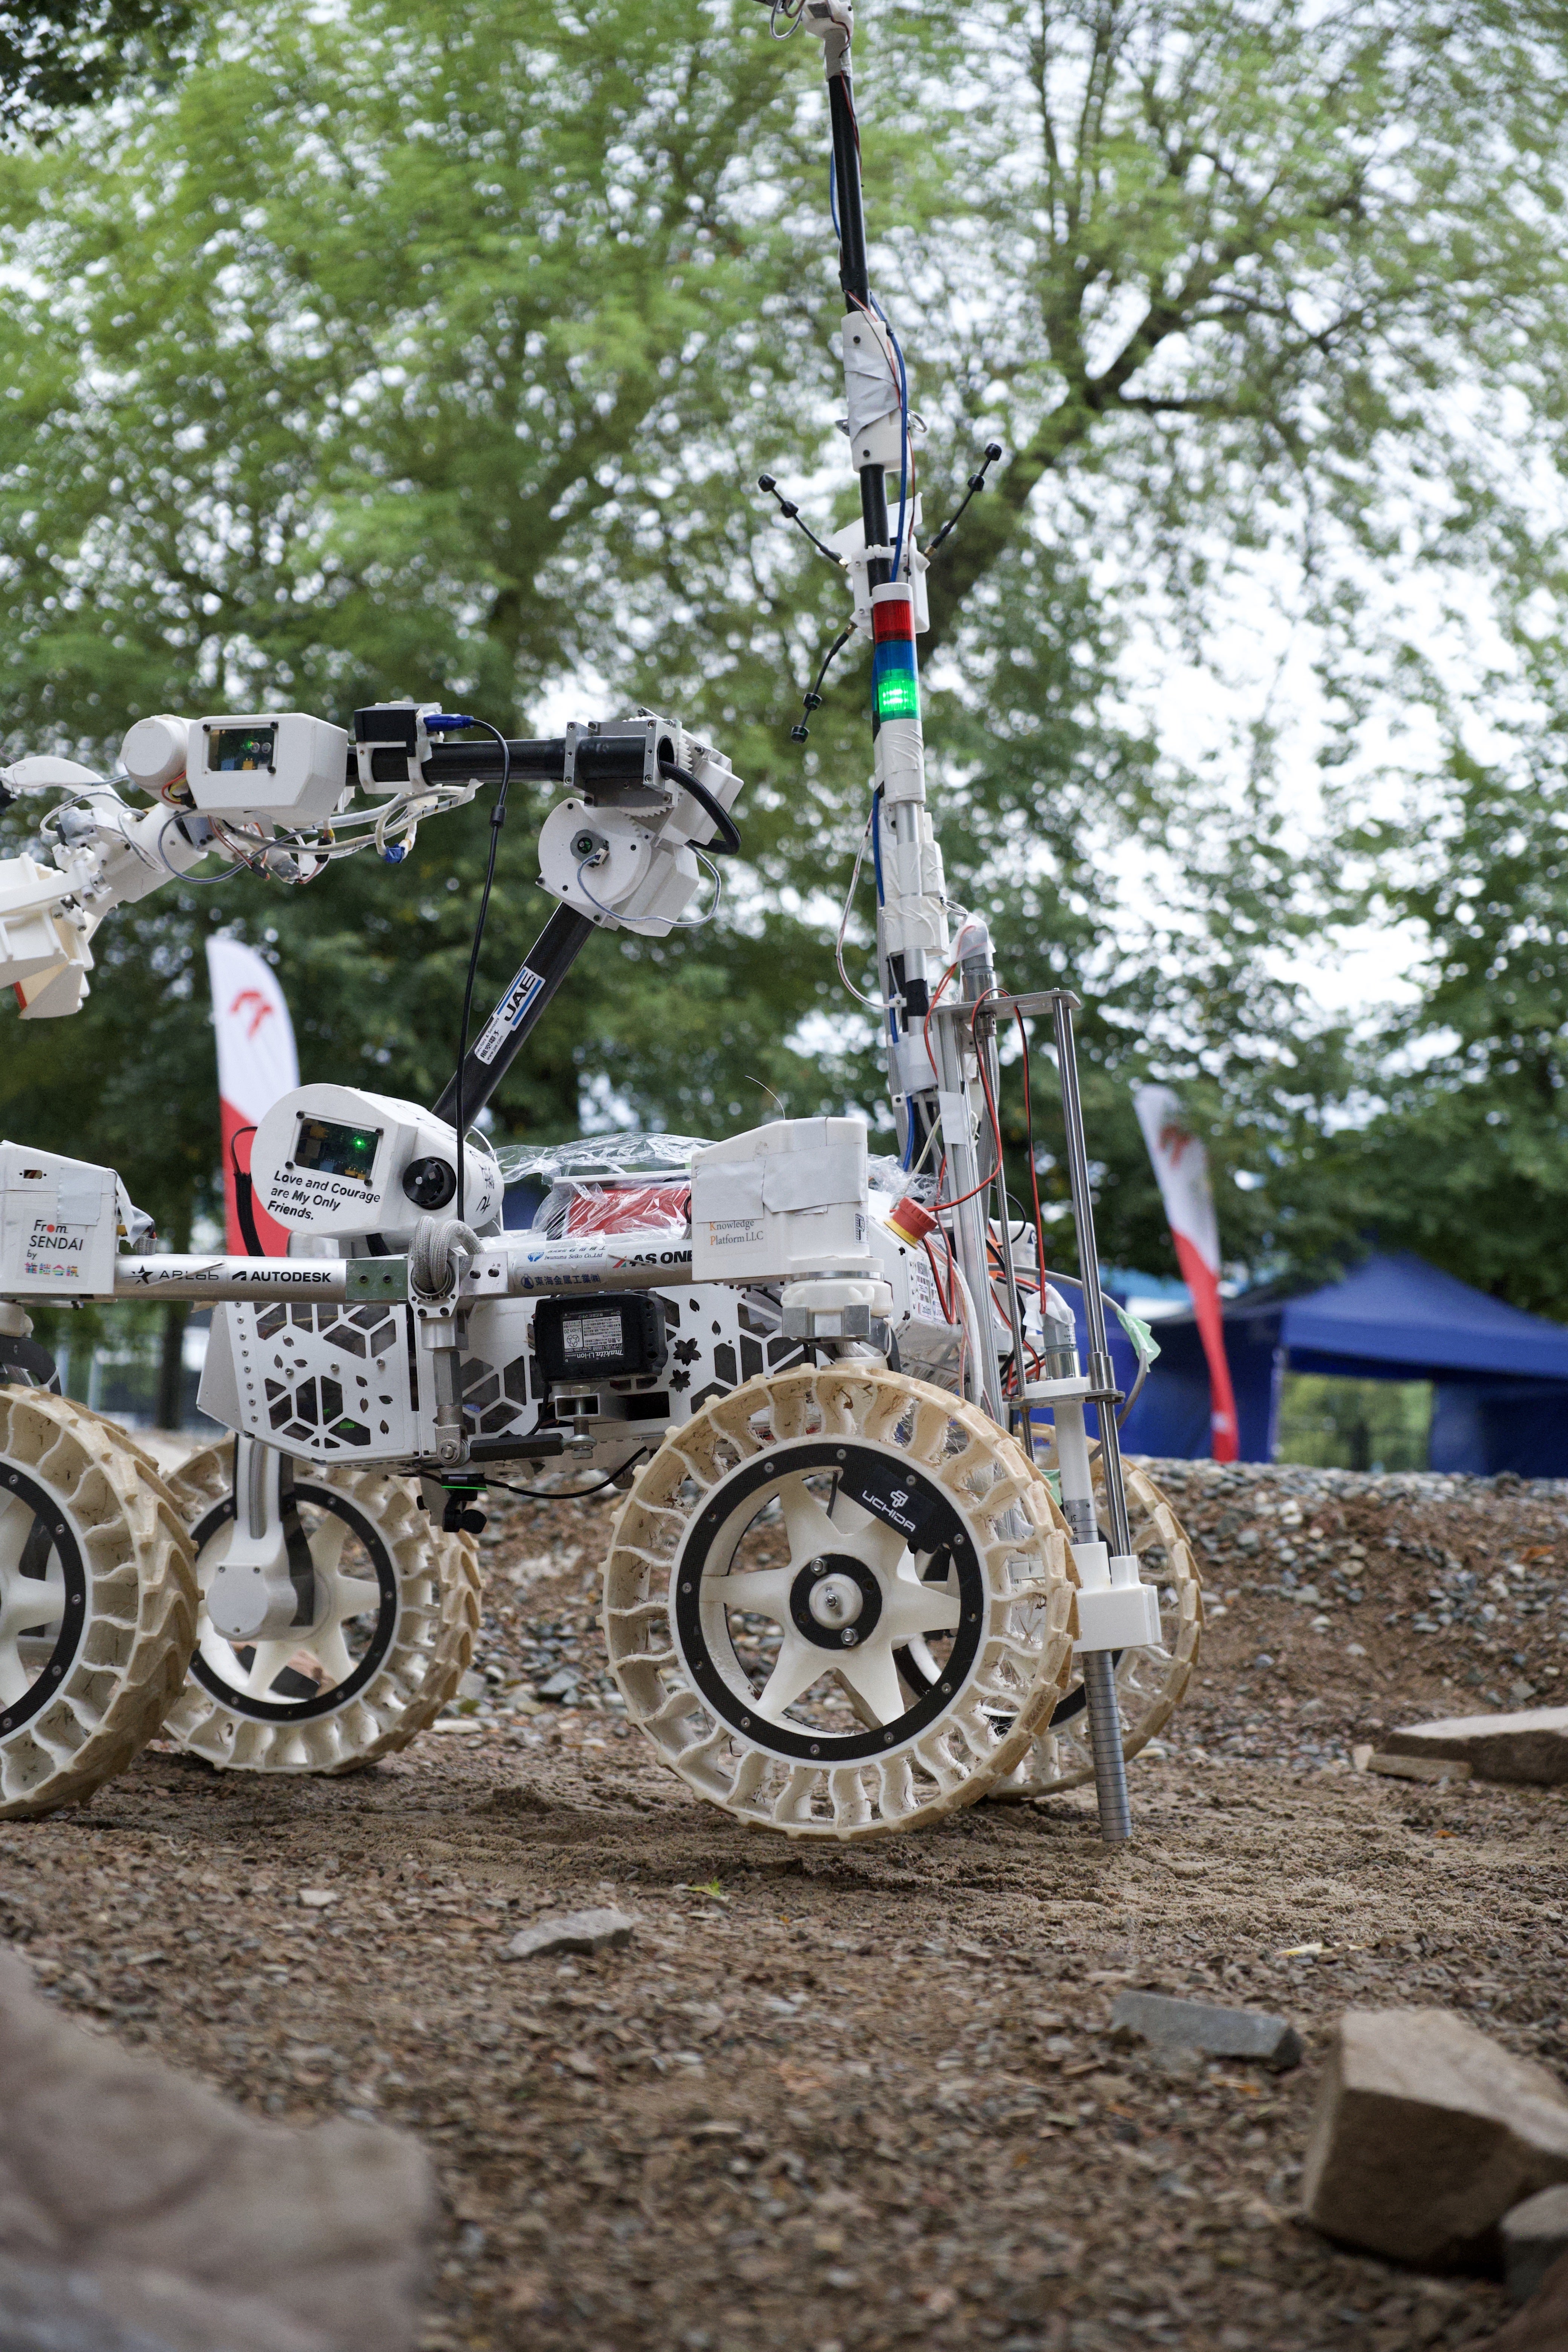
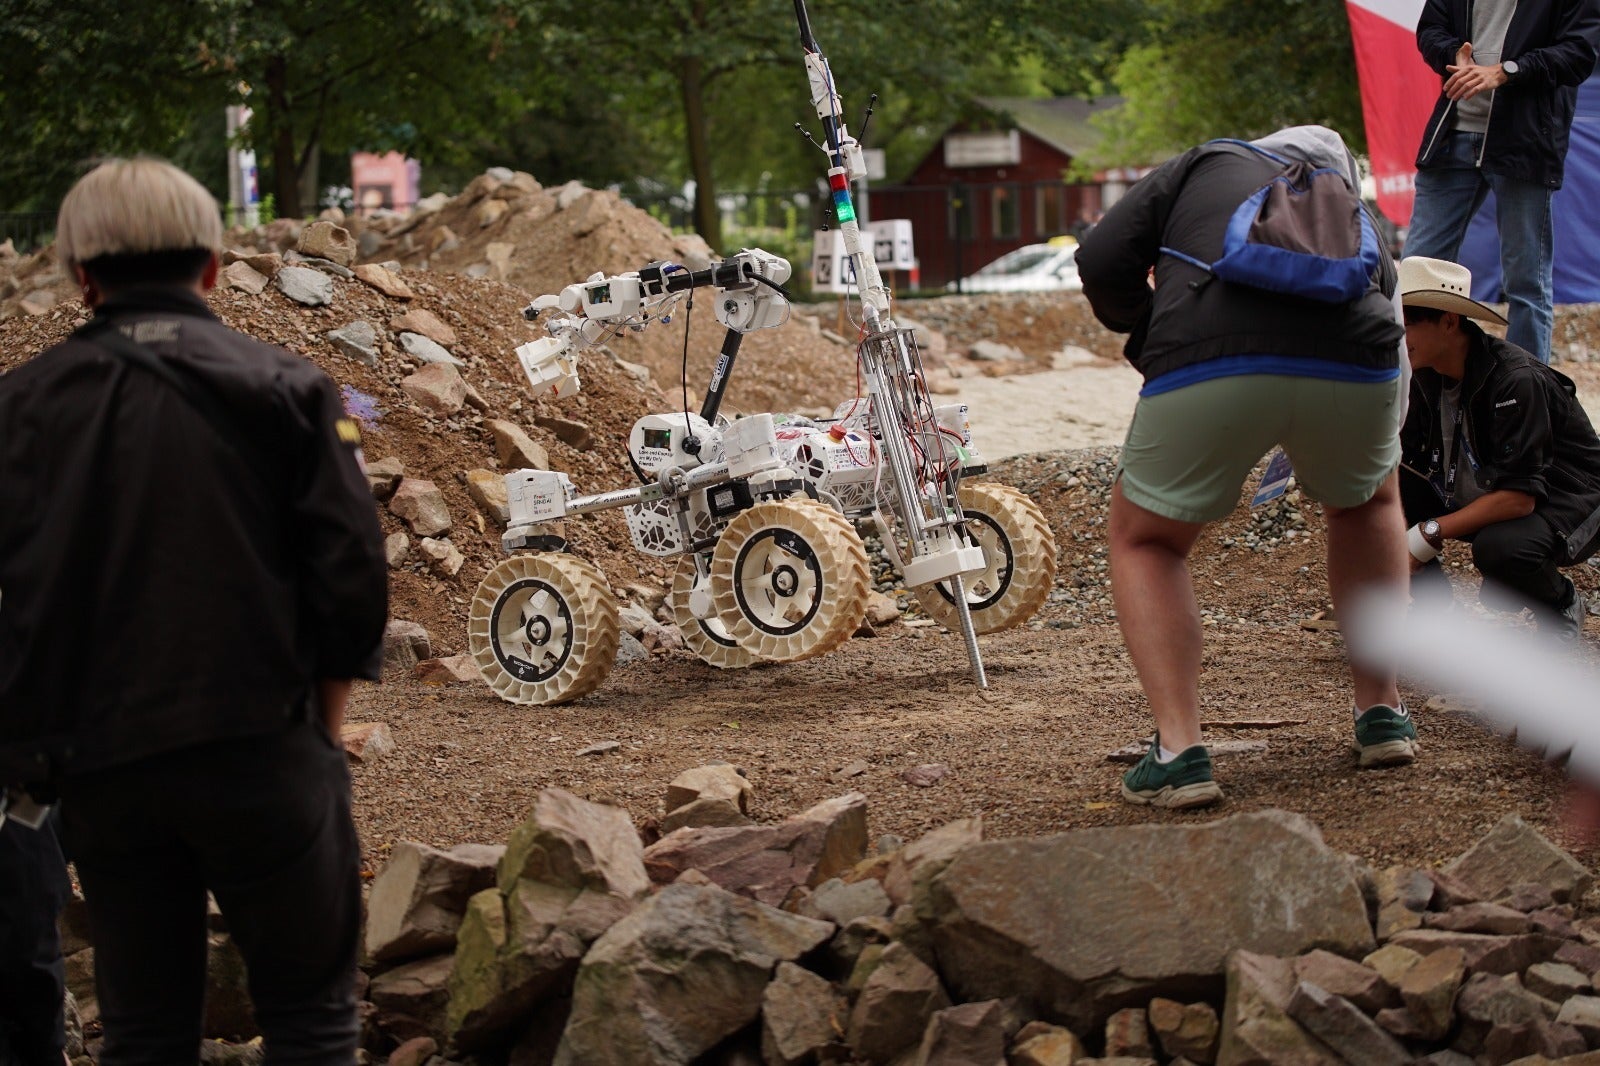
地下30cm以上まで掘削し、異なる色の地層からコア試料を採取します。掘削深度は色の異なる砂の層で確認されます。私たちは、パイプ付きのアースドリルを回転させながら降下させることで土壌を掘削し、スライド式のロードセル付きコンテナを用いて採取した試料の重量を測定する方法でミッションに挑みました。
✴︎ ミッション報告
◉ 表面サンプリング
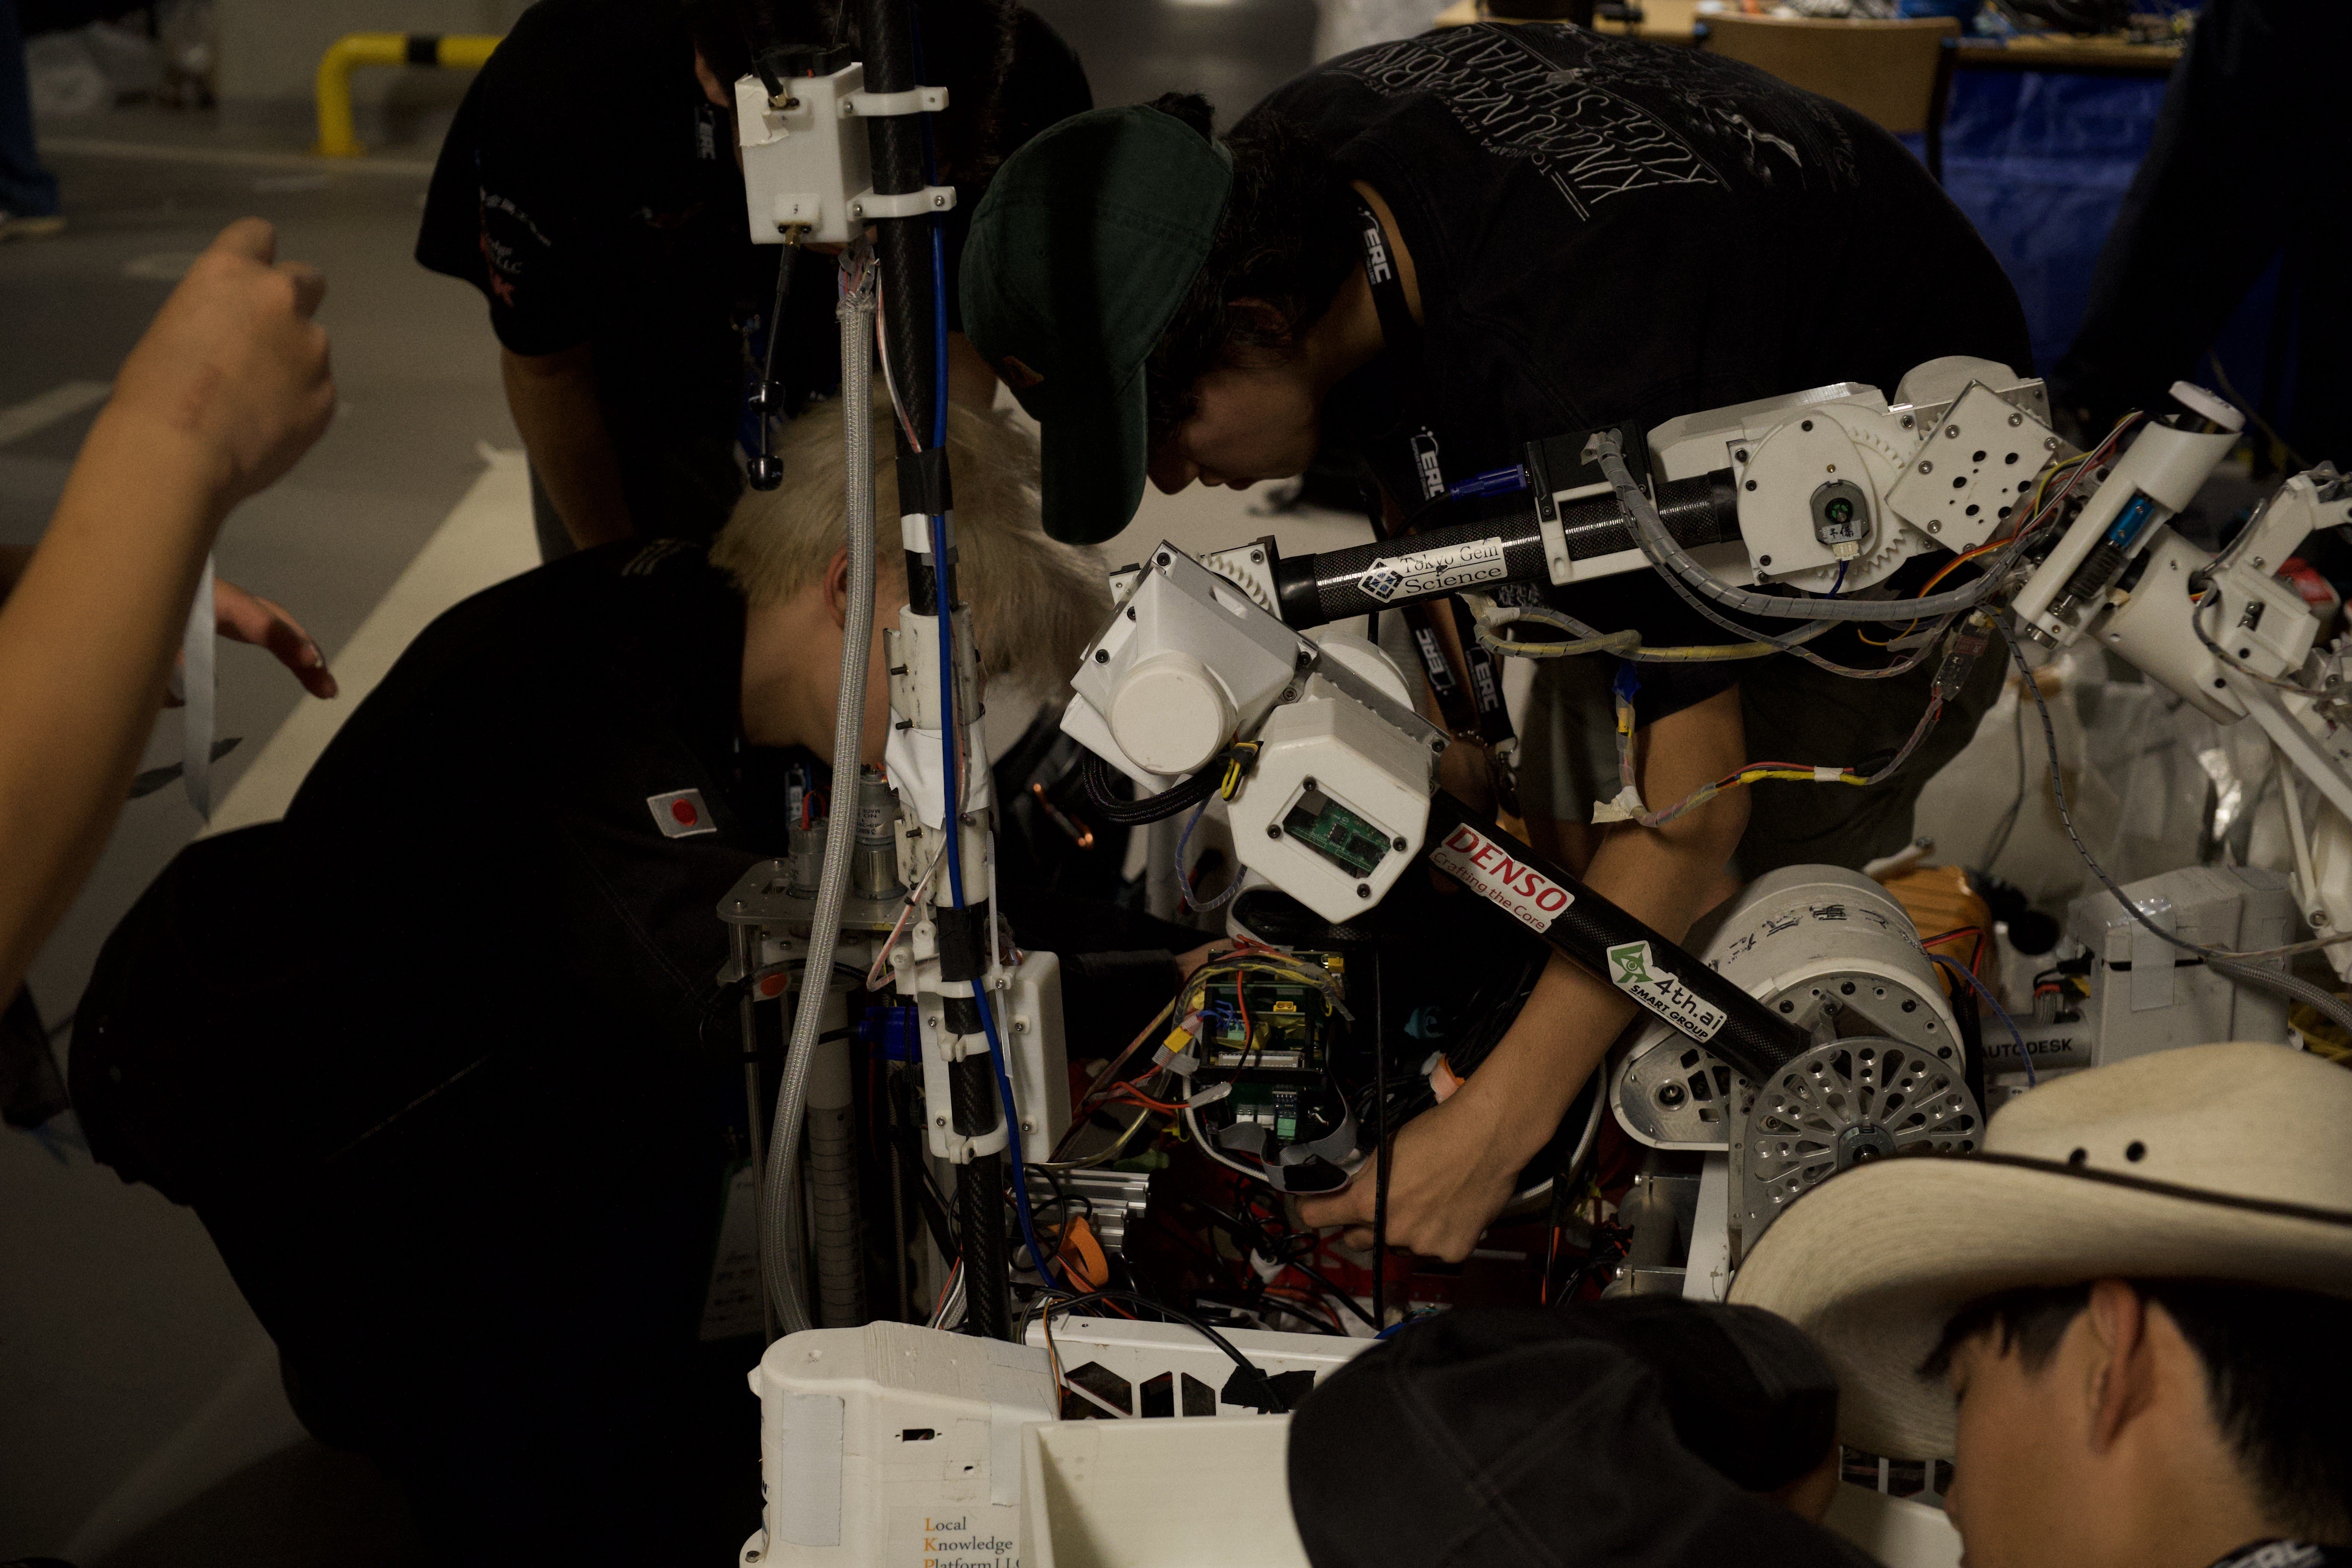
地面の砂や岩をロボットアームで回収し、コンテナに入れて重さを測るこちらのミッション。最低限の点数は獲得できましたが、それでも練習していた3分の2くらいの実力しか発揮できませんでした。クラクフには魔物がいます。ミッション開始直後にカメラが上手く動作せず、電源を切り直す必要がありました。そのため重量を計るための調節を一からやり直しが必要になり、最終的には時間の制約もあって一部の調節は捨てる決断をしました。また採取する岩も手頃な大きさのものが見つからず要求より少し小さなものを回収しました。これらが減点につながった要因となります。なお、操縦士のアームさばきはいつも通り華麗で、回収の動作は自信を持ってこなせました。
◉ 深部サンプリング
地中30cmの土をドリルを使って掘り出して回収するこちらのミッション。結果的に16cmほどの深さの土しか取れず、納得がいかない結果となりました。というのも、前日から多くのチームが同じ採取場所でミッションをこなし、また小雨も降ったために、練習のときよりも地面が固くなってしまっていたと分析しています。うまくドリルが地面に刺さらず、途中ローバーを完全に持ち上げました。ローバーがさながら限界腕立て伏せを始めてしまったようでした。しかし、基地局にいたメンバーの強い連携でそんな問題も解決します。基地局にいる全員がそれぞれ異なるカメラ映像に目を凝らし、口頭で状況を共有しあう連携プレー。ドリルは小さく掘っては休ませて、という手順で掘り進めました。結果、目標の半分までは届いたことは最低限やり切った結果です。
✴︎ 今後に向けて
固い地面を想定した実験、カメラ配置、掘り進める遠隔操作を調節すること、そして不測の事態に備えた重量計や探索も含めて実験練習することが大切だと今回の大会を通じて実感しました。来年こそは満点を取ります。また、実はこのミッションは操縦士の遠隔操作をせずに自律制御すると加点されます。実際に、最優秀チームは自律でミッションを遂行したと聞きました。来年は余裕を持ってこれらの重い開発にも取り組んでいきたいです。