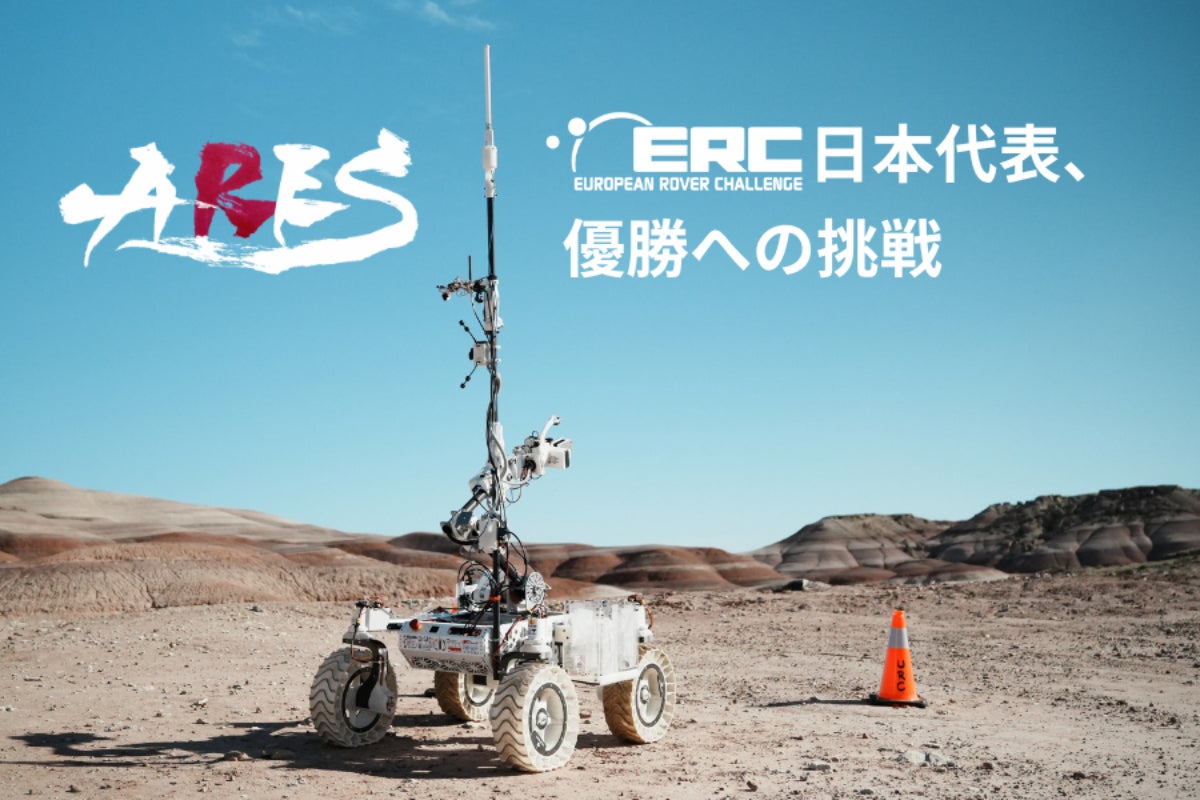
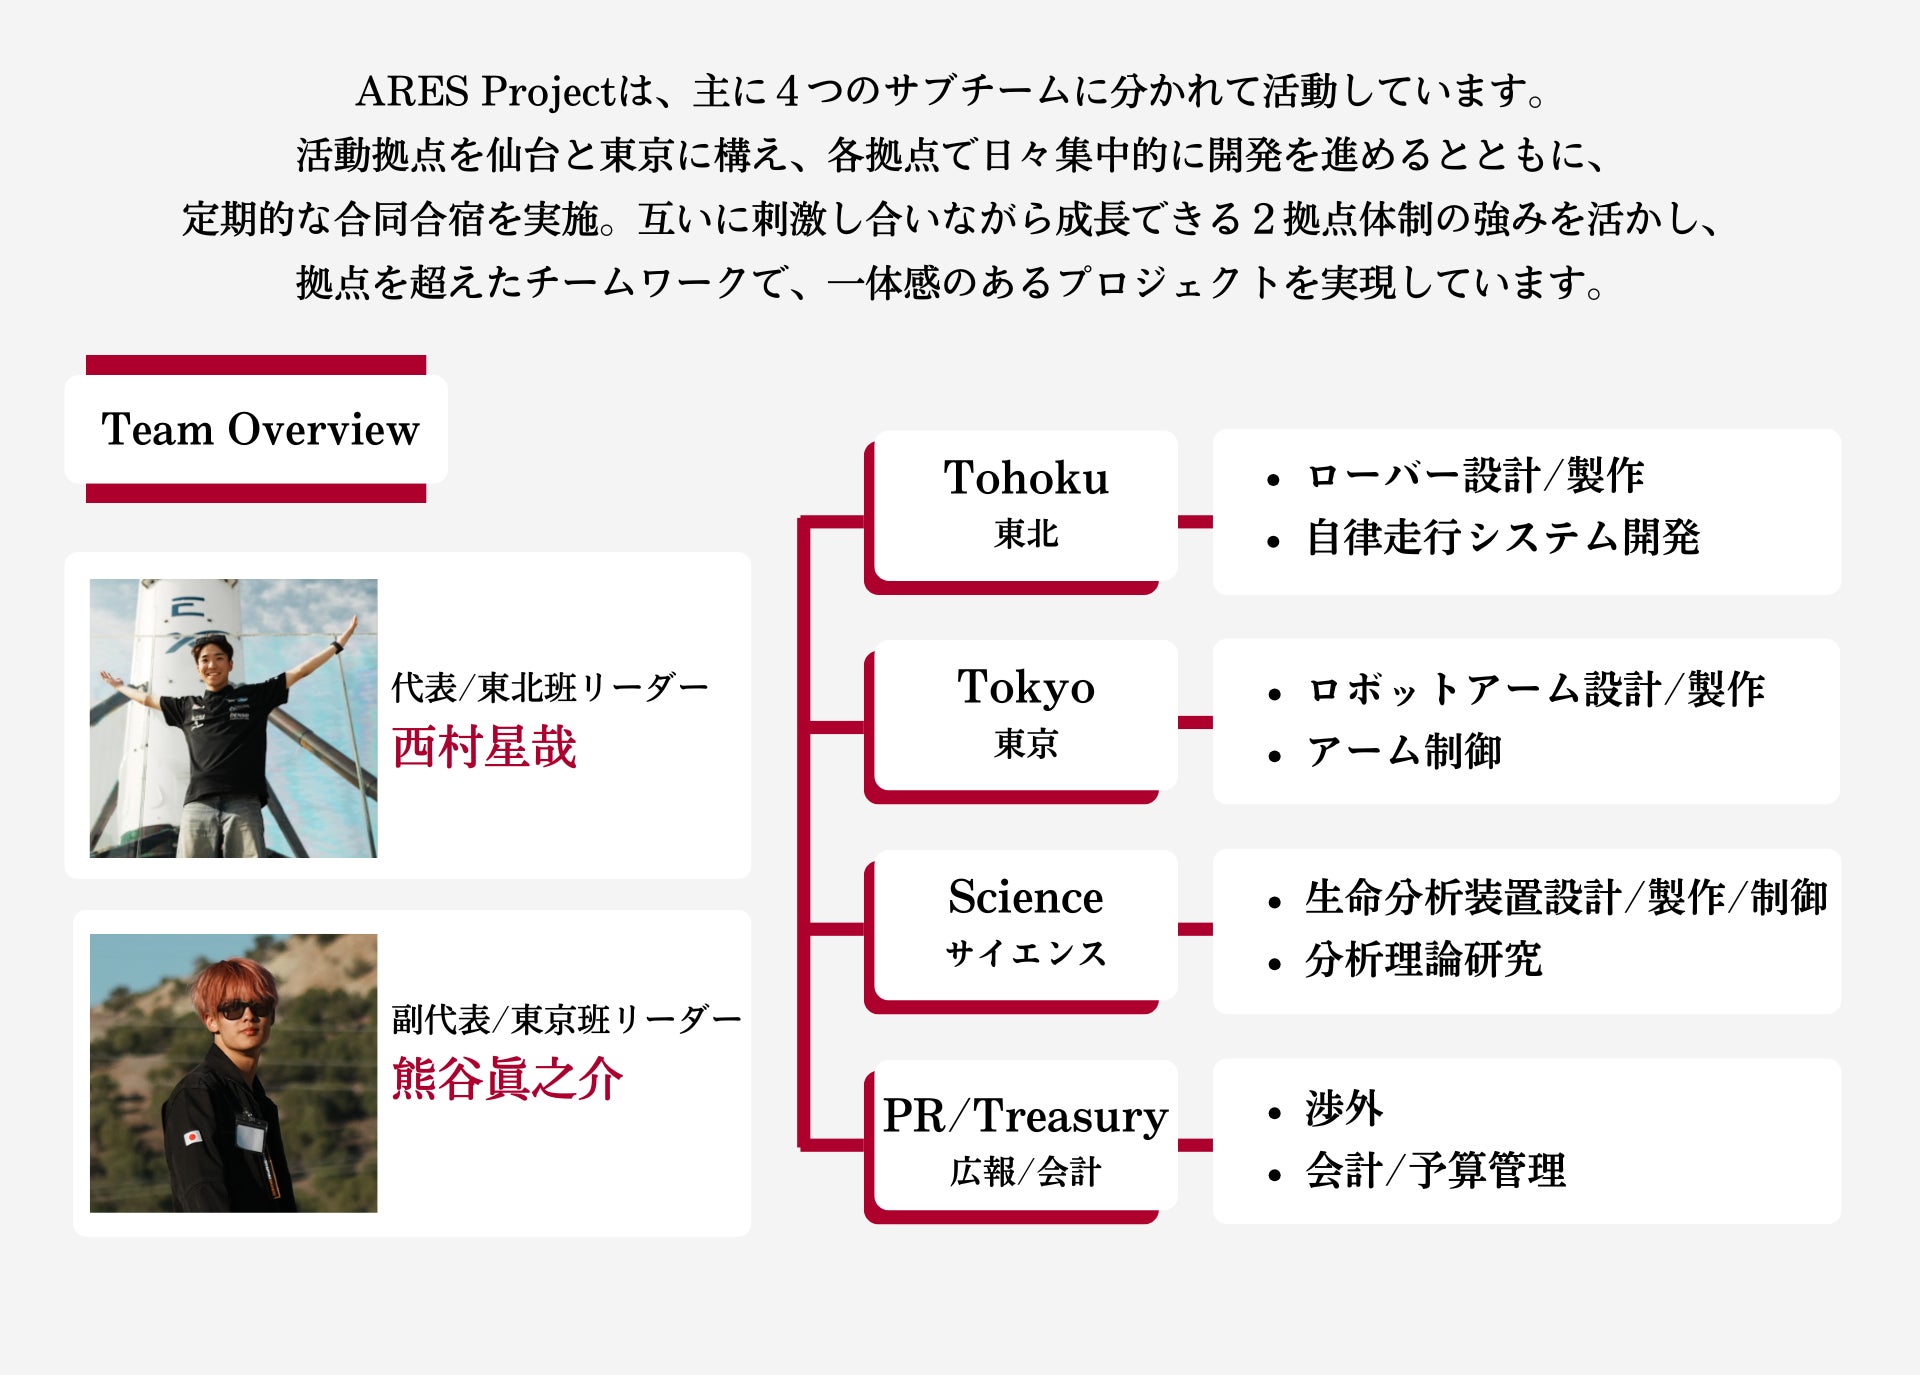
ARES Projectは、東北大学、慶應義塾大学の学生を中心とする火星探査機開発チームです。
私たちは、火星探査機の学生世界大会University Rover Challenge(URC)への出場を目指して
活動をスタートしました。約2年間の開発期間を経てついに昨年予選を突破し、
URCの決勝大会に日本のチームとして初めて出場しました。
私たちは現在、東北班は東北大学、東京班は100BANCHを拠点に活動しています。東北班は探査機本体を、東京班はロボットアームを主に担当しています。月1回程度で両拠点のメンバーが集まり、
アームと探査機本体を合体させての実験などをおこなっています。
火星探査機の国際大会へ出場し、日本勢初優勝を目指す
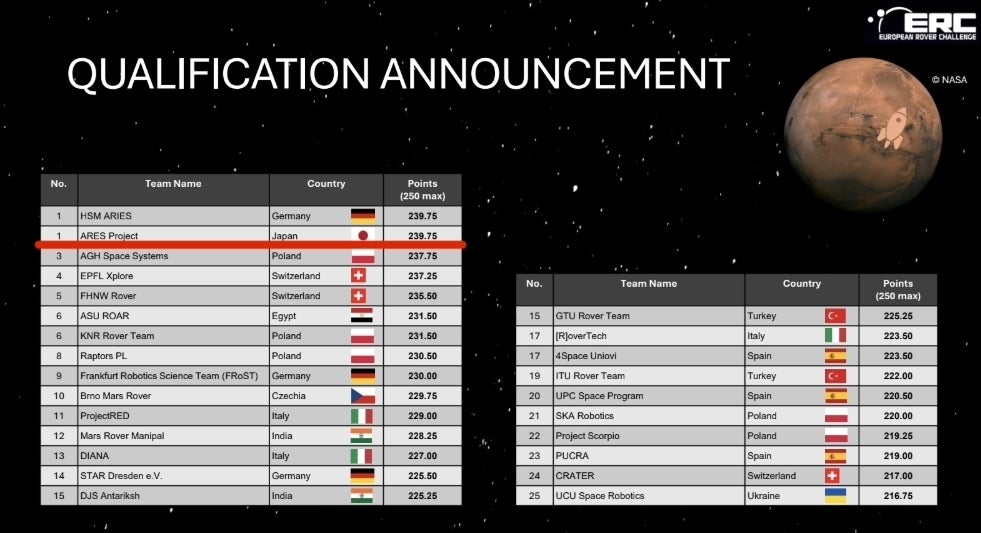
私たちは、火星探査機の世界大会である、European Rover Challenge (ERC)に出場し、
日本勢初の優勝を目指します。
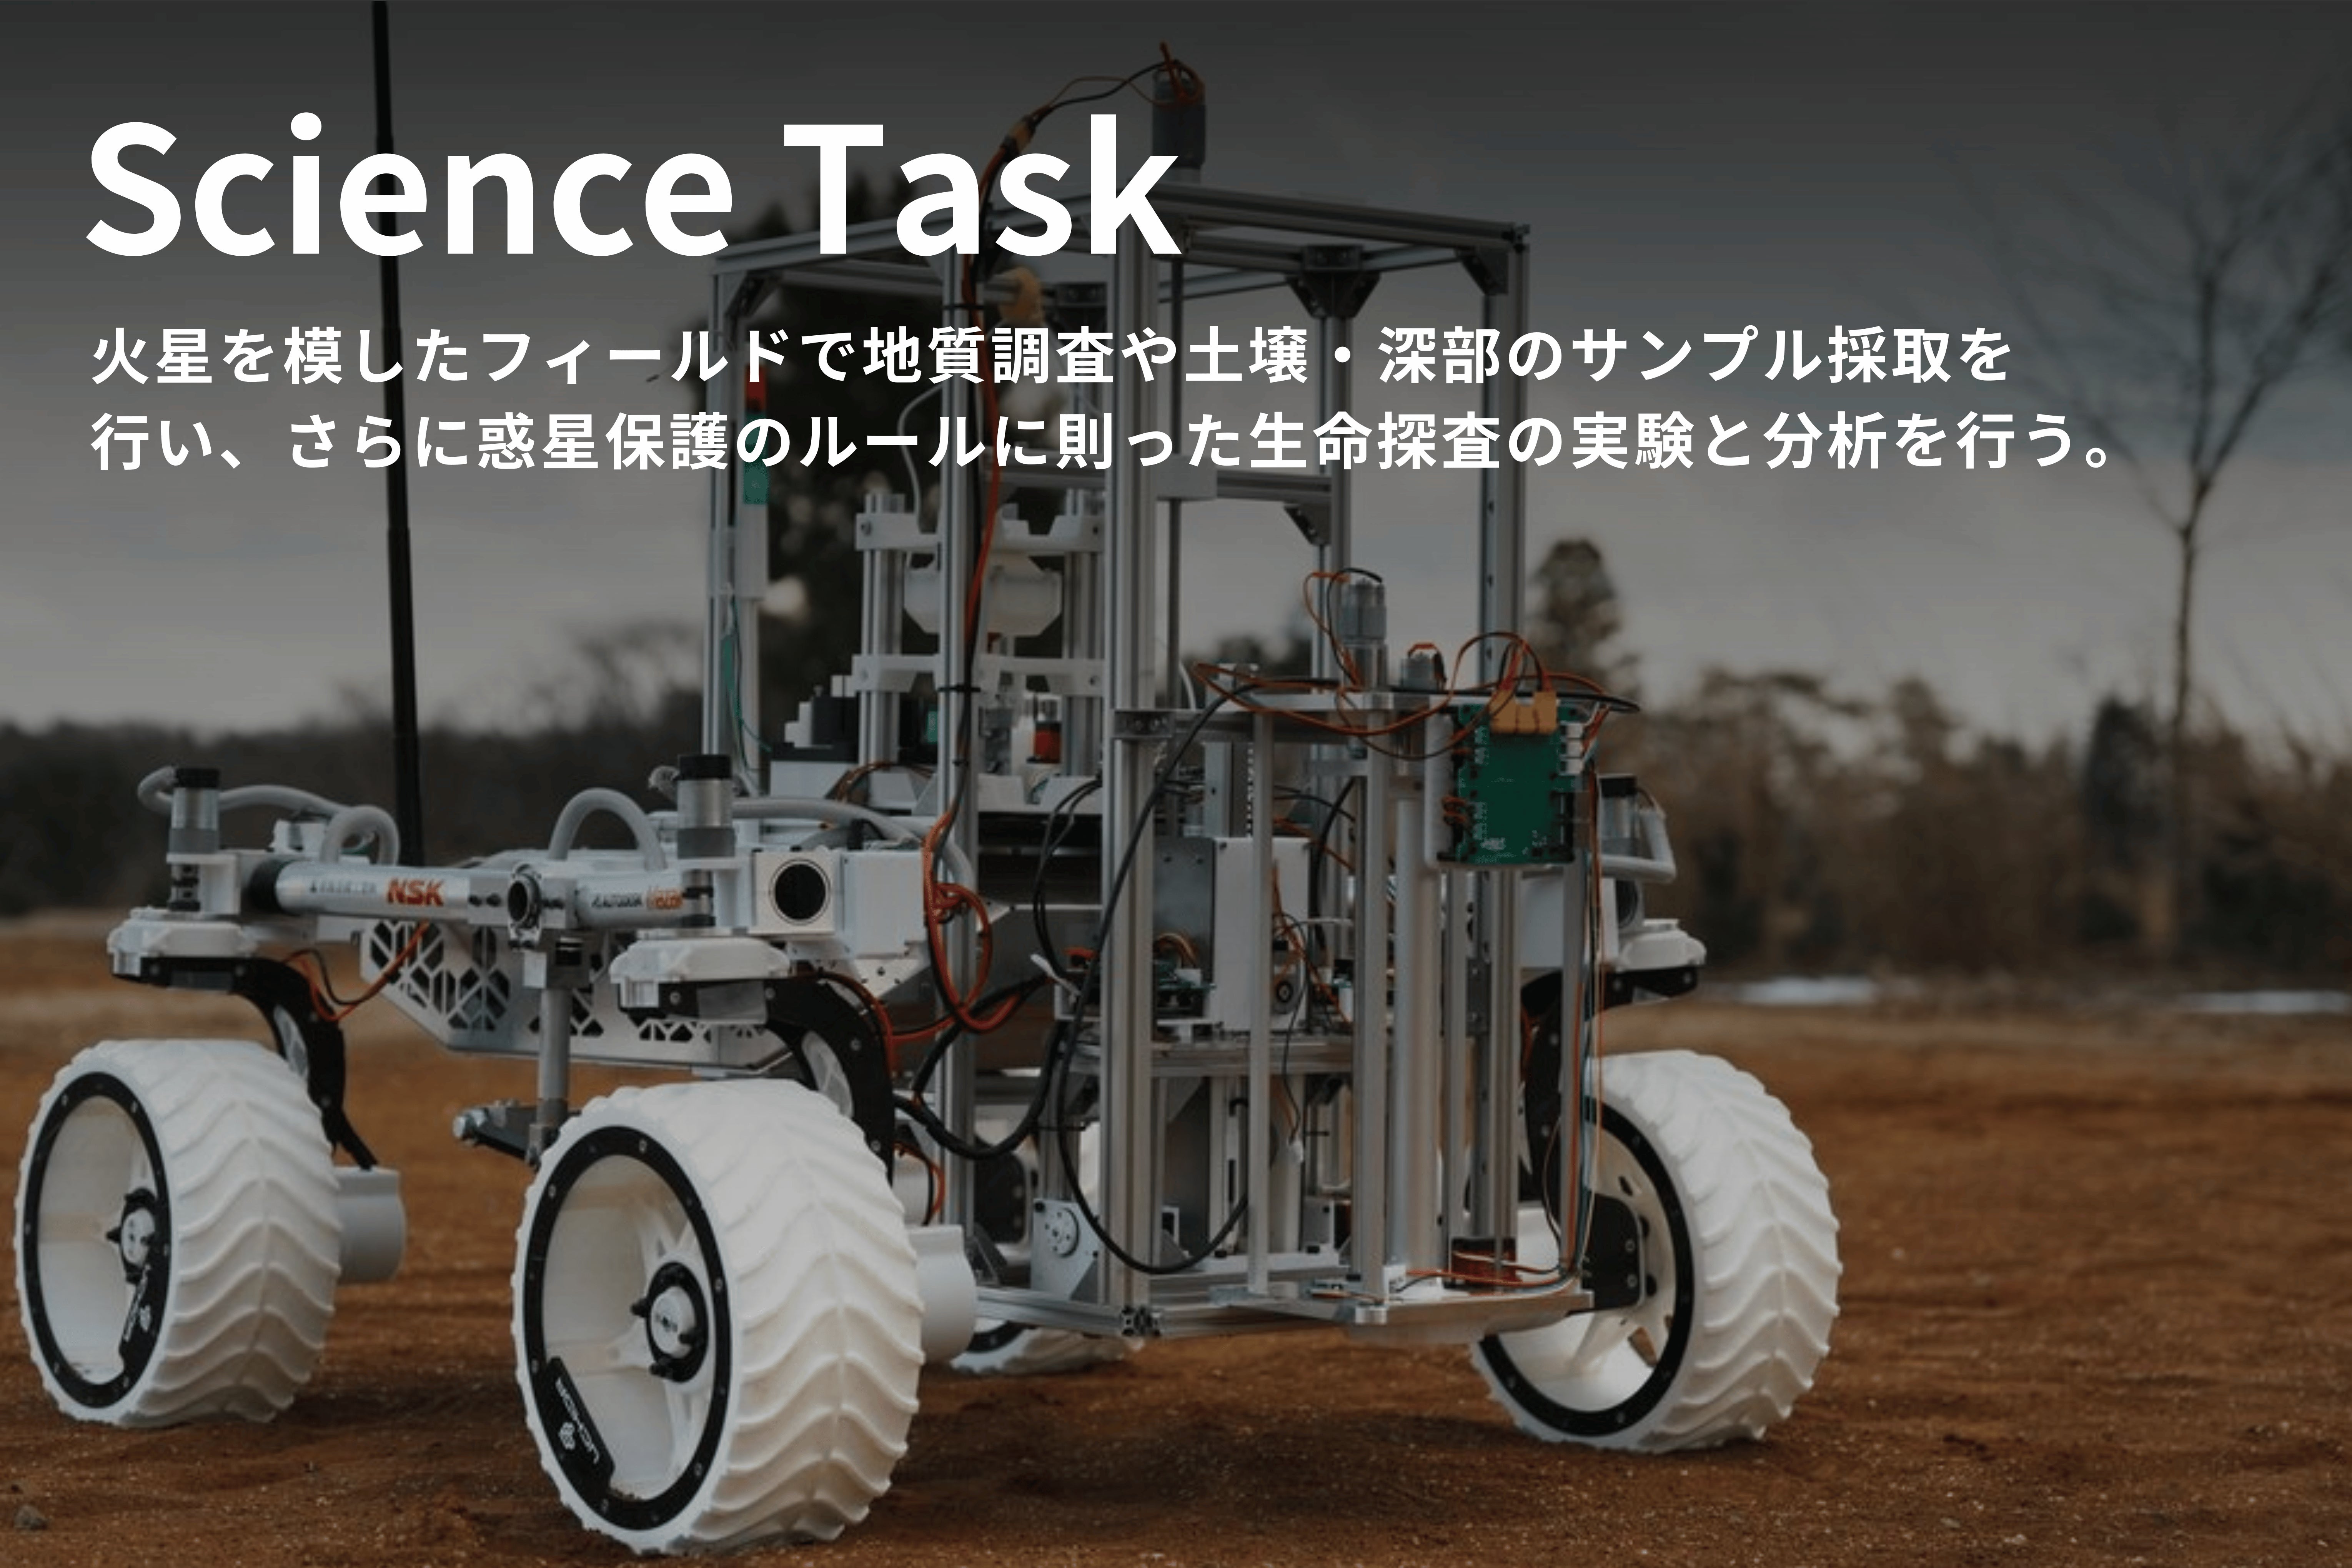
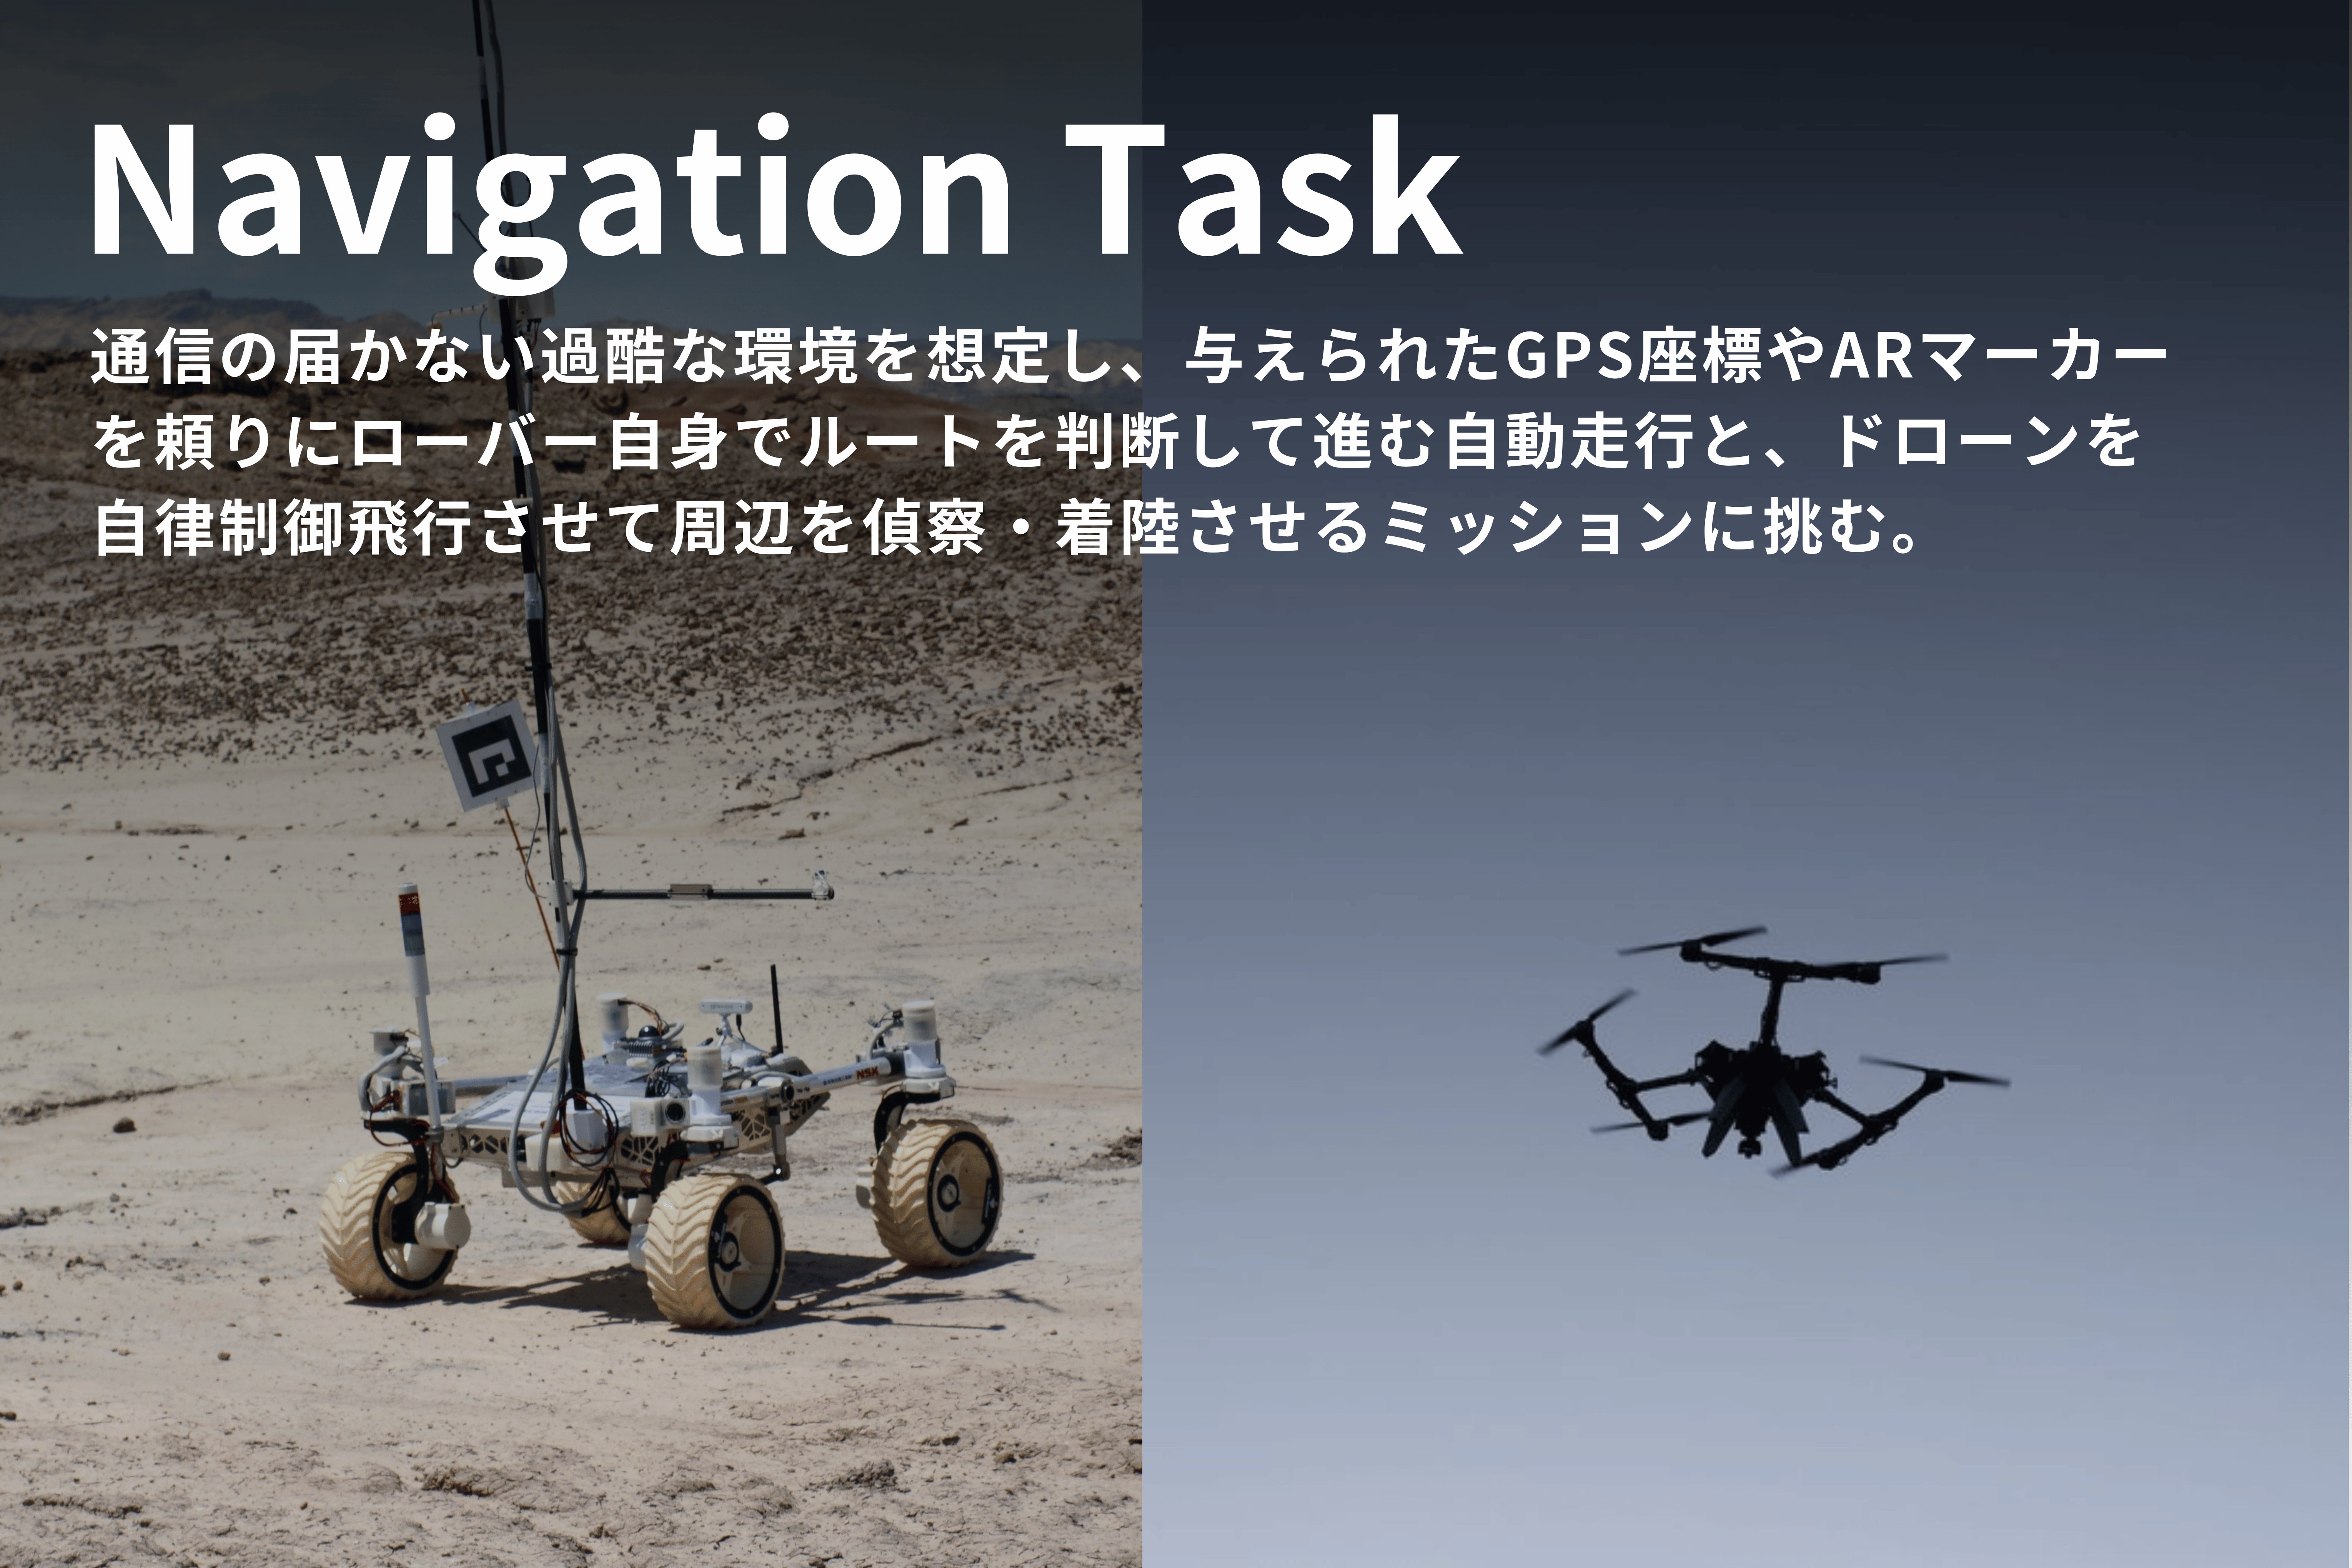
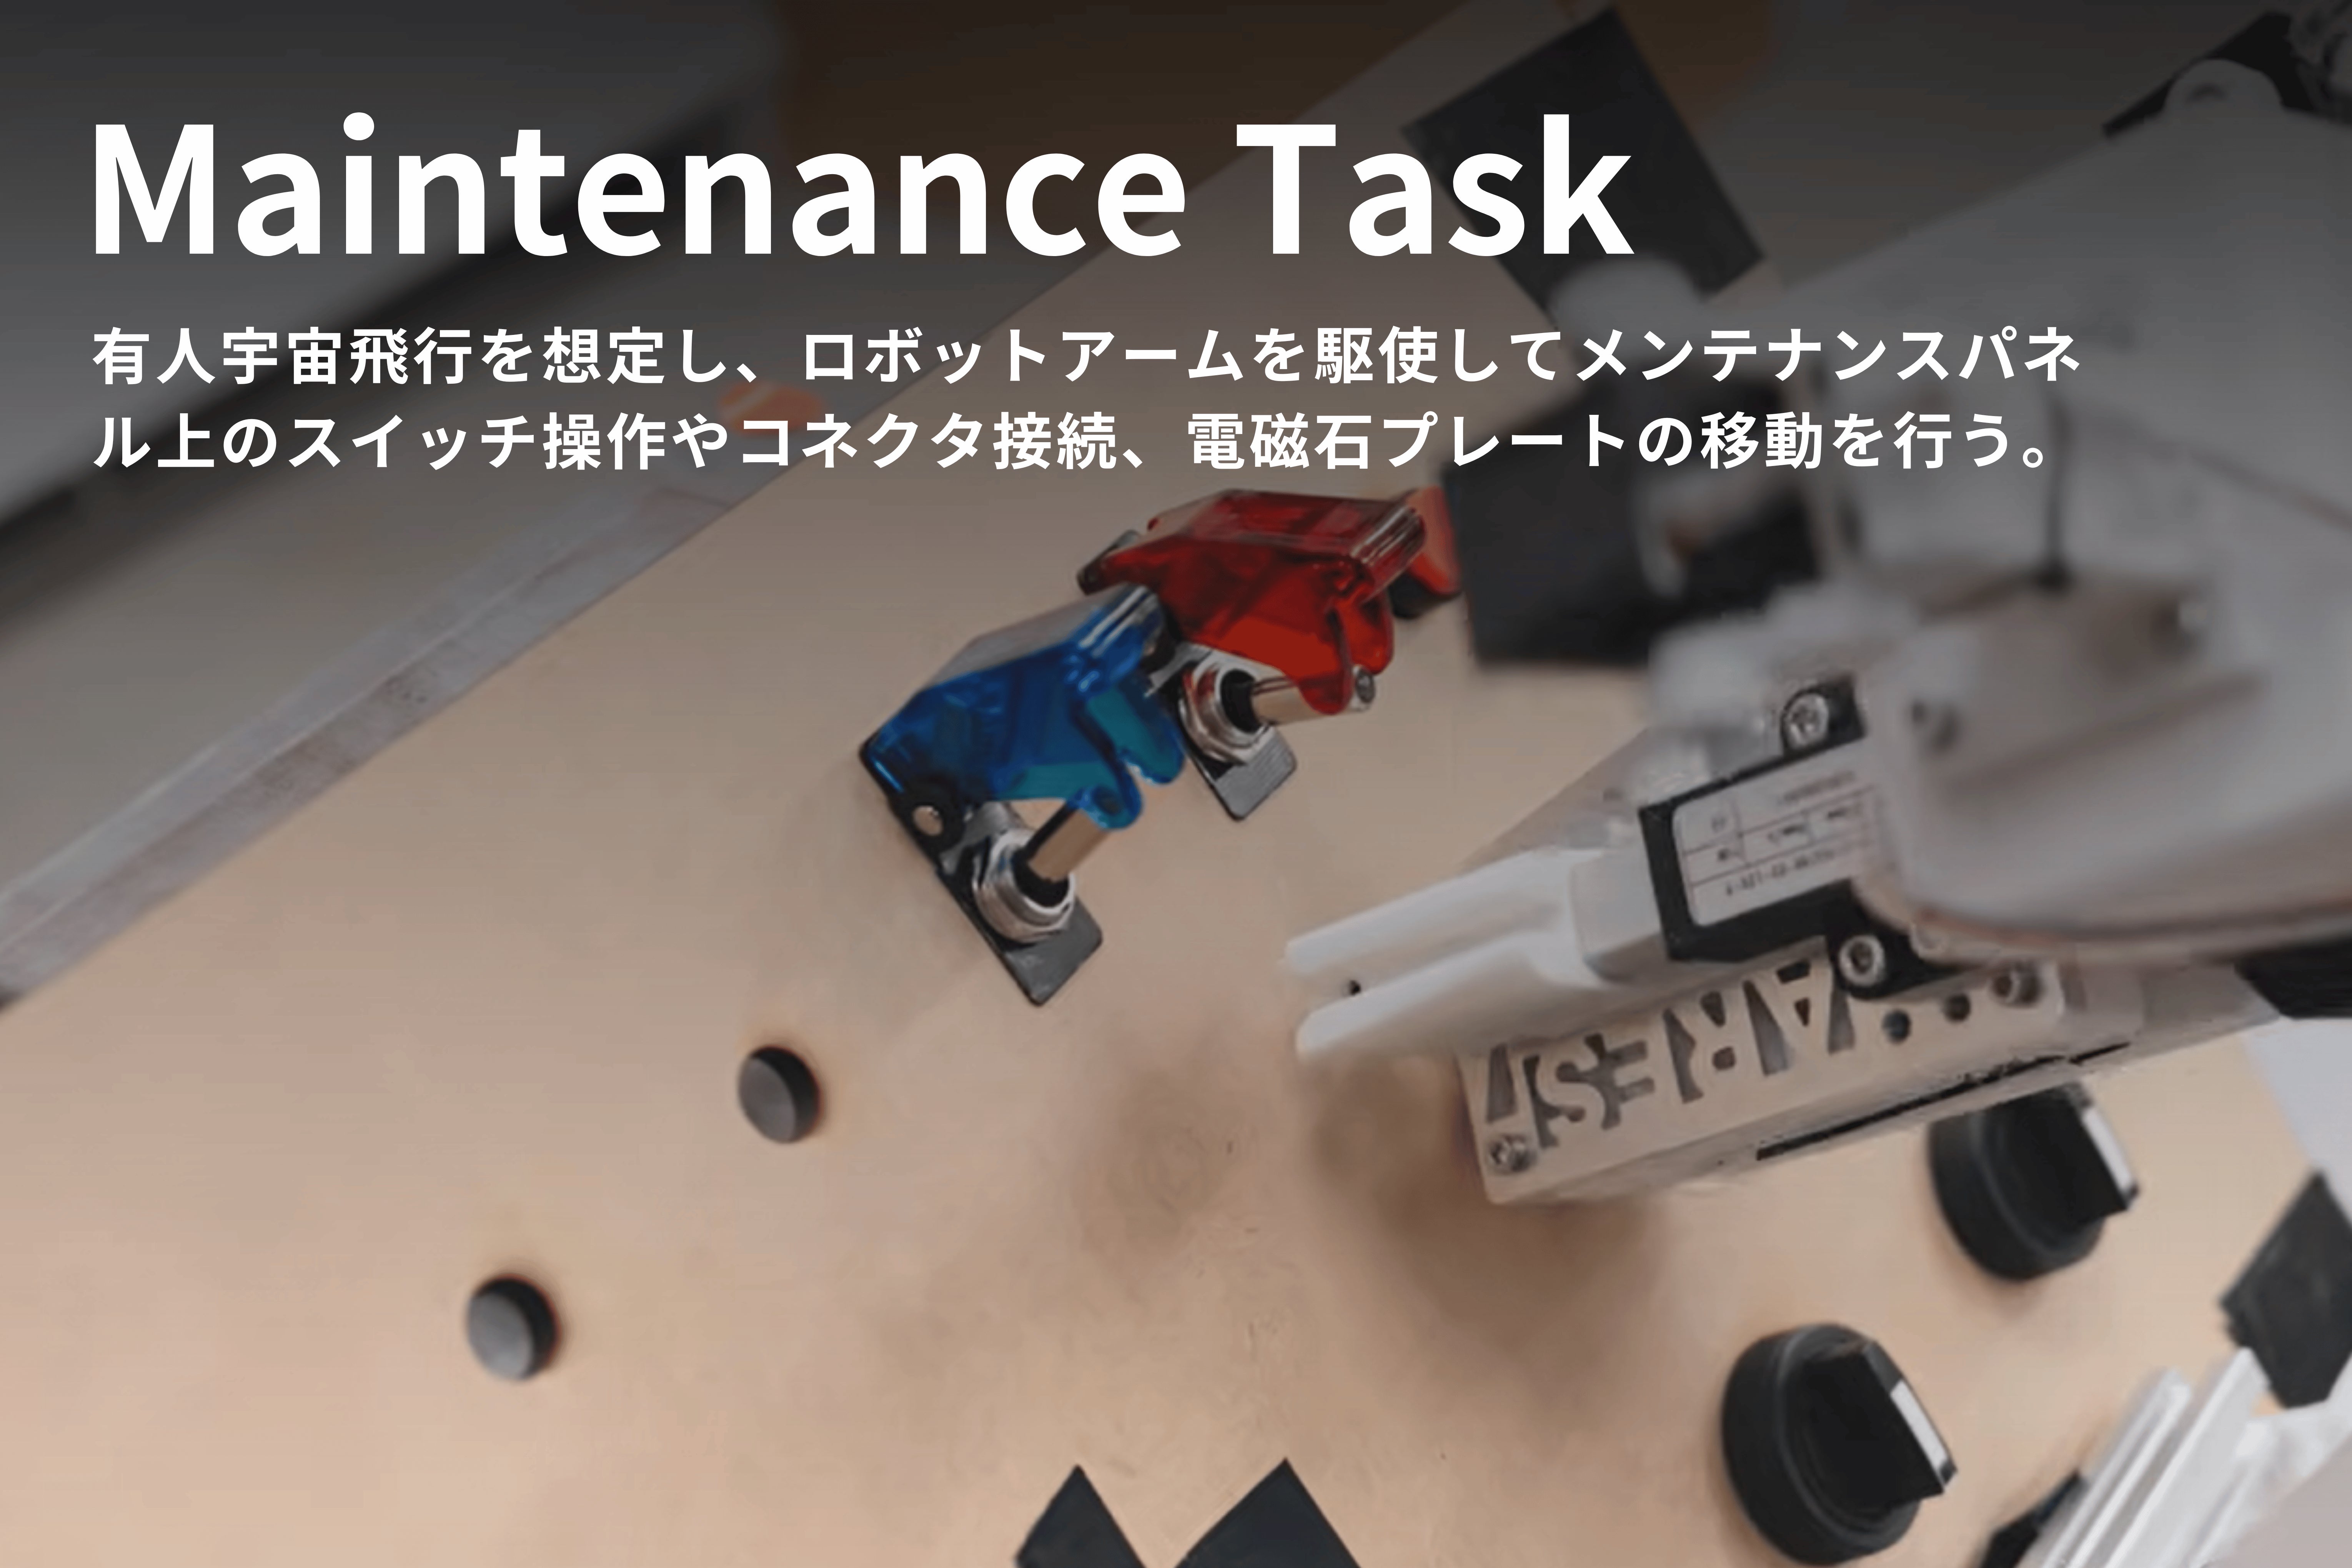
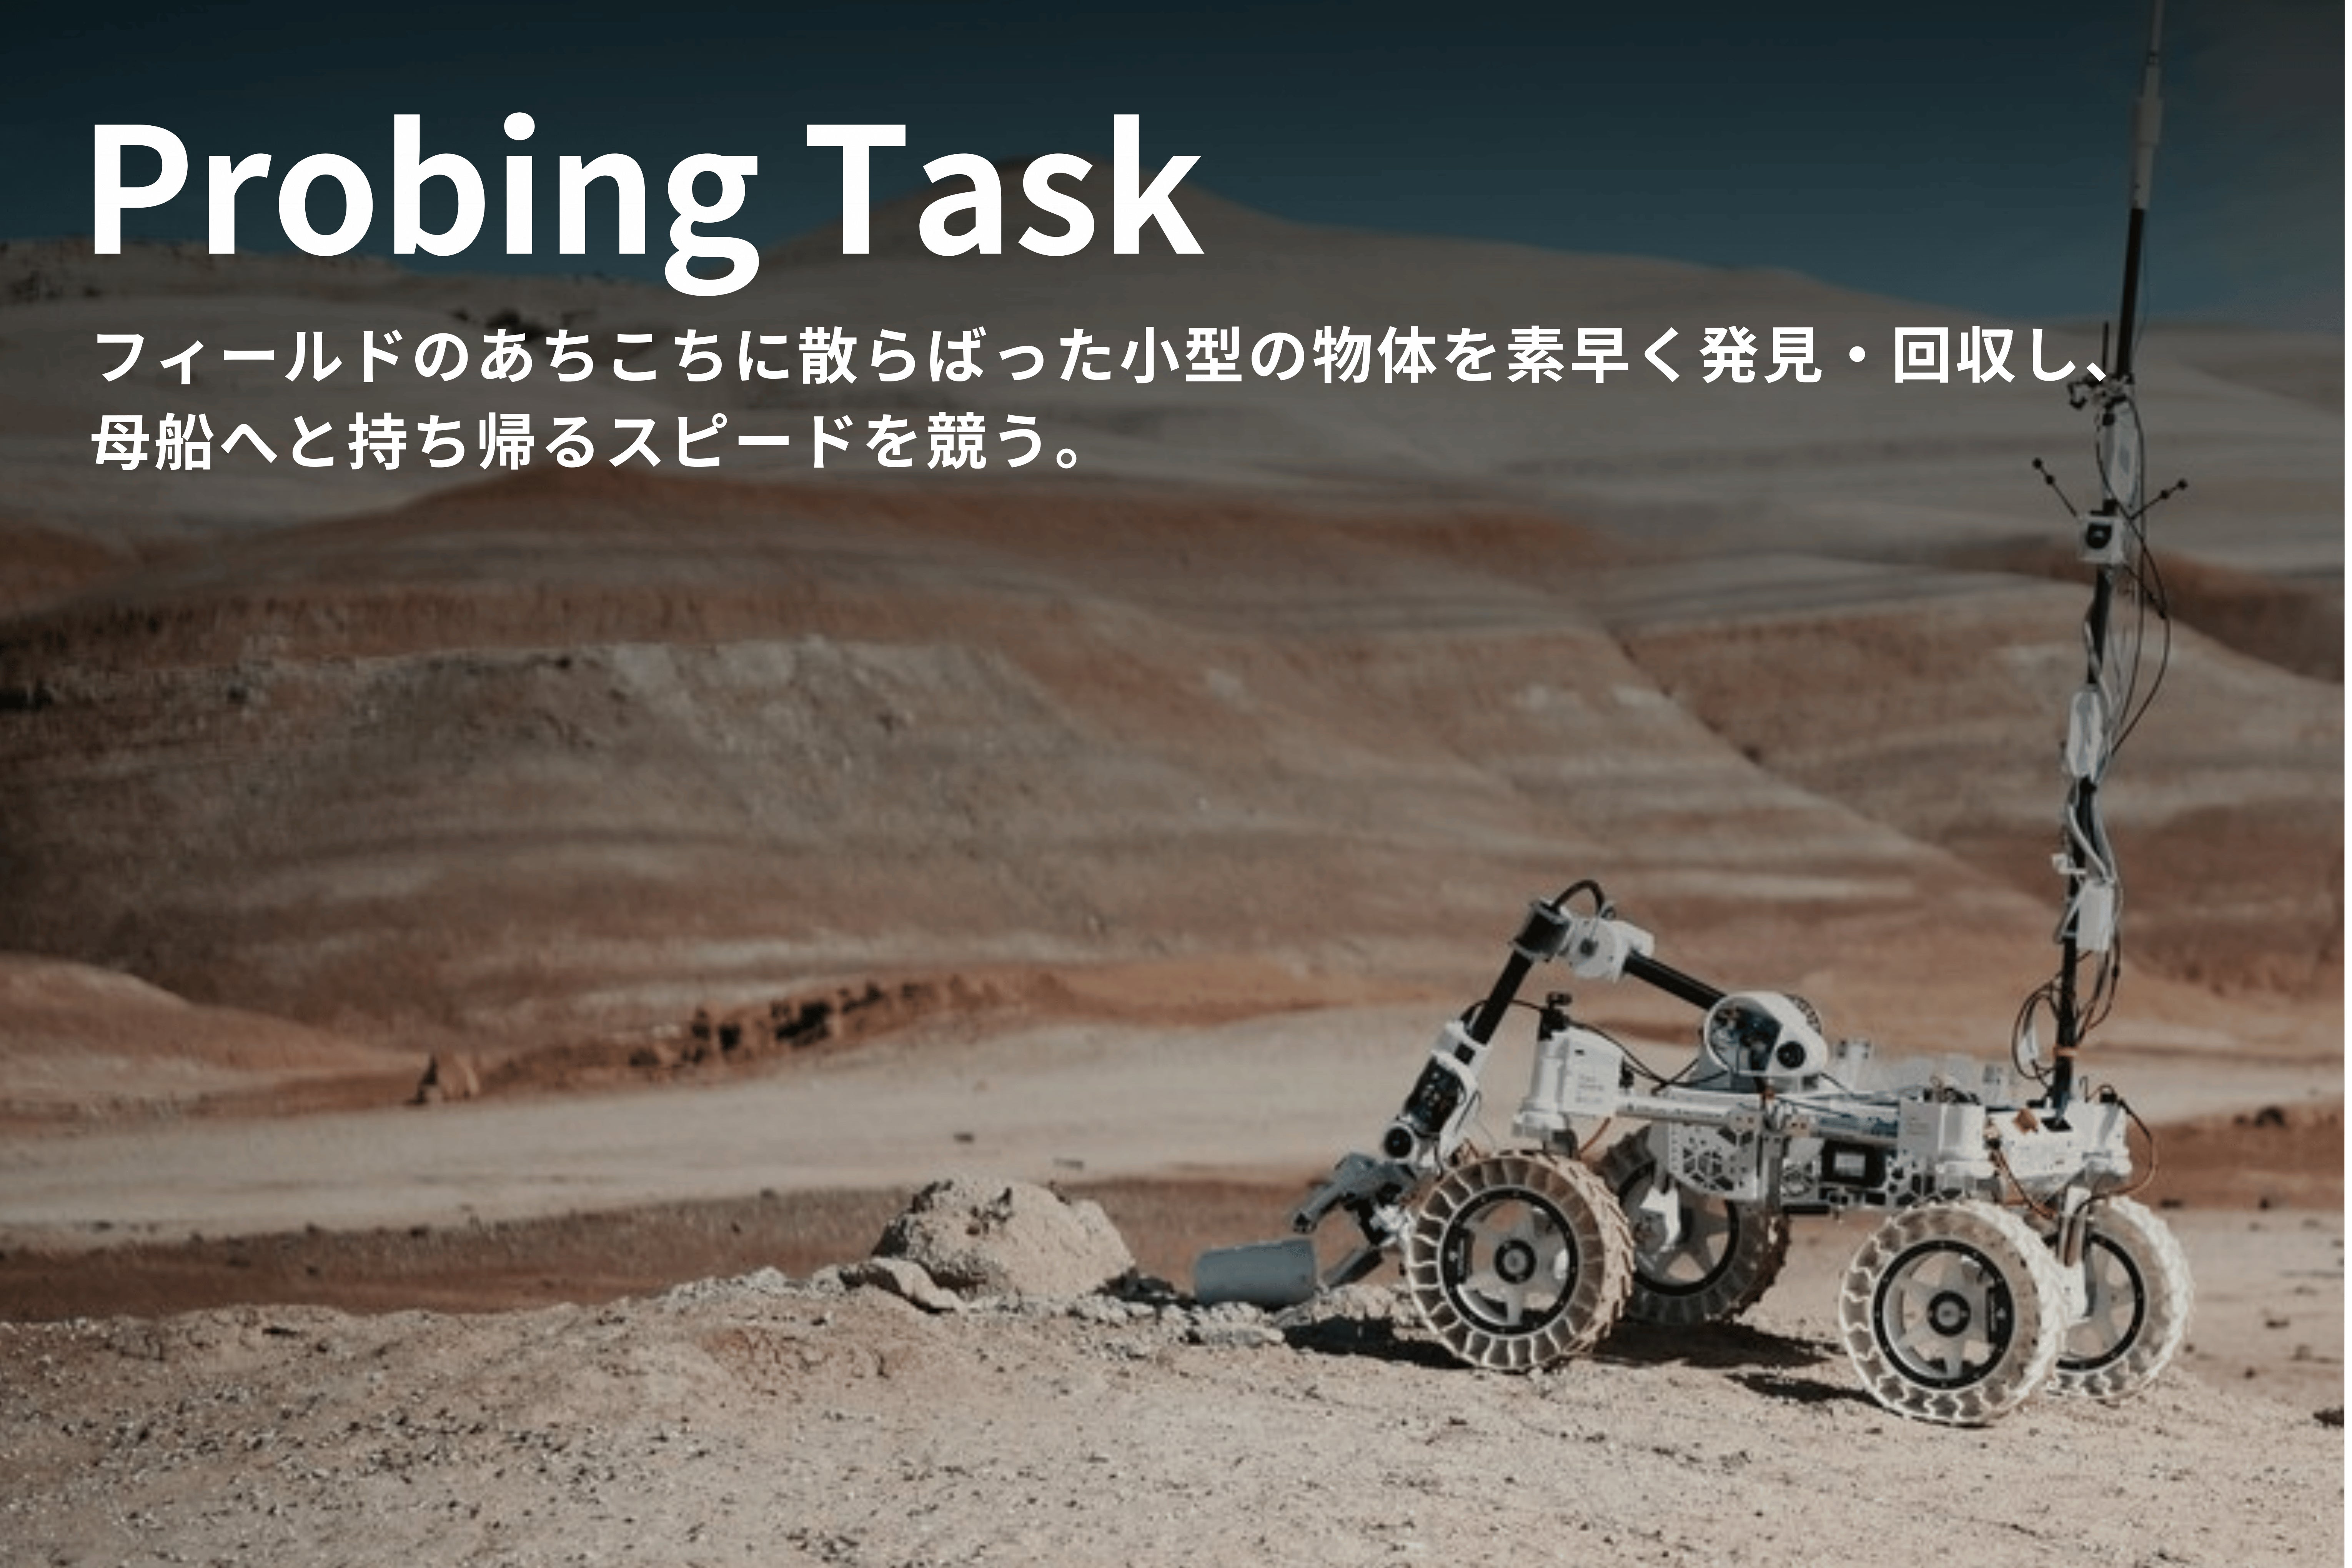
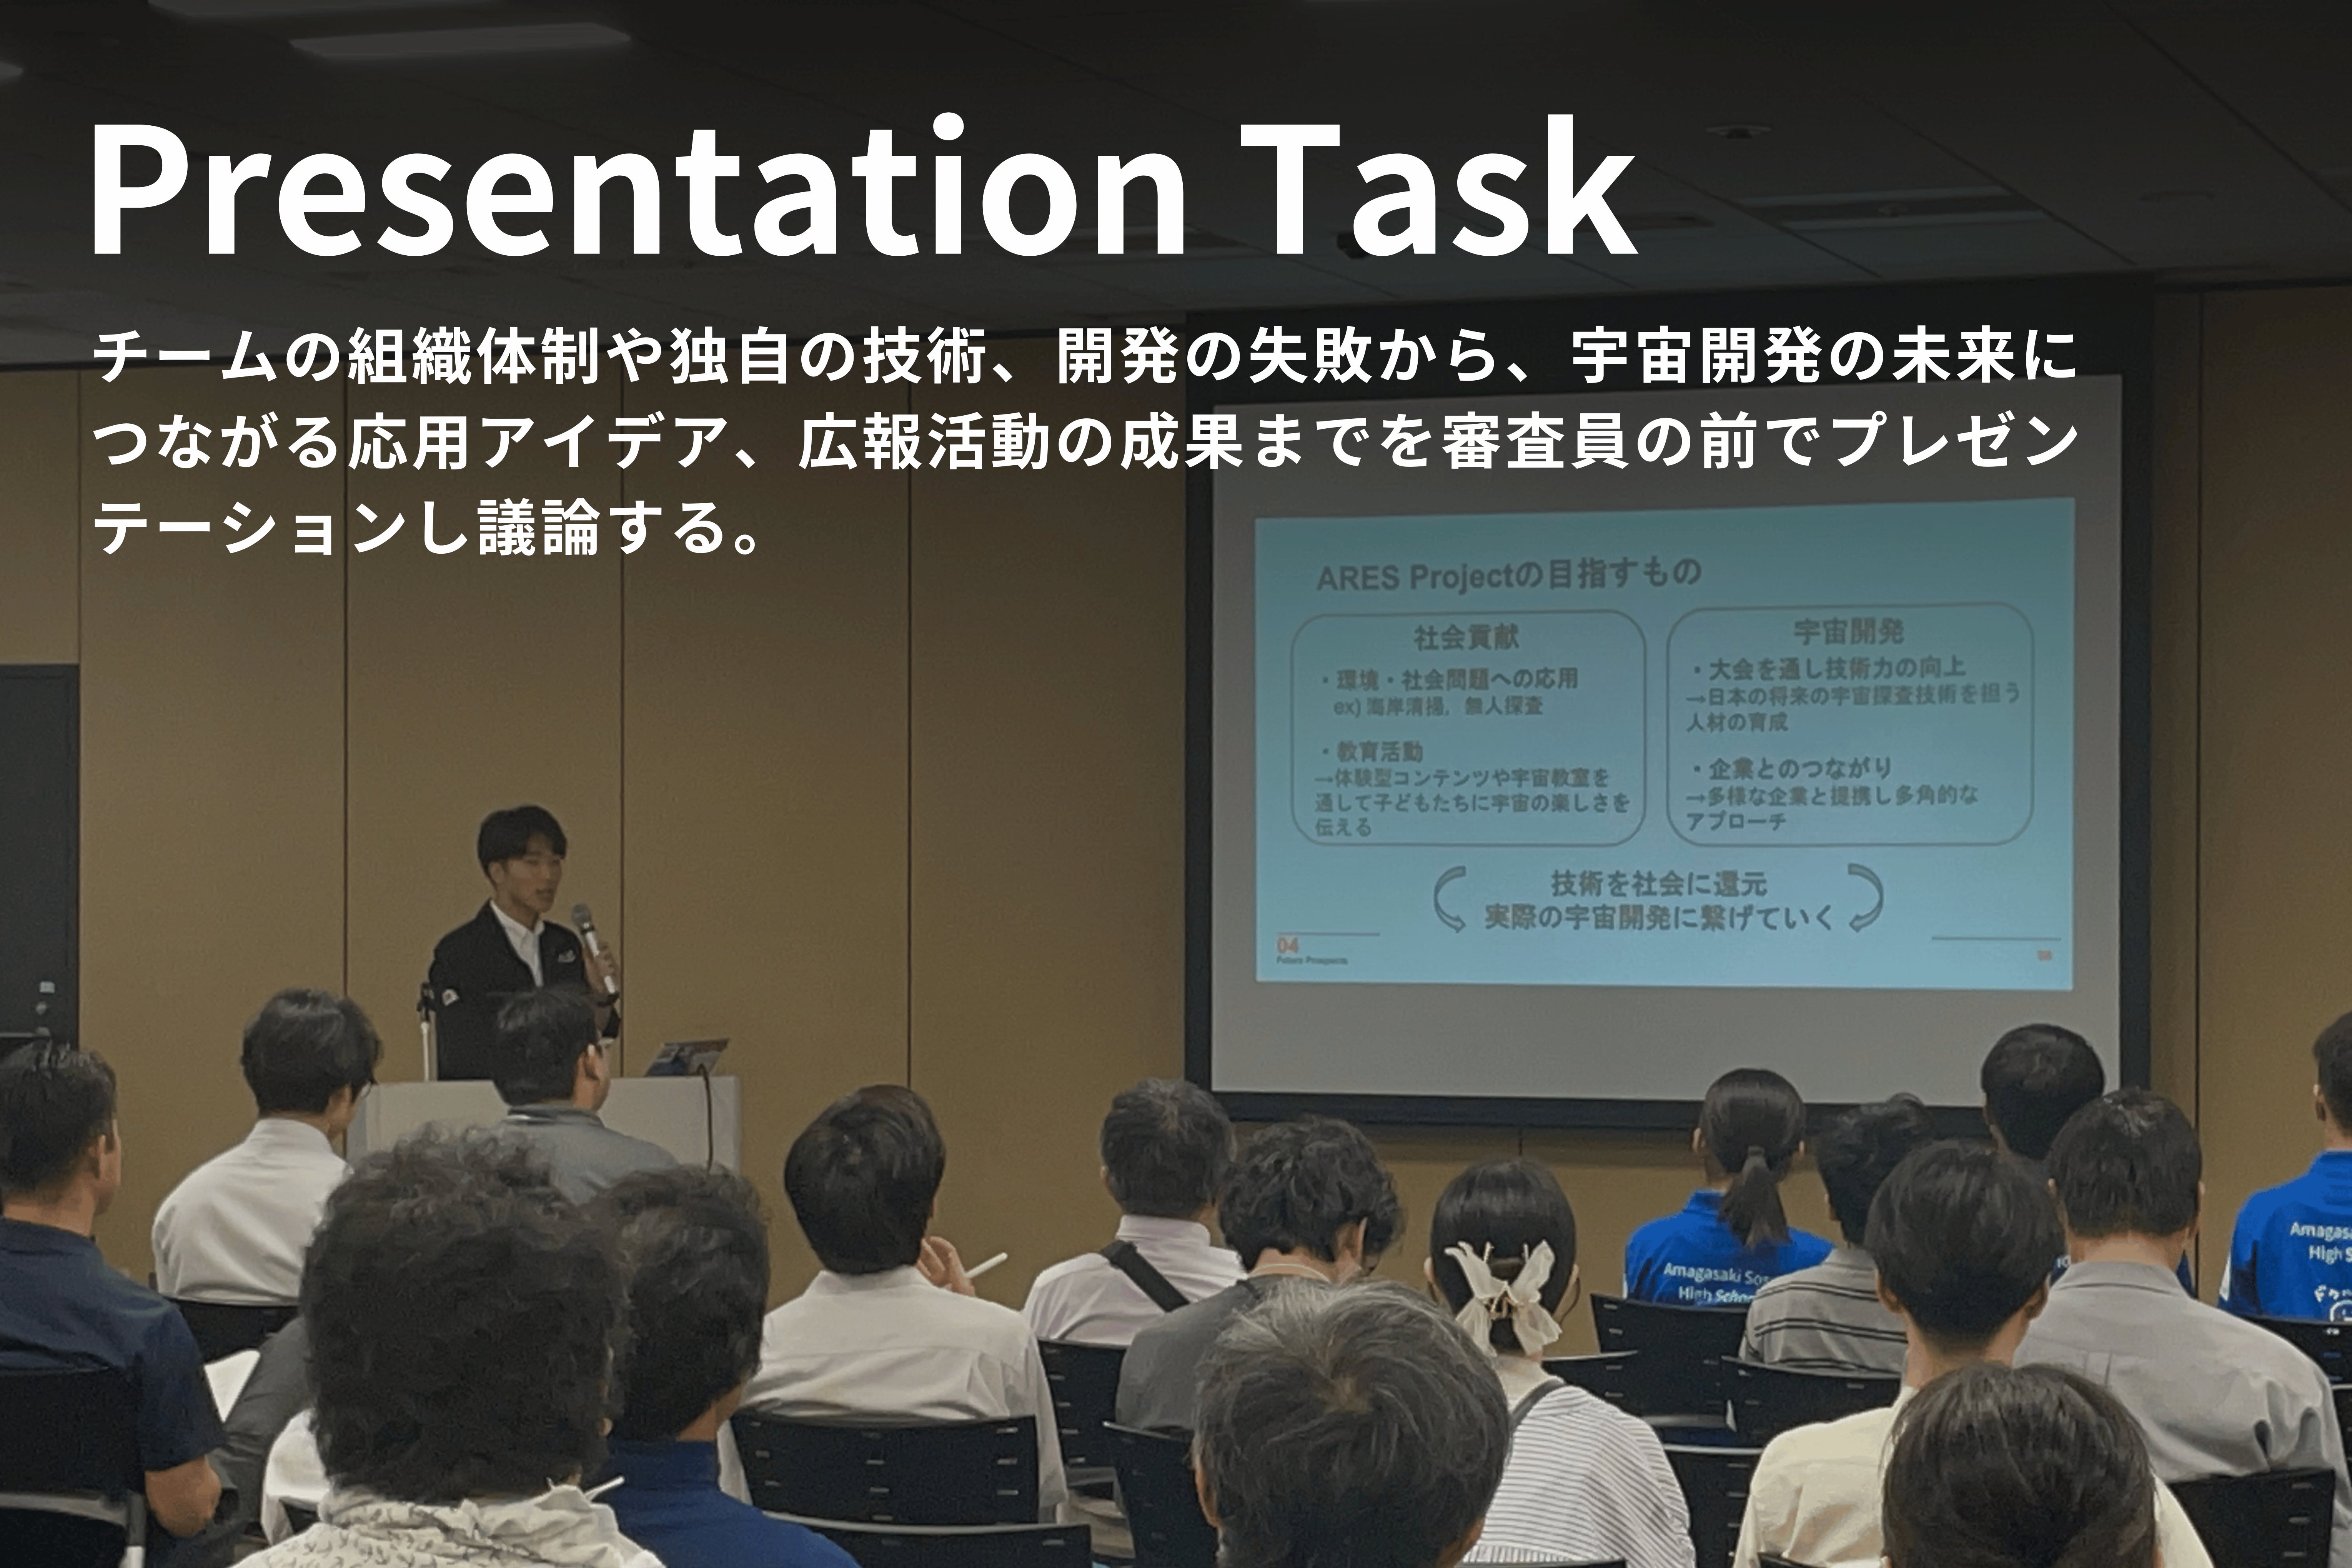
2026年は9月4日~6日に開催され、大会では、以下の5つのミッションが課せられ、
その合計得点によって優勝チームが決まります。
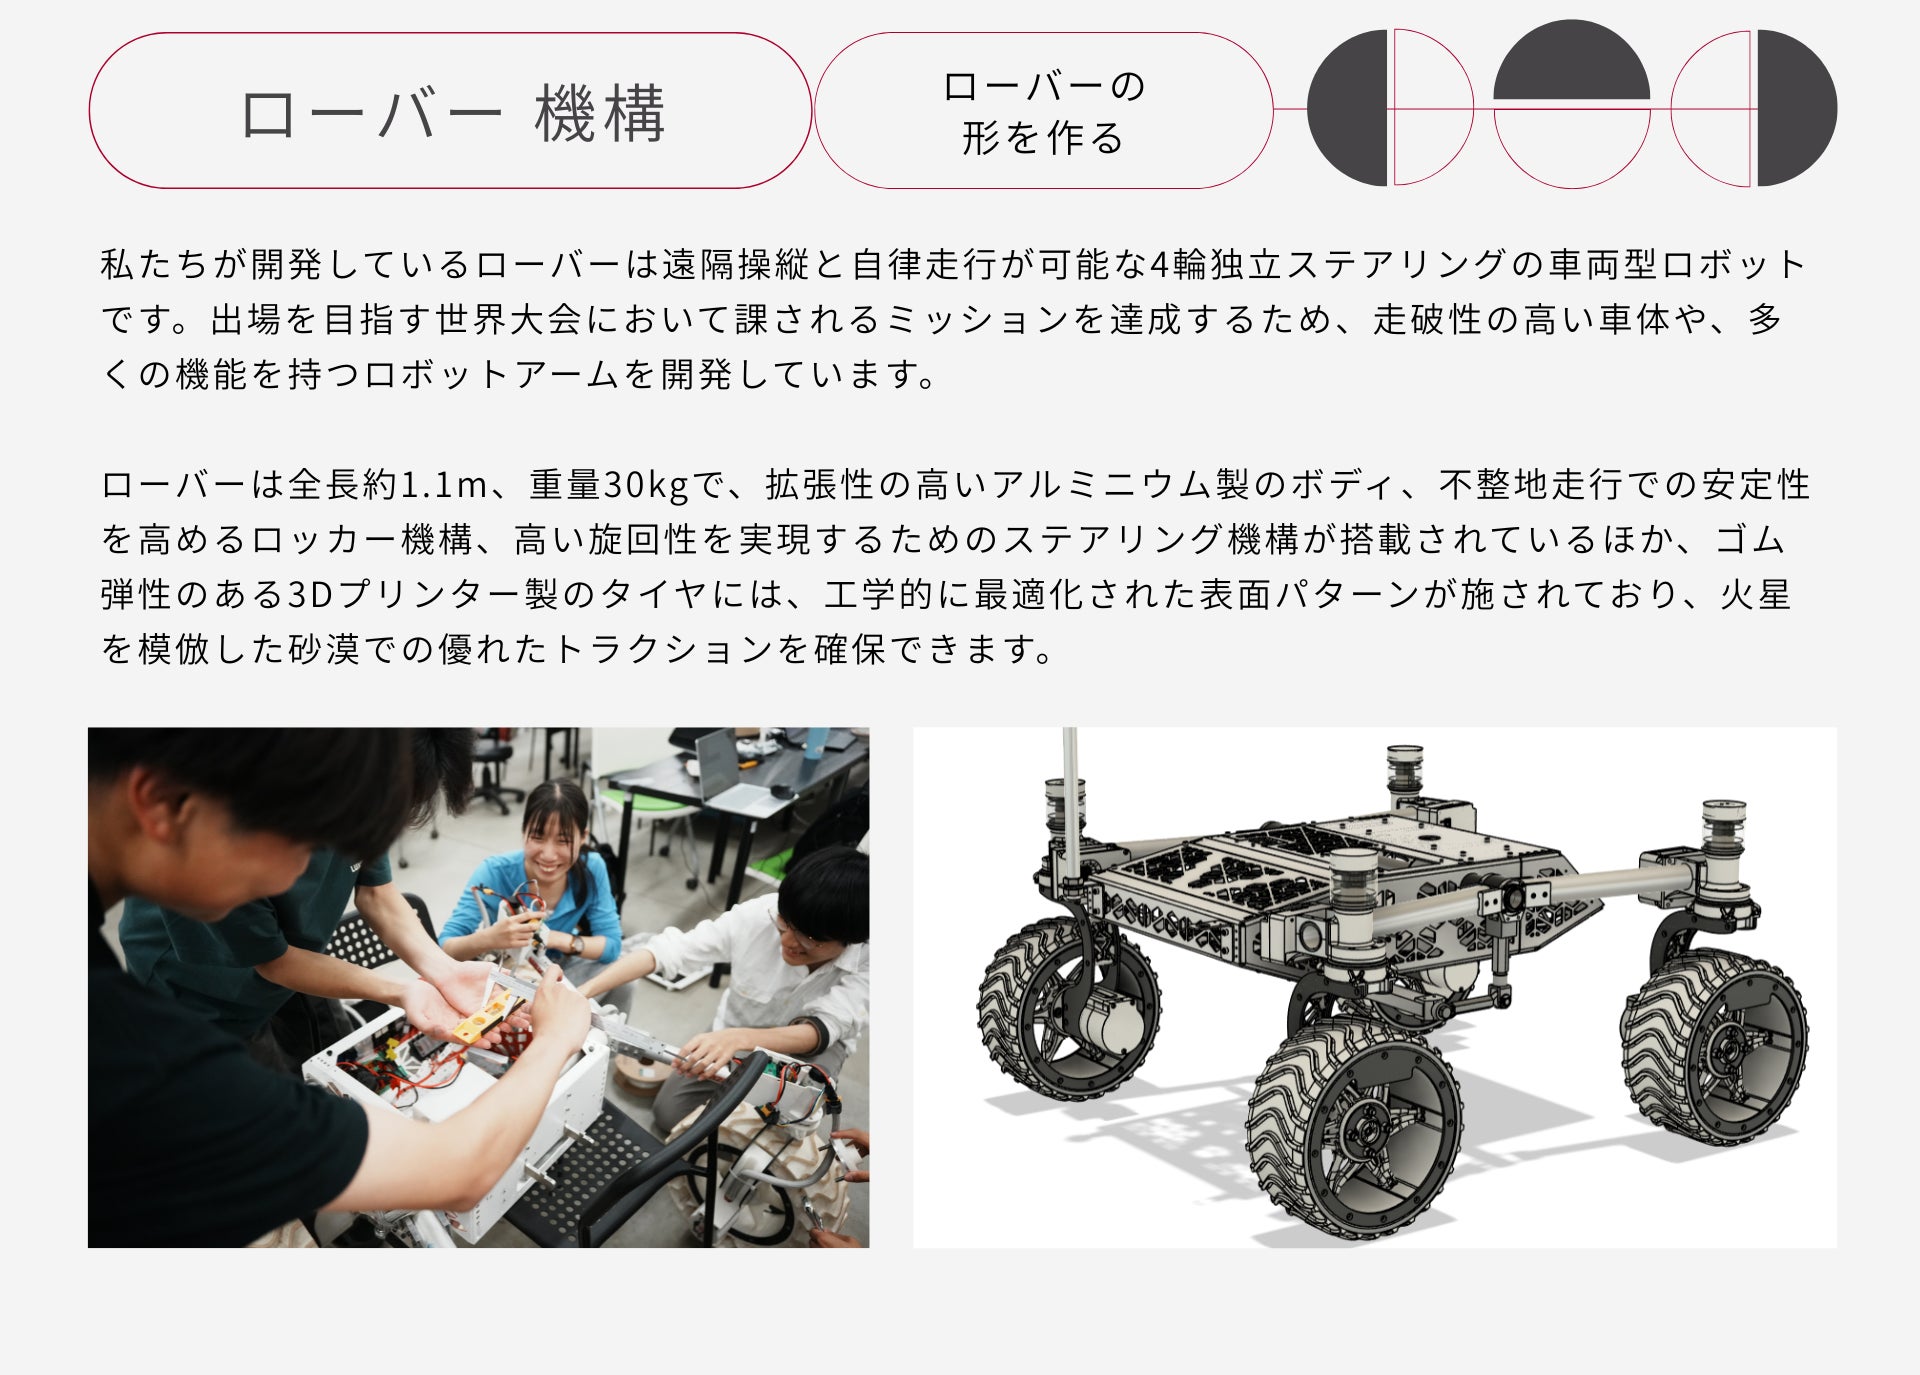
私たちはどう挑むのか
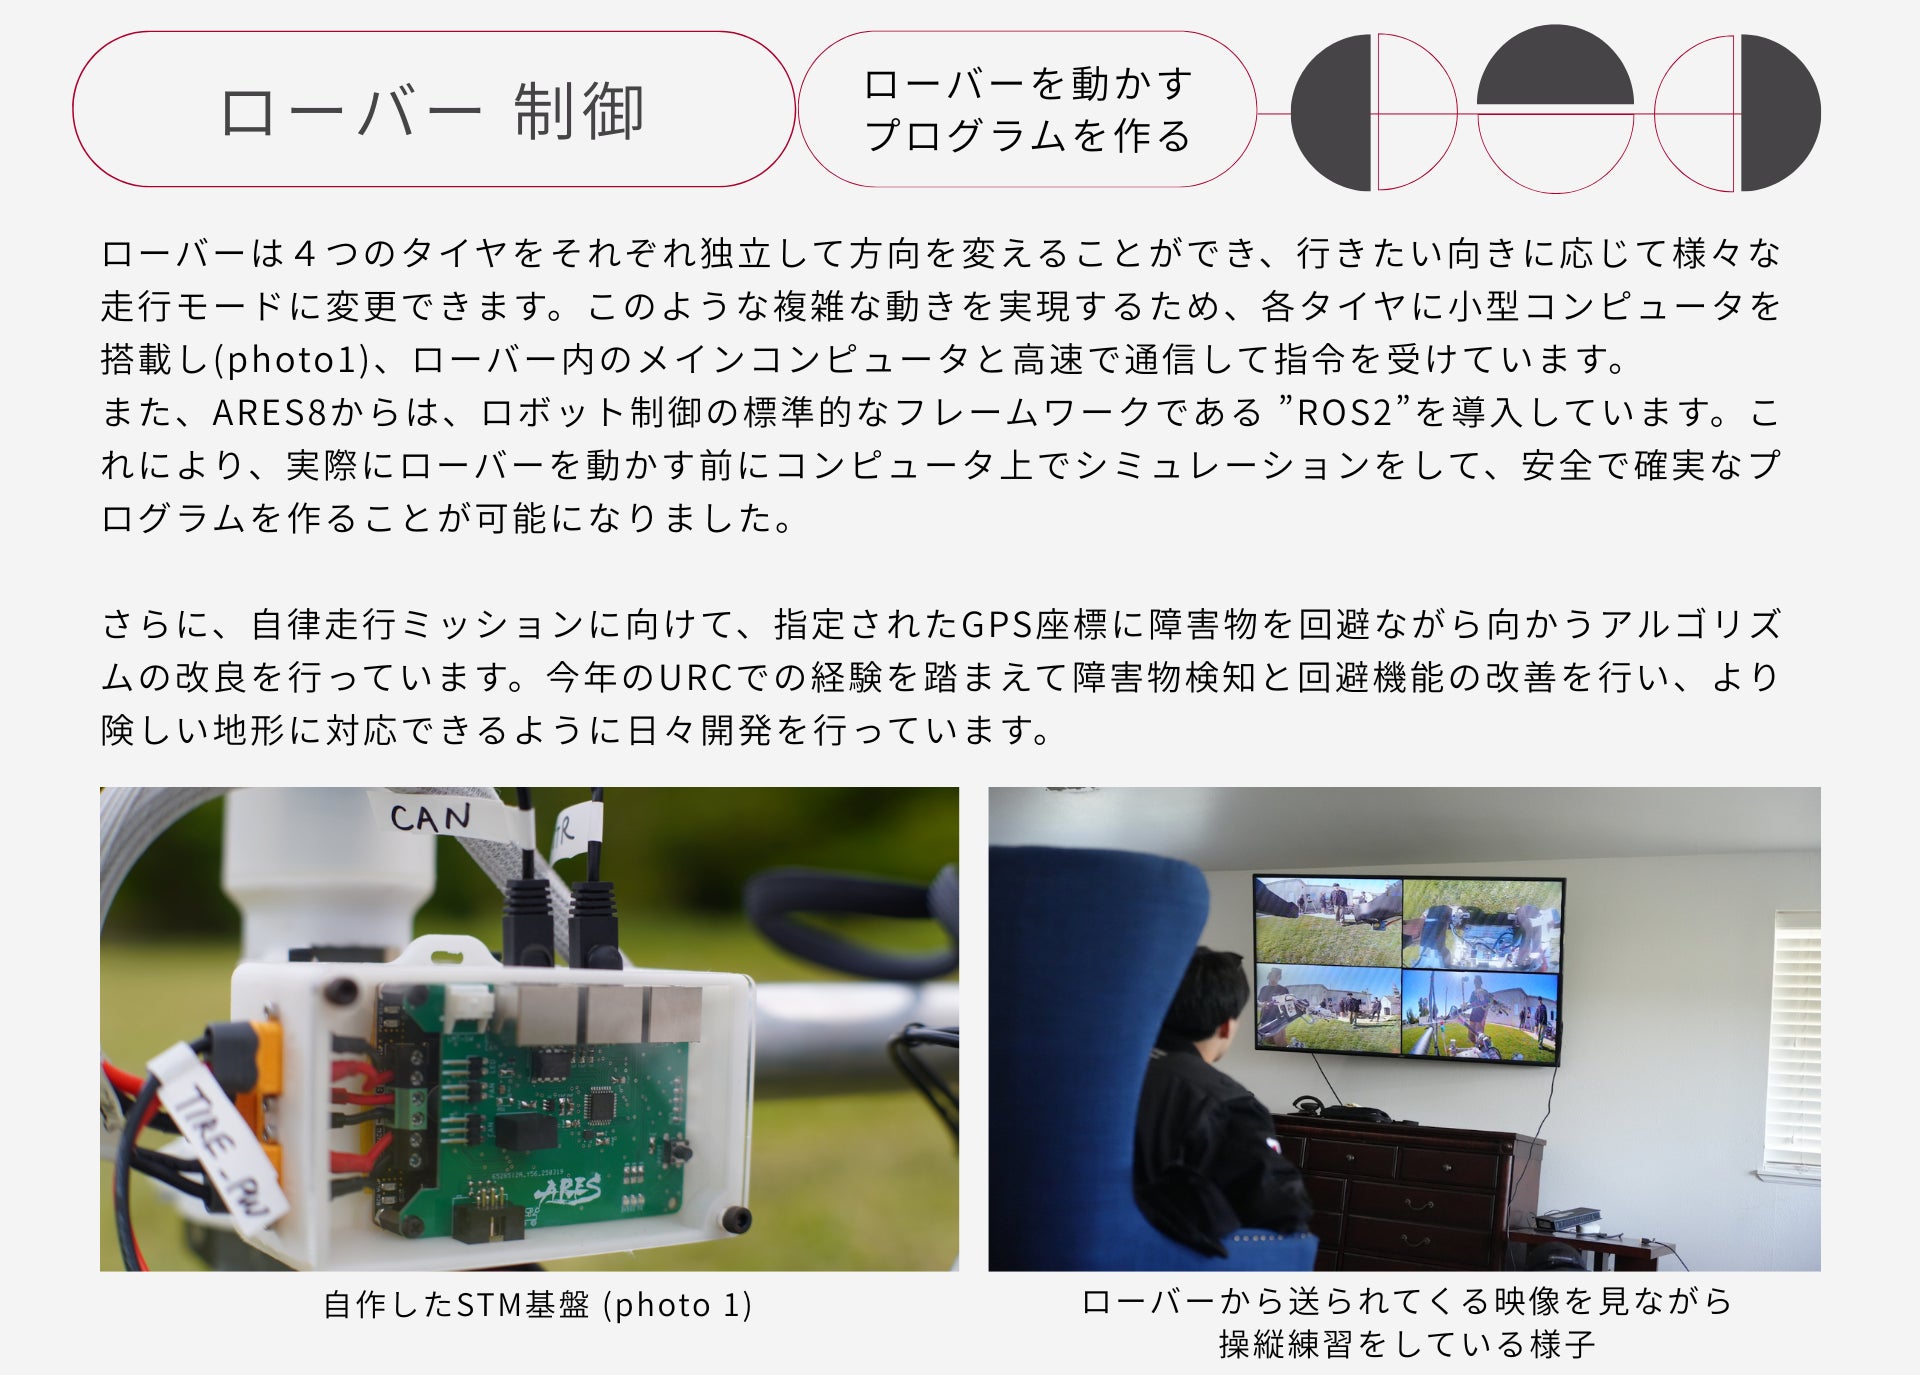
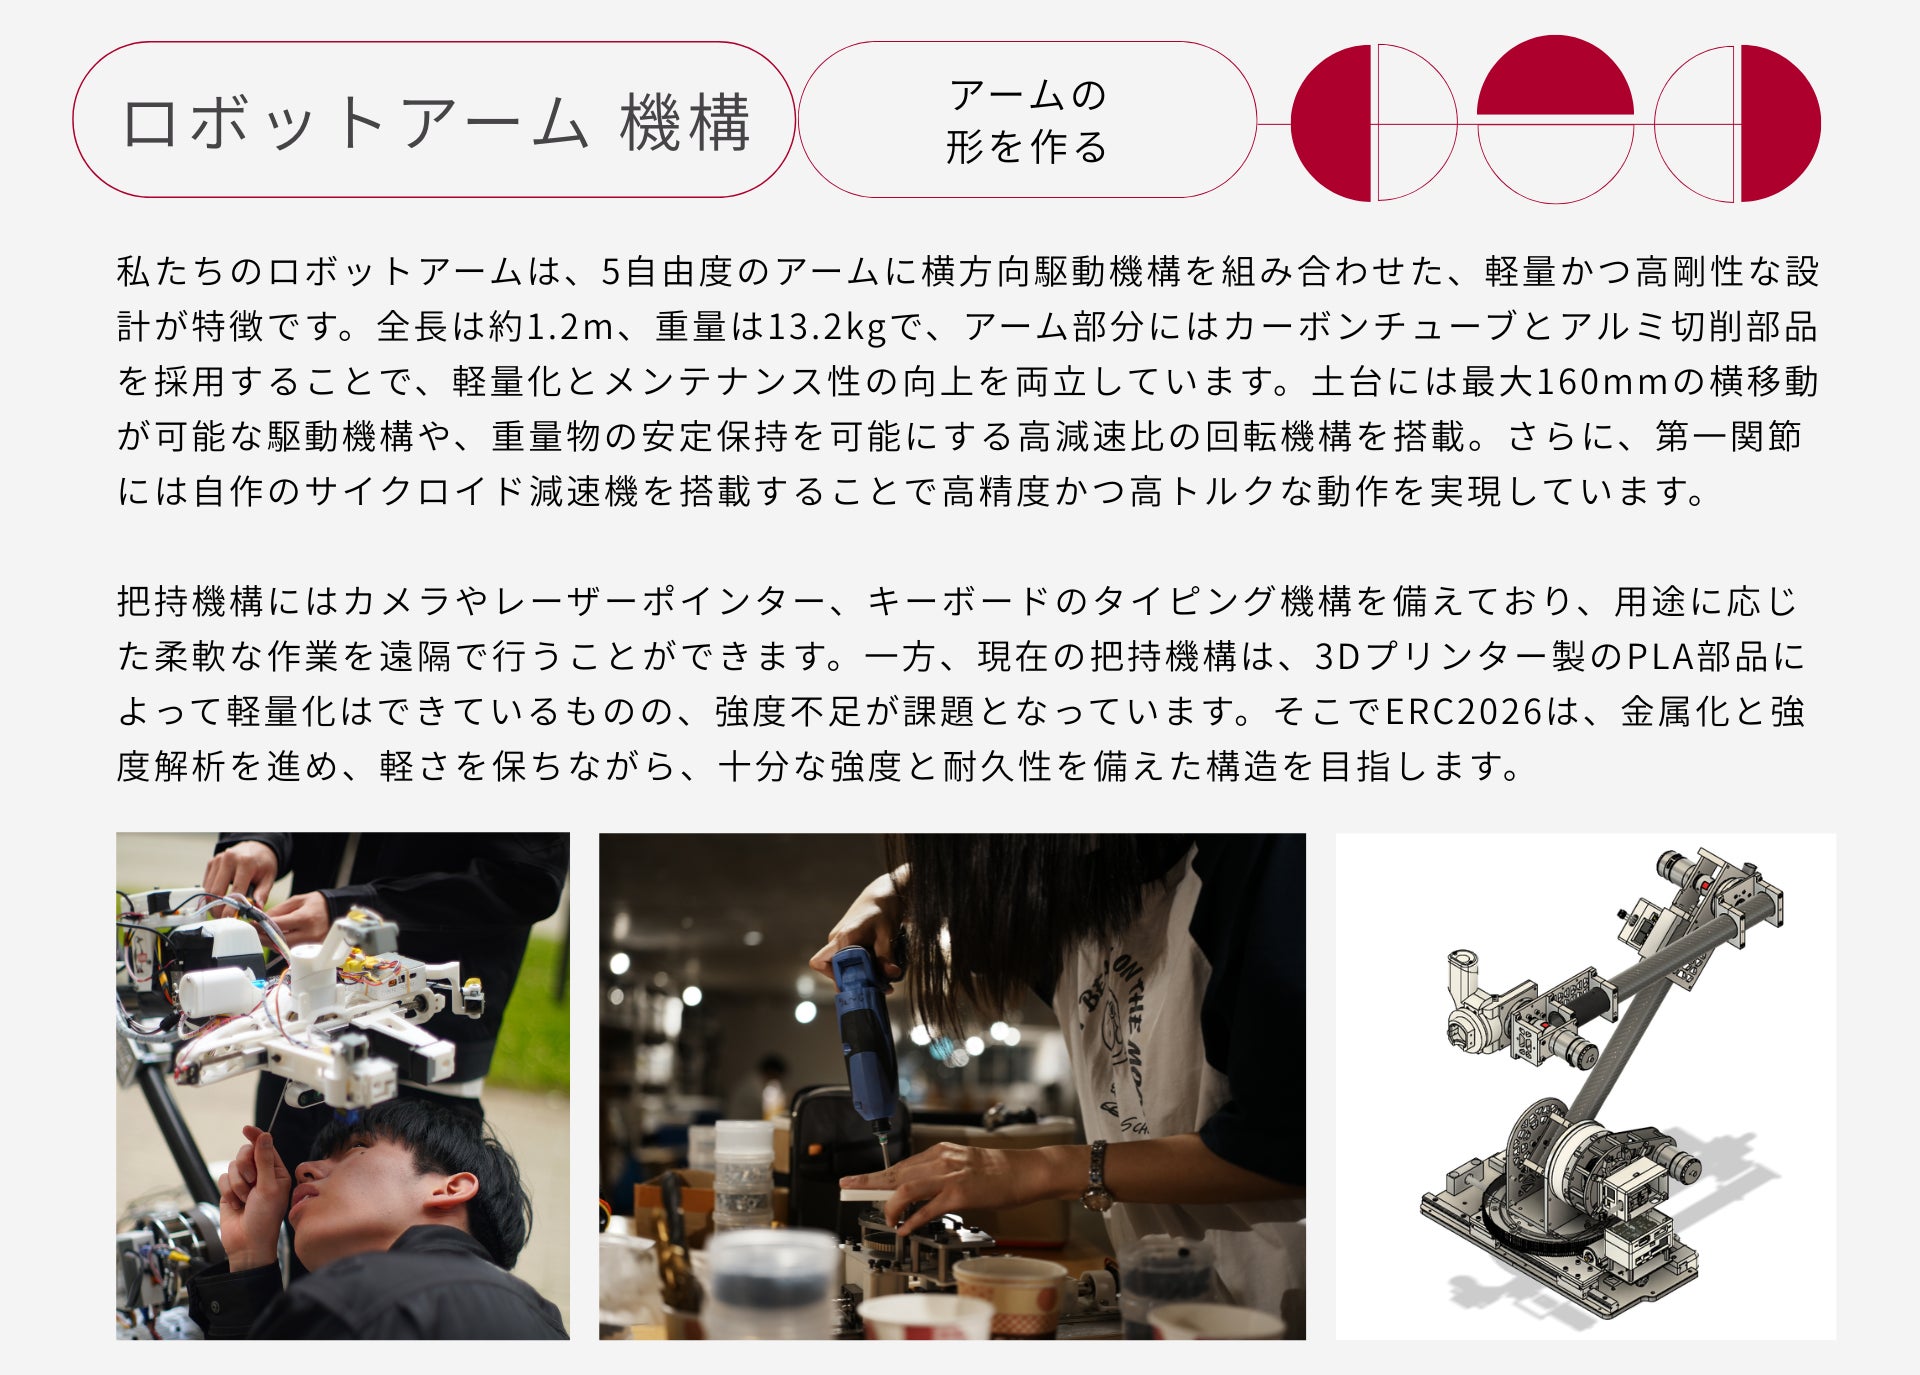
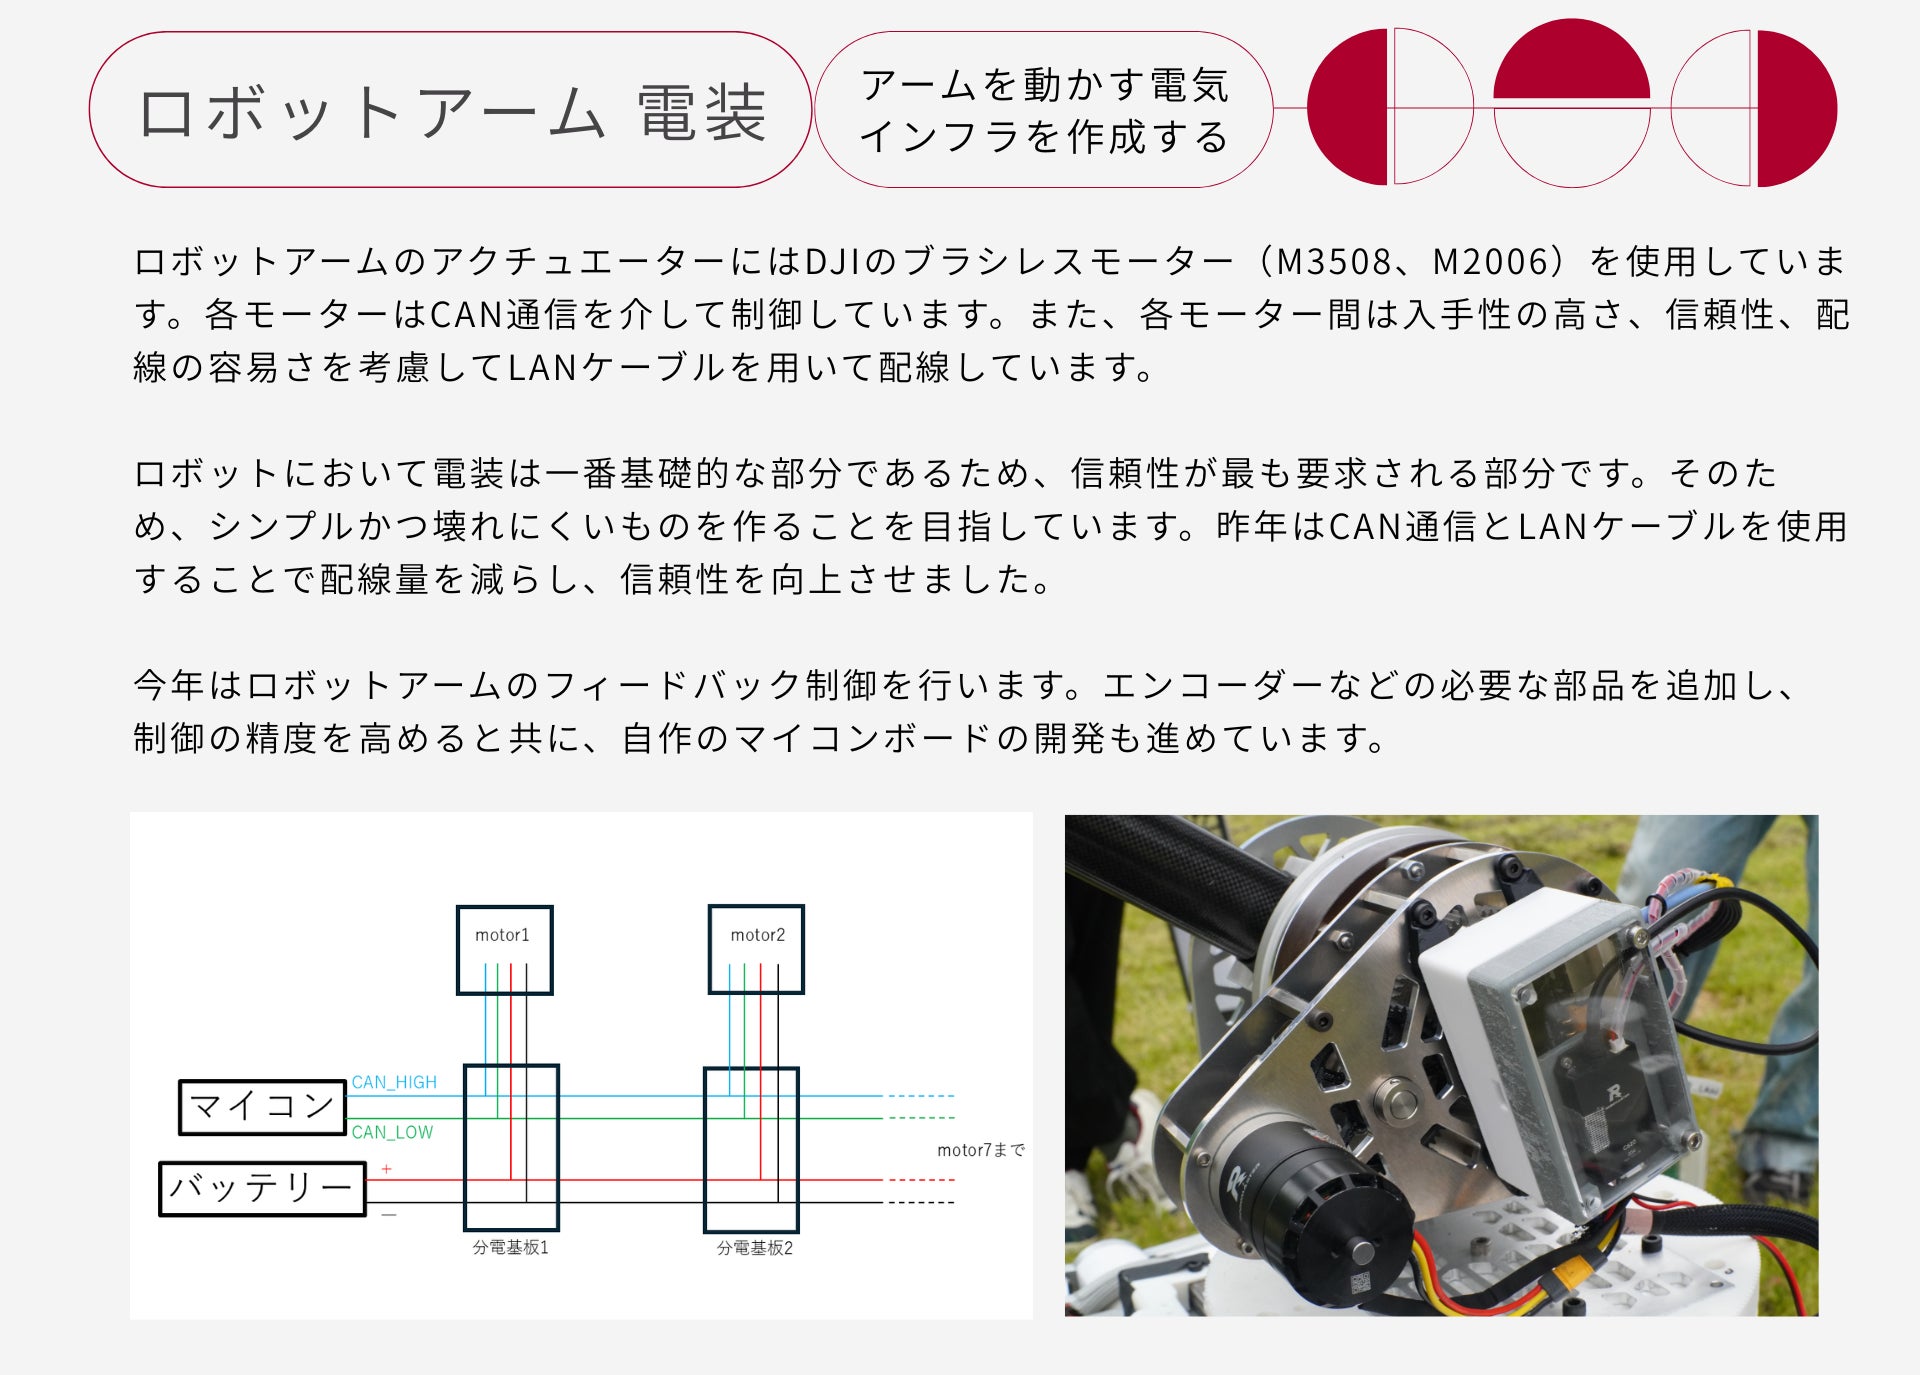
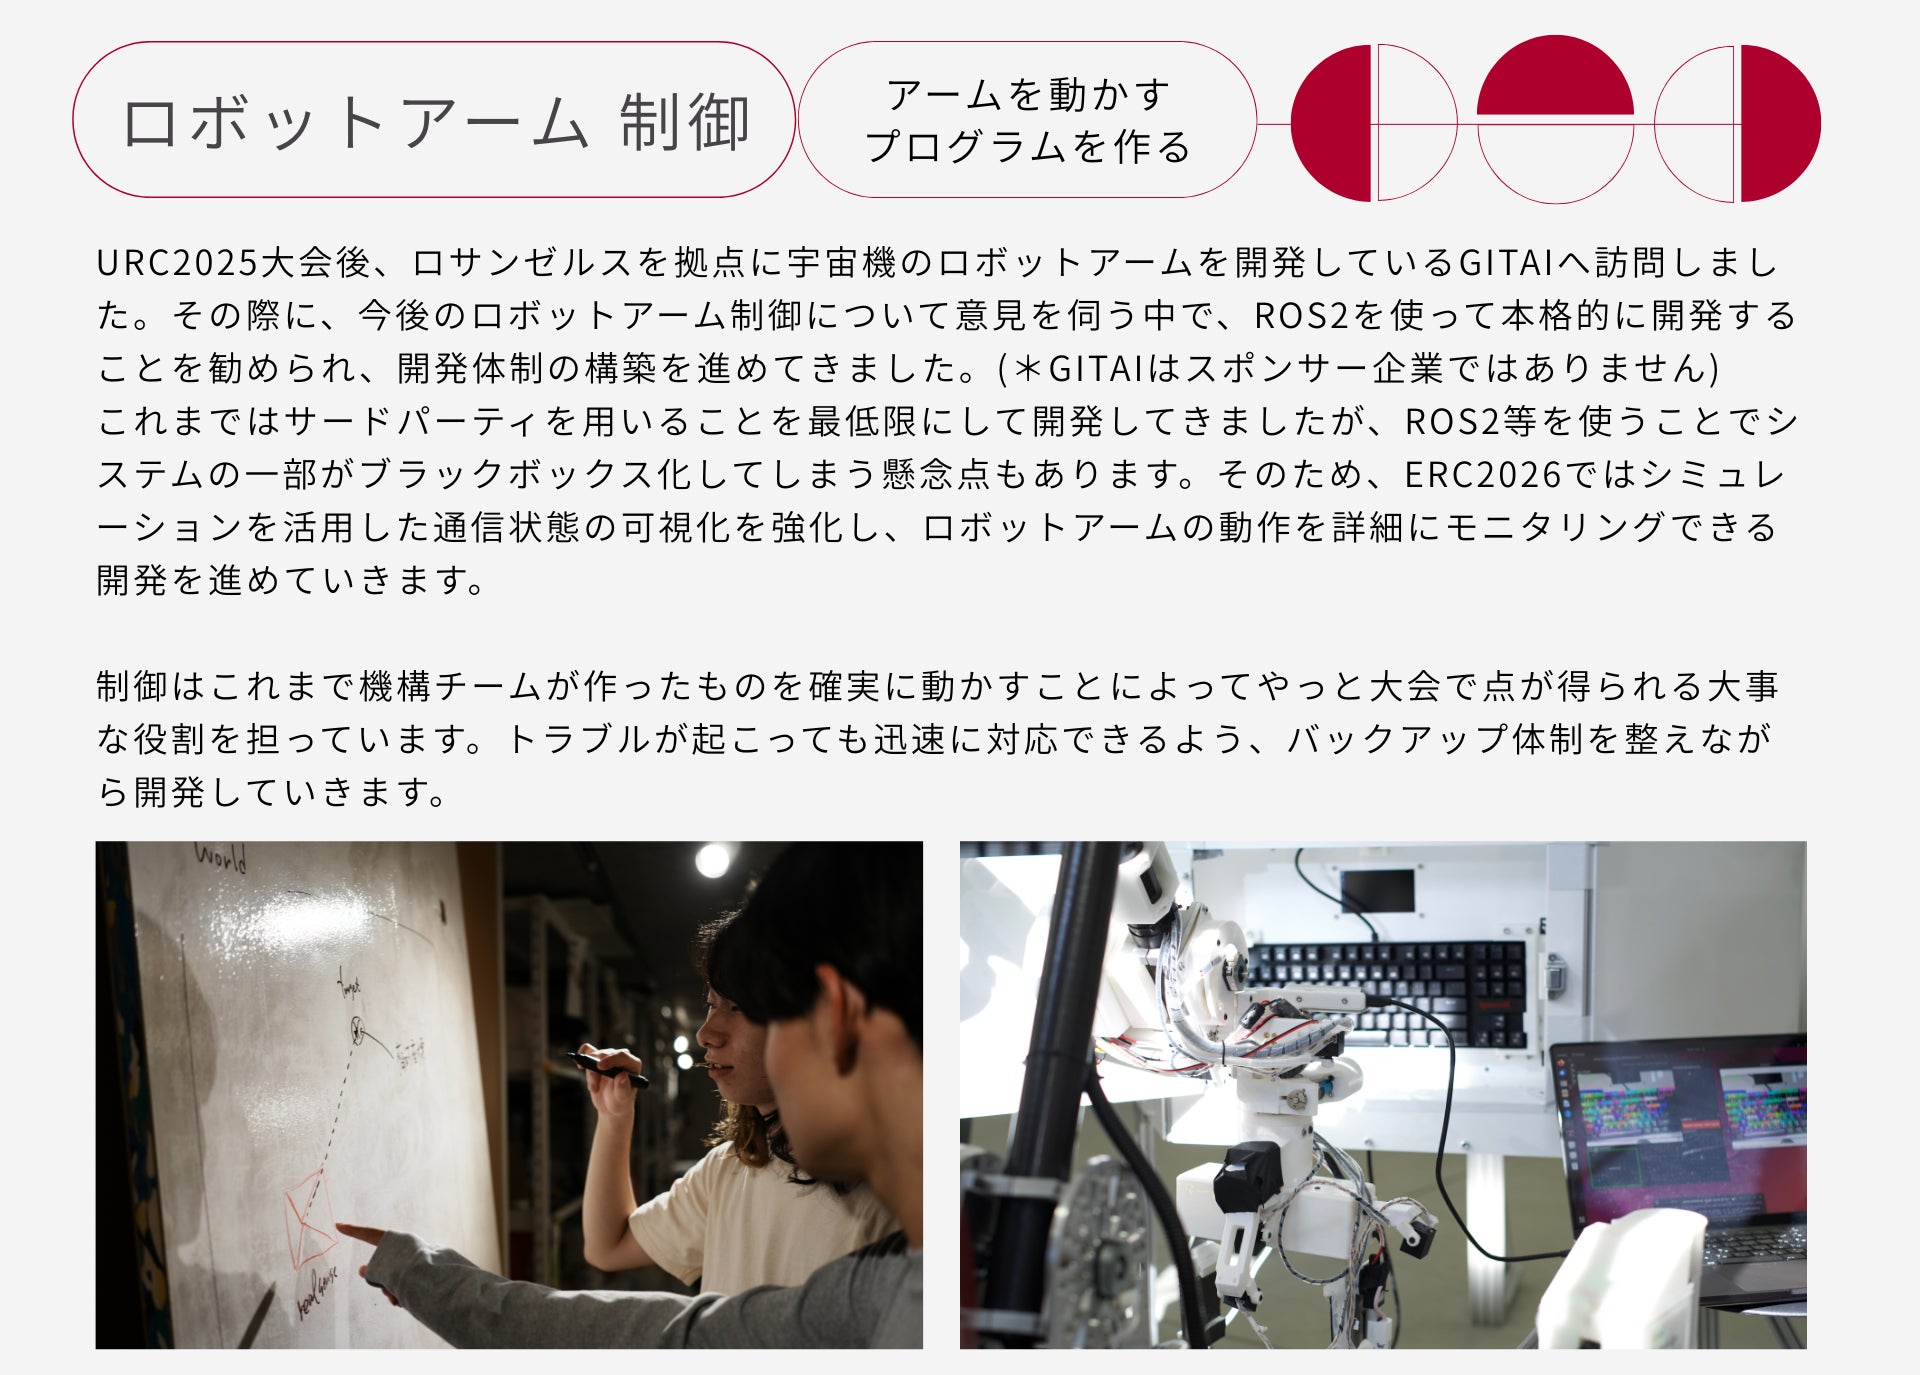
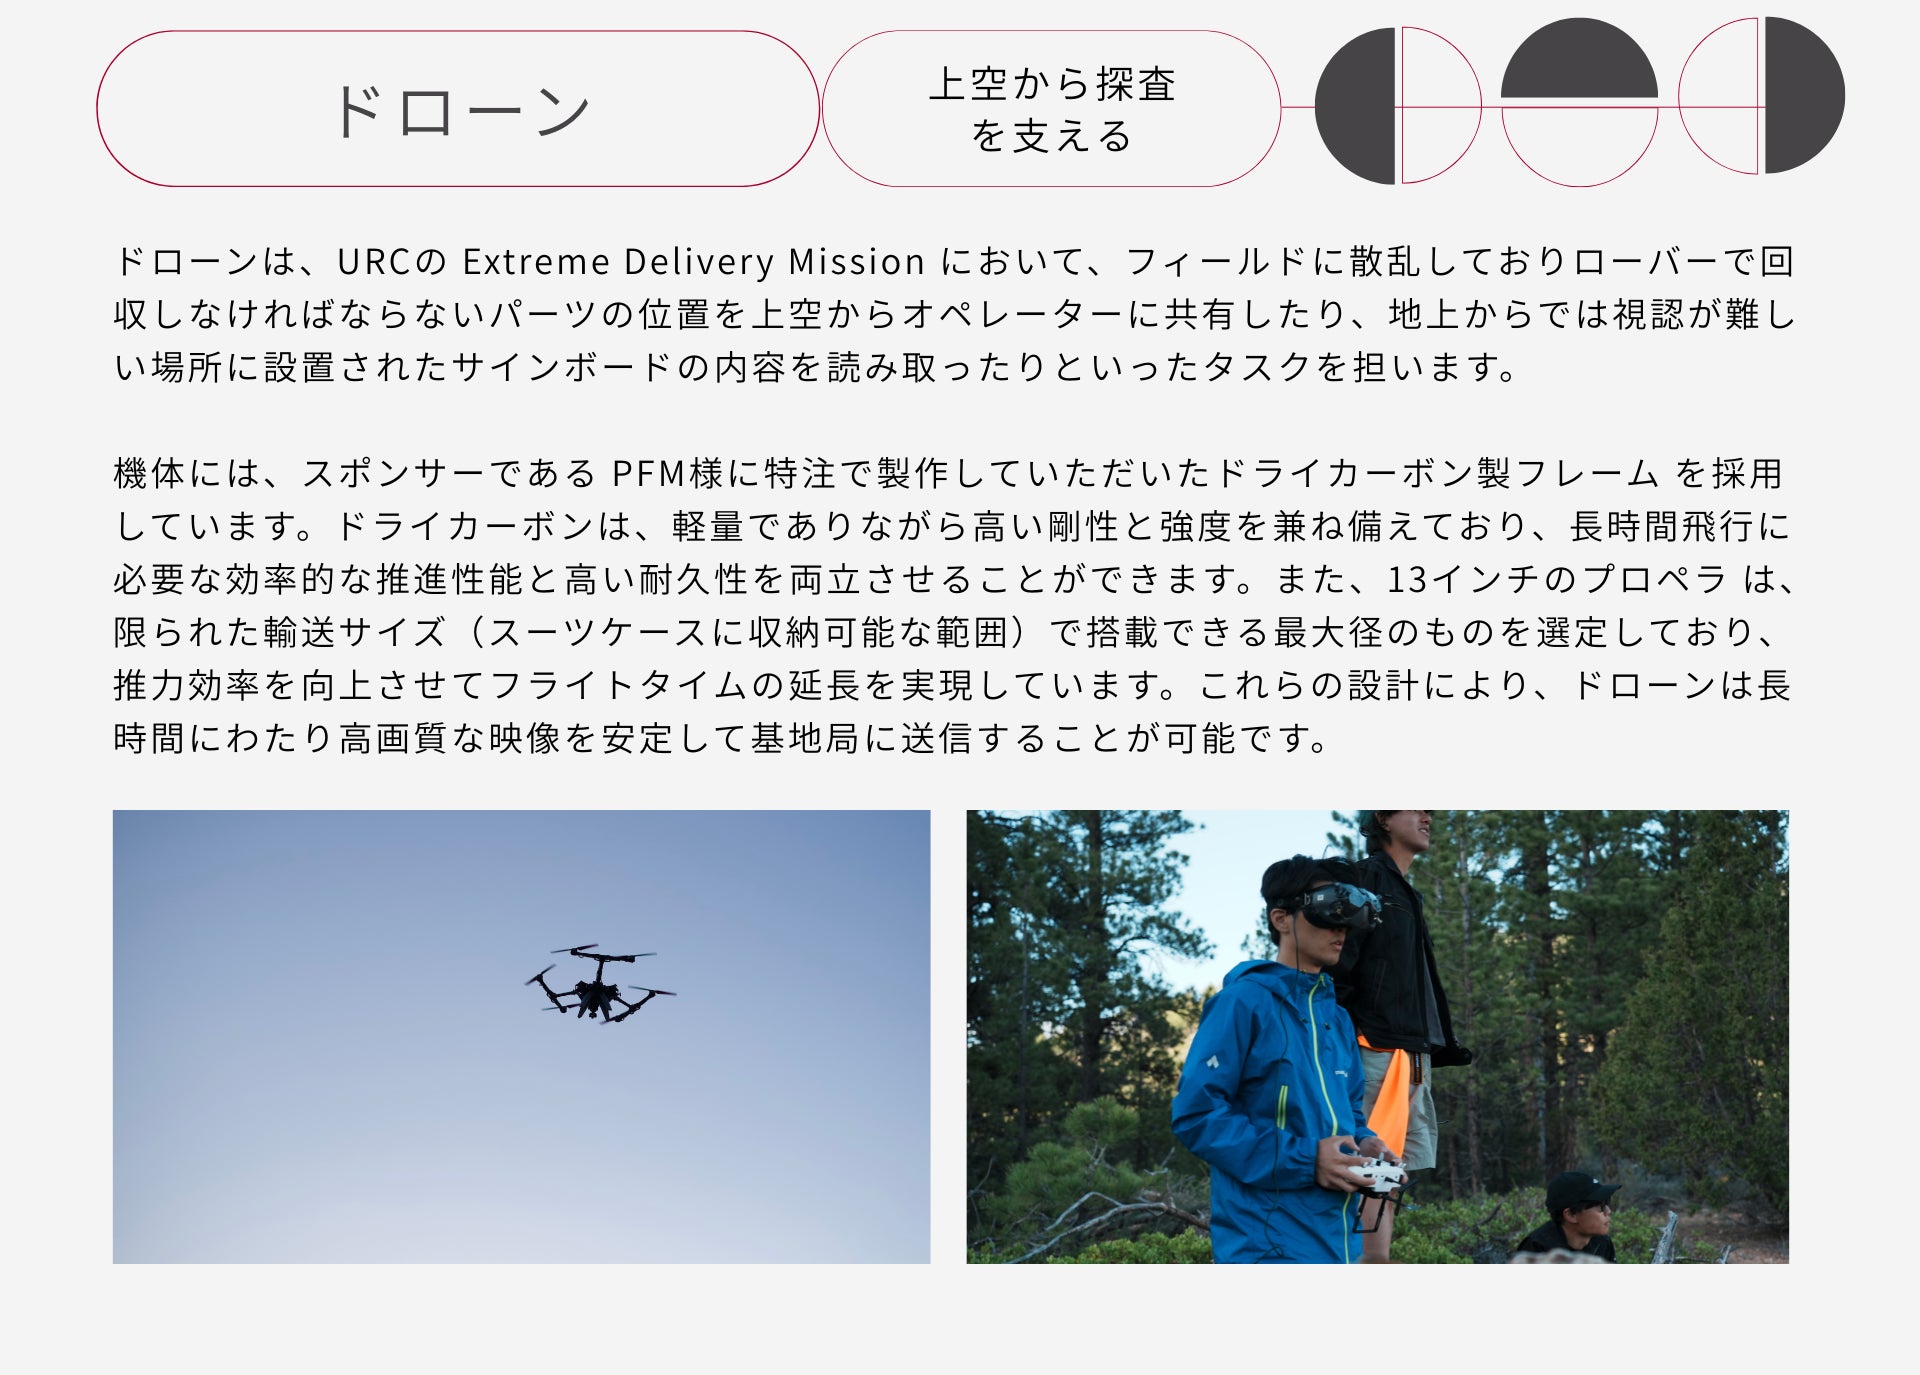
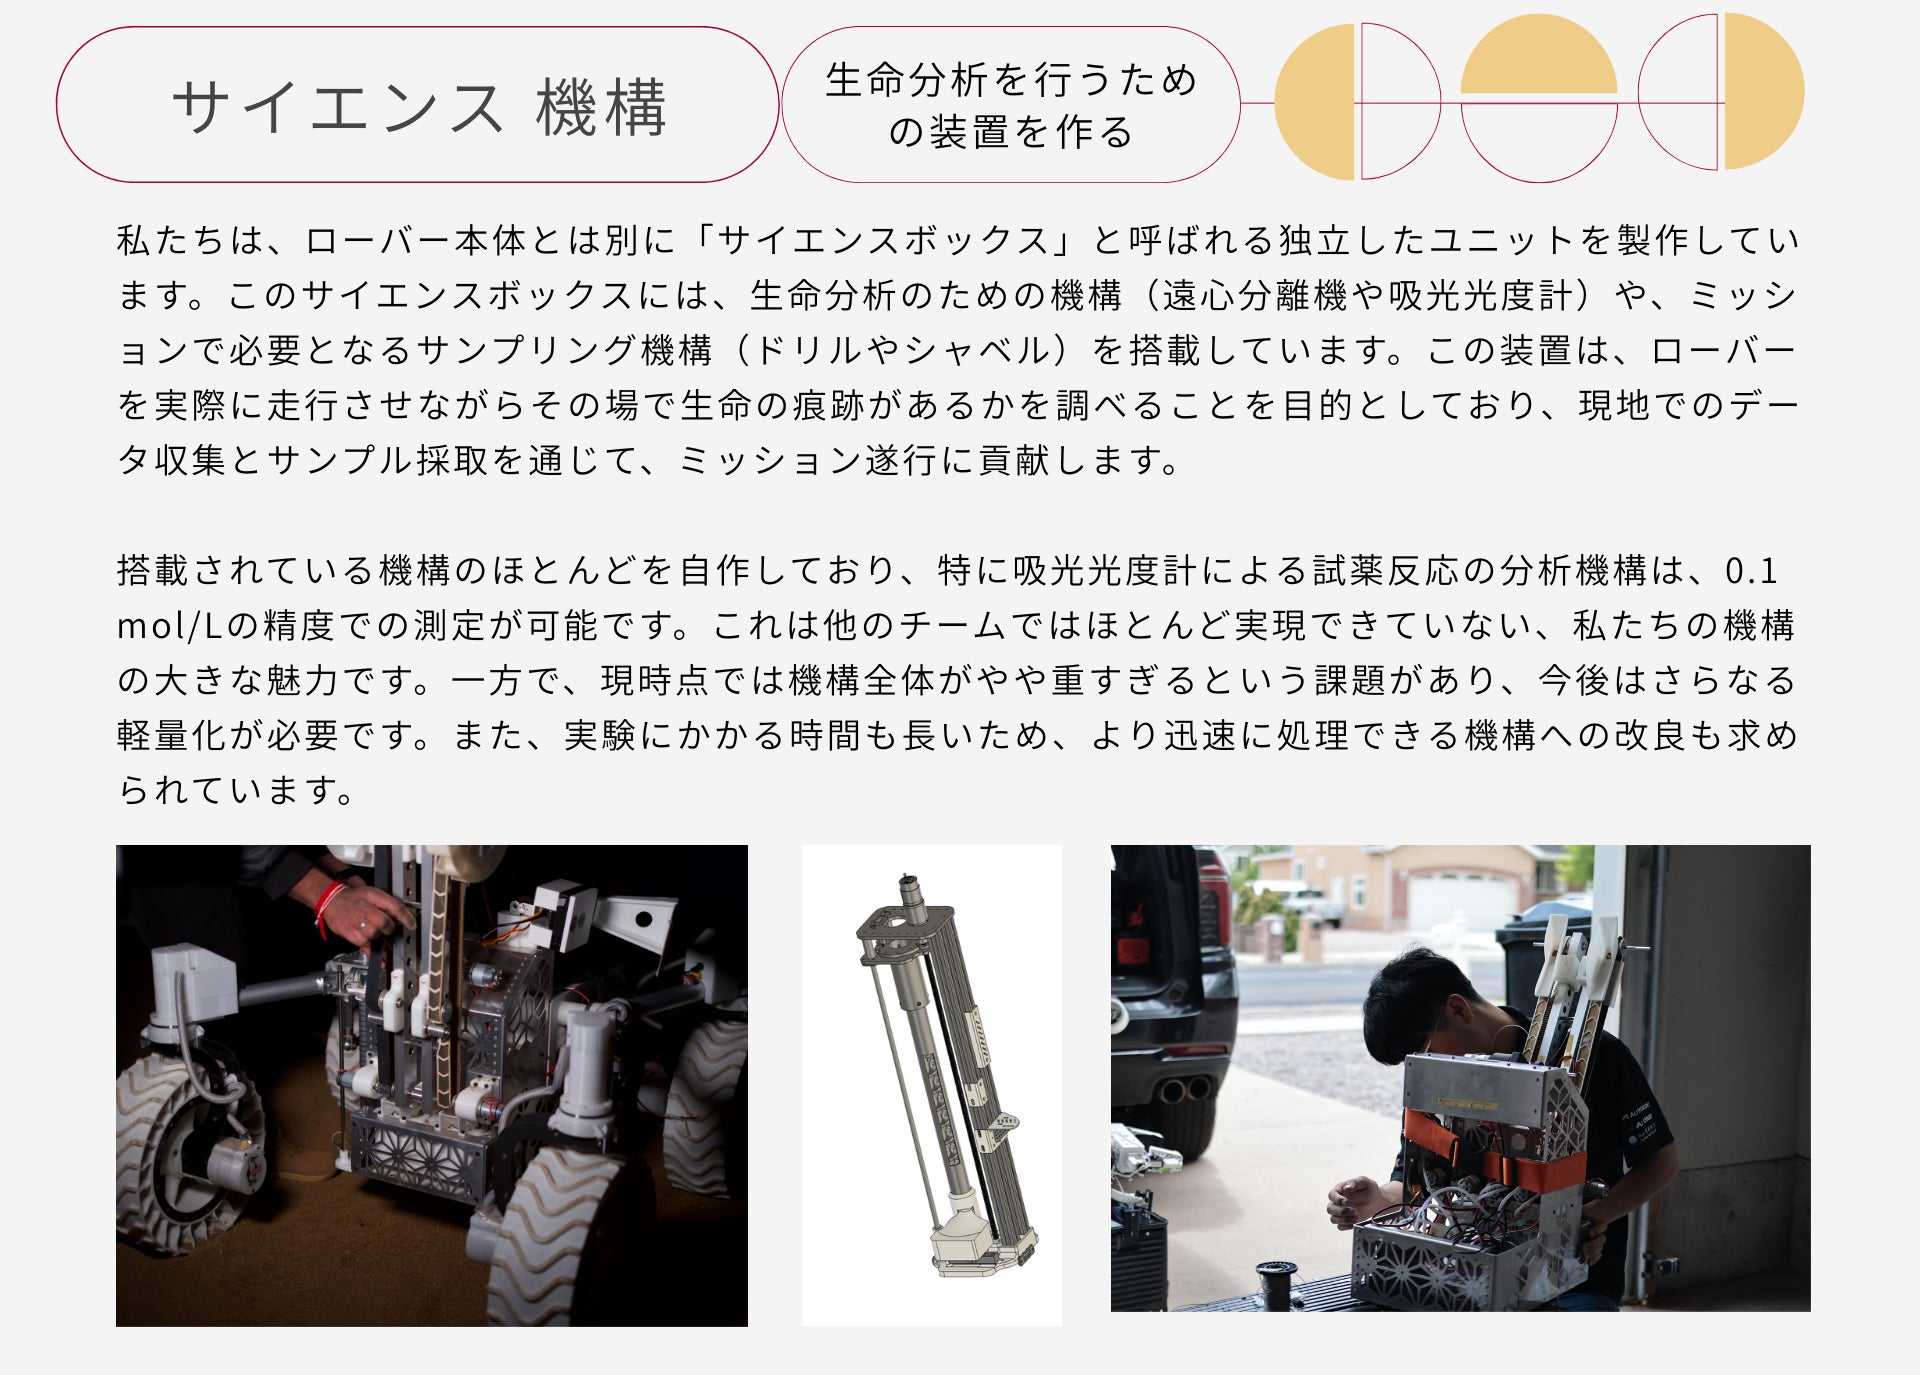
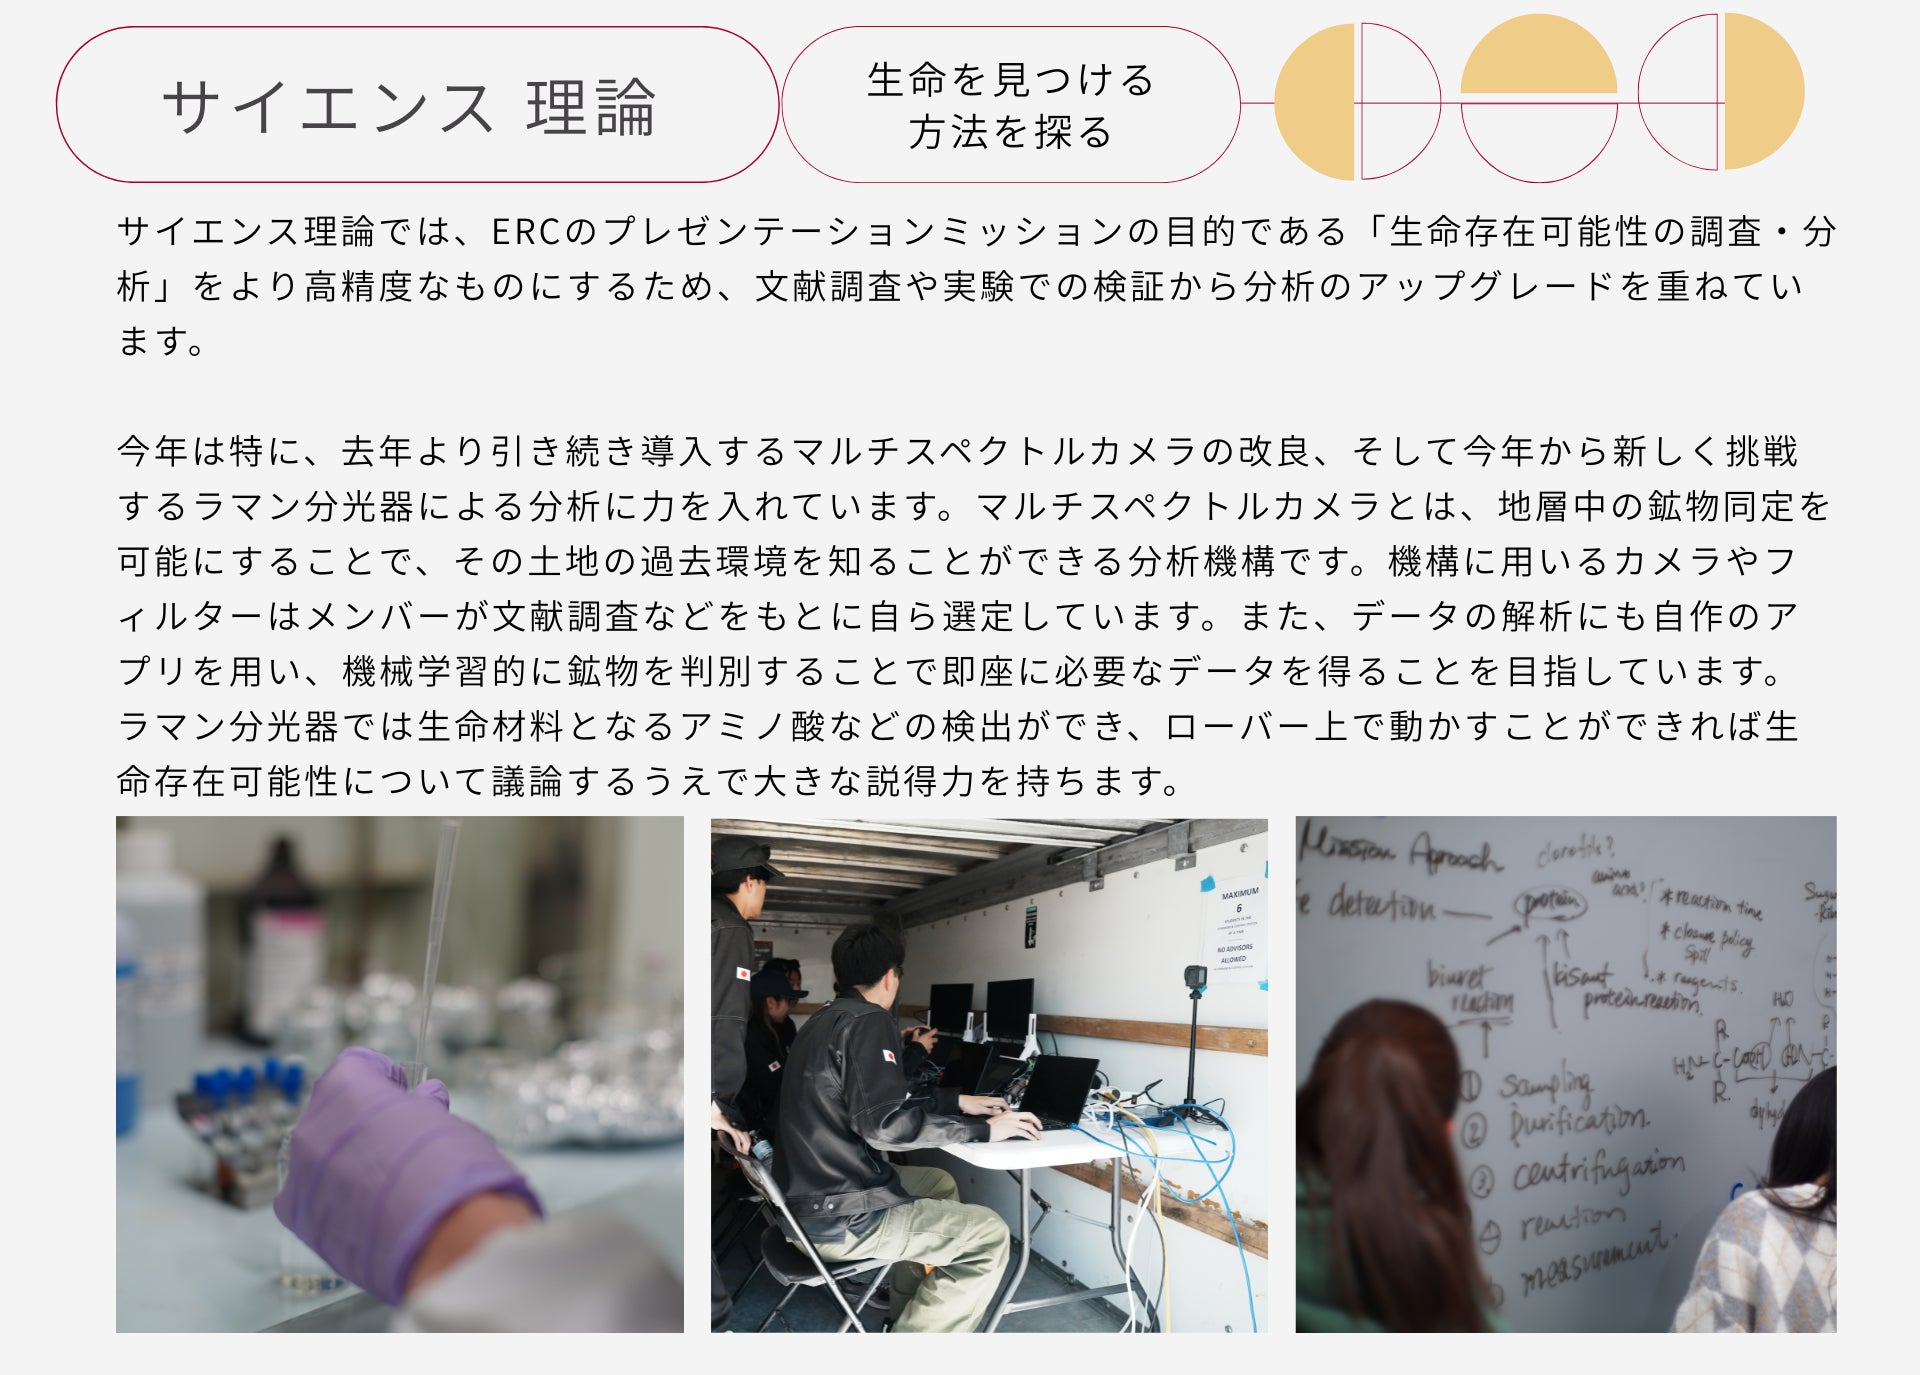
資金の用途
このように、火星探査機の開発には、機械設計・電子回路・制御・科学分析など、多様な分野にまたがる専門技術が求められます。ERCのフィールドでは、わずかな誤差や不具合が結果を大きく左右するため、各分野において高い性能と精度を両立する技術力が試されます。この複合的な開発の高度化に伴い、必要となる資金規模も年々大きくなっています。
また、私たちは、試作と検証のサイクルを回し続けることで、課題を見つけ出し、改良を重ねる開発プロセスを大切にしています。この開発理念に基づいた環境づくりを実践し続けるためには、継続的な資金の投入が不可欠となってきます。そして、この理念を貫いてこそ、優勝という目標に一歩ずつ近づけると私たちは考えています。
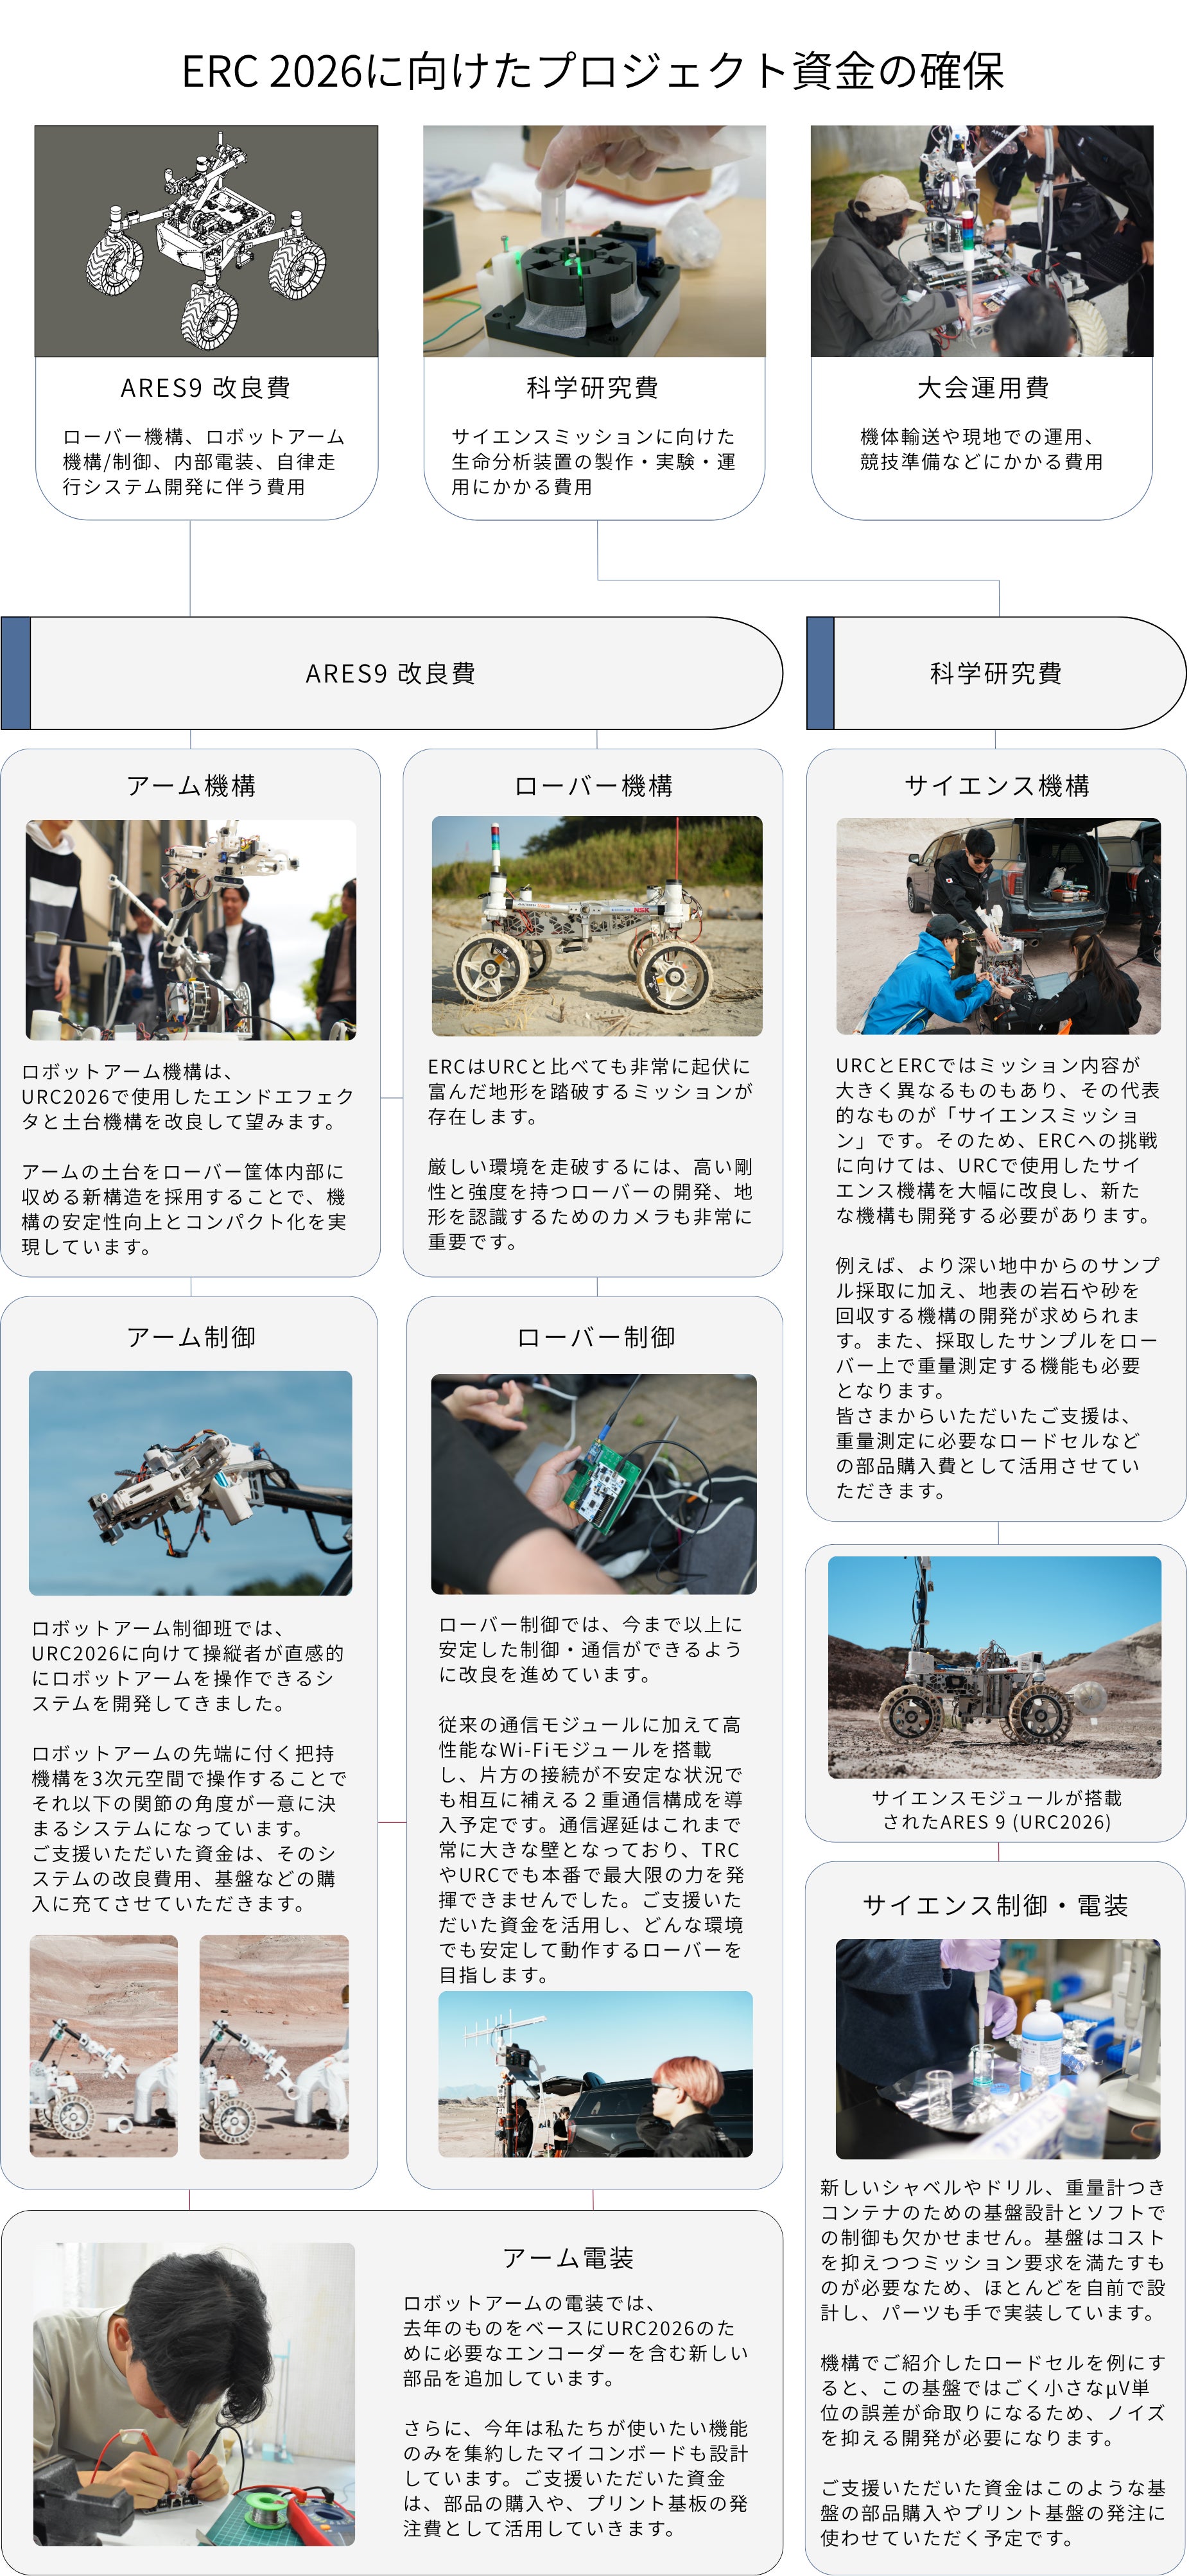
今回ご支援いただいた資金は、ERC2026への挑戦に向けて、主に以下の用途に活用させていただきます。
今後の予定
ARES Projectでは、ERC〜URCを軸とした年間の開発計画を以下のように構想しています。大会だけでなく、実験・発表・展示などを通じて、技術と発信の両面で挑戦を続けます。
■ 開発フェーズ1:ERC出場と技術検証
<2026年8月〜9月>
8月:深宇宙展出展 / 合同合宿 ( 最終調整、搬送準備、英語プレゼン訓練など実戦対応 )
9月初旬:European Rover Challenge (ERC) 2026 本戦出場(ポーランド)
大会後:大会フィードバックの分析、新機体構想の設計開始
■ 開発フェーズ2:新機体開発と活動発信
<2026年10月〜12月>
10月:URC2027を見据えた新機体の本格開発スタート
11月:ロボット・宇宙フェスタふくしま 2026 出展予定 / エレキ万博 出展予定
12月:新機体の初期完成・検証開始
■ 開発フェーズ3:実証・改良と国内外交流
<2027年1月〜3月>
2月:新機体実験の本格化、鳥取ローバーチャレンジ(TRC)準備 / URC審査書類準備・提出
3月上旬:鳥取ローバーチャレンジ(TRC)2027 出場・国内フィールド実証
■ 開発フェーズ4:最終調整とURC挑戦
<2027年4月〜5月>
4月:TRCの成果を活かし、最終設計・戦略をURC向けに調整
5月:機体の最終調整・現地搬送手配
5月末:University Rover Challenge (URC) 2027 本戦出場(アメリカ・ユタ州)
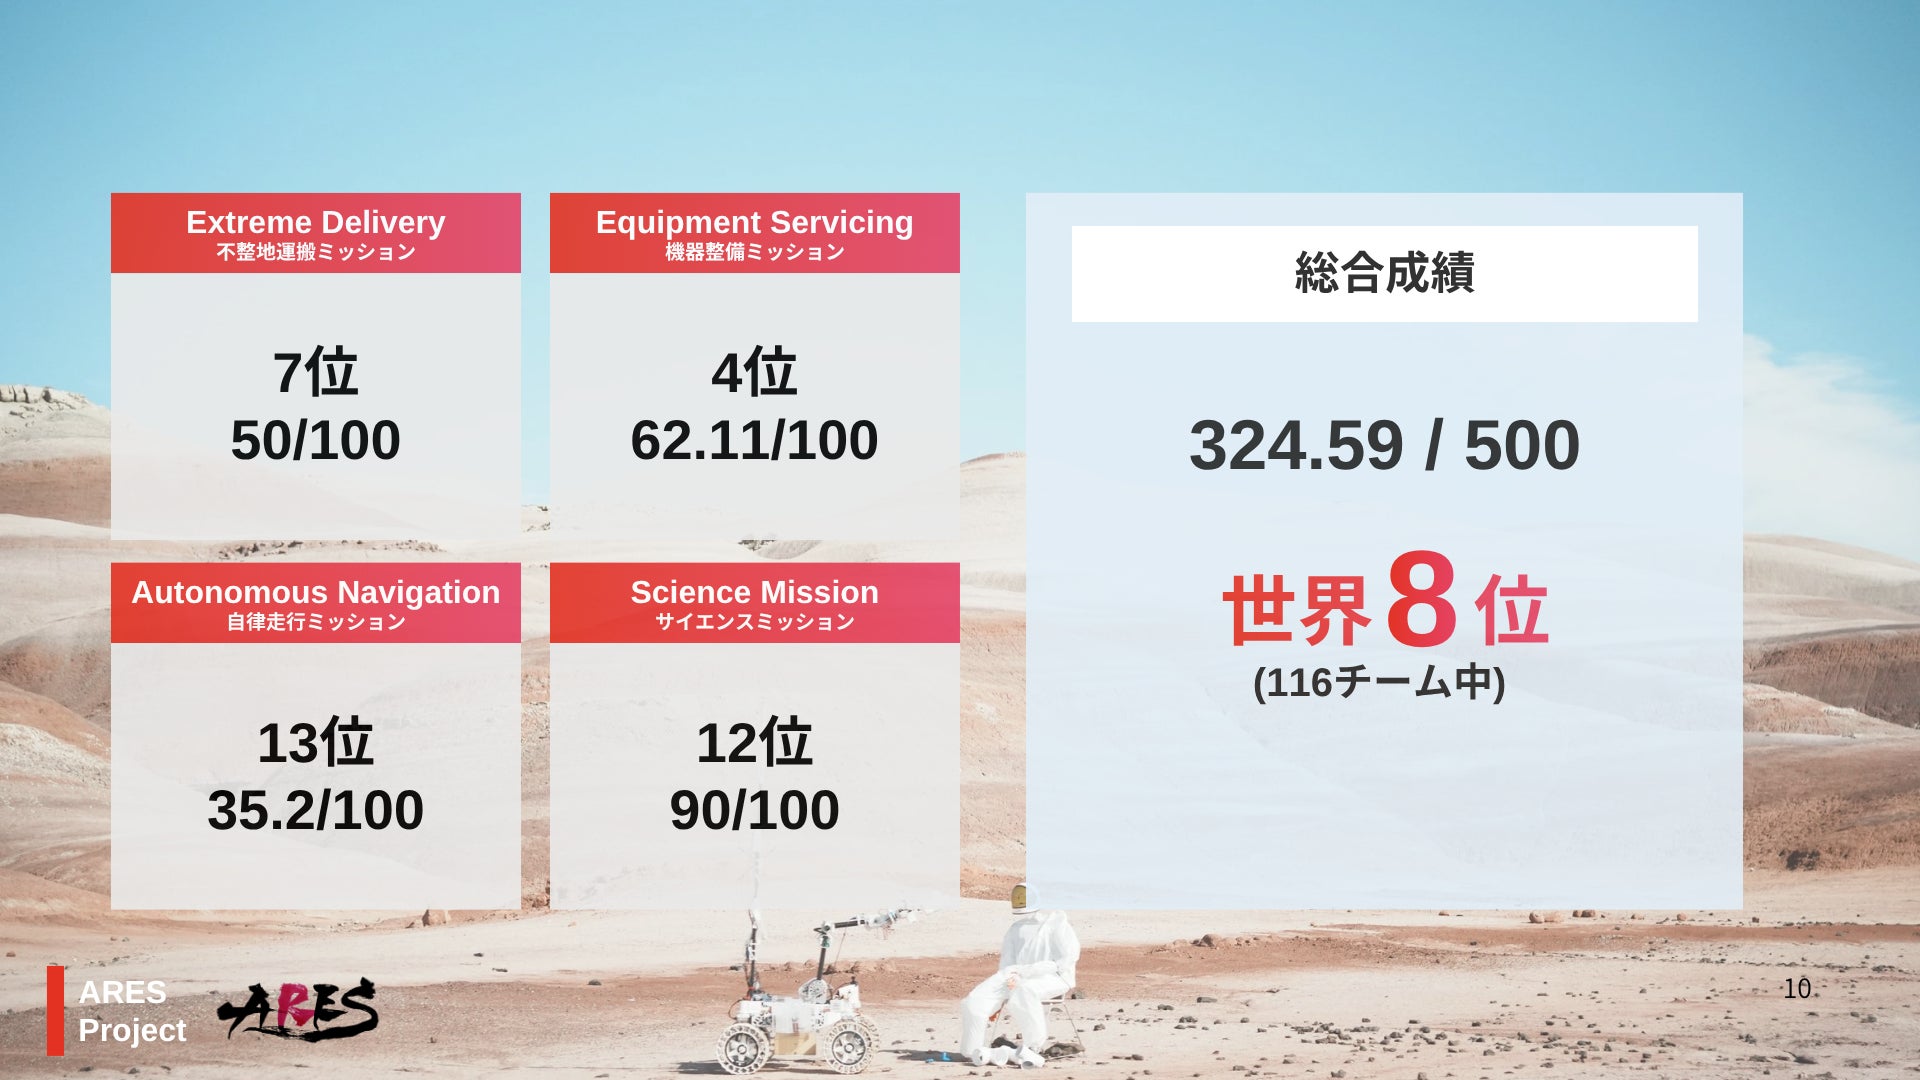
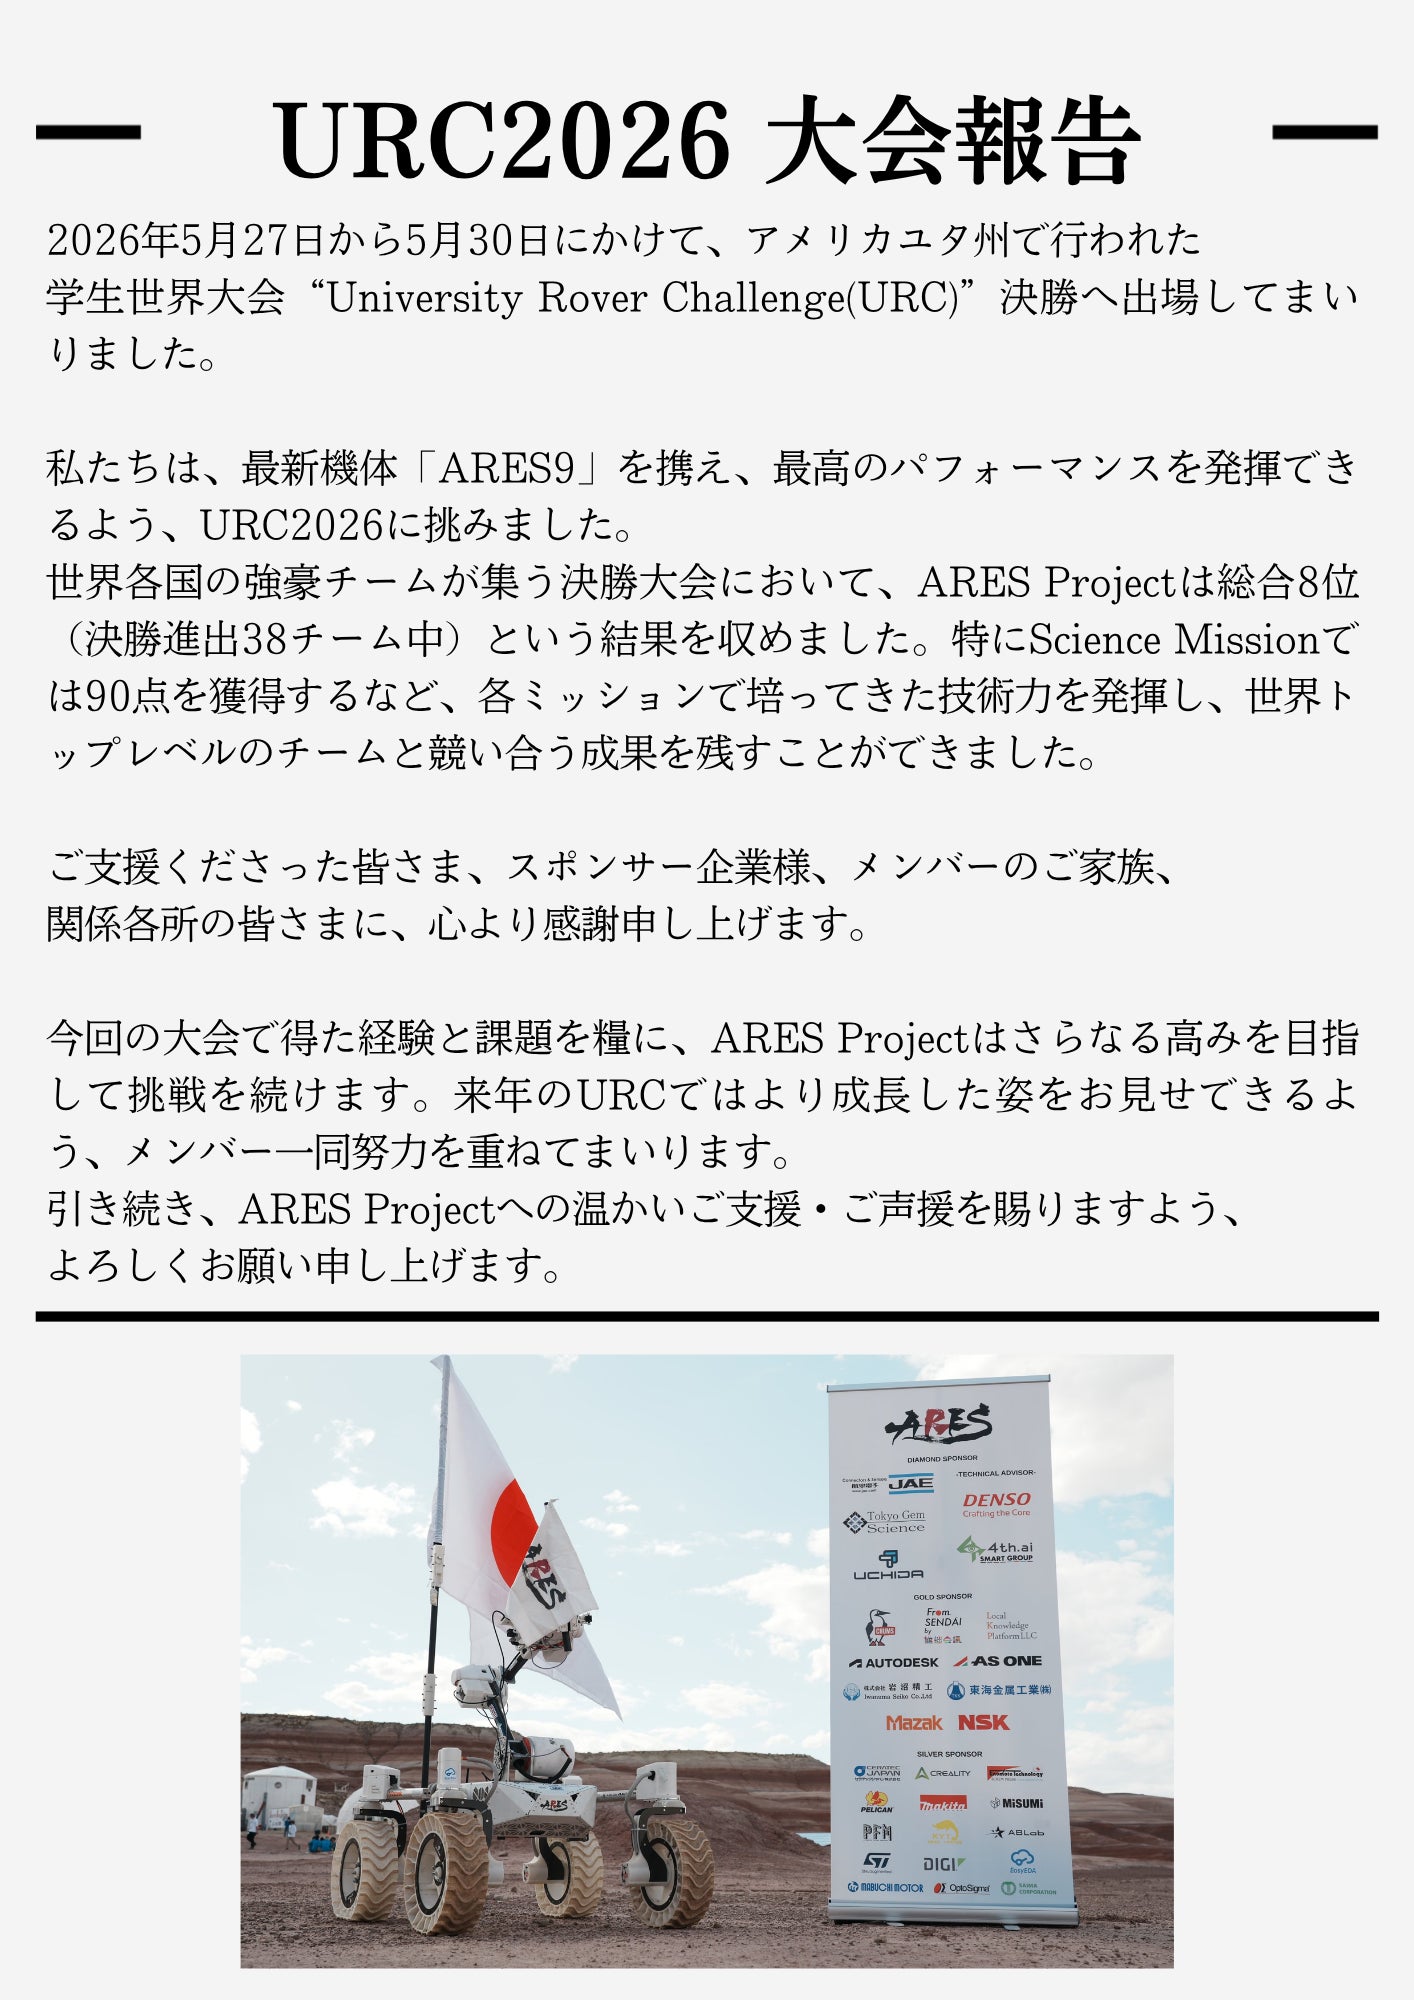
活動実績
-- 大会出場 --
-- 実験 --
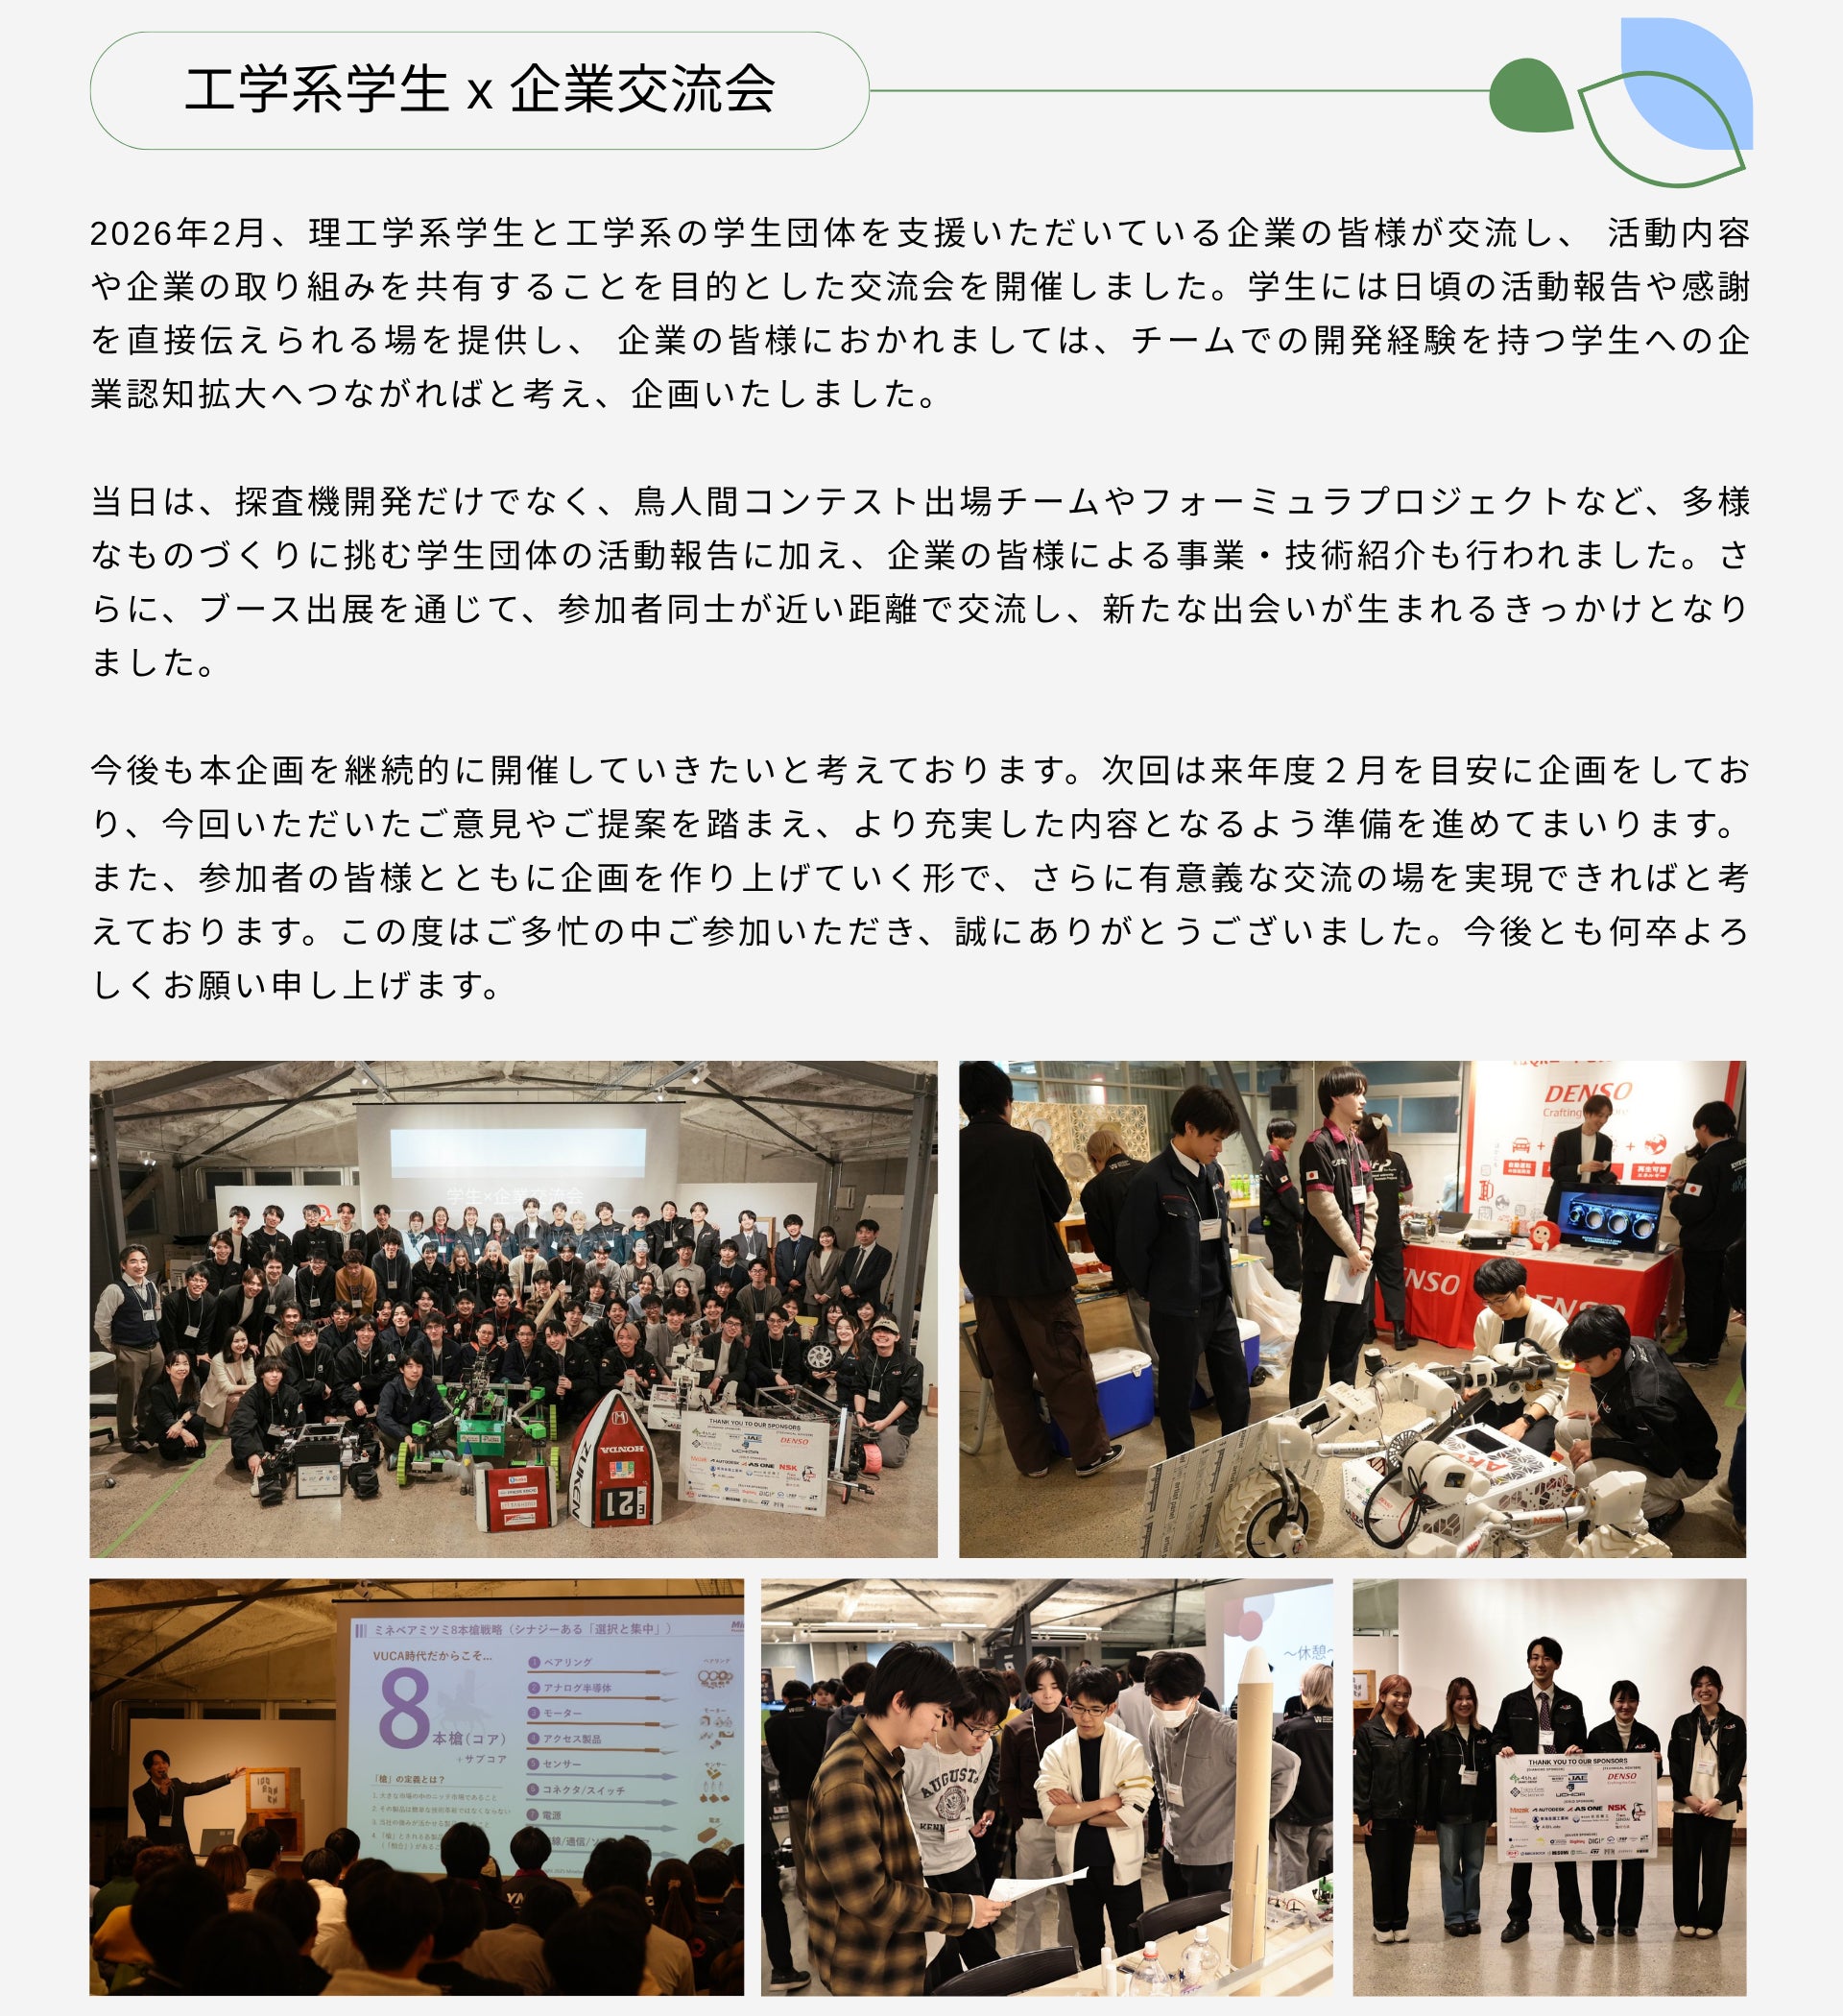
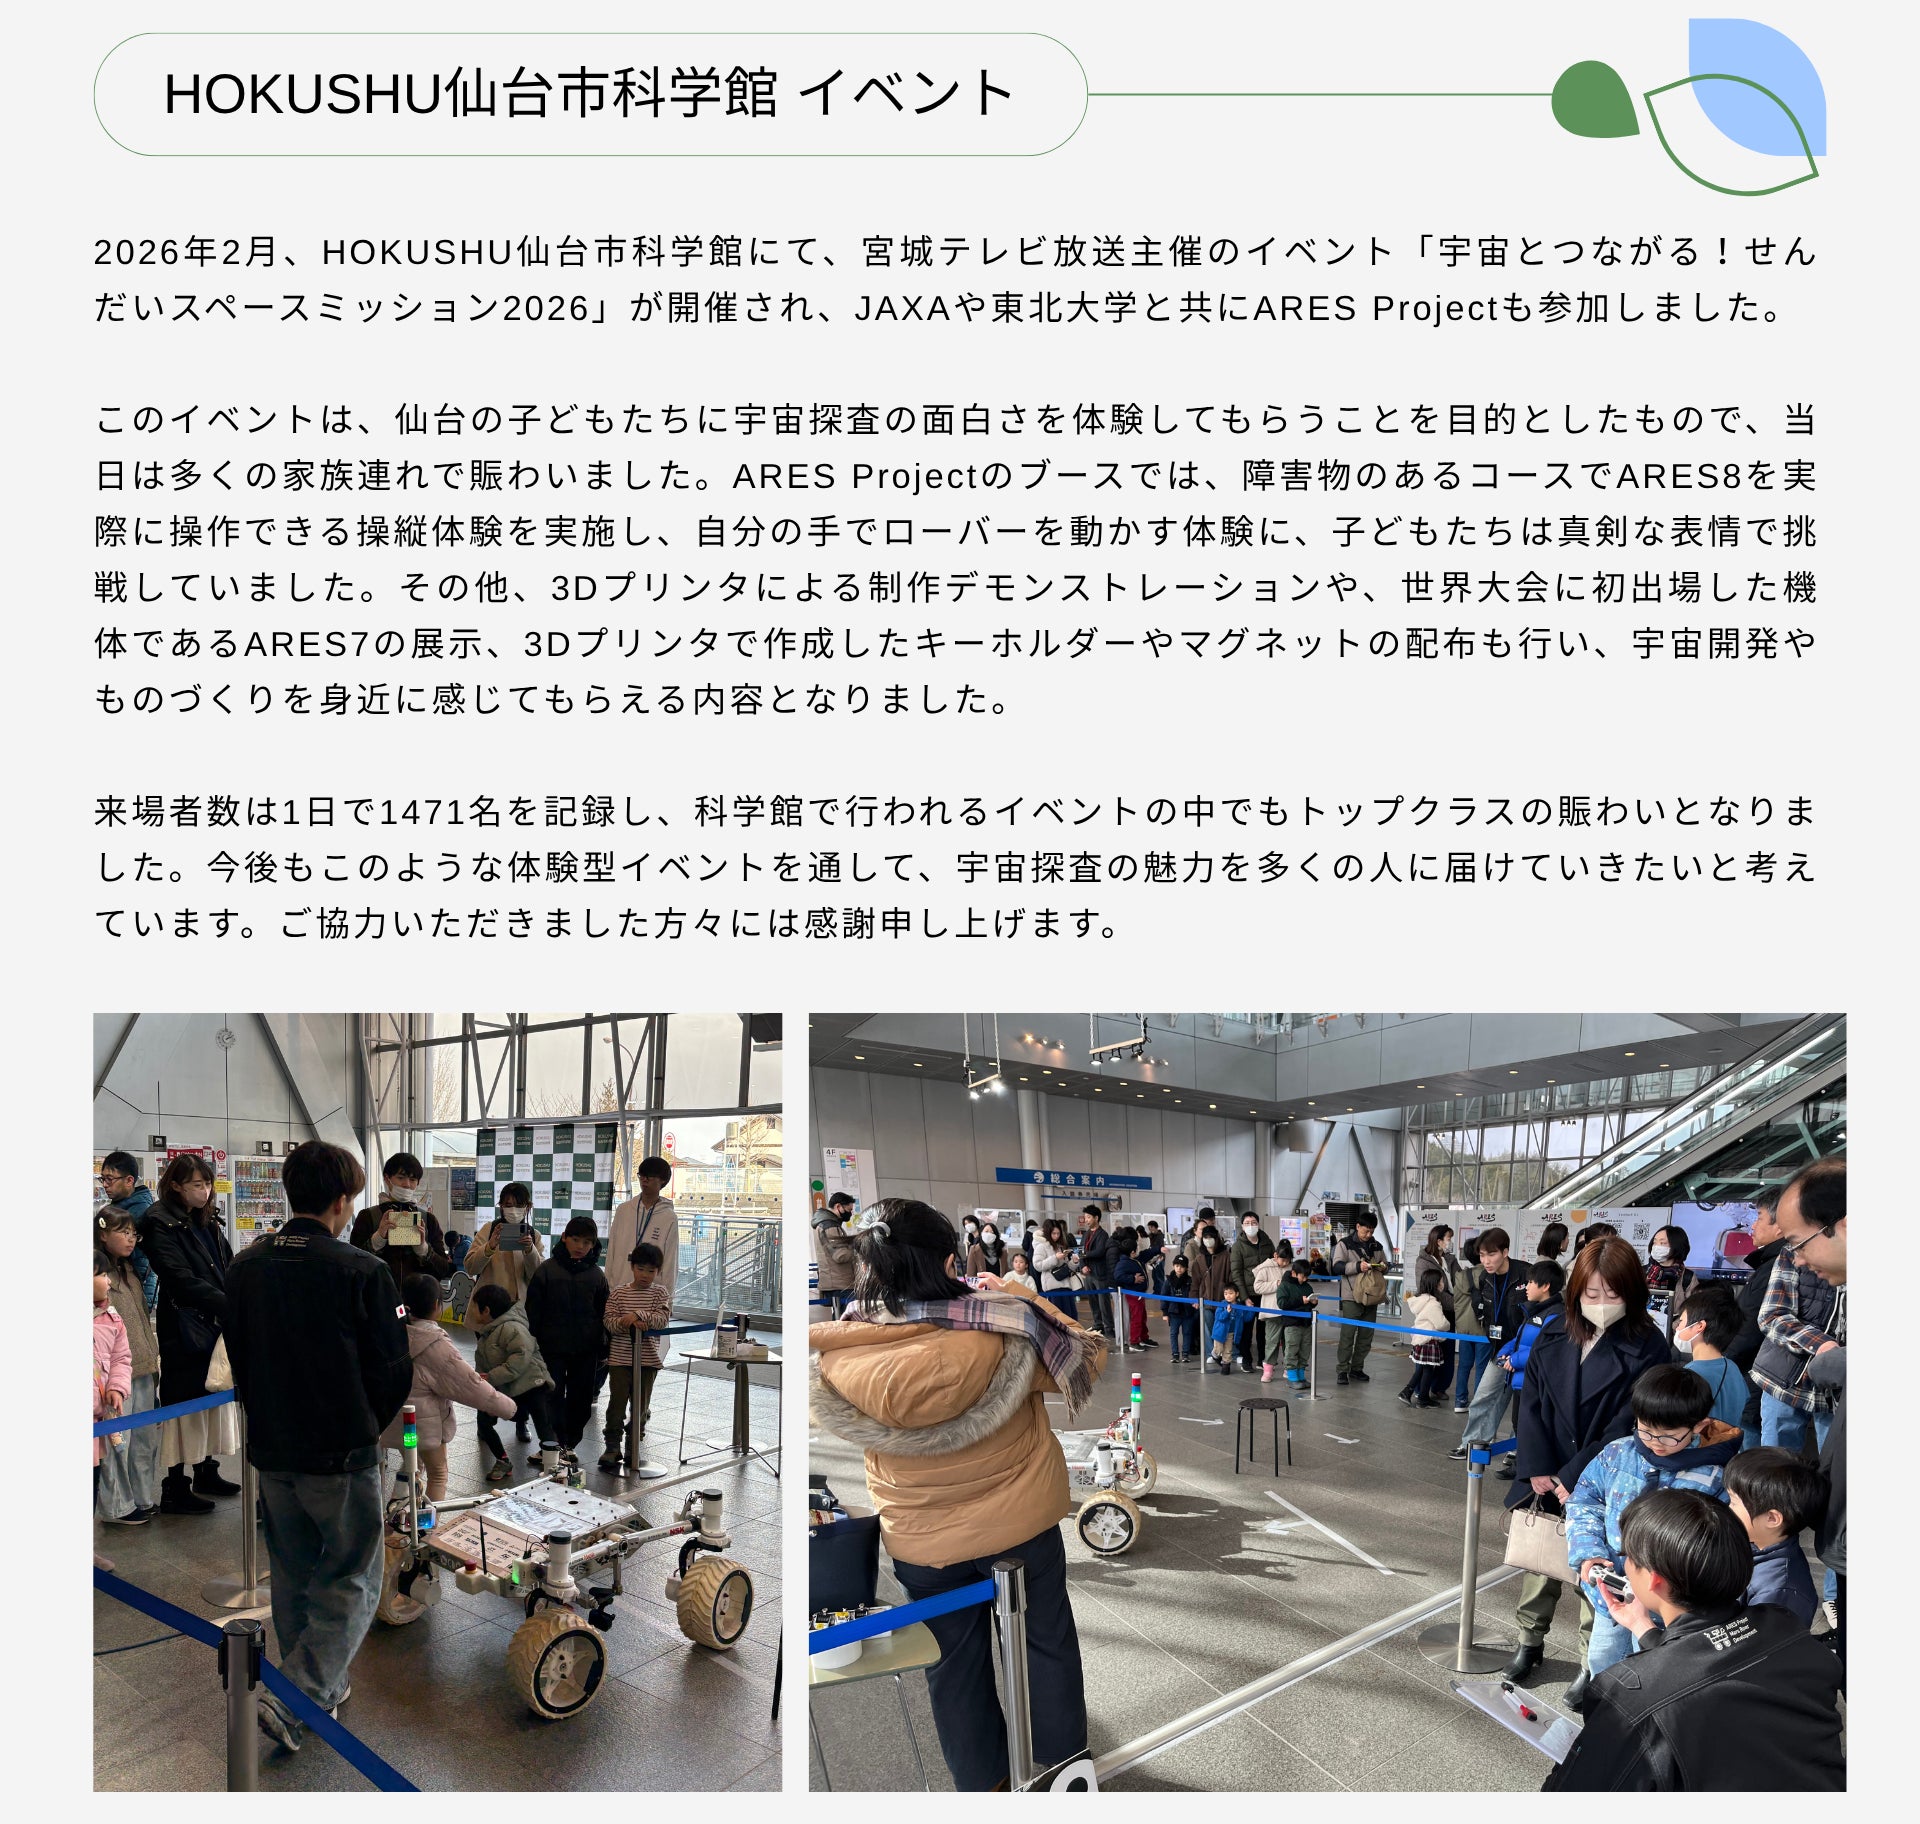
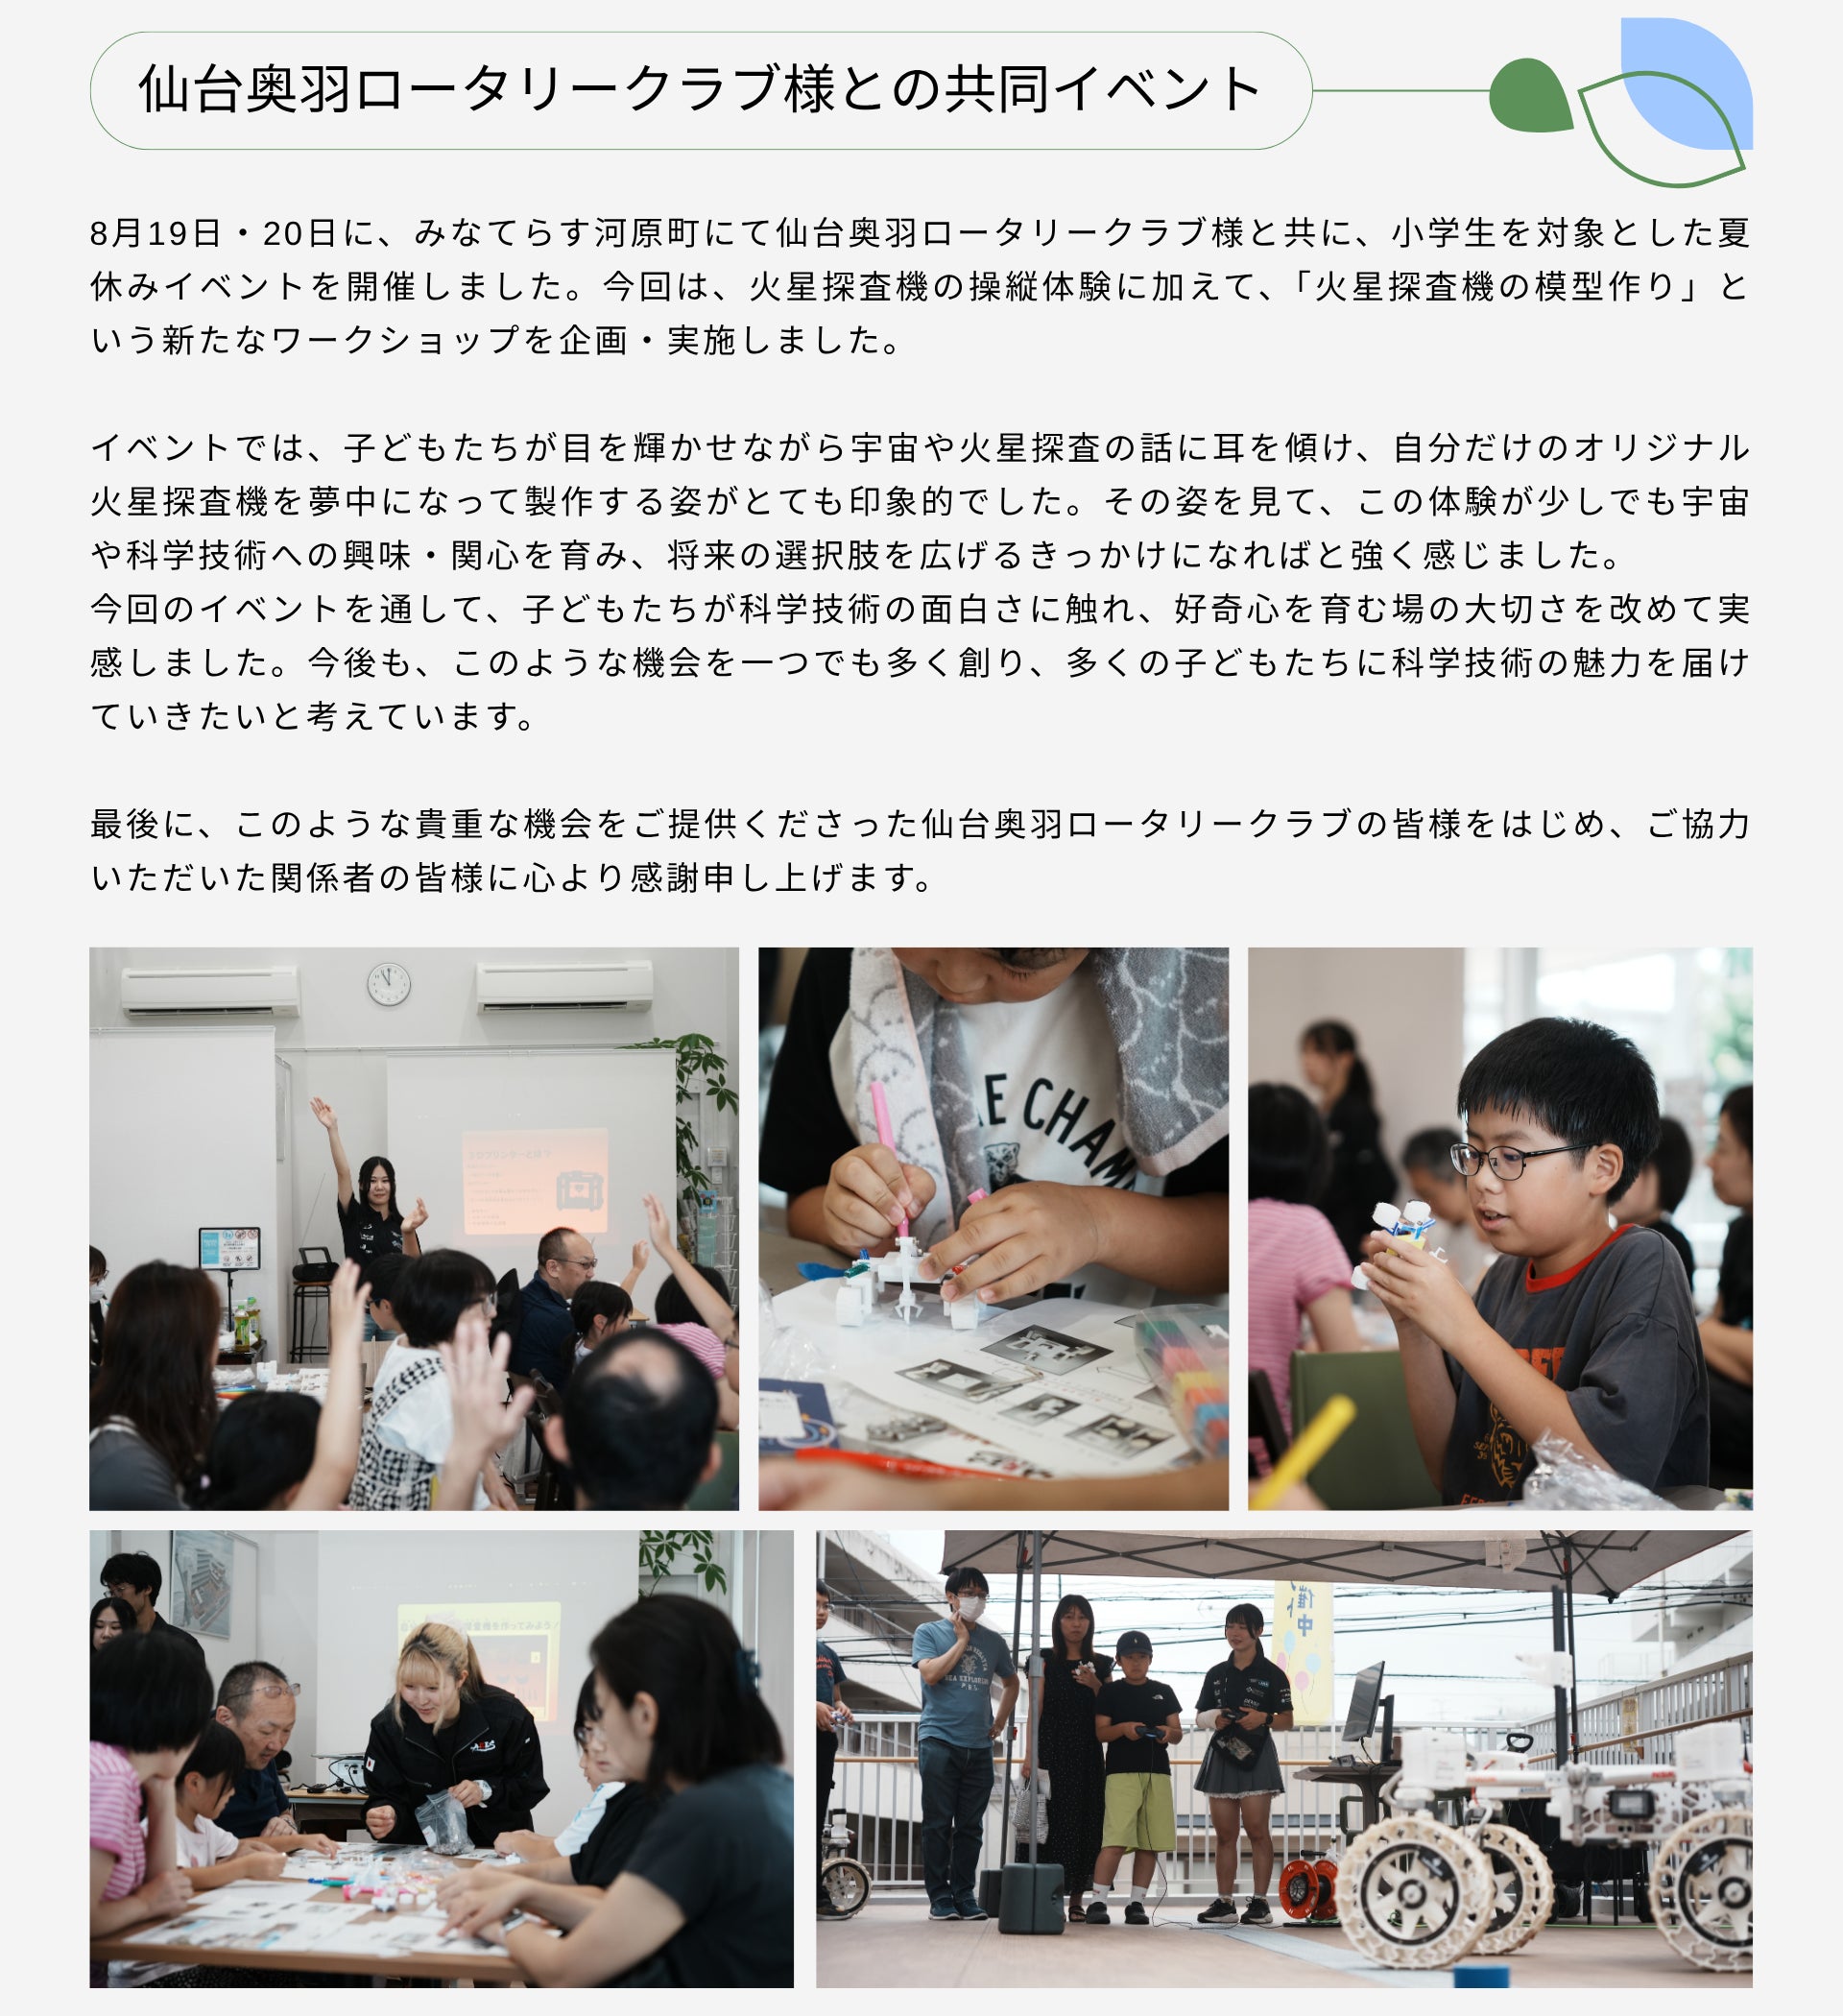
-- イベント --
-- メディア出演 --
 ARES公式Web
X (旧Twitter)
Instagram
Youtube
NEWS Letter に登録

最新の活動報告
もっと見る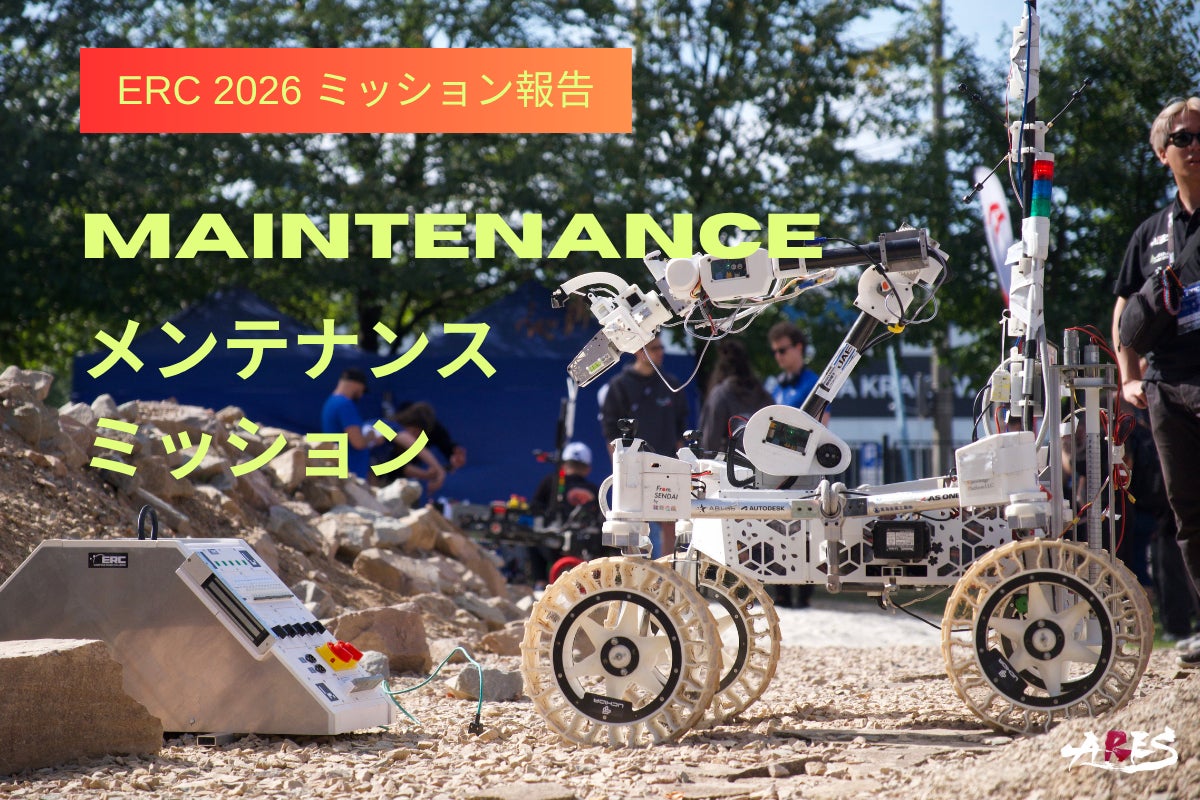
ERC 2026 大会報告 Vol.4 [ メンテナンスミッション ]
2026/10/21 15:48私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、メンテナンス(機器整備)ミッションです。Maintenance -- メンテナンスミッションスコア結果:130/300 ( 11位 )✴︎ ミッション概要シナリオ : ローバーが基地にサンプルを届けたところ、湿度を計測する観測機器が停止していることが判明します。原因はおそらく砂嵐。地球からの遠隔修理はできず、近くにいた別のローバーが直接修理にあたることになりました。そして、このトラブルに挑むのが、メンテナンスタスク。ロボットアームを駆使し、パネル上でのスイッチ操作や、プラグの差し込み、電磁石プレートの移動をこなします。制限時間は30分となります。✴︎ ミッション結果メンテナンスミッションでは、ほぼすべてのスイッチに対してアプローチすることができました。ミッション中には、ロボットアームの手首部分が回転しなくなるというトラブルに見舞われましたが、手首の回転を使わずにスイッチを回す方法を考案し、操作を成功させることができました。このように予期せぬトラブルにも臨機応変に対応できたことは、大きな成果となりました。またこのミッションには、対象物の認識・接近・操作を自動化することで加点されるルールがありました。私たちはコンセントのソケットを対象に、自動認識と接近に成功しました。多くのチームが自動化タスクへの挑戦に至らなかったなかで、今後の開発につながる非常に有意義な成果を残すことができました。✴︎ 今後に向けて今大会は私たちにとって初めてのERCへの参加であり、操作対象となるパネルの細かな仕様が想定と異なるなど、実際の競技を通じて初めて明らかになった課題もありました。またミッション本番では、練習中には発生しなかったトラブルにも直面しました。先述したロボットアームの不具合に加え、ミッション序盤にはローバーの通信不良によって一時的に操作不能となる場面もあり、万全の状態で競技に臨むことはできませんでした。今後は、今大会で得られた知見をもとに競技環境を可能な限り忠実に再現し、想定されるトラブルについて練習段階から徹底的に検証していきます。さらに自動化タスクについても、今回は認識・接近までの実現にとどまりましたが、今後は操作までを一貫して自動で行えるシステムの構築・検証を行います。すべてのスイッチの自動操作を実現できるよう、引き続き開発を進めていきます。 もっと見る
ERC 2026 大会報告 Vol.3 [ ドローンミッション ]
2026/10/04 08:35私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、ドローンミッションです。Navigation Droning -- ドローンミッションスコア結果:15/300 ミッション概要前回の投稿でご紹介した自律走行ミッションではローバーが地上を走破する一方、ドローンは周囲の障害物や有用な地形を空から偵察します。このドローンミッションでは、ArUcoタグへの自律的な離着陸と飛行中に3個のプローブを自律認識する動作を、合計三回行い、その合計点を競います。ミッション結果ドローンミッションでは、現地での調整初日に自律による離陸から目標地点への着陸まで成功し、順調なスタートを切ることができました。しかし、その後、機体のトラブルにより安定した飛行ができない状態が続き、本番前日まで調整を続けていました。ミッション当日の朝には手動操縦による安定した飛行に成功したものの、ミッション本番前のフライトチェックでシステムトラブルが発生。自律による離陸が出来ず、結果として本番のミッションに挑戦することが出来ませんでした。しかし、その日の夜に特別に再挑戦の機会を設けていただき、再び機体とシステムの調整を行いました。その結果、2回目のフライト前チェックでは、自律による離陸から手動による着陸に成功し、無事に完全自律のミッション本番へ挑戦することができました。本番では3回の飛行を行いました。1回目の飛行では、プローブを1つ検出することに成功。しかし、機体がフィールド端のネットに近づきすぎたため、手動操作による介入を行いました。また、検出したプローブについても、取得した座標位置にずれがあったため、得点には繋がりませんでした。2回目、3回目の飛行では自立による離陸及び飛行には成功したものの、プローブや着陸地点を探索する際にネットに近づきすぎたため、手動での介入を行いました。最終的な得点は300満点中15点となり、この得点は、ローバーに搭載可能な着陸用プラットフォームを製作し、実際のミッションで使用したことによるものでした。今後に向けてARESとして初参加の大会だったこともあり、実際の競技環境で起こりうる問題を十分に想定しきれなかったことが、大会当日の運用トラブルに繋がったと考えています。フィールドの写真やサイズは事前に確認していたものの、実際のフィールドに近い環境での飛行練習を十分に行えず、現地で生じる位置誤差の影響を検証しきれませんでした。特にネットに囲まれた狭いフィールドでは、わずかな位置情報のずれが飛行に大きく影響することが分かり、実環境を想定した試験の重要性を実感しました。また、ドローン開発経験のあるメンバーが現地におらず、日本にいるメンバーから指示を受けながら調整する場面が多かったため、迅速な判断・対応体制にも課題が残りました。今後はドローン班として継続的に開発できるメンバーを育てていき、現地でも自立して調整やトラブル対応を行えるチーム体制を整えていく方針です。技術面では新機体の開発を進め、狭いフィールドでも正確に位置を把握し安全に自律飛行できるよう、位置推定・飛行制御技術の改善に取り組んでいきます。あわせて、実際の競技環境を想定した飛行試験も重ねながら、技術と運用の両面から少しずつ力をつけ、次回こそミッション完遂を目指します。 もっと見る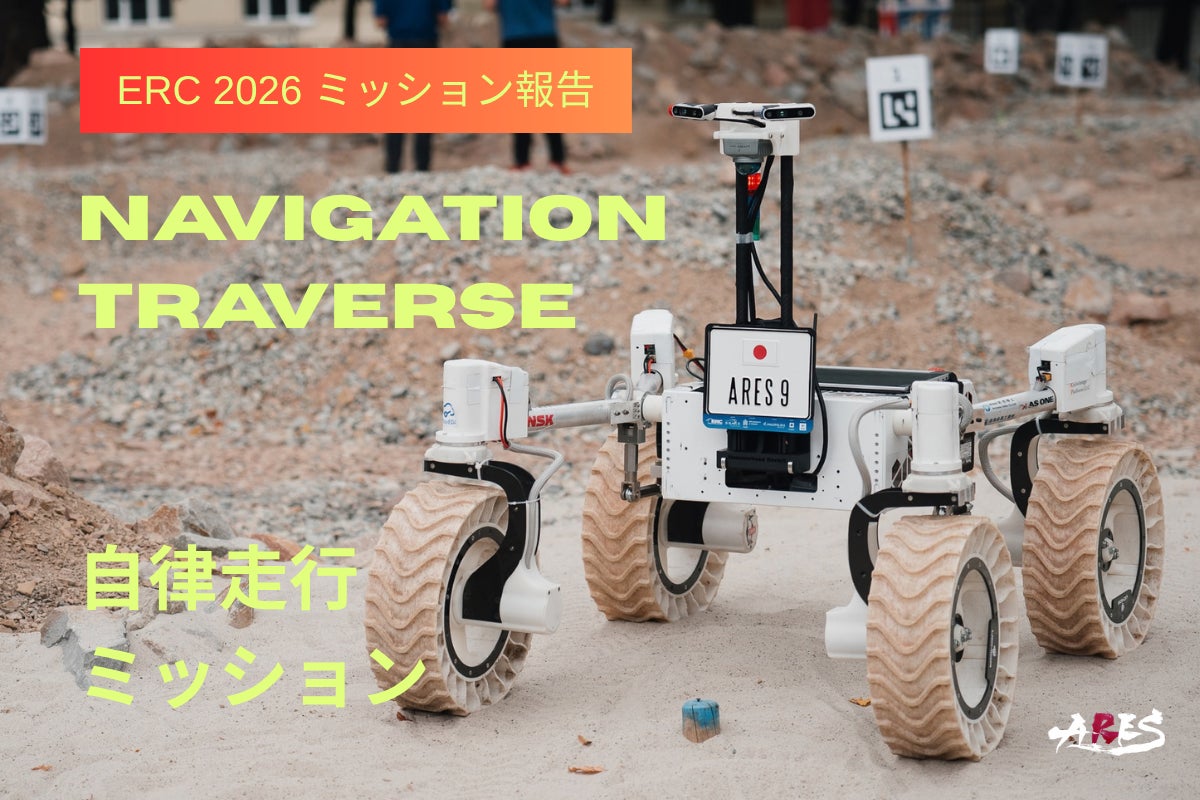
ERC 2026 大会報告 Vol.2 [ 自律走行ミッション ]
2026/09/28 21:35私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、自律走行ミッションです。Navigation Traverse -- 自律走行ミッションスコア結果:185/300 (5位)ミッション概要火星探査中、通信の遅延により地球からの迅速な遠隔操縦が望めない。そんな状況を想定し、このミッションではローバーの自律走行が求められます。ローバーは20分以内に、指定された4地点を自律的に巡り、その後スタート地点まで戻らなければなりません。評価基準となるのは、自律性の高さ。オペレーターの介入が少ないほど得点は高くなり、映像フィードやGNSSを一切使わず、指定のセンサー類だけを駆使してナビゲーションを行ったチームには満点が与えられます。ミッション報告自律走行ミッションでは、すべての指定された地点を制限時間内に巡ることができ、全25チーム中5位という結果でした。障害物を正確に回避し、転倒などのトラブルもありませんでした。事前配布された本番地形の3Dデータを使い、シミュレーションで検証を重ねた成果です。一方、ローバーからの通信が途絶えてしまうトラブルもありました。ローバーが指定地点に着くたび、離れた場所のメンバーが審査員に計測を依頼する決まりですが、位置情報が届かず到達を判断できなかったため、2地点分の得点を失いました。本番で用いていた通信方法は練習では機能していたものの、会場では通信距離やアンテナの小ささ、混線が影響したと考えています。今後に向けて走行性能には確かな手応えを得た一方、「走れること」と「得点できること」は別だと痛感しました。今後は新しい通信系を開発し、本番に近い距離・通信環境で検証します。また、本番のオペレーションを徹底的にイメージしたミッション練習を重ね、今回の通信のような単一障害点を洗い出して開発を行い、本番に挑みます。強みのシミュレーション検証も磨き続け、次回大会では自律走行ミッション満点、そして総合優勝を狙います。 もっと見る
コメント
もっと見る