ERC日本代表、優勝への挑戦

私たちARES Projectは、2026年9月にポーランドで開催されるEuropean Rover Challenge(ERC)の世界予選を124チーム中1位で通過し、日本の学生チームとして初めて決勝進出を果たしました。優勝を目指して日々開発をおこなっております。

現在の支援総額

415,000円

83%

目標金額は500,000円

支援者数

31人

募集終了まで残り

終了

このプロジェクトは、2026/08/13に募集を開始し、 31人の支援により 415,000円の資金を集め、 2026/10/28に募集を終了しました

ERC日本代表、優勝への挑戦

現在の支援総額

415,000円

83%達成

終了

目標金額500,000円

支援者数31人

このプロジェクトは、2026/08/13に募集を開始し、 31人の支援により 415,000円の資金を集め、 2026/10/28に募集を終了しました

私たちARES Projectは、2026年9月にポーランドで開催されるEuropean Rover Challenge(ERC)の世界予選を124チーム中1位で通過し、日本の学生チームとして初めて決勝進出を果たしました。優勝を目指して日々開発をおこなっております。

あなたにおすすめのプロジェクト

私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、サイエンス・表面&深部サンプリング ミッションです。Surface & Deep Sampling  -- 表面&深部サンプリングスコア結果:157/300 ( 11位 )✴︎ ミッション概要サイエンスミッションは4種のサブミッションから成り立っています。今回取り上げるのは、そのうちの2種のサブミッションです。(残り2種は次の回でご報告いたします。)◉ 表面サンプリング 地表のレゴリスや150mmを超える岩石を採取し、ローバー上のコンテナに保管して重量を測定します。私たちは、既存のグリッパーの代わりに、ボールねじとリンク機構を用いた砂・岩石両用のシャベル型グリッパーを取り付けてミッションに挑みました。採取した試料は、コンテナ内に設置したロードセルを用いて計量します。◉ 深部サンプリング地下30cm以上まで掘削し、異なる色の地層からコア試料を採取します。掘削深度は色の異なる砂の層で確認されます。私たちは、パイプ付きのアースドリルを回転させながら降下させることで土壌を掘削し、スライド式のロードセル付きコンテナを用いて採取した試料の重量を測定する方法でミッションに挑みました。✴︎ ミッション報告◉ 表面サンプリング地面の砂や岩をロボットアームで回収し、コンテナに入れて重さを測るこちらのミッション。最低限の点数は獲得できましたが、それでも練習していた3分の2くらいの実力しか発揮できませんでした。クラクフには魔物がいます。ミッション開始直後にカメラが上手く動作せず、電源を切り直す必要がありました。そのため重量を計るための調節を一からやり直しが必要になり、最終的には時間の制約もあって一部の調節は捨てる決断をしました。また採取する岩も手頃な大きさのものが見つからず要求より少し小さなものを回収しました。これらが減点につながった要因となります。なお、操縦士のアームさばきはいつも通り華麗で、回収の動作は自信を持ってこなせました。◉ 深部サンプリング地中30cmの土をドリルを使って掘り出して回収するこちらのミッション。結果的に16cmほどの深さの土しか取れず、納得がいかない結果となりました。というのも、前日から多くのチームが同じ採取場所でミッションをこなし、また小雨も降ったために、練習のときよりも地面が固くなってしまっていたと分析しています。うまくドリルが地面に刺さらず、途中ローバーを完全に持ち上げました。ローバーがさながら限界腕立て伏せを始めてしまったようでした。しかし、基地局にいたメンバーの強い連携でそんな問題も解決します。基地局にいる全員がそれぞれ異なるカメラ映像に目を凝らし、口頭で状況を共有しあう連携プレー。ドリルは小さく掘っては休ませて、という手順で掘り進めました。結果、目標の半分までは届いたことは最低限やり切った結果です。✴︎ 今後に向けて固い地面を想定した実験、カメラ配置、掘り進める遠隔操作を調節すること、そして不測の事態に備えた重量計や探索も含めて実験練習することが大切だと今回の大会を通じて実感しました。来年こそは満点を取ります。また、実はこのミッションは操縦士の遠隔操作をせずに自律制御すると加点されます。実際に、最優秀チームは自律でミッションを遂行したと聞きました。来年は余裕を持ってこれらの重い開発にも取り組んでいきたいです。

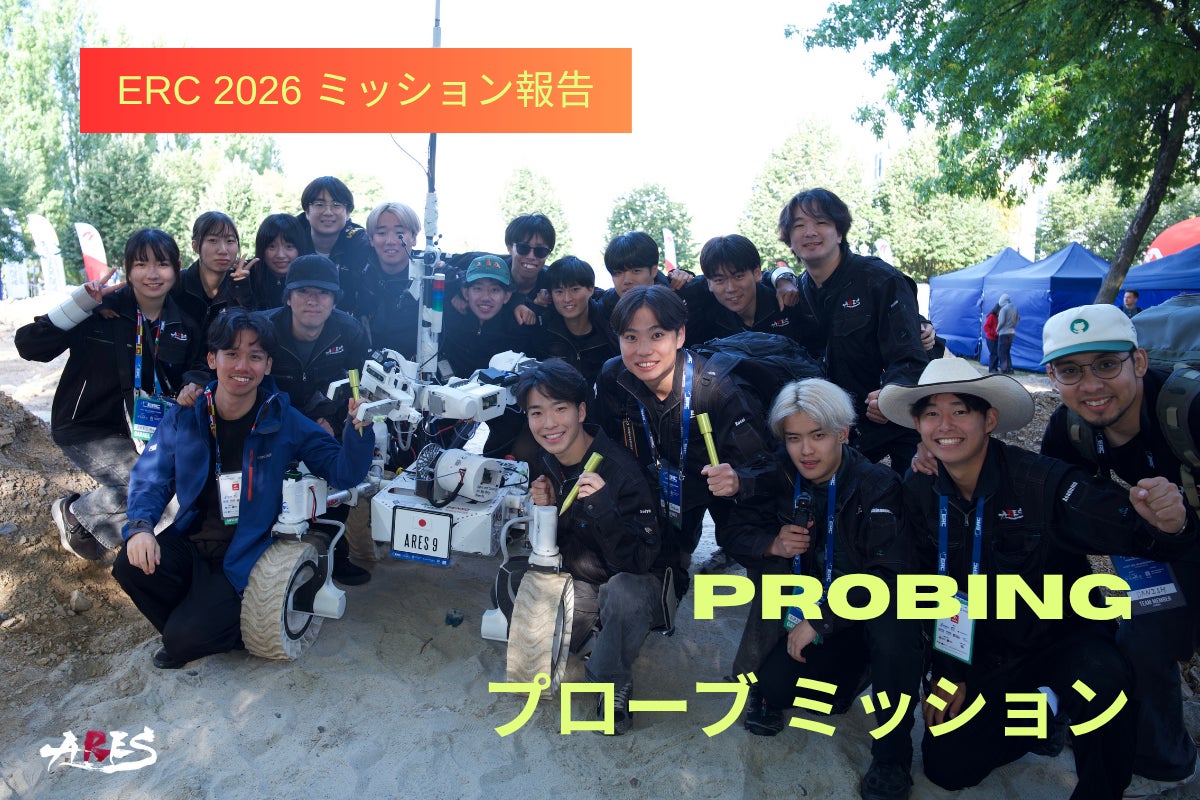
私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、プローブミッションです。✴︎ ミッション概要シナリオ : サイエンスミッションを含むメインミッションから3年後、5機のローバーが火星に送り込まれ、前回のミッションで残されたプローブの回収作業にあたります。これらのプローブには、今後の有人探査にとって重要な数年分の環境データが記録されています。大会当日にローバーが実際に行うタスクは、以下の通り。1. 6か所あるスタート地点のいずれかから出発2. フィールド上のアルミニウム製プローブ3個を発見3. プローブ回収後にローバーに搭載されているコンテナに格納し、できるだけ速くゴールラインへ走行プローブタスクは、この「速さ」が強く要求されます。というのも、他のタスクとは異なり、プローブタスクは完走タイムを主軸に採点され、7分30秒以内のゴールには満点が与えられるからです。✴︎ ミッション報告大会最終日に挑んだのがこのプローブミッションです。ERC大会新記録となる2分14秒という結果を残し、見事1位を獲得することができました。 このミッションはフィールド上で同時に5チームがを行うという、競技性の高いミッションです。当日のミッション運用は、今大会で総合優勝した強豪チームと隣り合う緊張感の高い状況でしたが、練習通りのパフォーマンスを発揮し、彼らにも競り勝つことができました。 2分14秒という記録的なタイムでのミッション成功はARESの公式インスタで1万回近い再生数を記録しているのも、出場したチームにとって驚きであったことを物語っていると思います。ミッション動画はこちら!✴︎ 今後に向けて今回の1位という成績は、各大会で培った経験をもとに行った開発や、合宿での練習が実を結んだ結果だと思います。例えば、走破性の低い他のチームのローバーは今年から始めてミッションゾーンに加えられた砂地ゾーンで、タイヤがスタックするなどのトラブルがありましたが、ARES 9はARES 8で得た知見をもとに走破性の高い大型のタイヤを実装したため、私たちは難なくミッションを遂行することができました。来年のERCに向けてさらなる改良を加え、この部門での2年連続1位獲得を目指していきます。


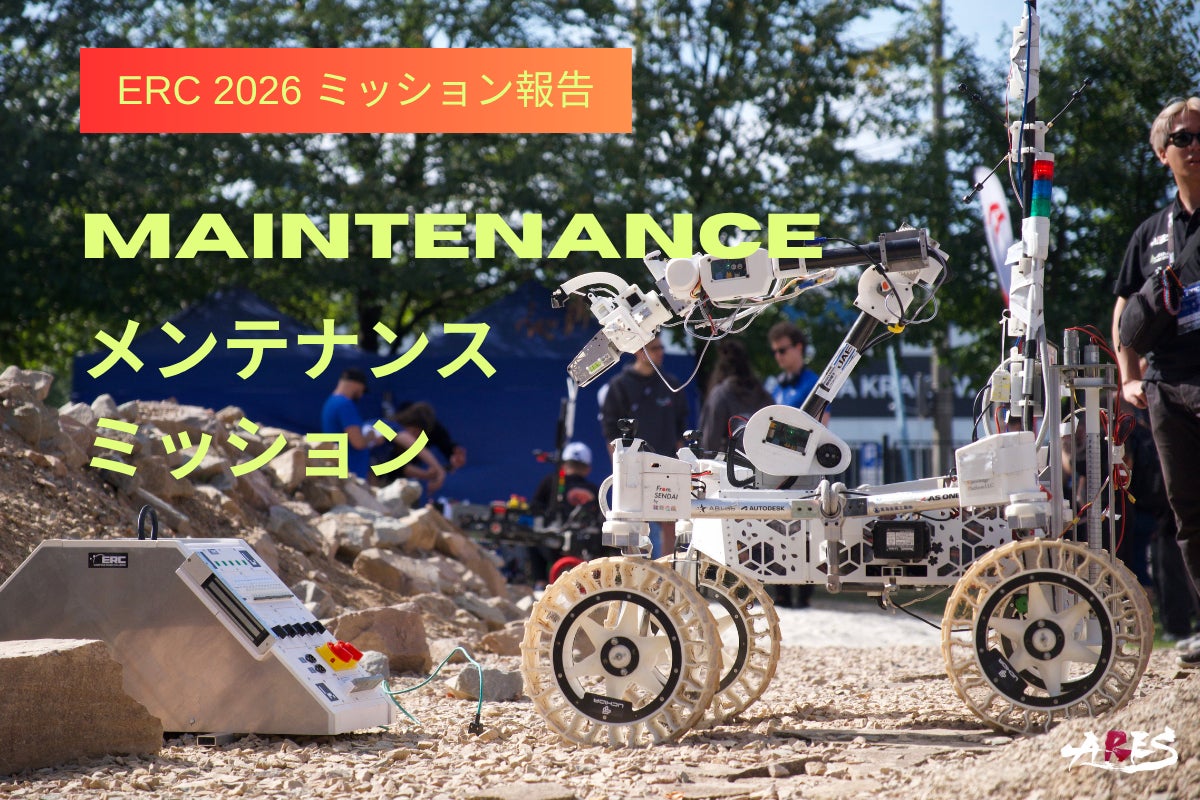
私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、メンテナンス(機器整備)ミッションです。Maintenance -- メンテナンスミッションスコア結果:130/300 ( 11位 )✴︎ ミッション概要シナリオ : ローバーが基地にサンプルを届けたところ、湿度を計測する観測機器が停止していることが判明します。原因はおそらく砂嵐。地球からの遠隔修理はできず、近くにいた別のローバーが直接修理にあたることになりました。そして、このトラブルに挑むのが、メンテナンスタスク。ロボットアームを駆使し、パネル上でのスイッチ操作や、プラグの差し込み、電磁石プレートの移動をこなします。制限時間は30分となります。✴︎ ミッション結果メンテナンスミッションでは、ほぼすべてのスイッチに対してアプローチすることができました。ミッション中には、ロボットアームの手首部分が回転しなくなるというトラブルに見舞われましたが、手首の回転を使わずにスイッチを回す方法を考案し、操作を成功させることができました。このように予期せぬトラブルにも臨機応変に対応できたことは、大きな成果となりました。またこのミッションには、対象物の認識・接近・操作を自動化することで加点されるルールがありました。私たちはコンセントのソケットを対象に、自動認識と接近に成功しました。多くのチームが自動化タスクへの挑戦に至らなかったなかで、今後の開発につながる非常に有意義な成果を残すことができました。✴︎ 今後に向けて今大会は私たちにとって初めてのERCへの参加であり、操作対象となるパネルの細かな仕様が想定と異なるなど、実際の競技を通じて初めて明らかになった課題もありました。またミッション本番では、練習中には発生しなかったトラブルにも直面しました。先述したロボットアームの不具合に加え、ミッション序盤にはローバーの通信不良によって一時的に操作不能となる場面もあり、万全の状態で競技に臨むことはできませんでした。今後は、今大会で得られた知見をもとに競技環境を可能な限り忠実に再現し、想定されるトラブルについて練習段階から徹底的に検証していきます。さらに自動化タスクについても、今回は認識・接近までの実現にとどまりましたが、今後は操作までを一貫して自動で行えるシステムの構築・検証を行います。すべてのスイッチの自動操作を実現できるよう、引き続き開発を進めていきます。


私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、ドローンミッションです。Navigation Droning -- ドローンミッションスコア結果:15/300 ミッション概要前回の投稿でご紹介した自律走行ミッションではローバーが地上を走破する一方、ドローンは周囲の障害物や有用な地形を空から偵察します。このドローンミッションでは、ArUcoタグへの自律的な離着陸と飛行中に3個のプローブを自律認識する動作を、合計三回行い、その合計点を競います。ミッション結果ドローンミッションでは、現地での調整初日に自律による離陸から目標地点への着陸まで成功し、順調なスタートを切ることができました。しかし、その後、機体のトラブルにより安定した飛行ができない状態が続き、本番前日まで調整を続けていました。ミッション当日の朝には手動操縦による安定した飛行に成功したものの、ミッション本番前のフライトチェックでシステムトラブルが発生。自律による離陸が出来ず、結果として本番のミッションに挑戦することが出来ませんでした。しかし、その日の夜に特別に再挑戦の機会を設けていただき、再び機体とシステムの調整を行いました。その結果、2回目のフライト前チェックでは、自律による離陸から手動による着陸に成功し、無事に完全自律のミッション本番へ挑戦することができました。本番では3回の飛行を行いました。1回目の飛行では、プローブを1つ検出することに成功。しかし、機体がフィールド端のネットに近づきすぎたため、手動操作による介入を行いました。また、検出したプローブについても、取得した座標位置にずれがあったため、得点には繋がりませんでした。2回目、3回目の飛行では自立による離陸及び飛行には成功したものの、プローブや着陸地点を探索する際にネットに近づきすぎたため、手動での介入を行いました。最終的な得点は300満点中15点となり、この得点は、ローバーに搭載可能な着陸用プラットフォームを製作し、実際のミッションで使用したことによるものでした。今後に向けてARESとして初参加の大会だったこともあり、実際の競技環境で起こりうる問題を十分に想定しきれなかったことが、大会当日の運用トラブルに繋がったと考えています。フィールドの写真やサイズは事前に確認していたものの、実際のフィールドに近い環境での飛行練習を十分に行えず、現地で生じる位置誤差の影響を検証しきれませんでした。特にネットに囲まれた狭いフィールドでは、わずかな位置情報のずれが飛行に大きく影響することが分かり、実環境を想定した試験の重要性を実感しました。また、ドローン開発経験のあるメンバーが現地におらず、日本にいるメンバーから指示を受けながら調整する場面が多かったため、迅速な判断・対応体制にも課題が残りました。今後はドローン班として継続的に開発できるメンバーを育てていき、現地でも自立して調整やトラブル対応を行えるチーム体制を整えていく方針です。技術面では新機体の開発を進め、狭いフィールドでも正確に位置を把握し安全に自律飛行できるよう、位置推定・飛行制御技術の改善に取り組んでいきます。あわせて、実際の競技環境を想定した飛行試験も重ねながら、技術と運用の両面から少しずつ力をつけ、次回こそミッション完遂を目指します。


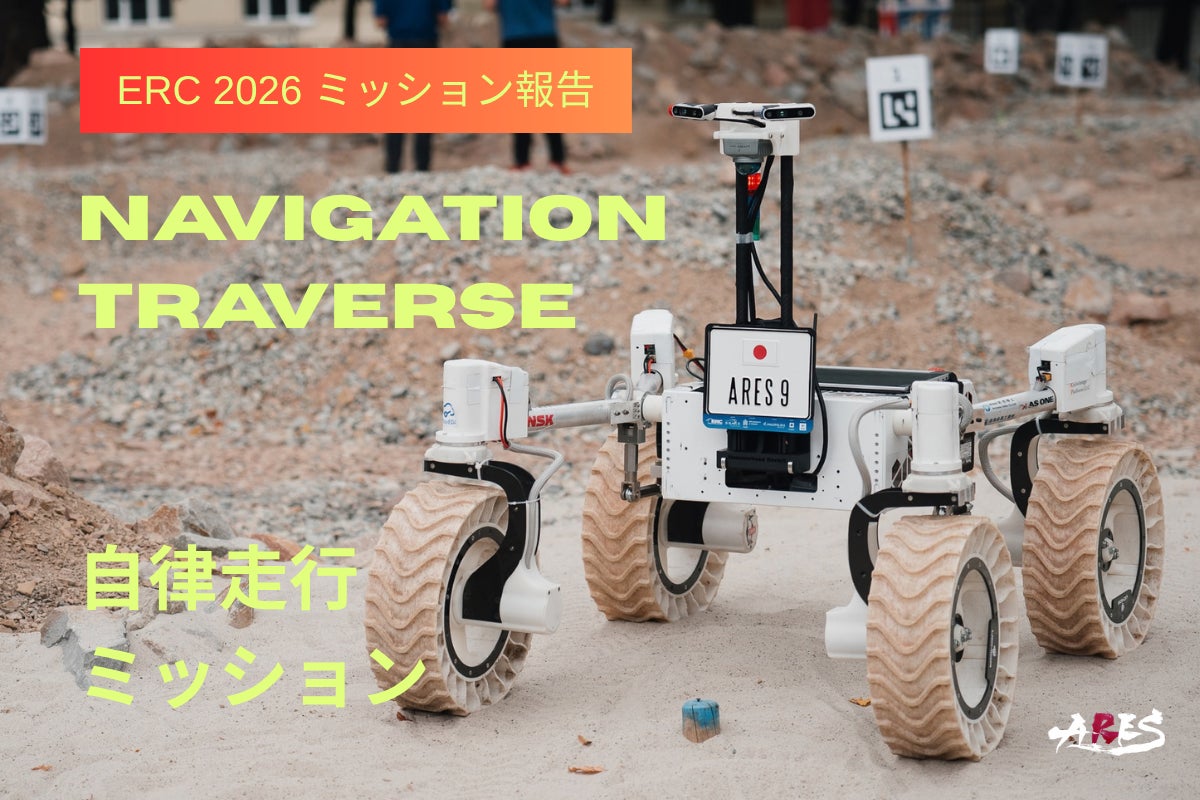
私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、自律走行ミッションです。Navigation Traverse -- 自律走行ミッションスコア結果:185/300 (5位)ミッション概要火星探査中、通信の遅延により地球からの迅速な遠隔操縦が望めない。そんな状況を想定し、このミッションではローバーの自律走行が求められます。ローバーは20分以内に、指定された4地点を自律的に巡り、その後スタート地点まで戻らなければなりません。評価基準となるのは、自律性の高さ。オペレーターの介入が少ないほど得点は高くなり、映像フィードやGNSSを一切使わず、指定のセンサー類だけを駆使してナビゲーションを行ったチームには満点が与えられます。ミッション報告自律走行ミッションでは、すべての指定された地点を制限時間内に巡ることができ、全25チーム中5位という結果でした。障害物を正確に回避し、転倒などのトラブルもありませんでした。事前配布された本番地形の3Dデータを使い、シミュレーションで検証を重ねた成果です。一方、ローバーからの通信が途絶えてしまうトラブルもありました。ローバーが指定地点に着くたび、離れた場所のメンバーが審査員に計測を依頼する決まりですが、位置情報が届かず到達を判断できなかったため、2地点分の得点を失いました。本番で用いていた通信方法は練習では機能していたものの、会場では通信距離やアンテナの小ささ、混線が影響したと考えています。今後に向けて走行性能には確かな手応えを得た一方、「走れること」と「得点できること」は別だと痛感しました。今後は新しい通信系を開発し、本番に近い距離・通信環境で検証します。また、本番のオペレーションを徹底的にイメージしたミッション練習を重ね、今回の通信のような単一障害点を洗い出して開発を行い、本番に挑みます。強みのシミュレーション検証も磨き続け、次回大会では自律走行ミッション満点、そして総合優勝を狙います。


新しいアイデアや挑戦を、アプリで見つけるcampfireにアプリが登場しました!
App Storeからダウンロード Google Playで手に入れよう
スマートフォンでQRコードを読み取って、アプリをダウンロード!