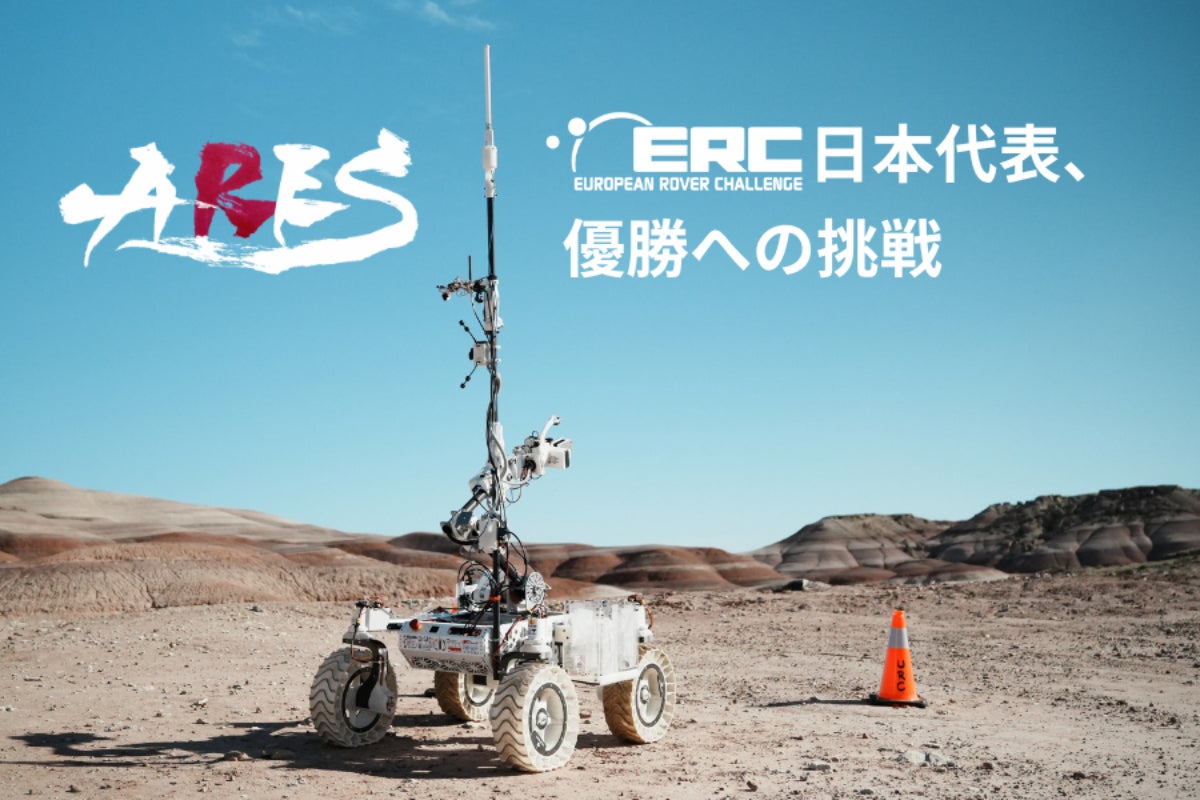
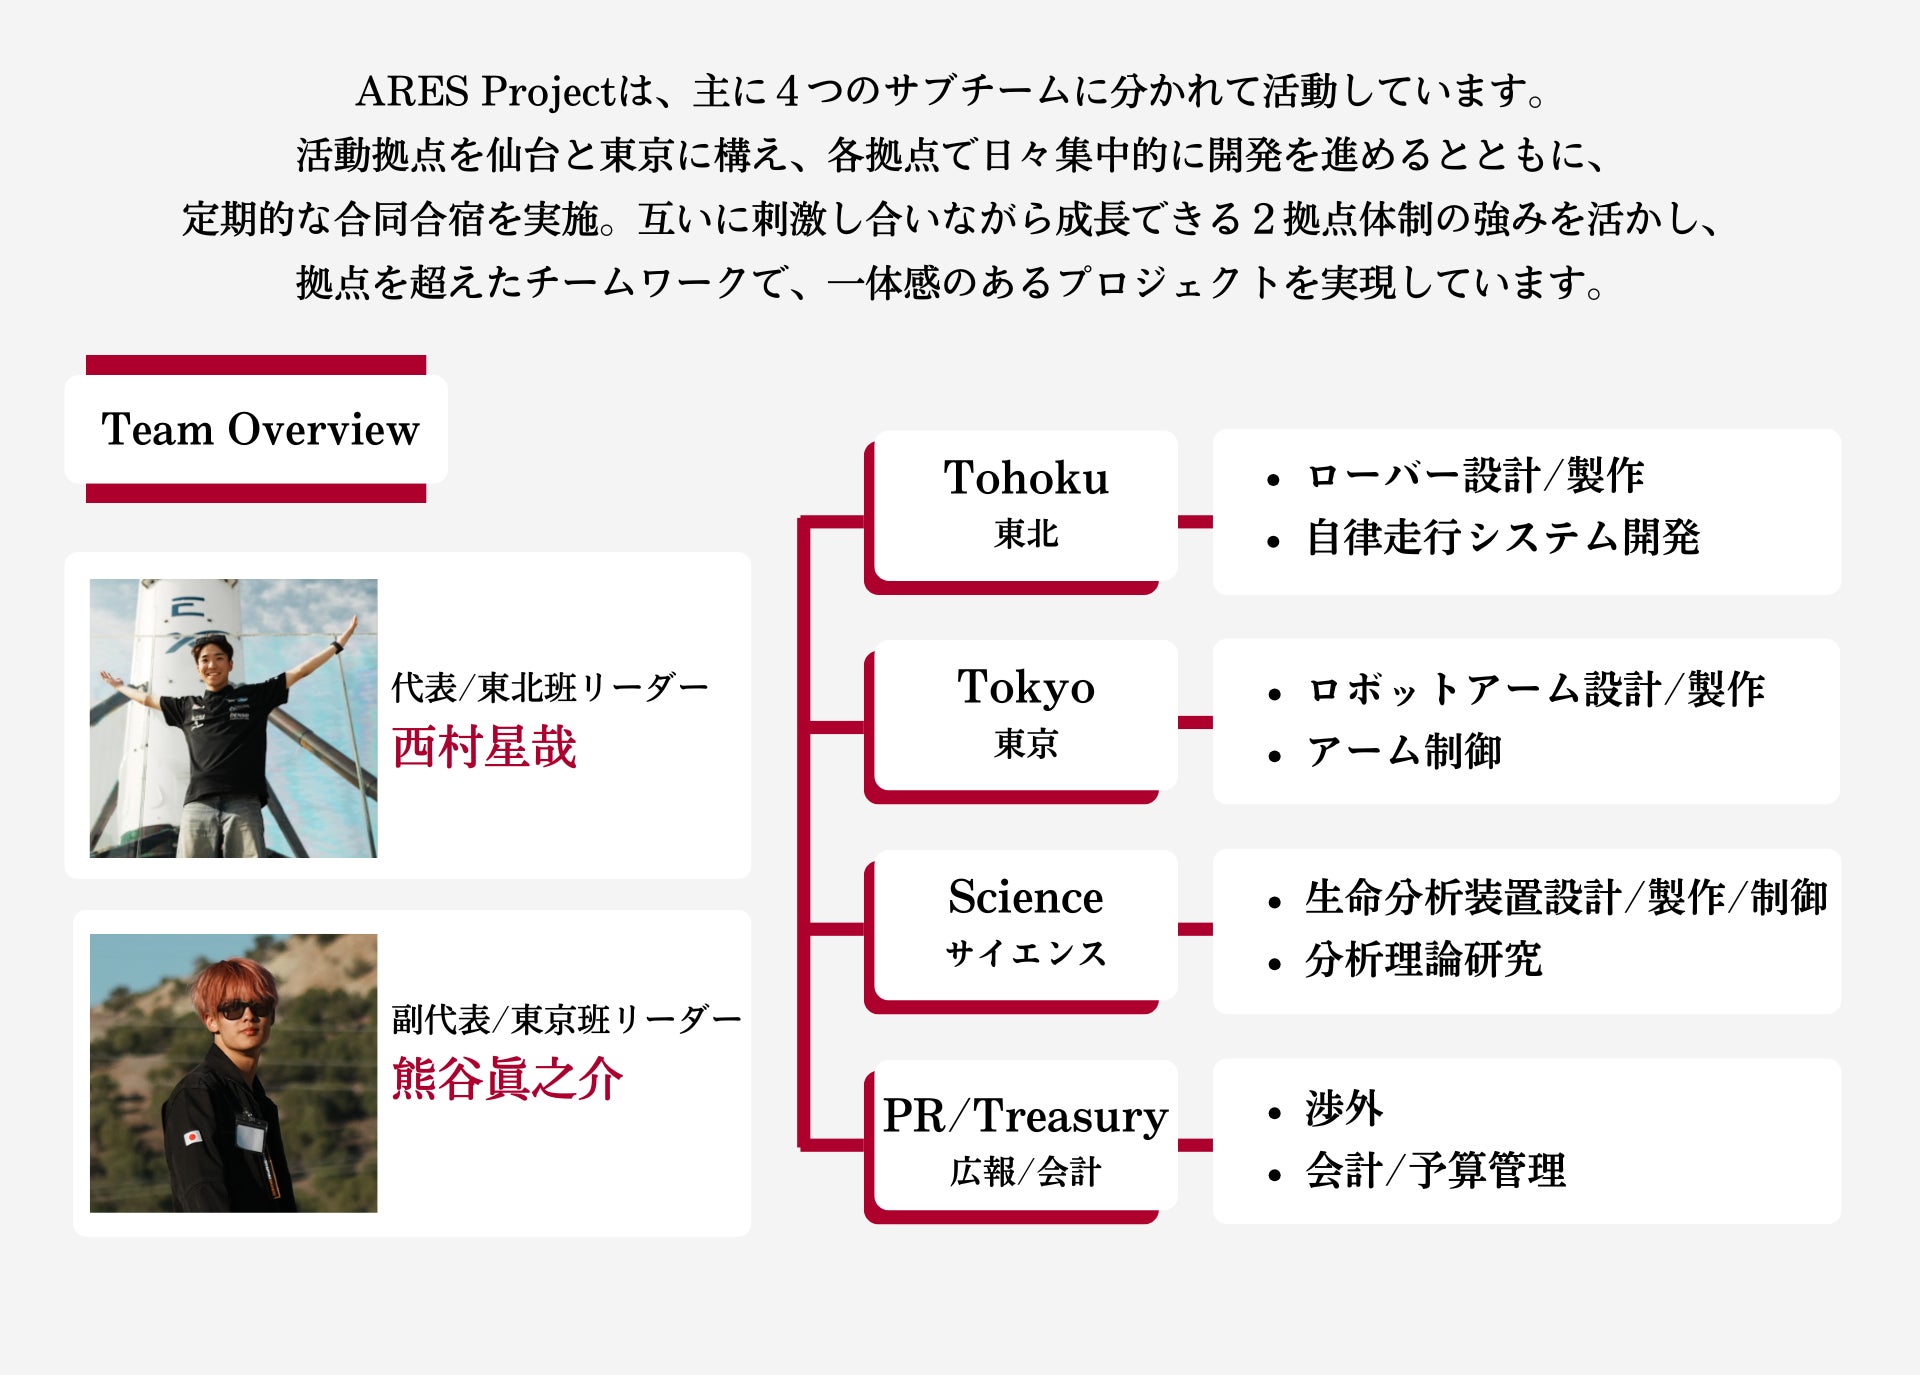
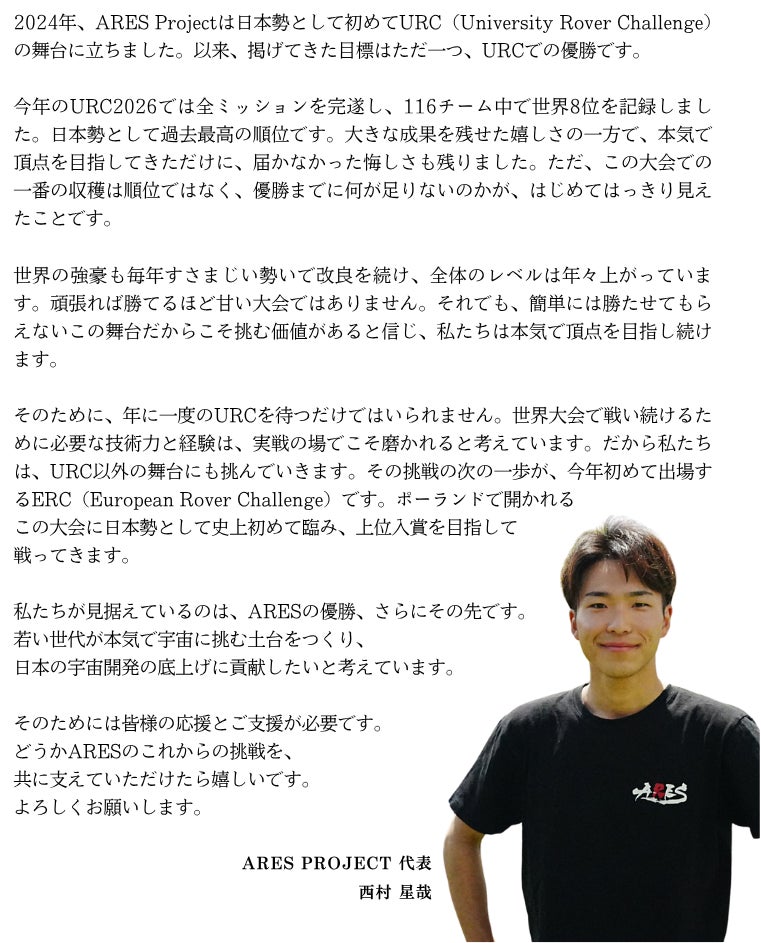
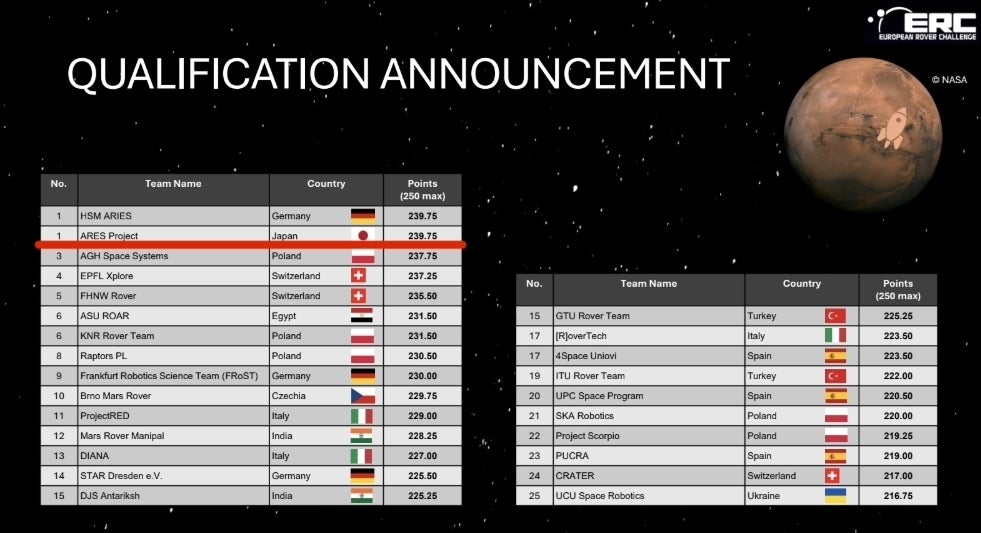
ARES Projectは、東北大学、慶應義塾大学の学生を中心とする火星探査機開発チームです。
私たちは、火星探査機の学生世界大会University Rover Challenge(URC)への出場を目指して
活動をスタートしました。約2年間の開発期間を経てついに昨年予選を突破し、
URCの決勝大会に日本のチームとして初めて出場しました。
私たちは現在、東北班は東北大学、東京班は100BANCHを拠点に活動しています。東北班は探査機本体を、東京班はロボットアームを主に担当しています。月1回程度で両拠点のメンバーが集まり、
アームと探査機本体を合体させての実験などをおこなっています。
火星探査機の国際大会へ出場し、日本勢初優勝を目指す
私たちは、火星探査機の世界大会である、European Rover Challenge (ERC)に出場し、
日本勢初の優勝を目指します。
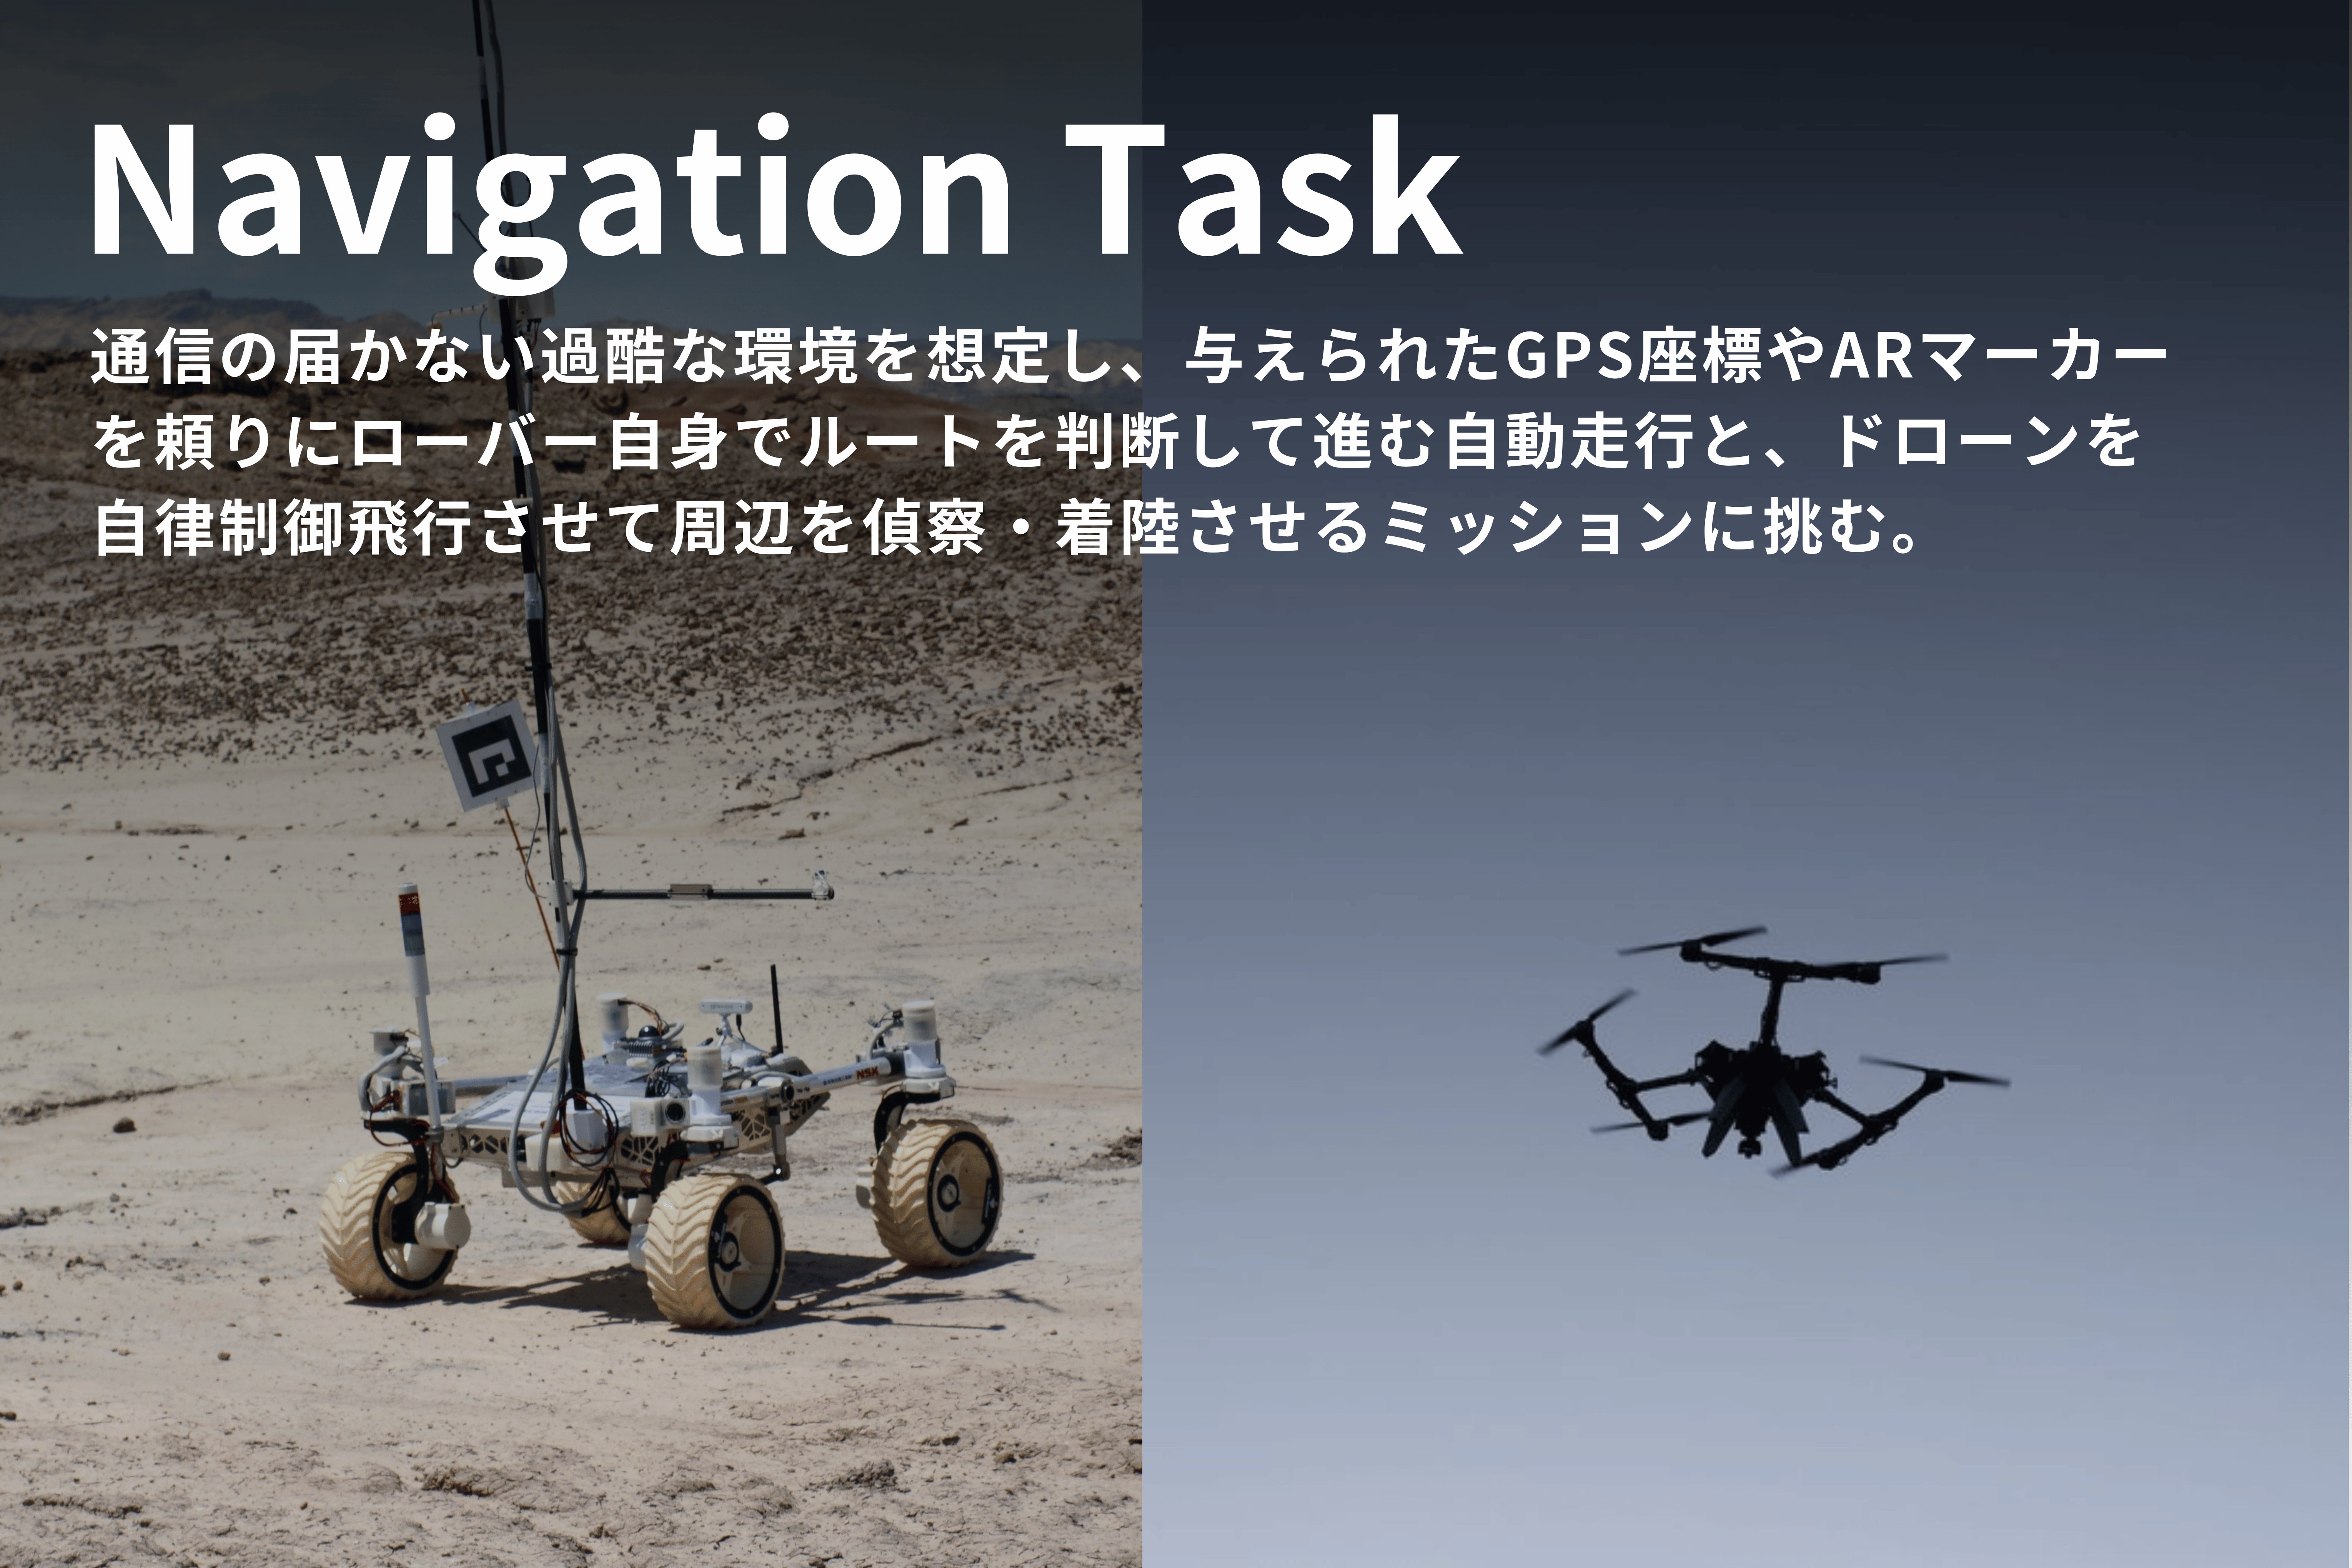
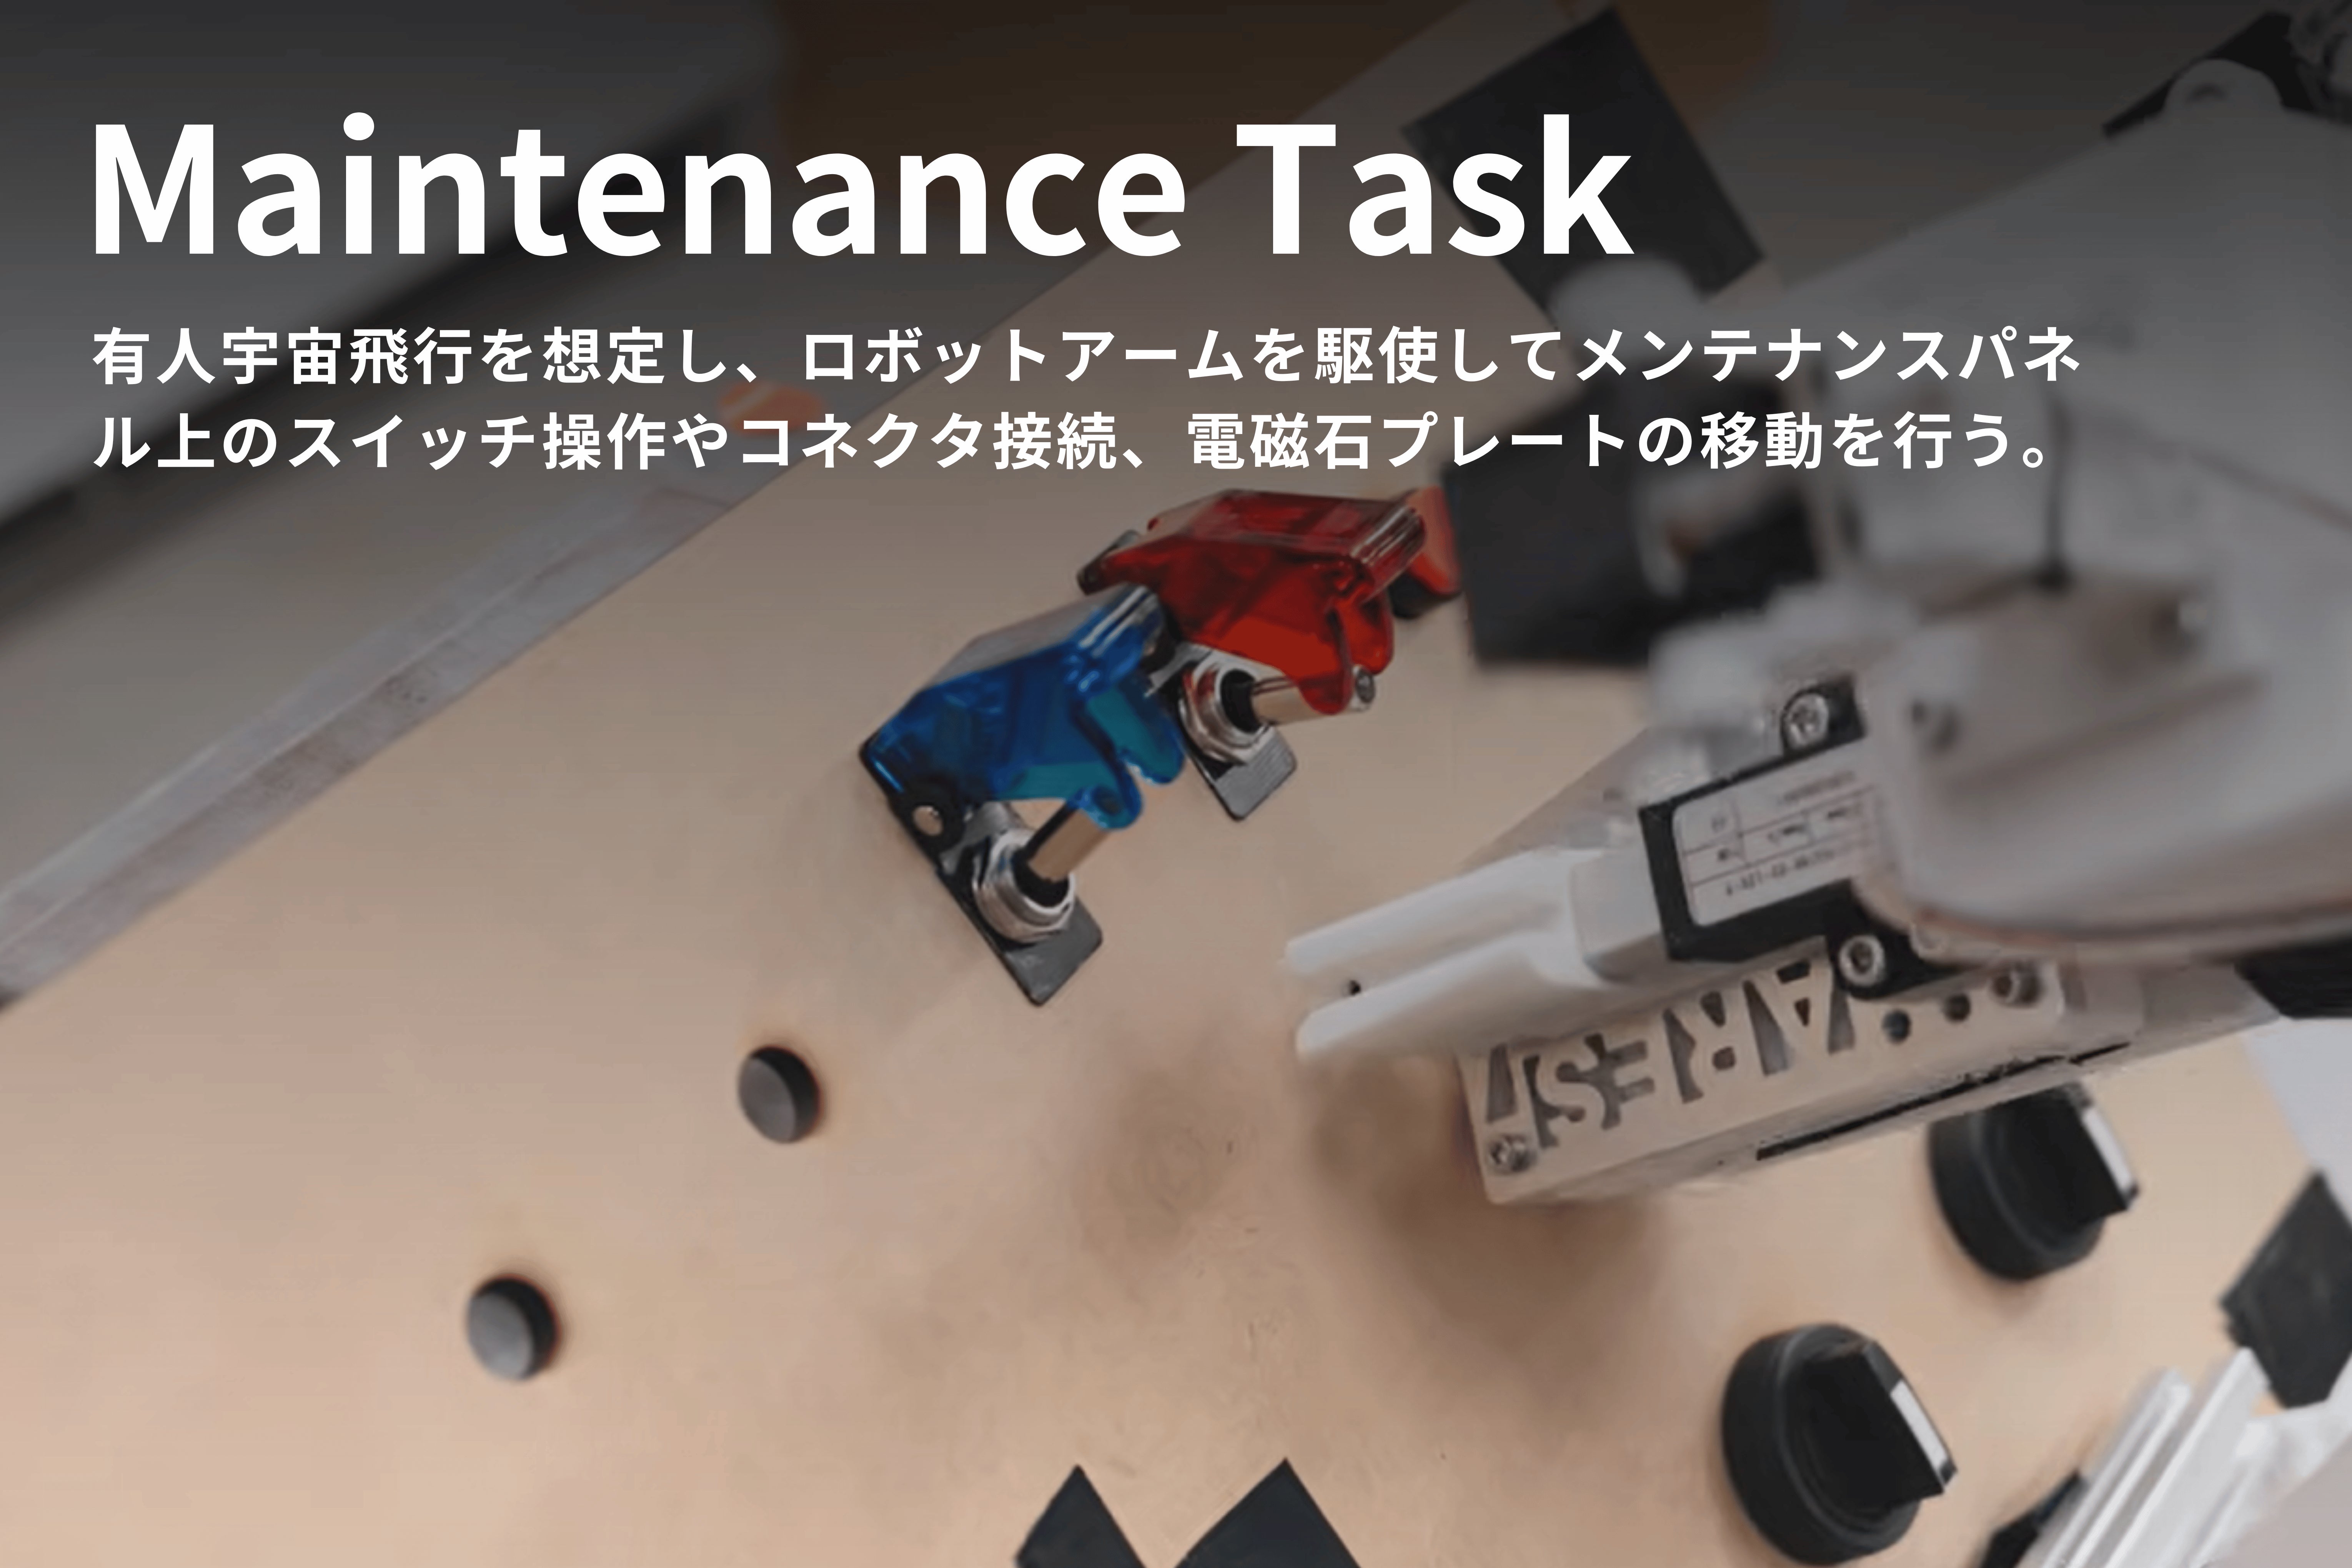
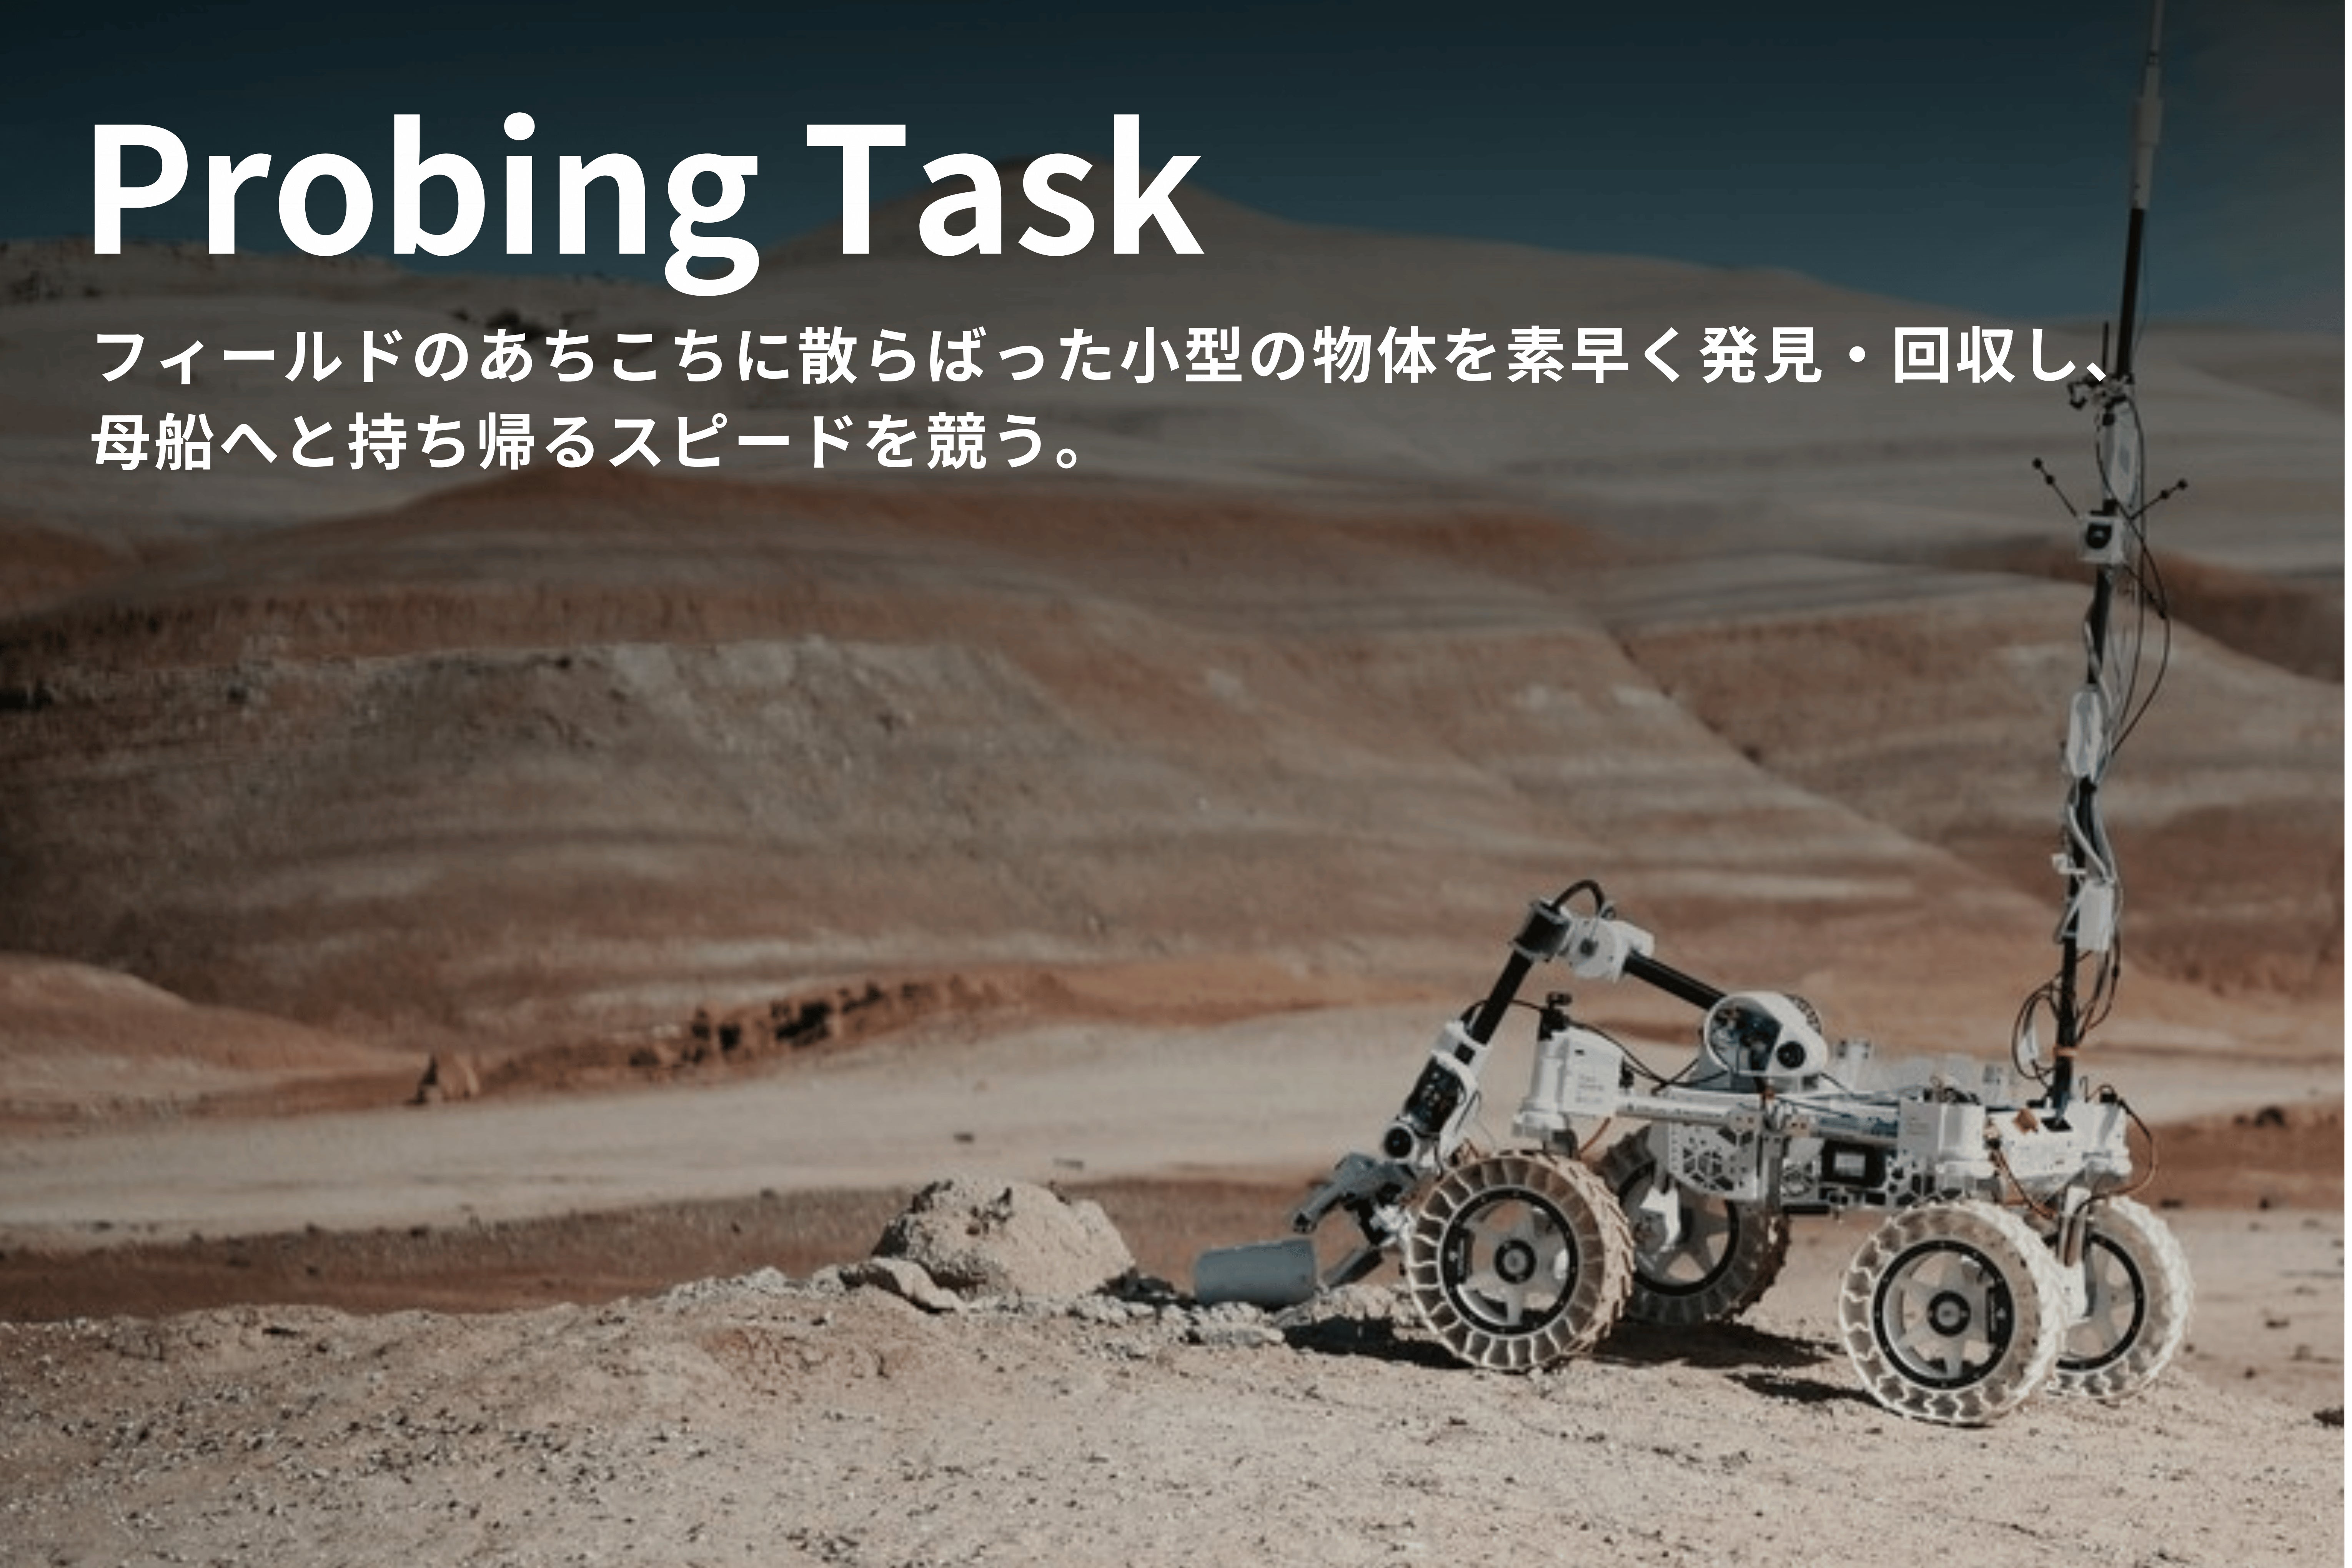
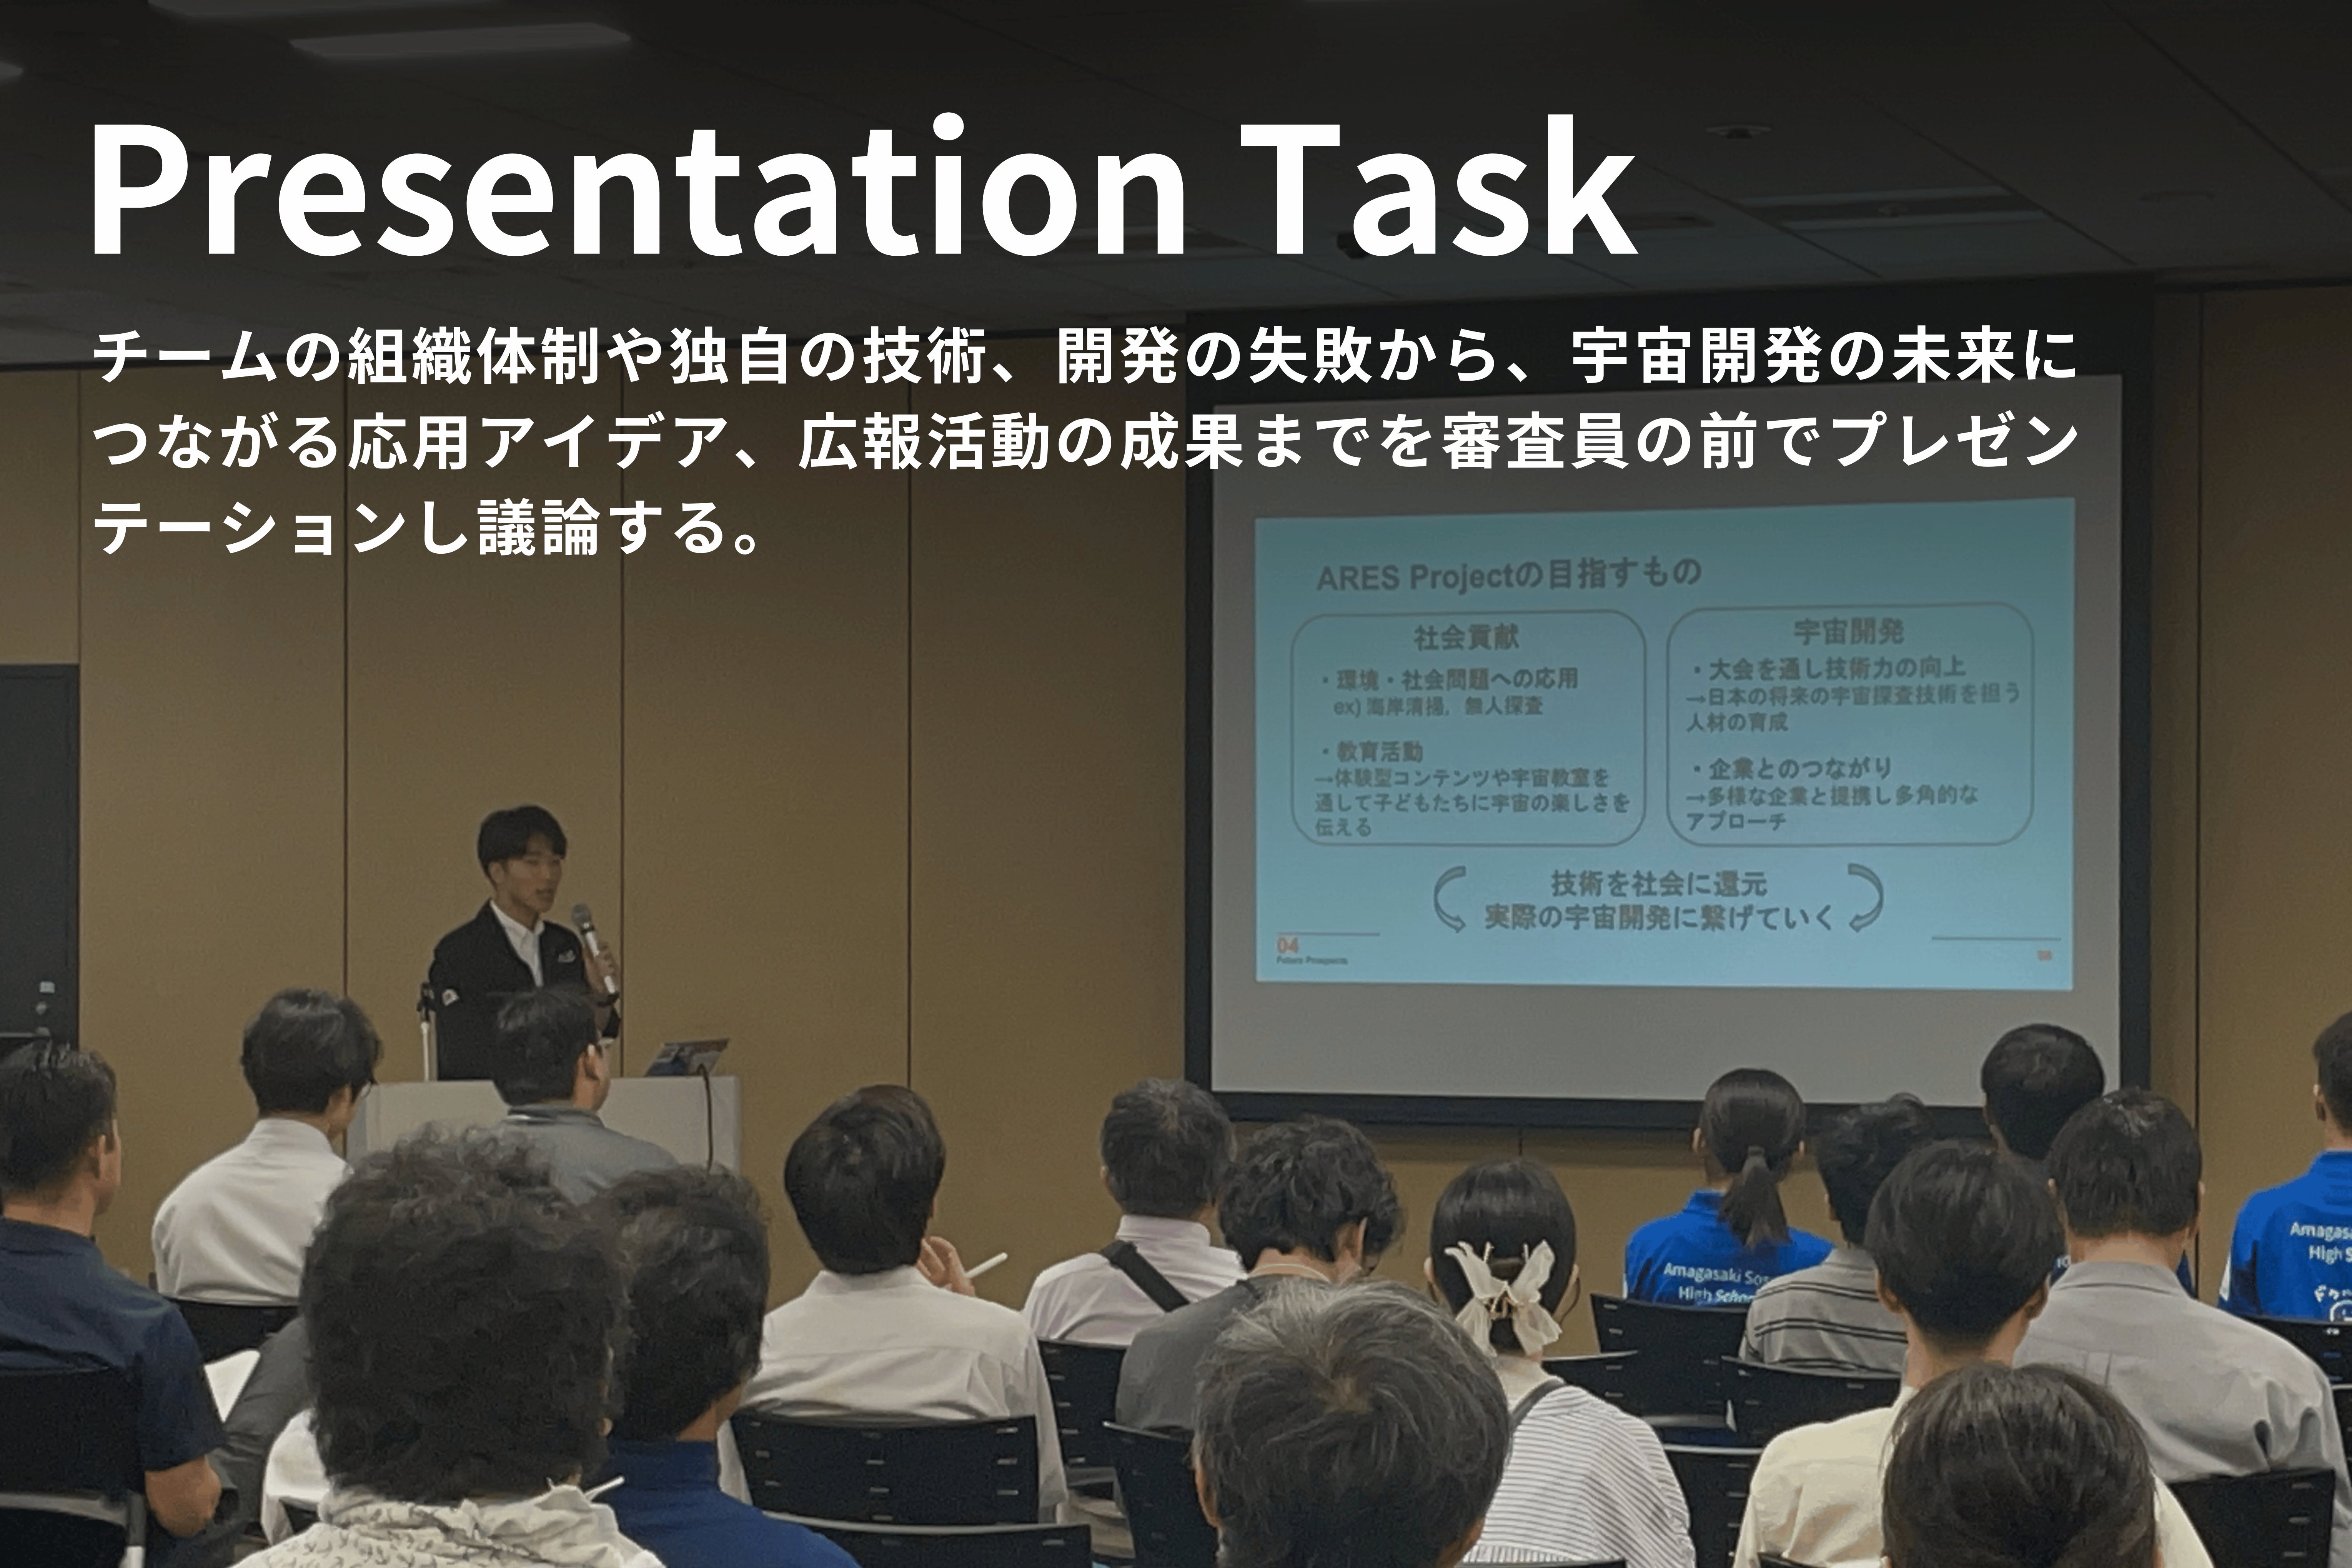
2026年は9月4日~6日に開催され、大会では、以下の5つのミッションが課せられ、
その合計得点によって優勝チームが決まります。
私たちはどう挑むのか
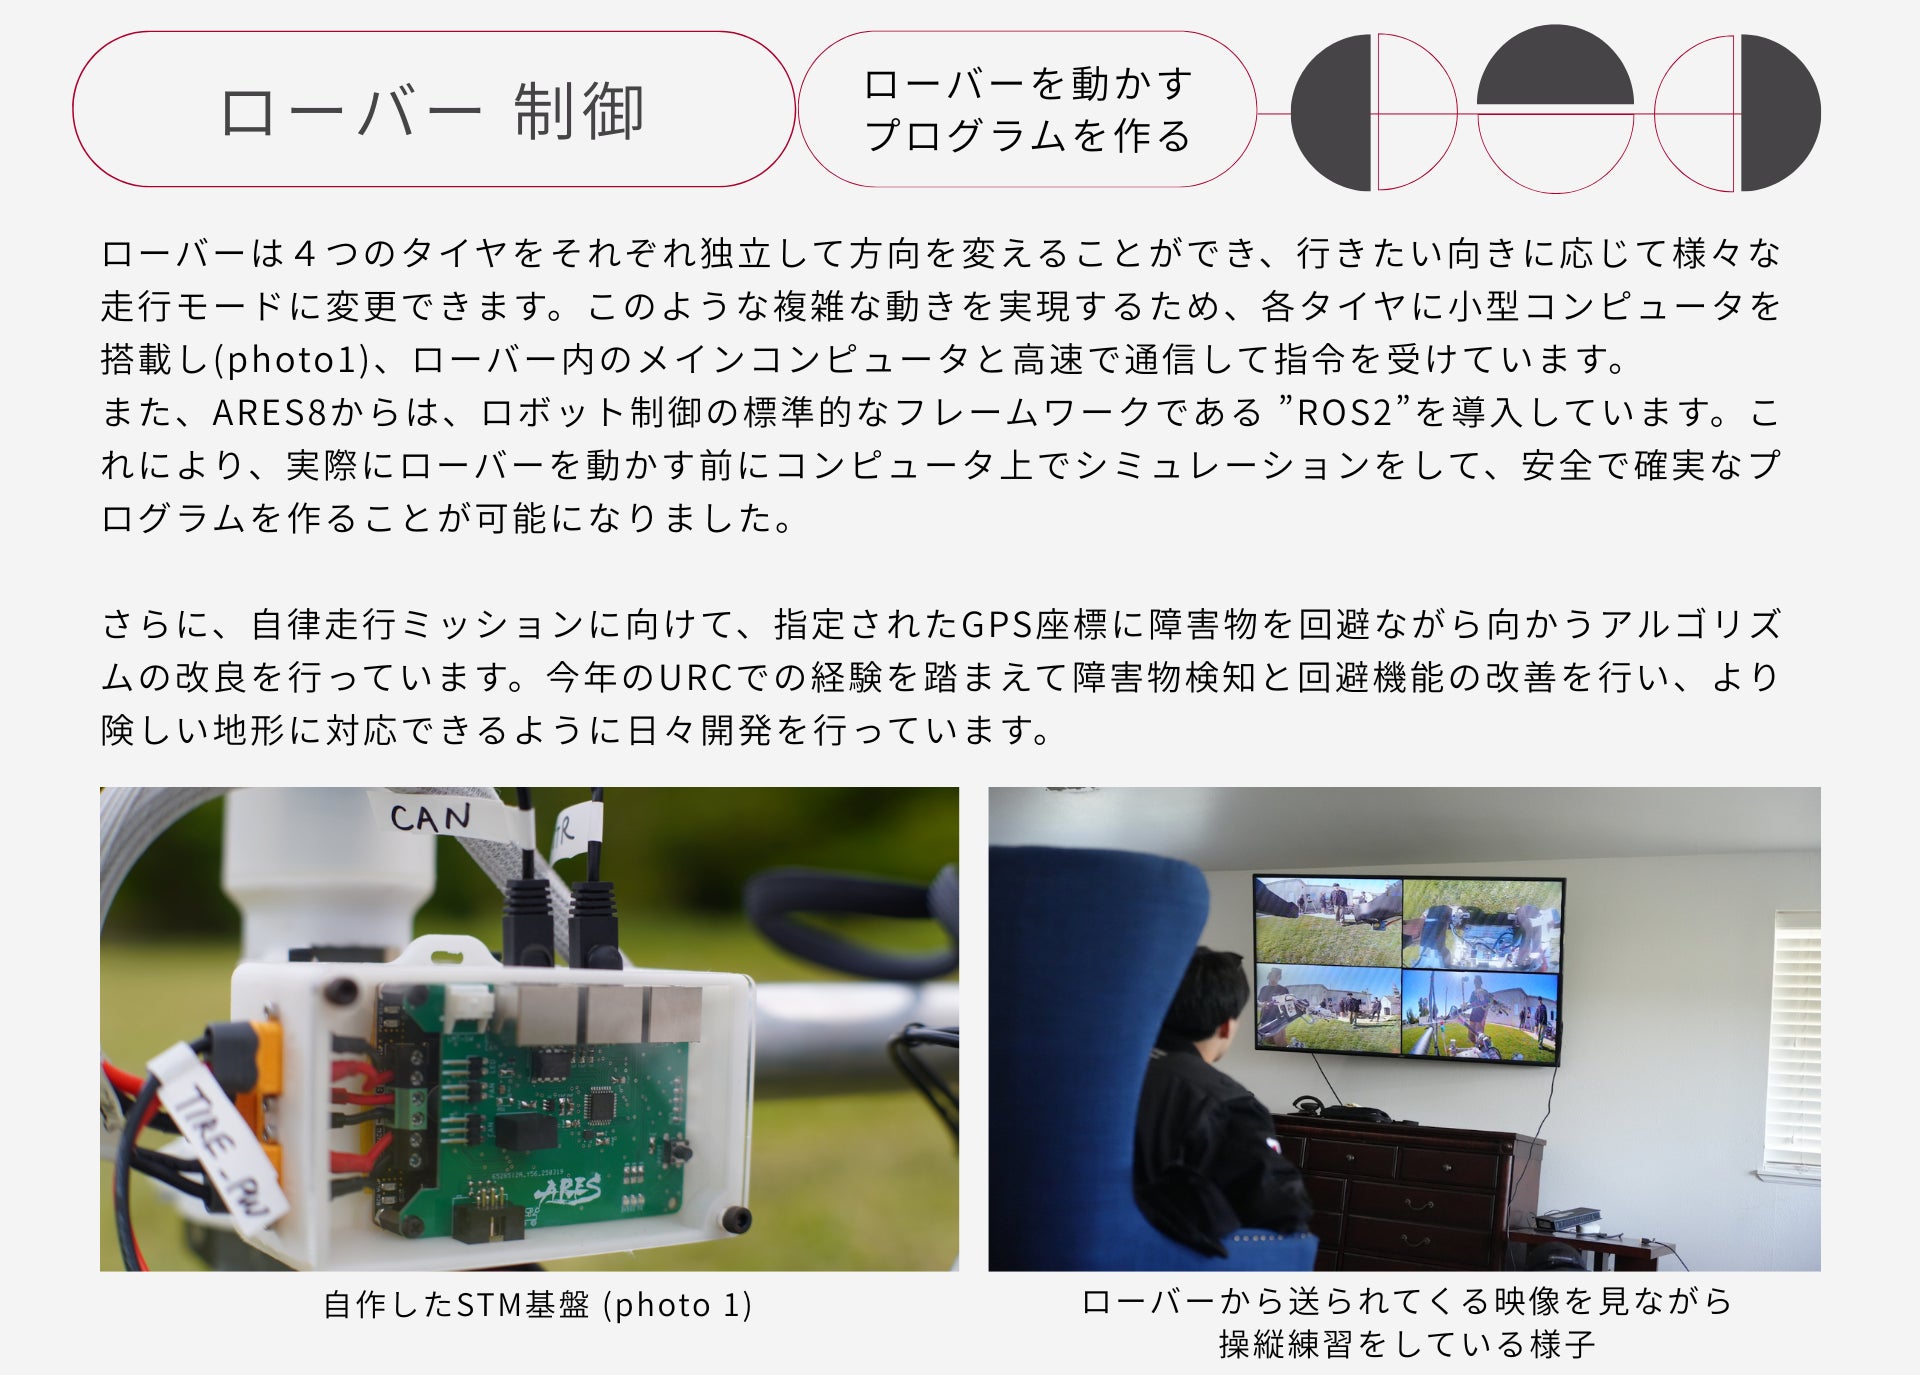
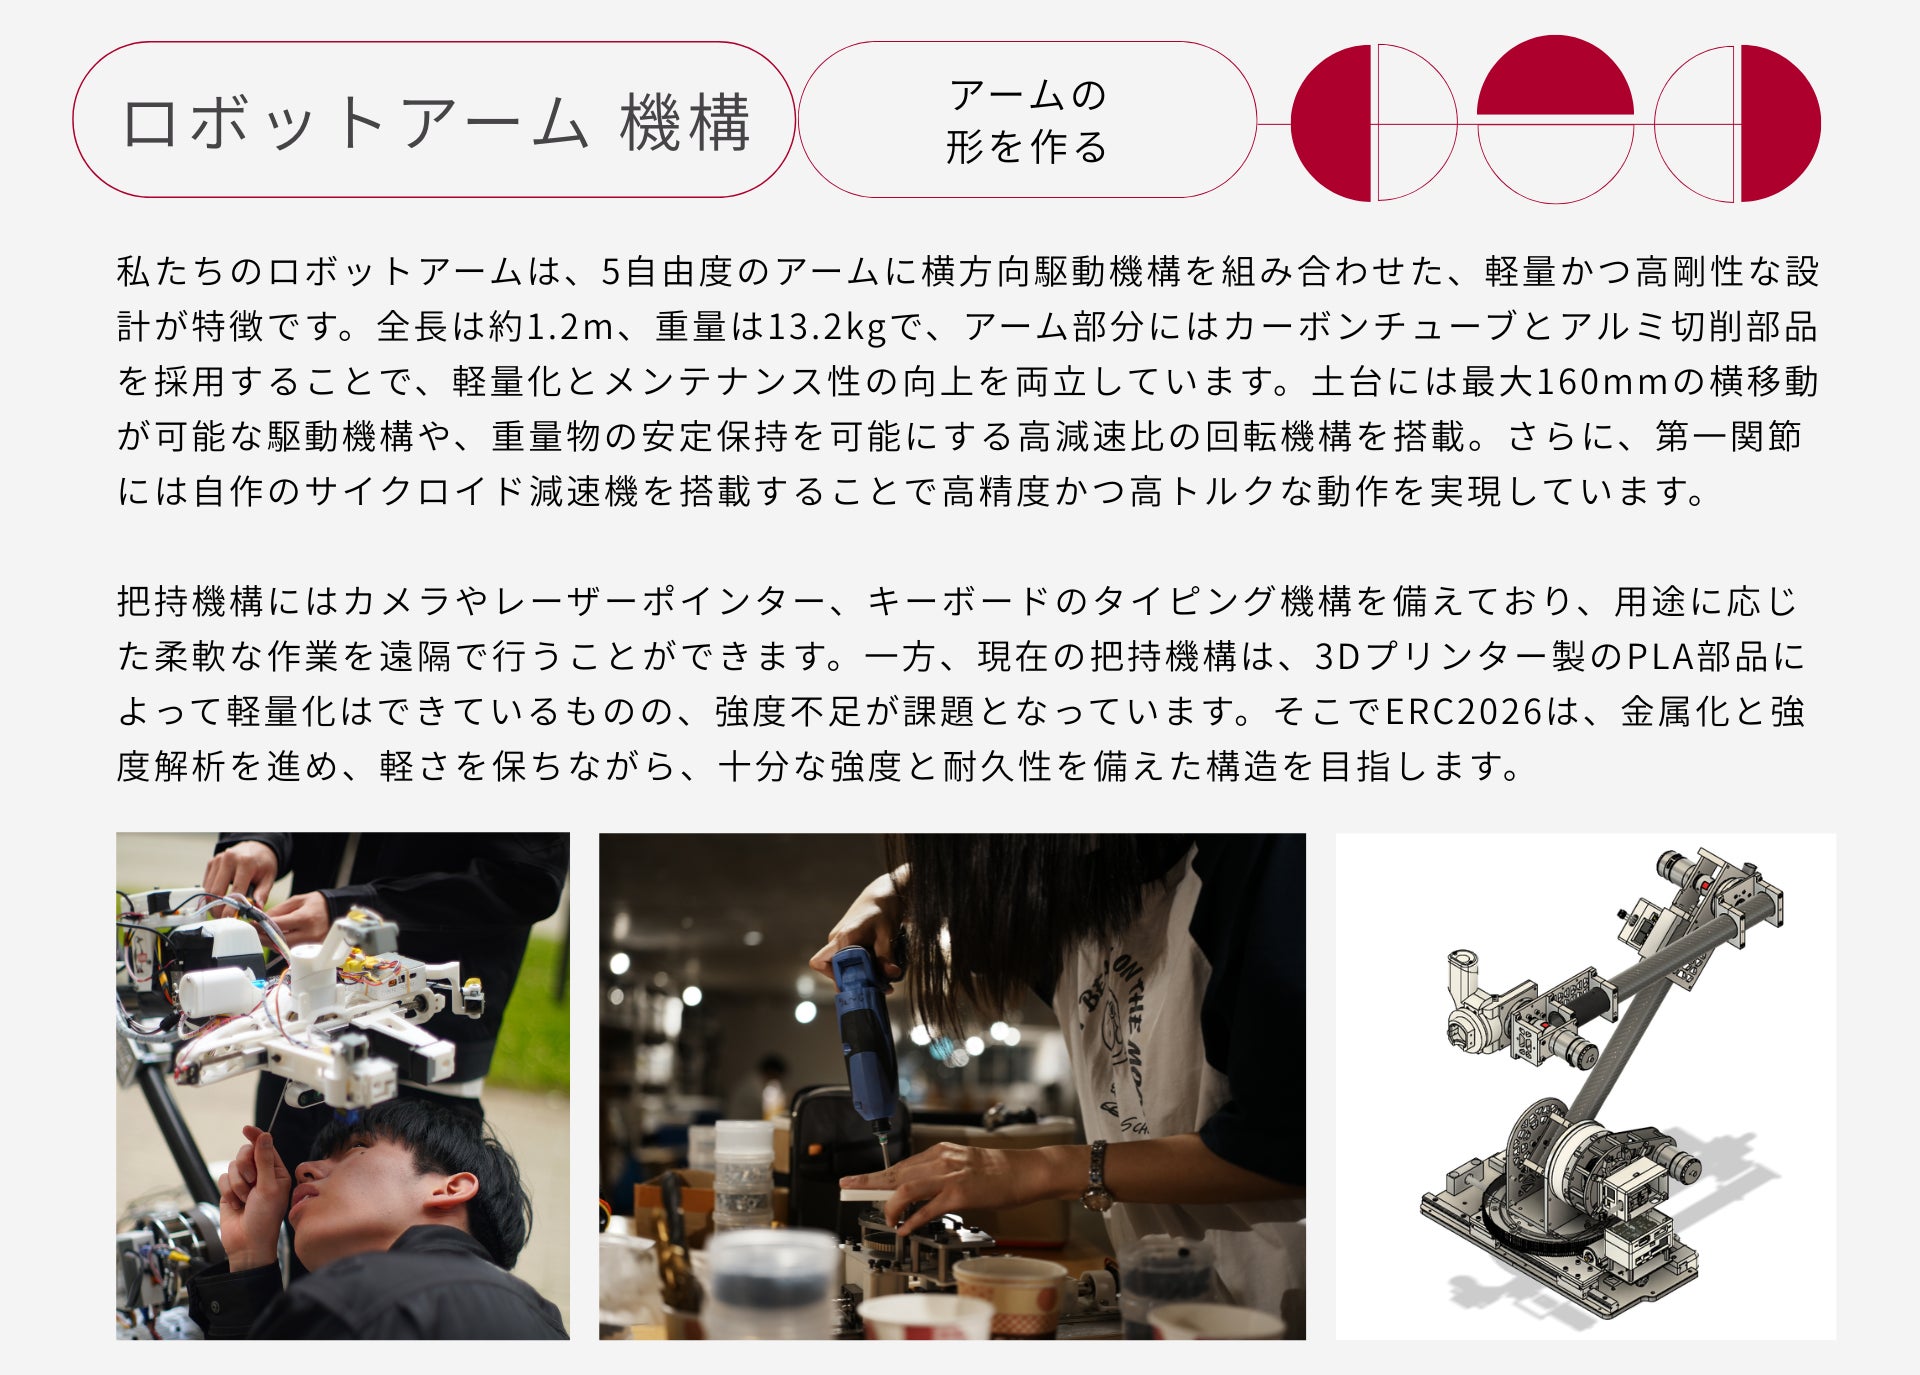
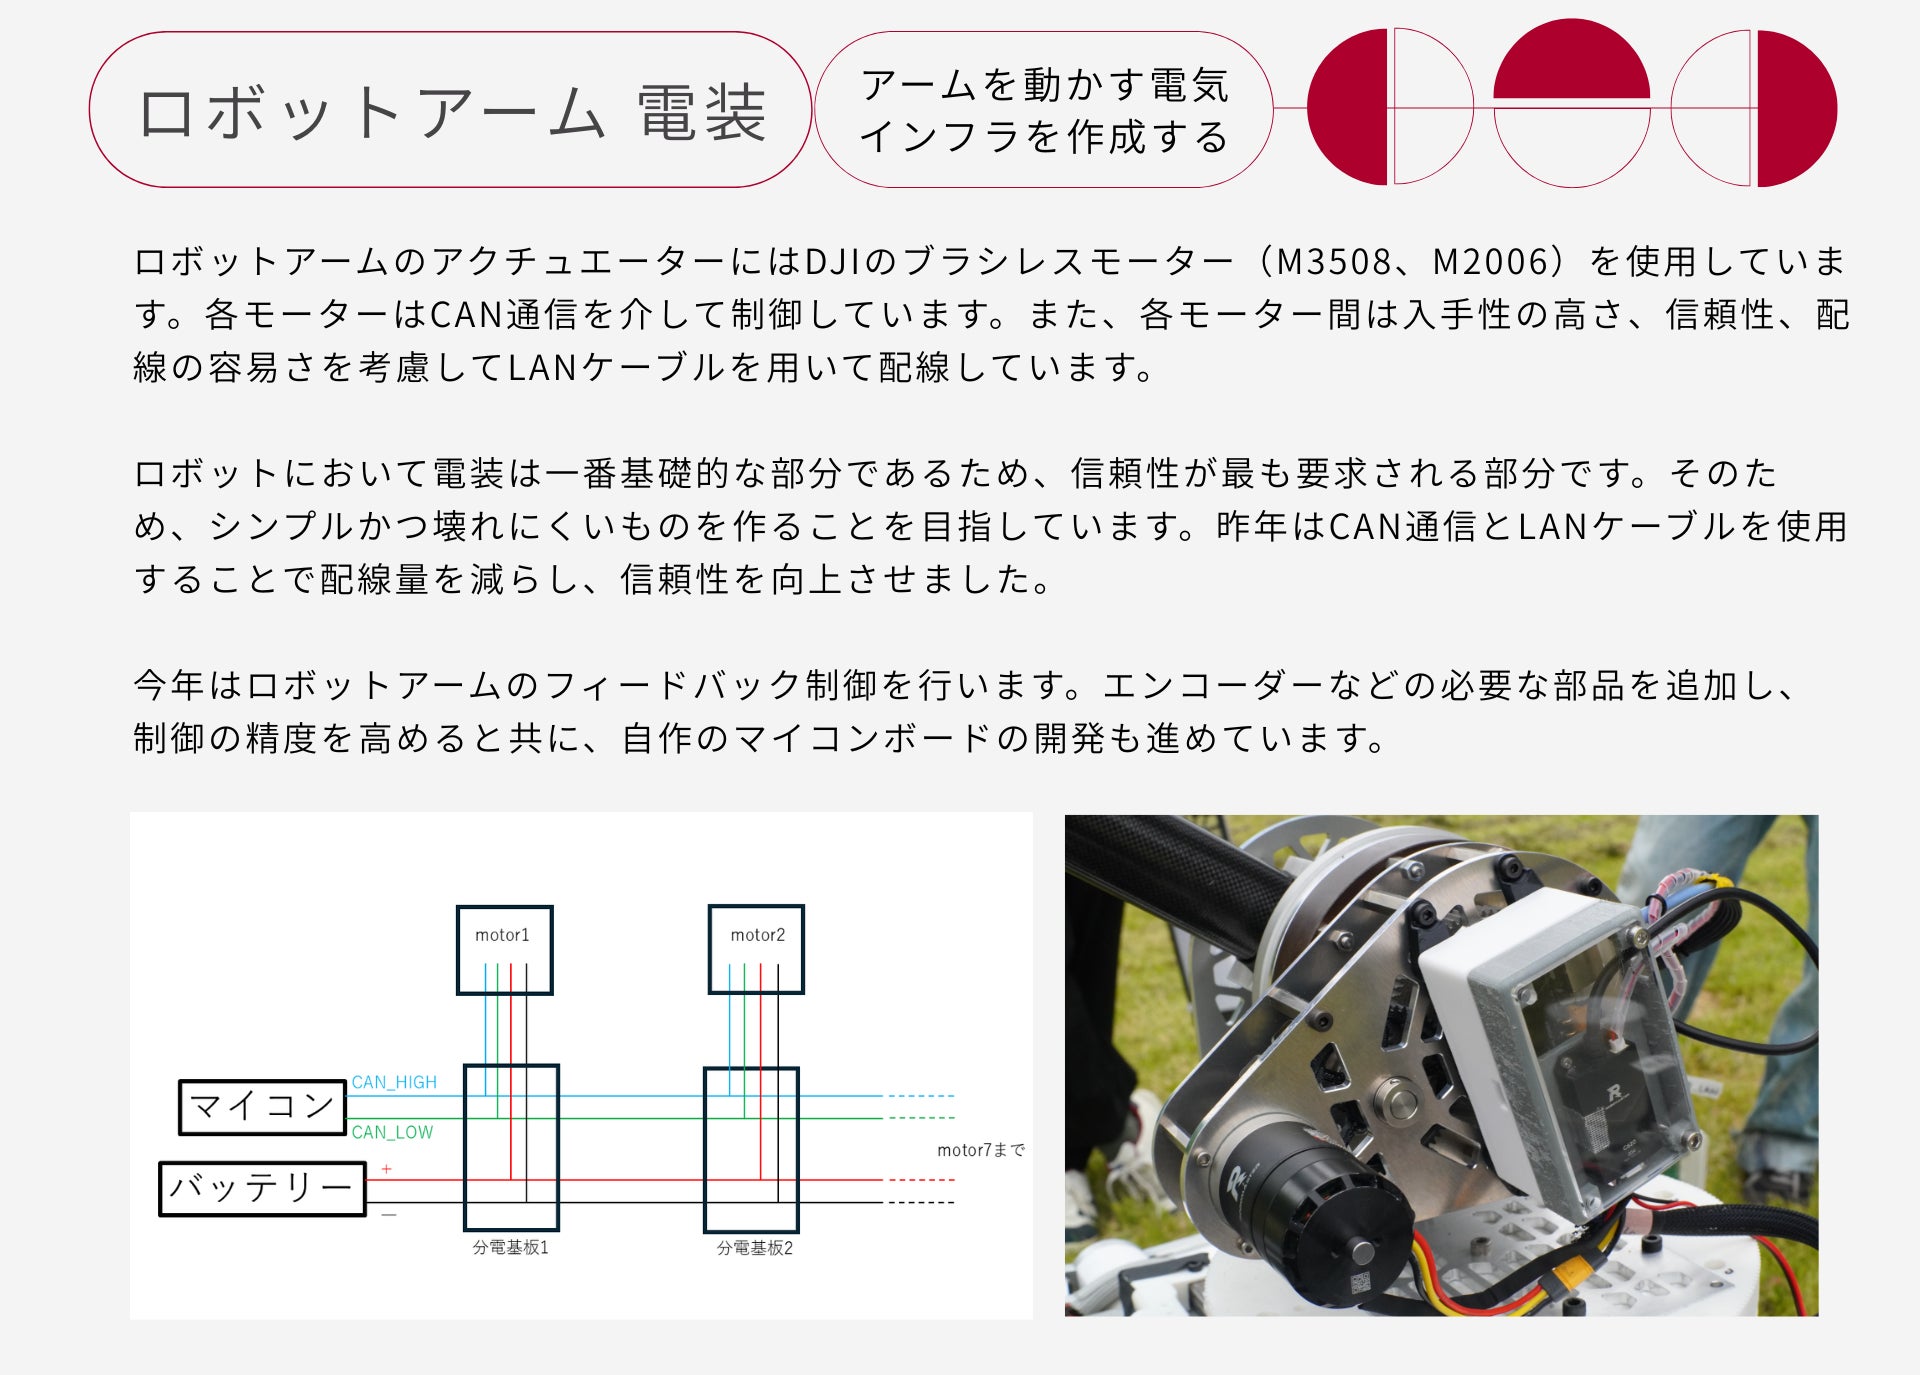
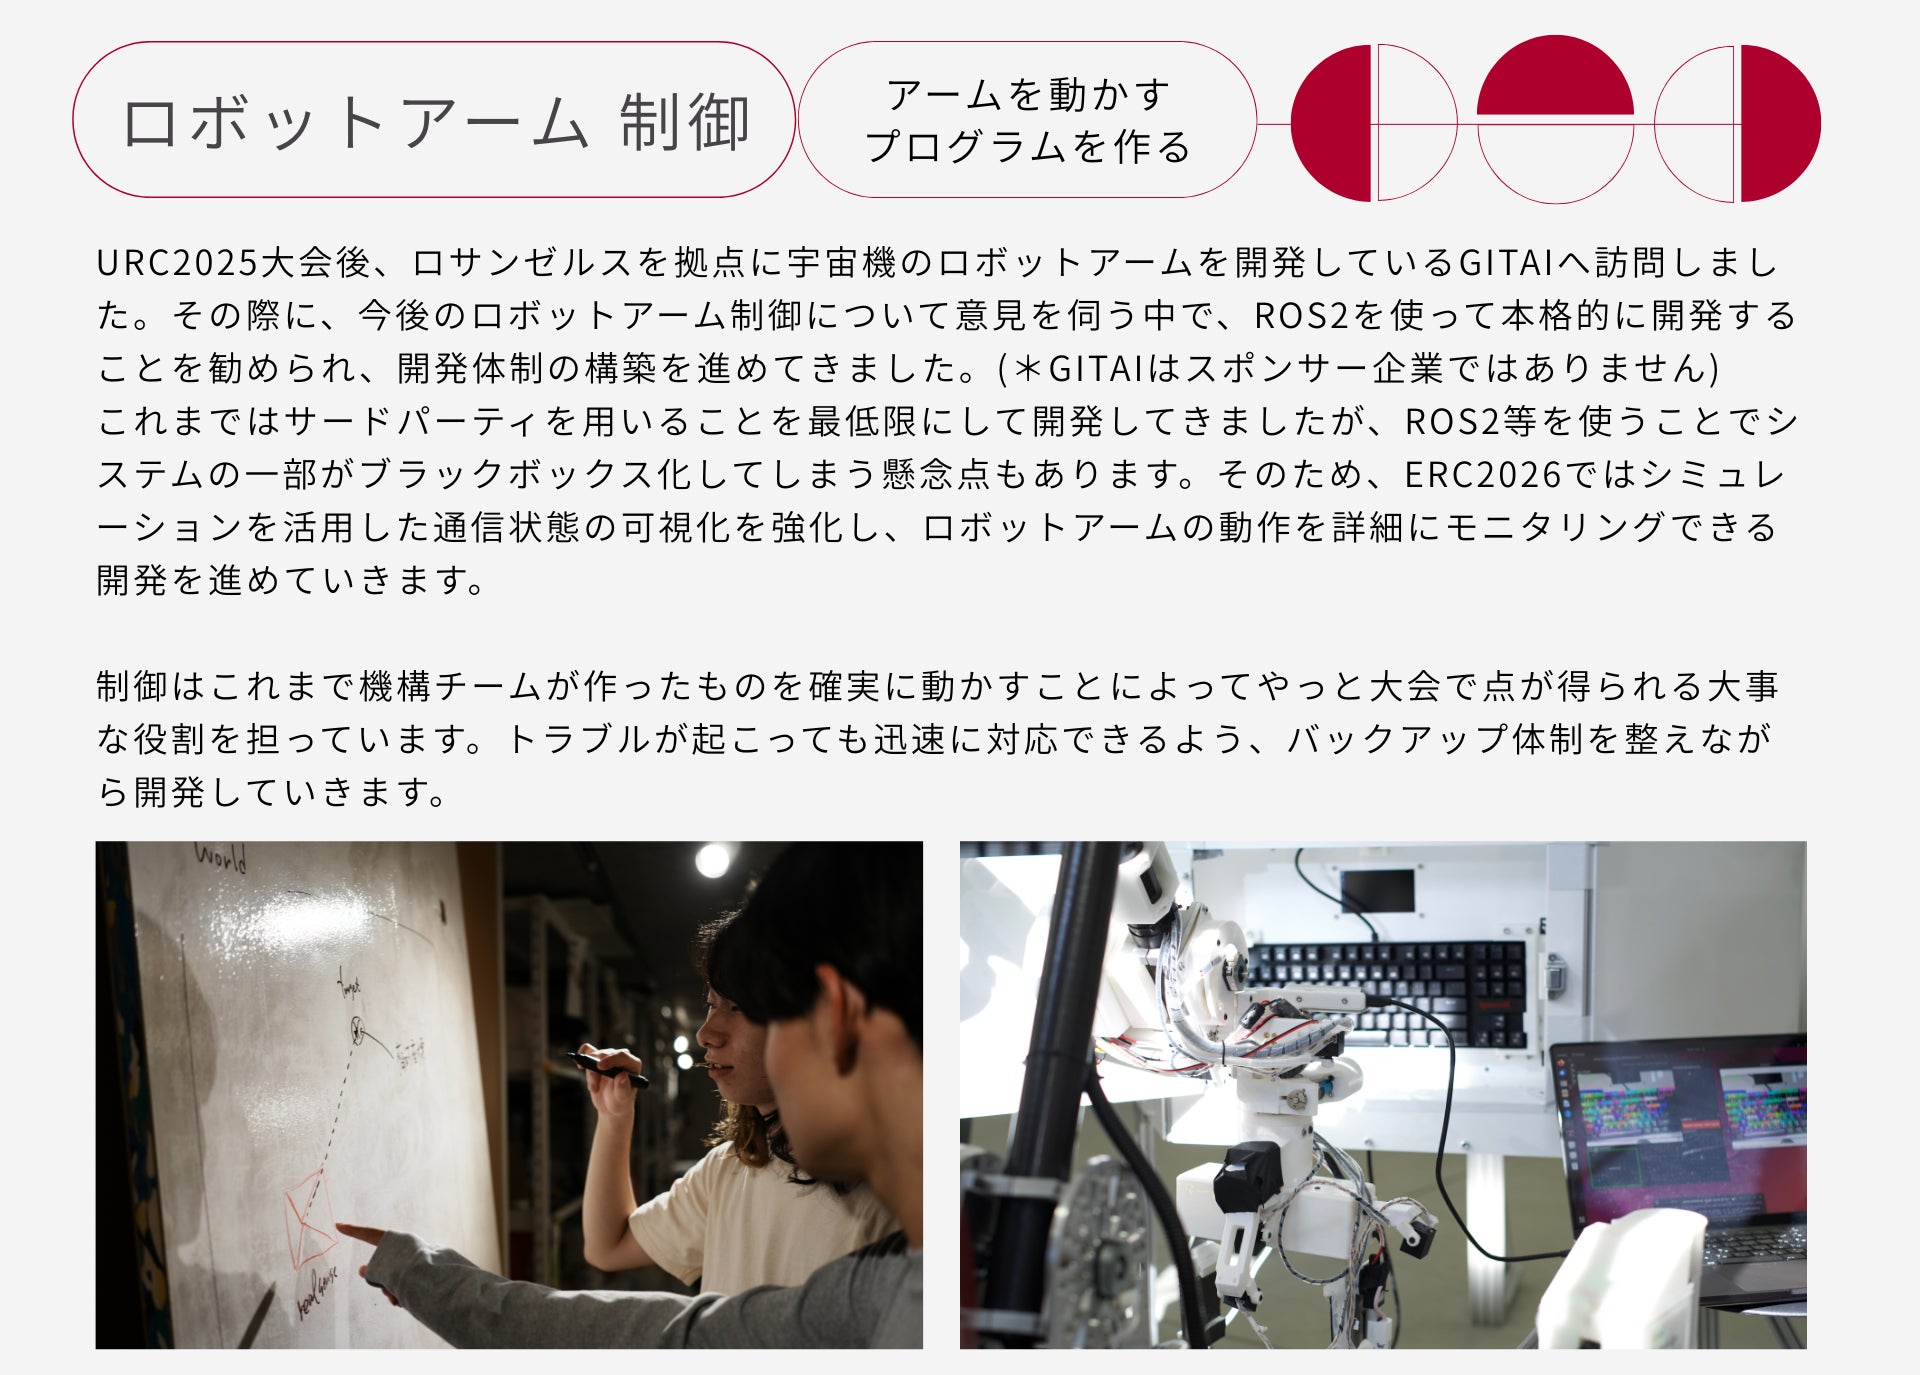
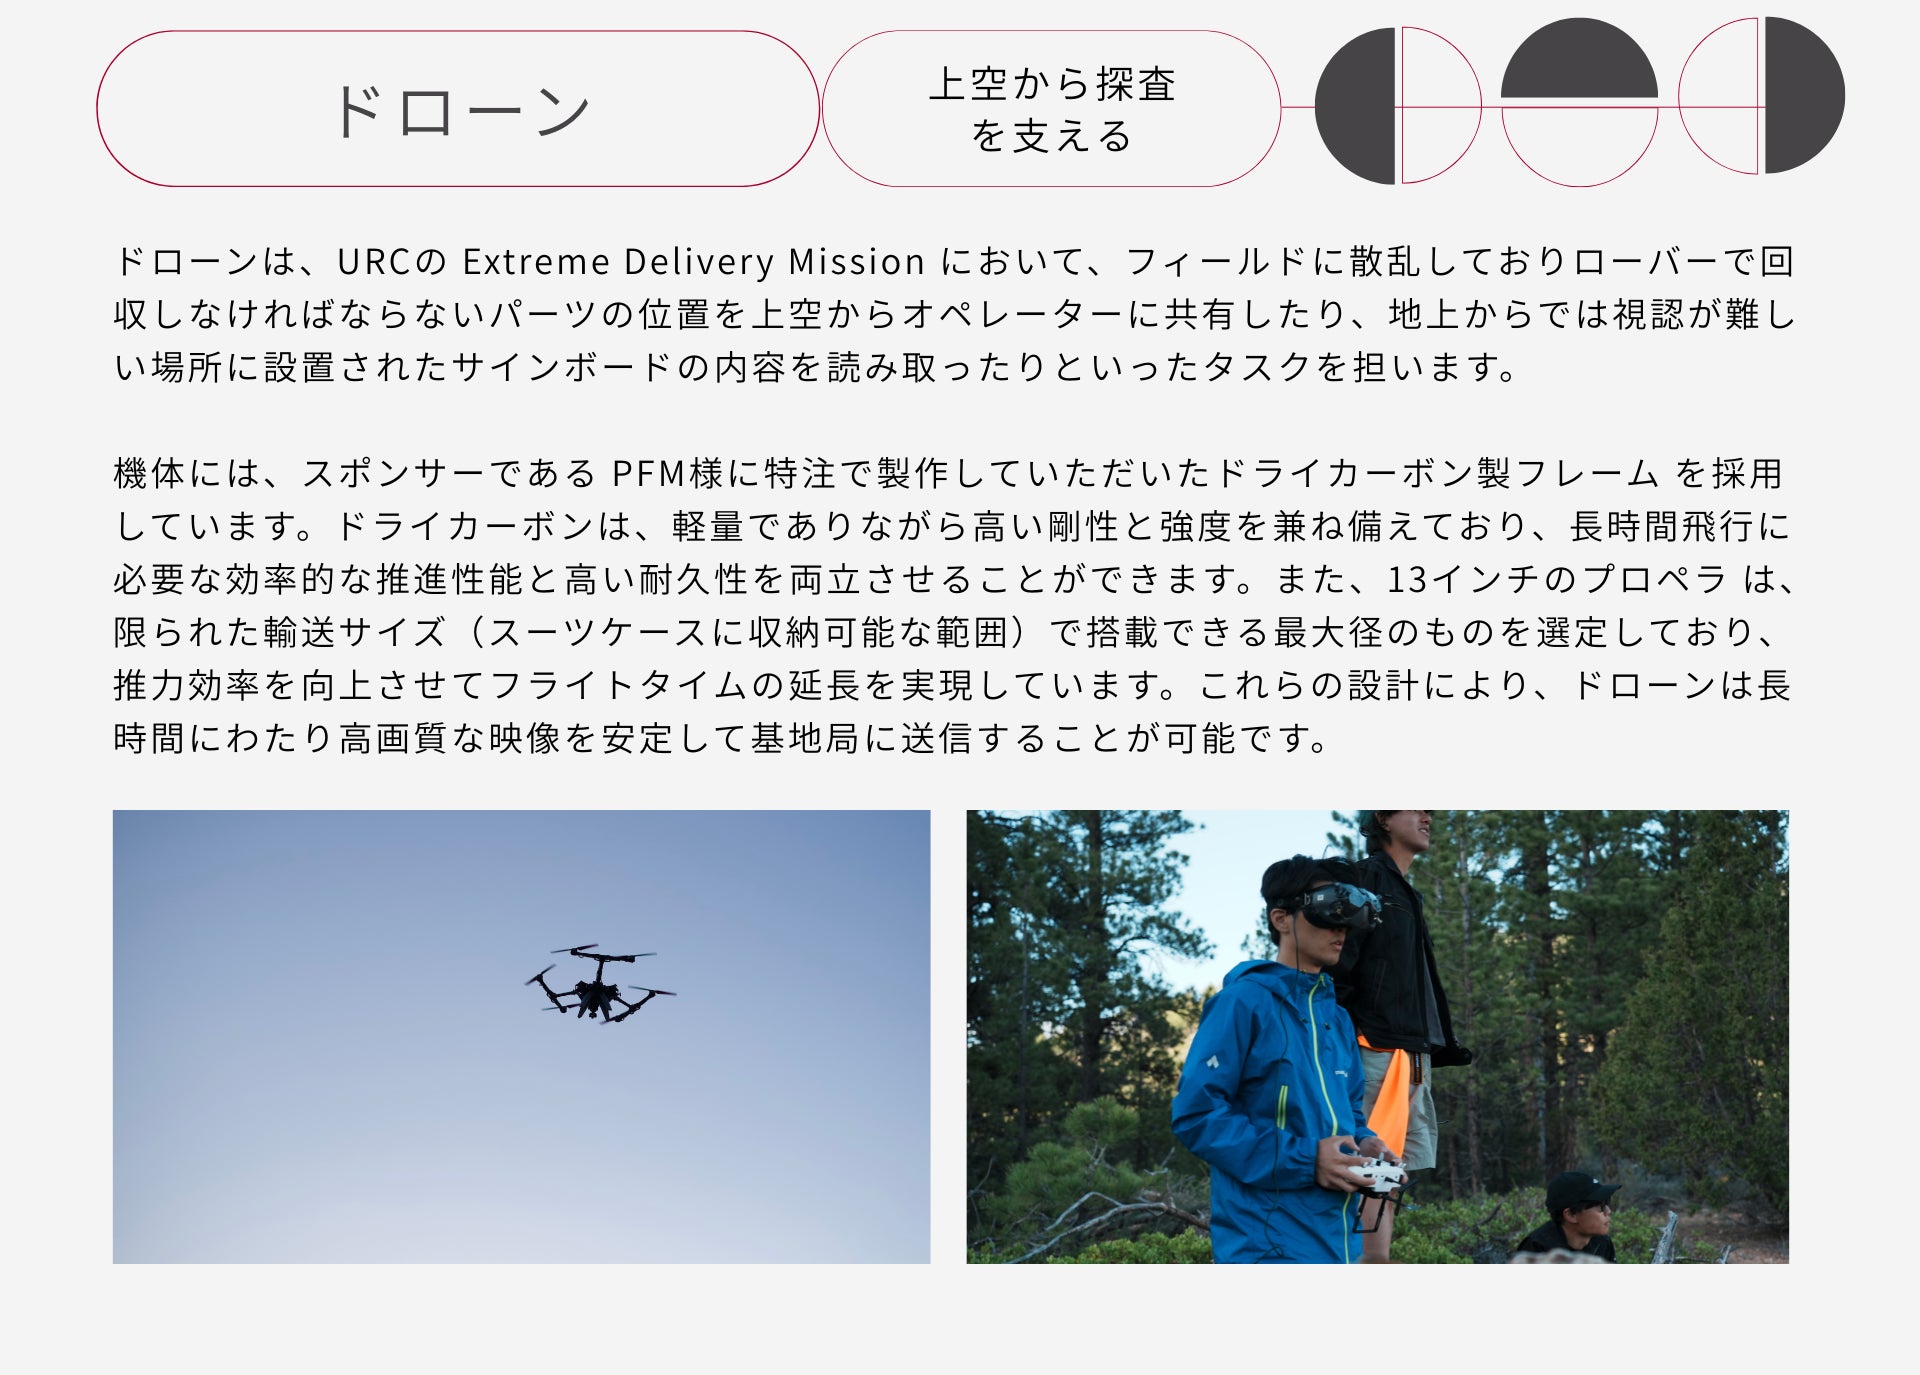
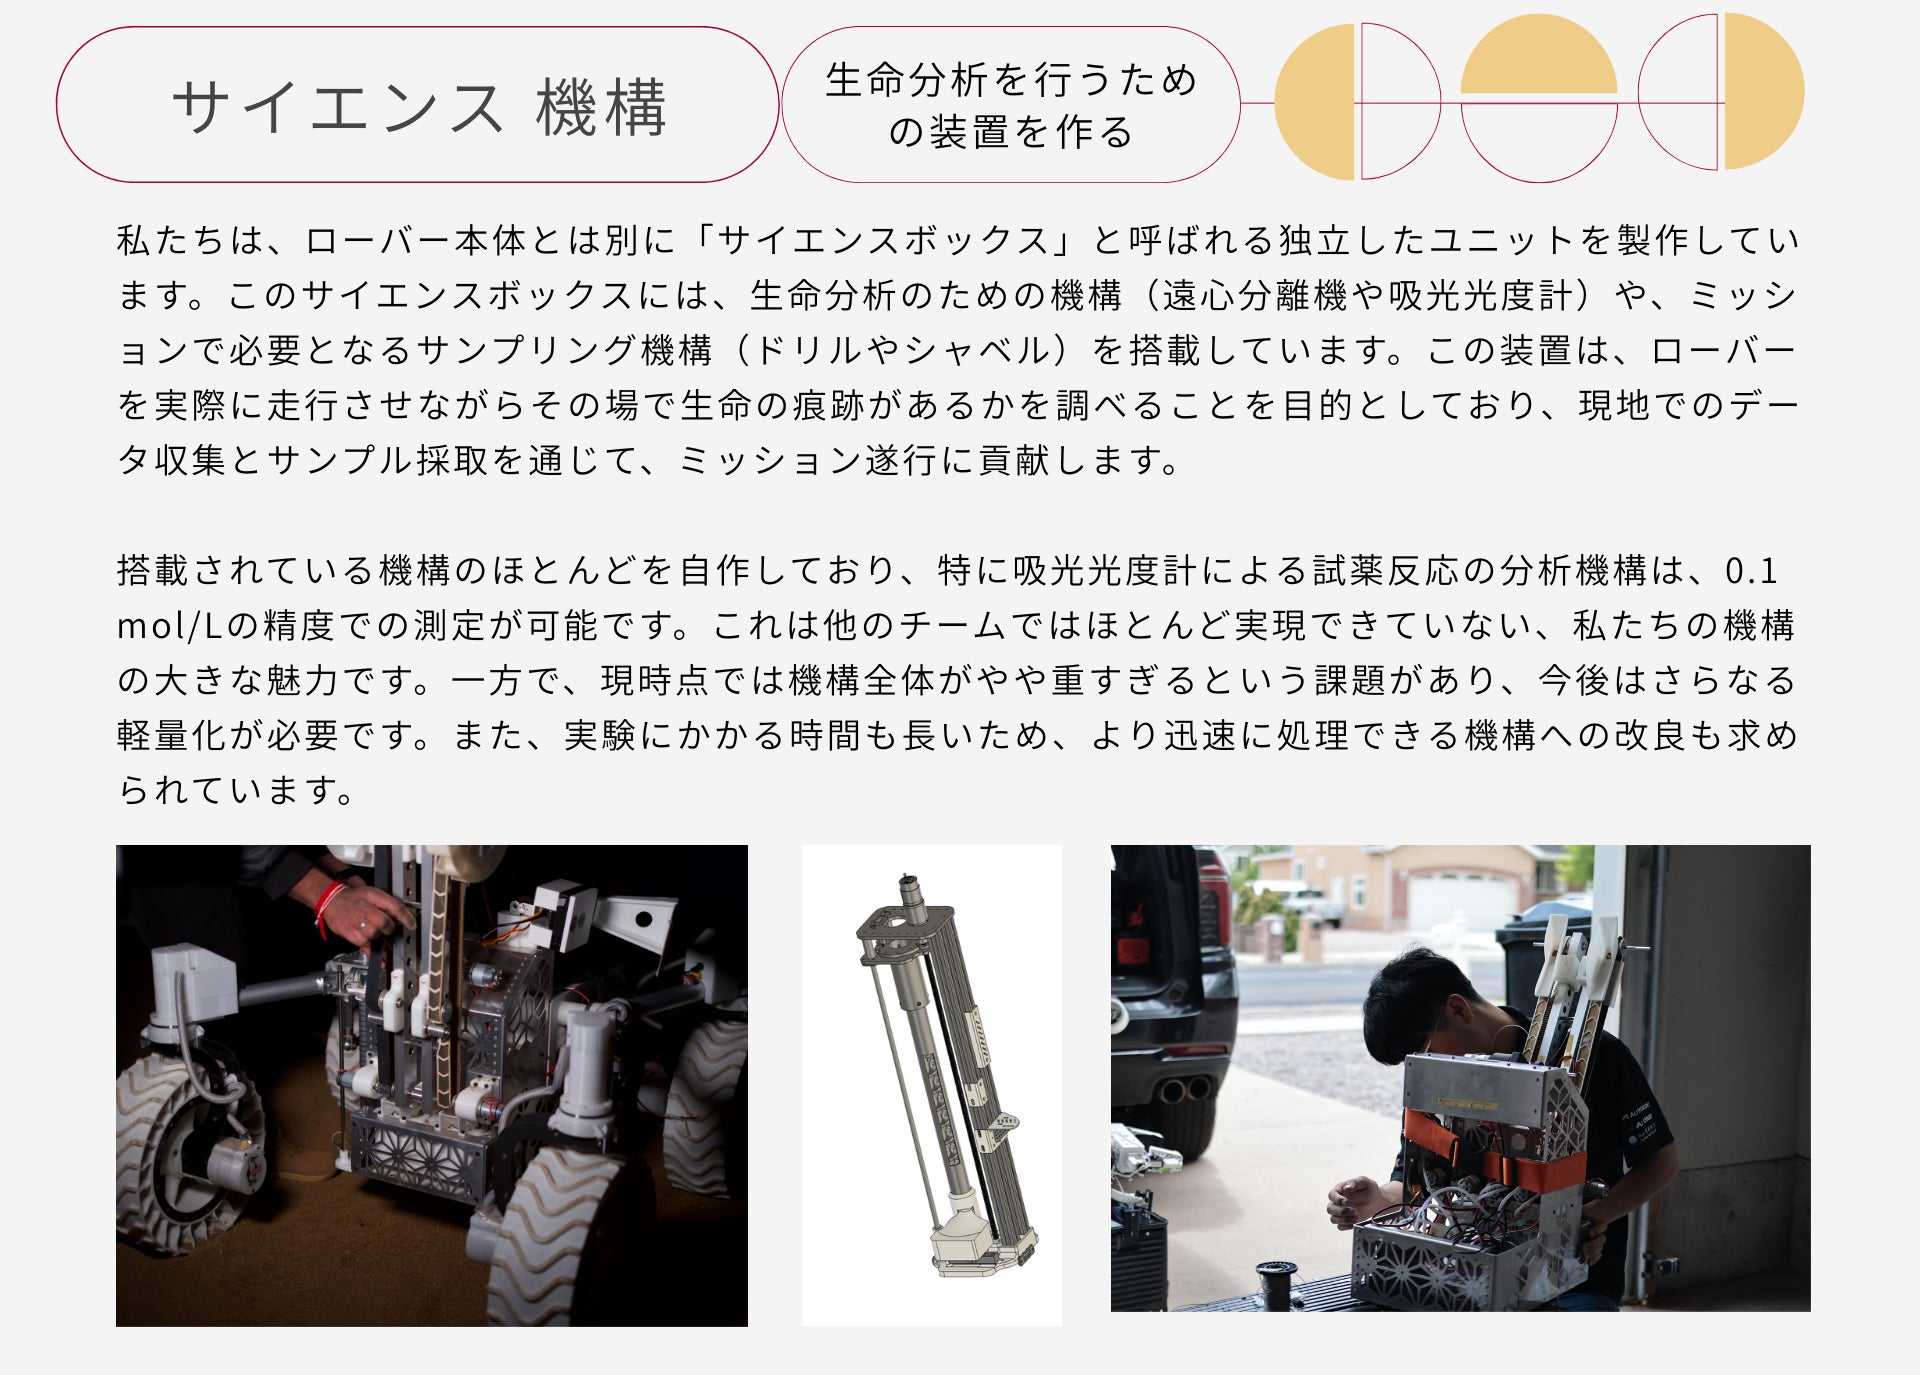
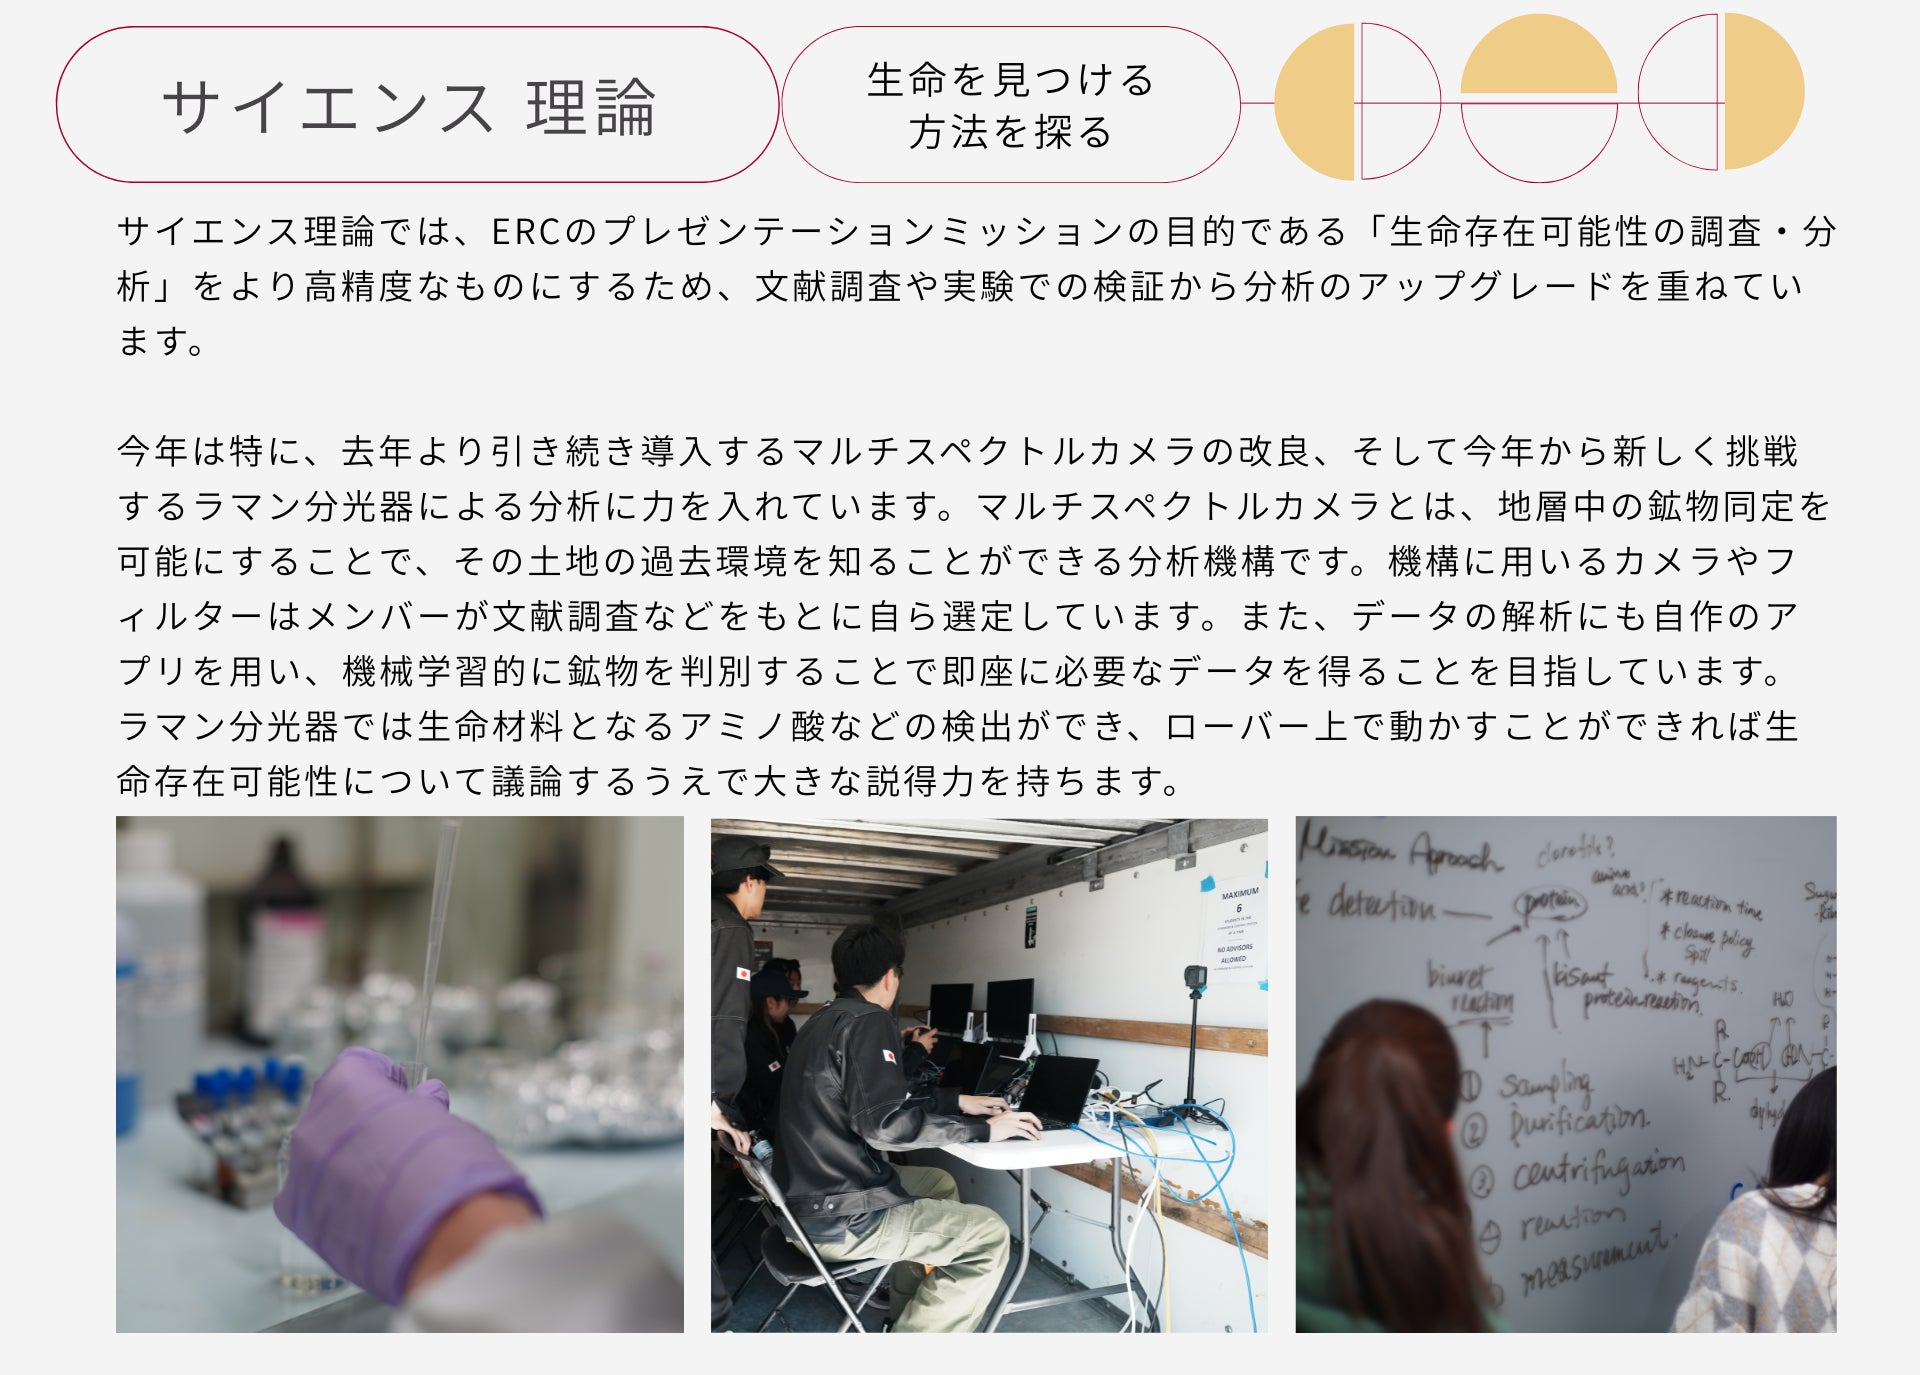
資金の用途
このように、火星探査機の開発には、機械設計・電子回路・制御・科学分析など、多様な分野にまたがる専門技術が求められます。ERCのフィールドでは、わずかな誤差や不具合が結果を大きく左右するため、各分野において高い性能と精度を両立する技術力が試されます。この複合的な開発の高度化に伴い、必要となる資金規模も年々大きくなっています。
また、私たちは、試作と検証のサイクルを回し続けることで、課題を見つけ出し、改良を重ねる開発プロセスを大切にしています。この開発理念に基づいた環境づくりを実践し続けるためには、継続的な資金の投入が不可欠となってきます。そして、この理念を貫いてこそ、優勝という目標に一歩ずつ近づけると私たちは考えています。
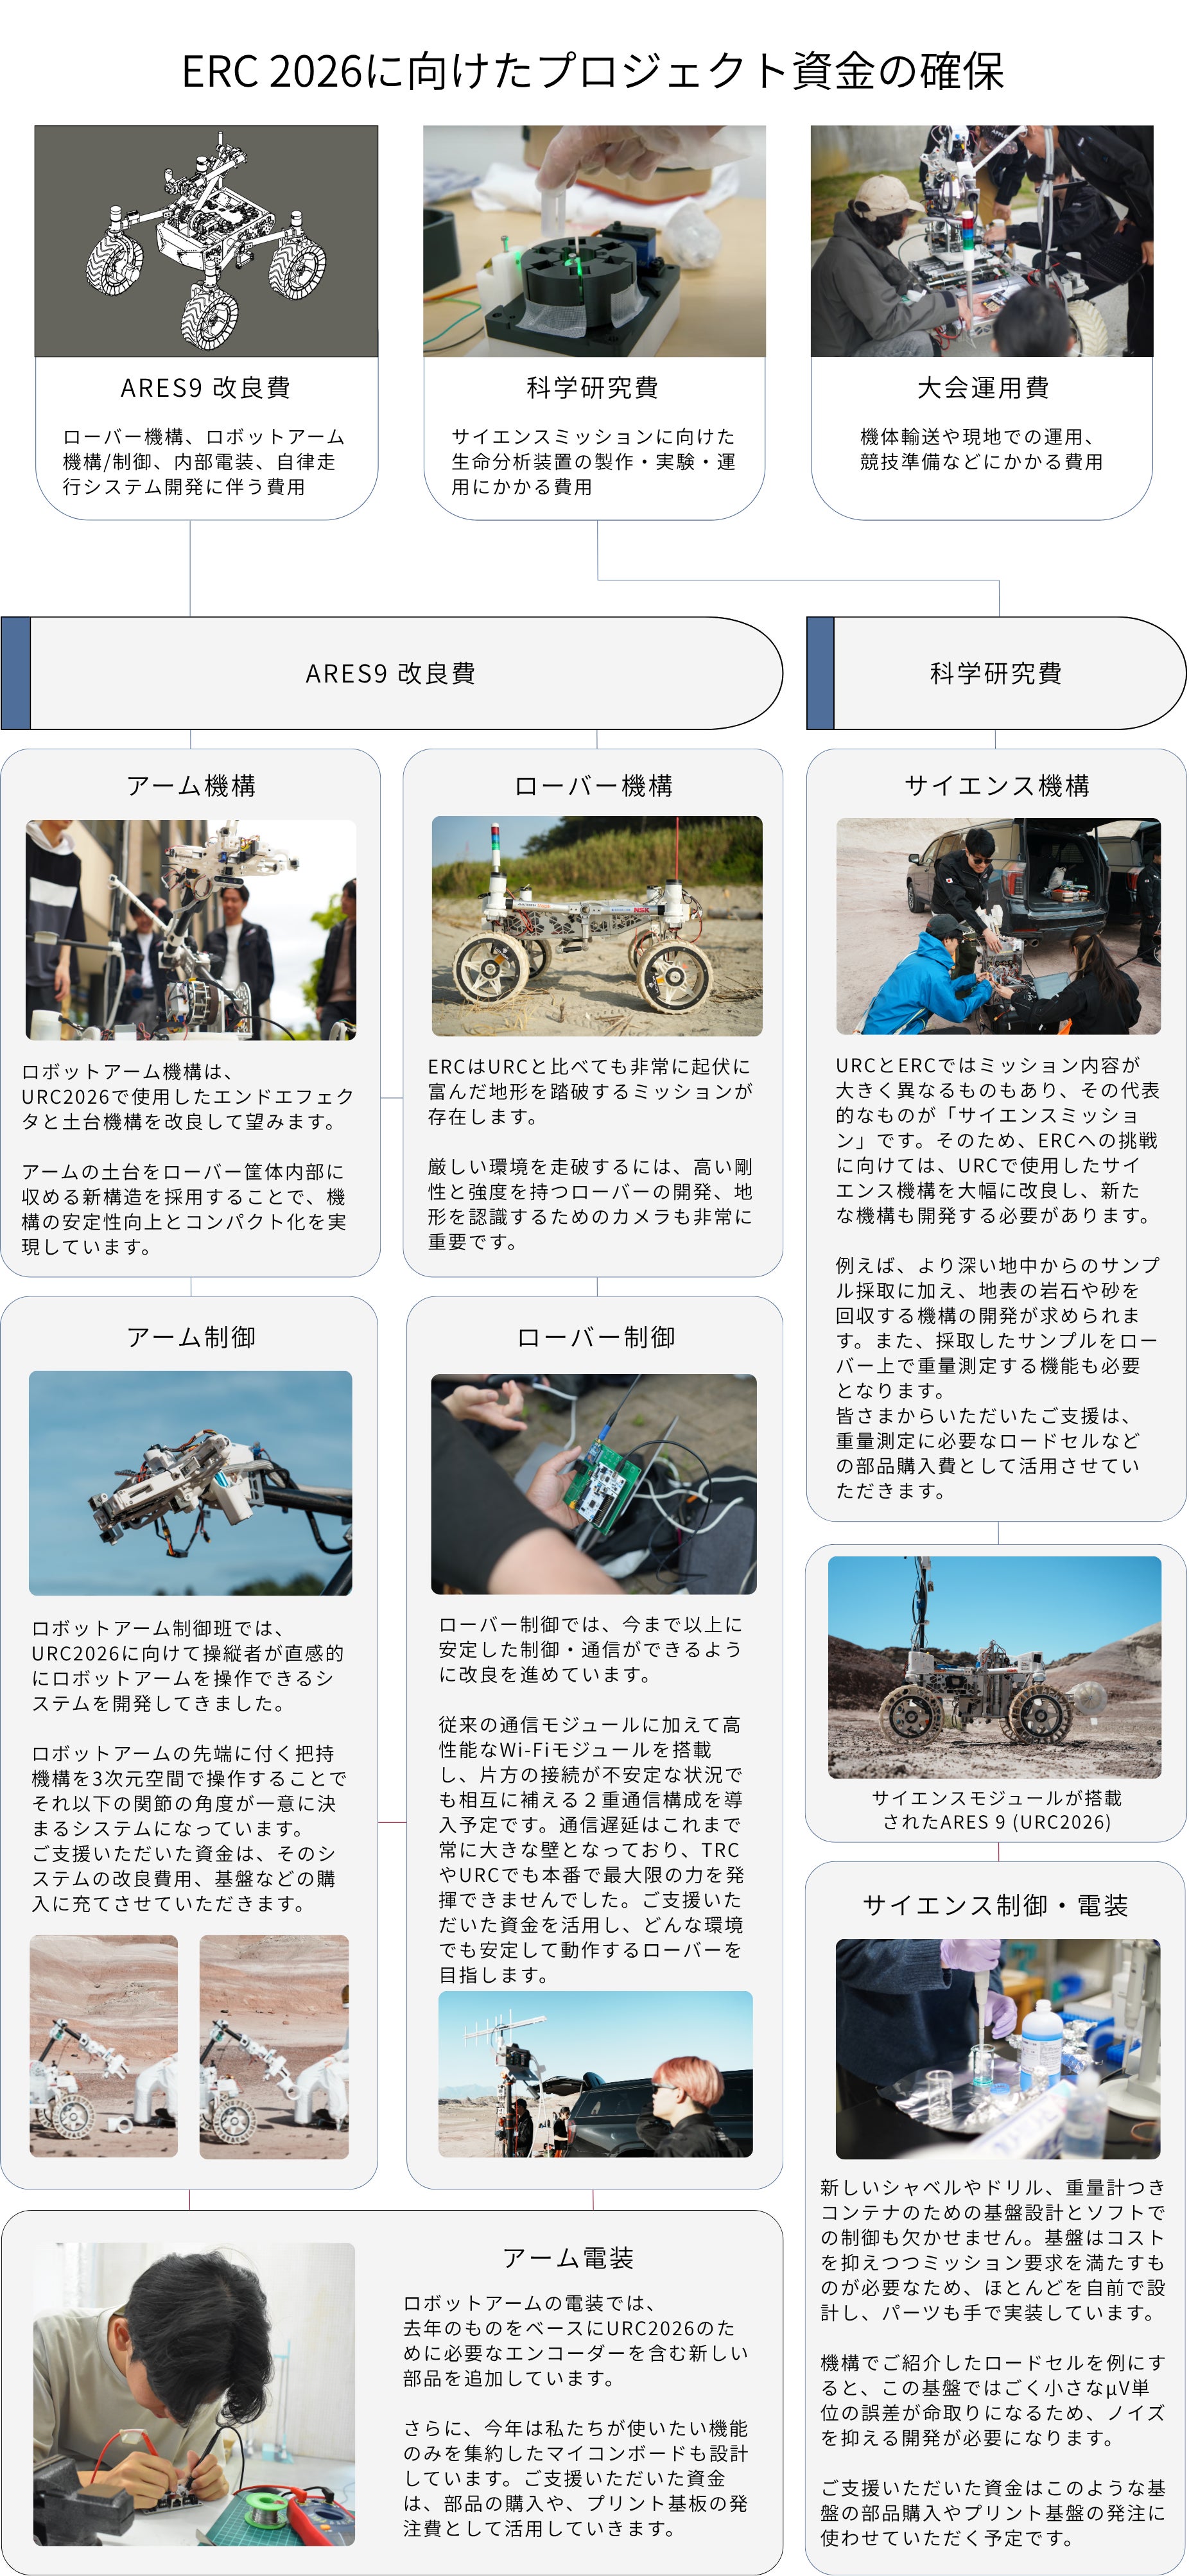
今回ご支援いただいた資金は、ERC2026への挑戦に向けて、主に以下の用途に活用させていただきます。
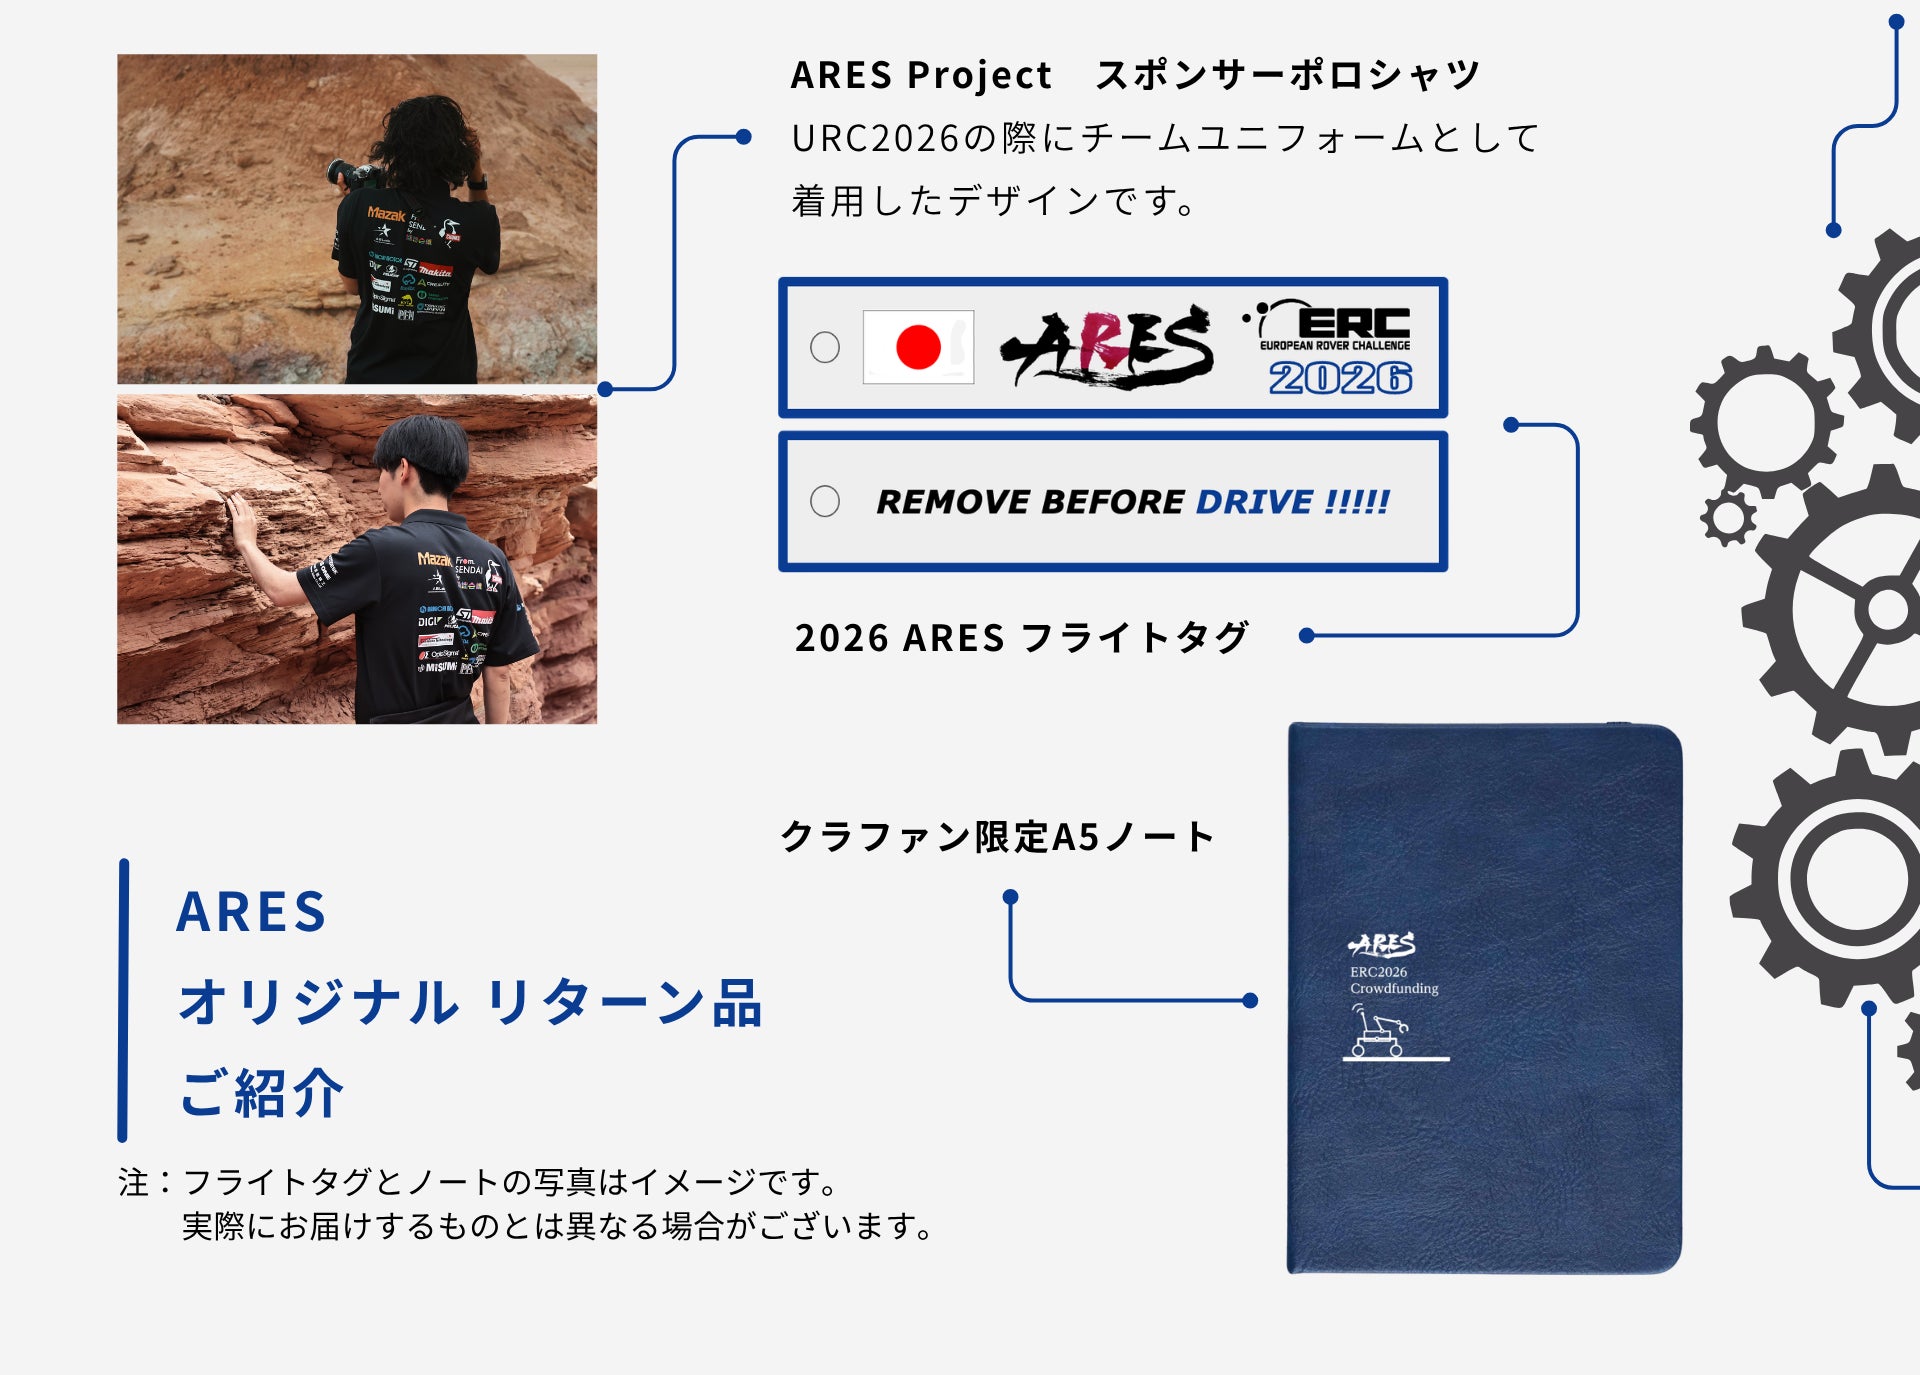
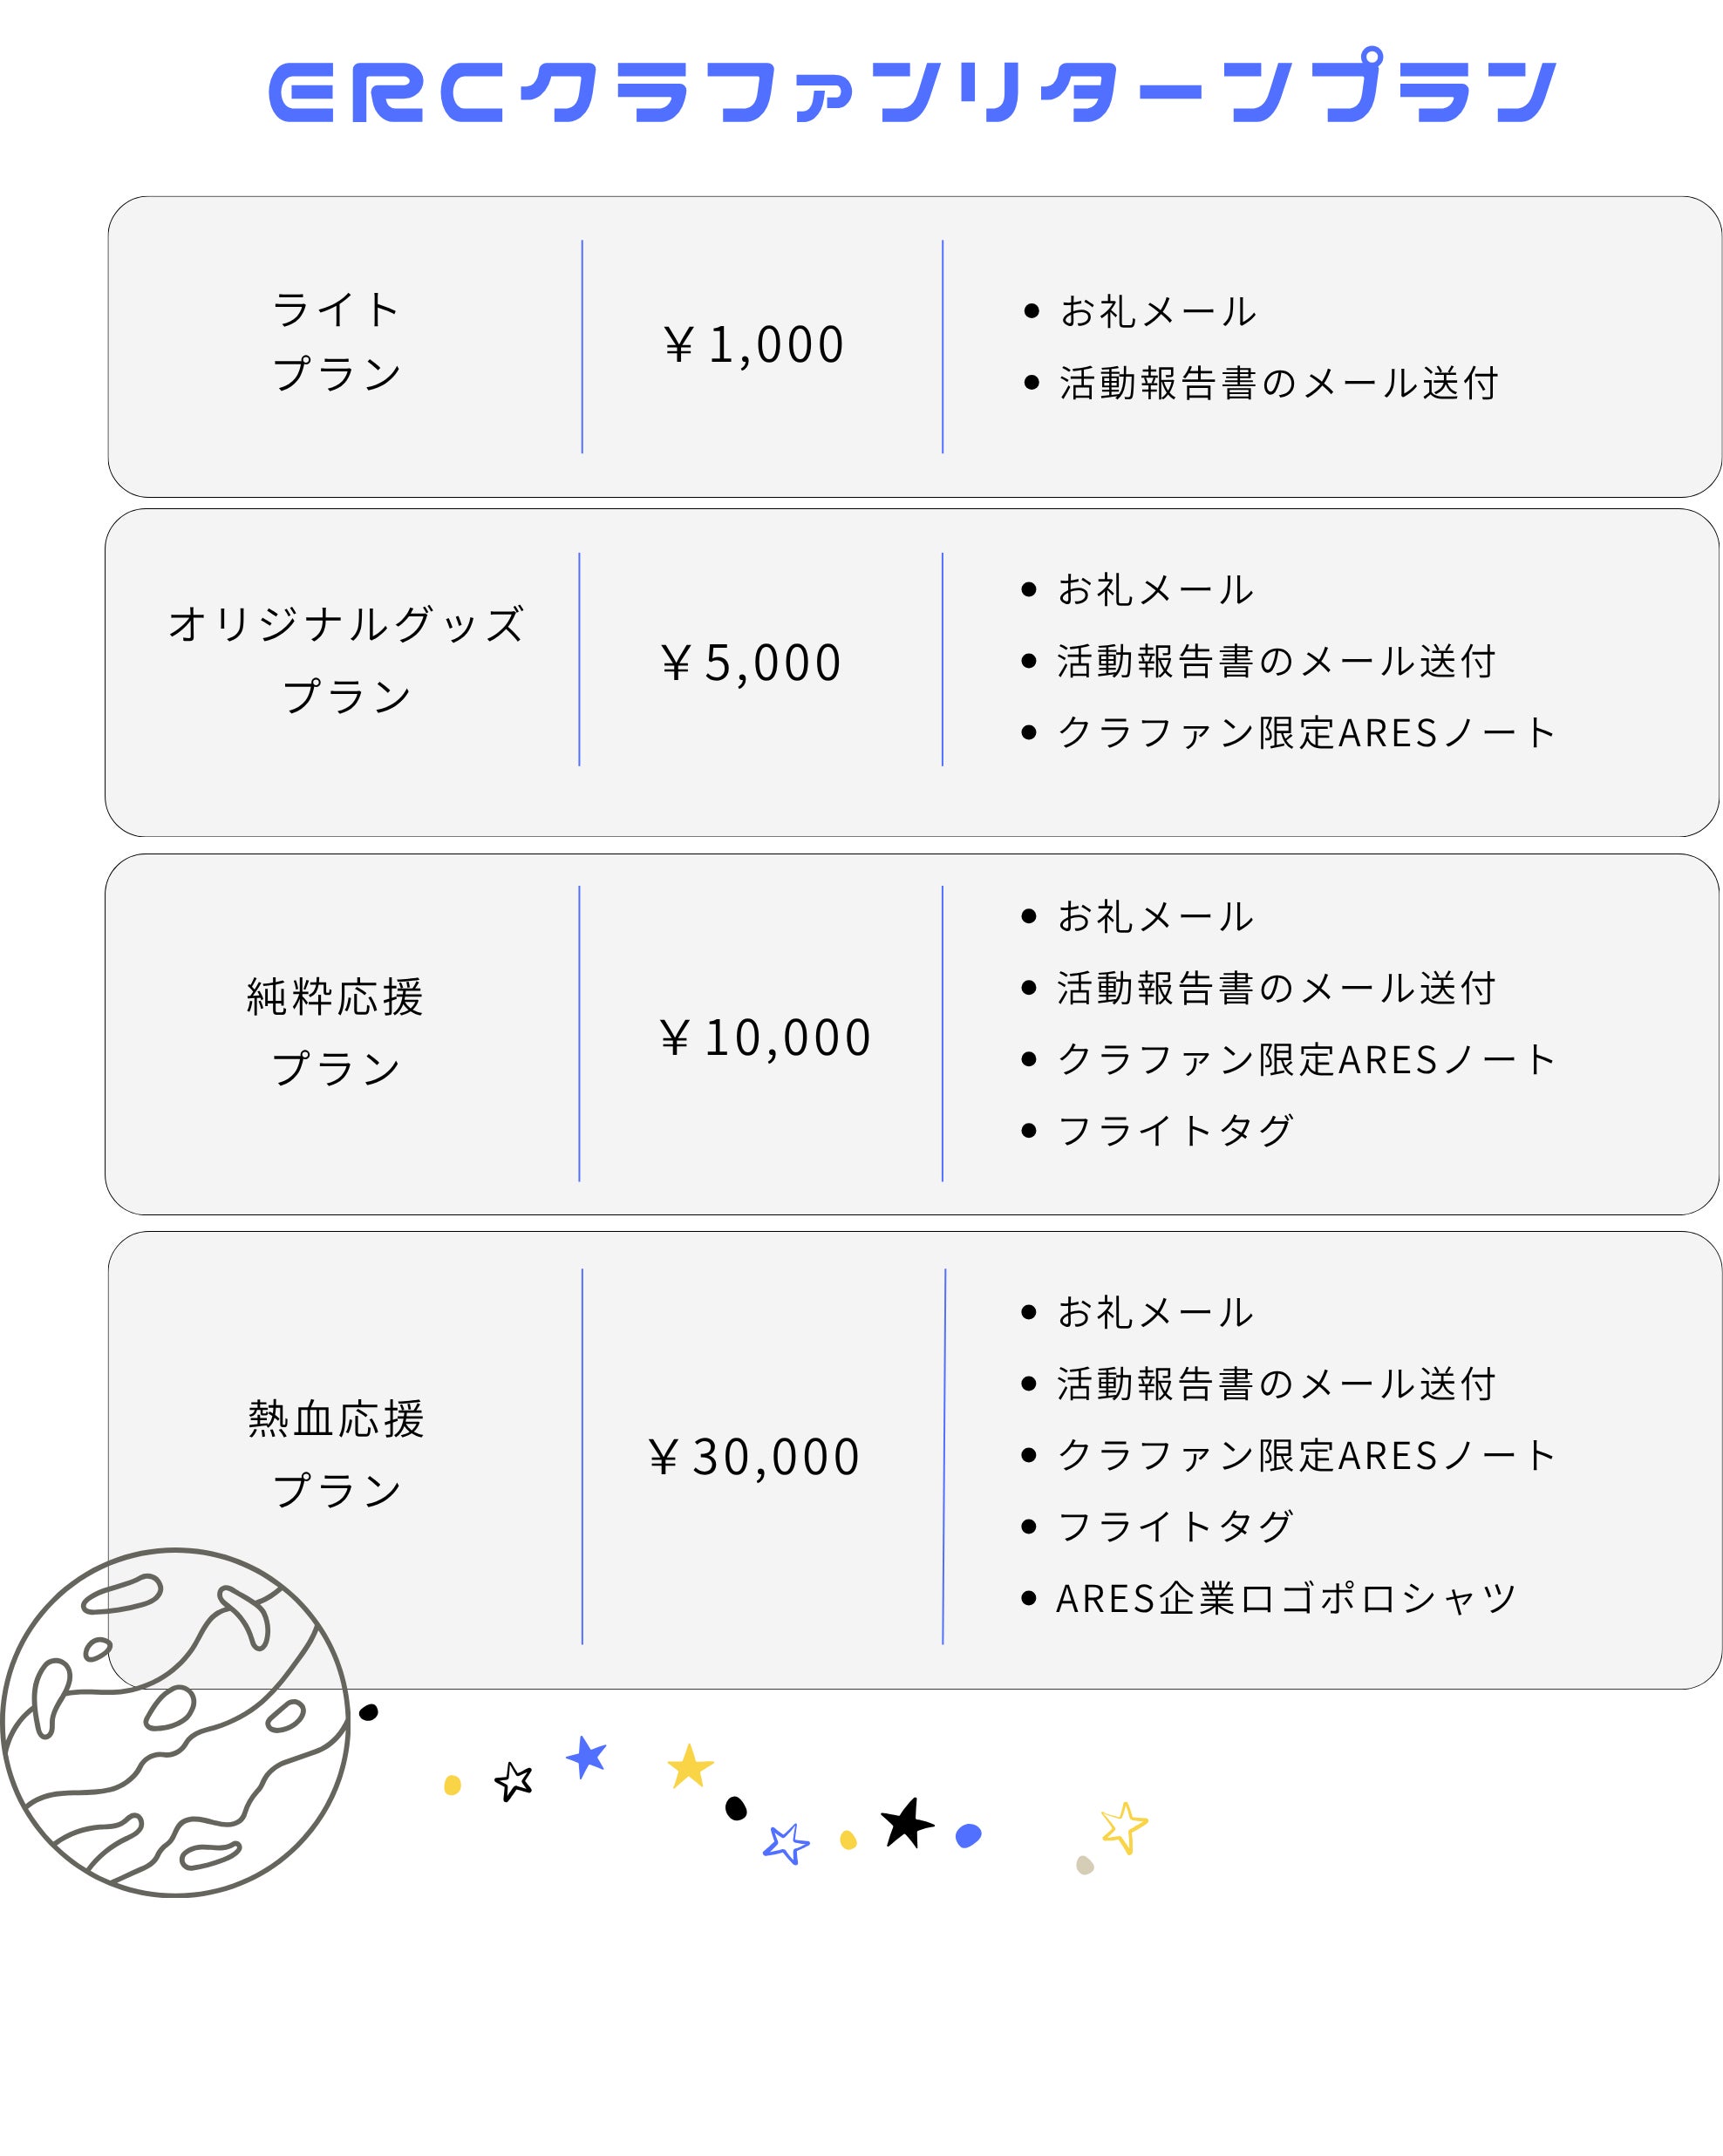
今後の予定
ARES Projectでは、ERC〜URCを軸とした年間の開発計画を以下のように構想しています。大会だけでなく、実験・発表・展示などを通じて、技術と発信の両面で挑戦を続けます。
■ 開発フェーズ1:ERC出場と技術検証
<2026年8月〜9月>
8月:深宇宙展出展 / 合同合宿 ( 最終調整、搬送準備、英語プレゼン訓練など実戦対応 )
9月初旬:European Rover Challenge (ERC) 2026 本戦出場(ポーランド)
大会後:大会フィードバックの分析、新機体構想の設計開始
■ 開発フェーズ2:新機体開発と活動発信
<2026年10月〜12月>
10月:URC2027を見据えた新機体の本格開発スタート
11月:ロボット・宇宙フェスタふくしま 2026 出展予定 / エレキ万博 出展予定
12月:新機体の初期完成・検証開始
■ 開発フェーズ3:実証・改良と国内外交流
<2027年1月〜3月>
2月:新機体実験の本格化、鳥取ローバーチャレンジ(TRC)準備 / URC審査書類準備・提出
3月上旬:鳥取ローバーチャレンジ(TRC)2027 出場・国内フィールド実証
■ 開発フェーズ4:最終調整とURC挑戦
<2027年4月〜5月>
4月:TRCの成果を活かし、最終設計・戦略をURC向けに調整
5月:機体の最終調整・現地搬送手配
5月末:University Rover Challenge (URC) 2027 本戦出場(アメリカ・ユタ州)
活動実績
-- 大会出場 --
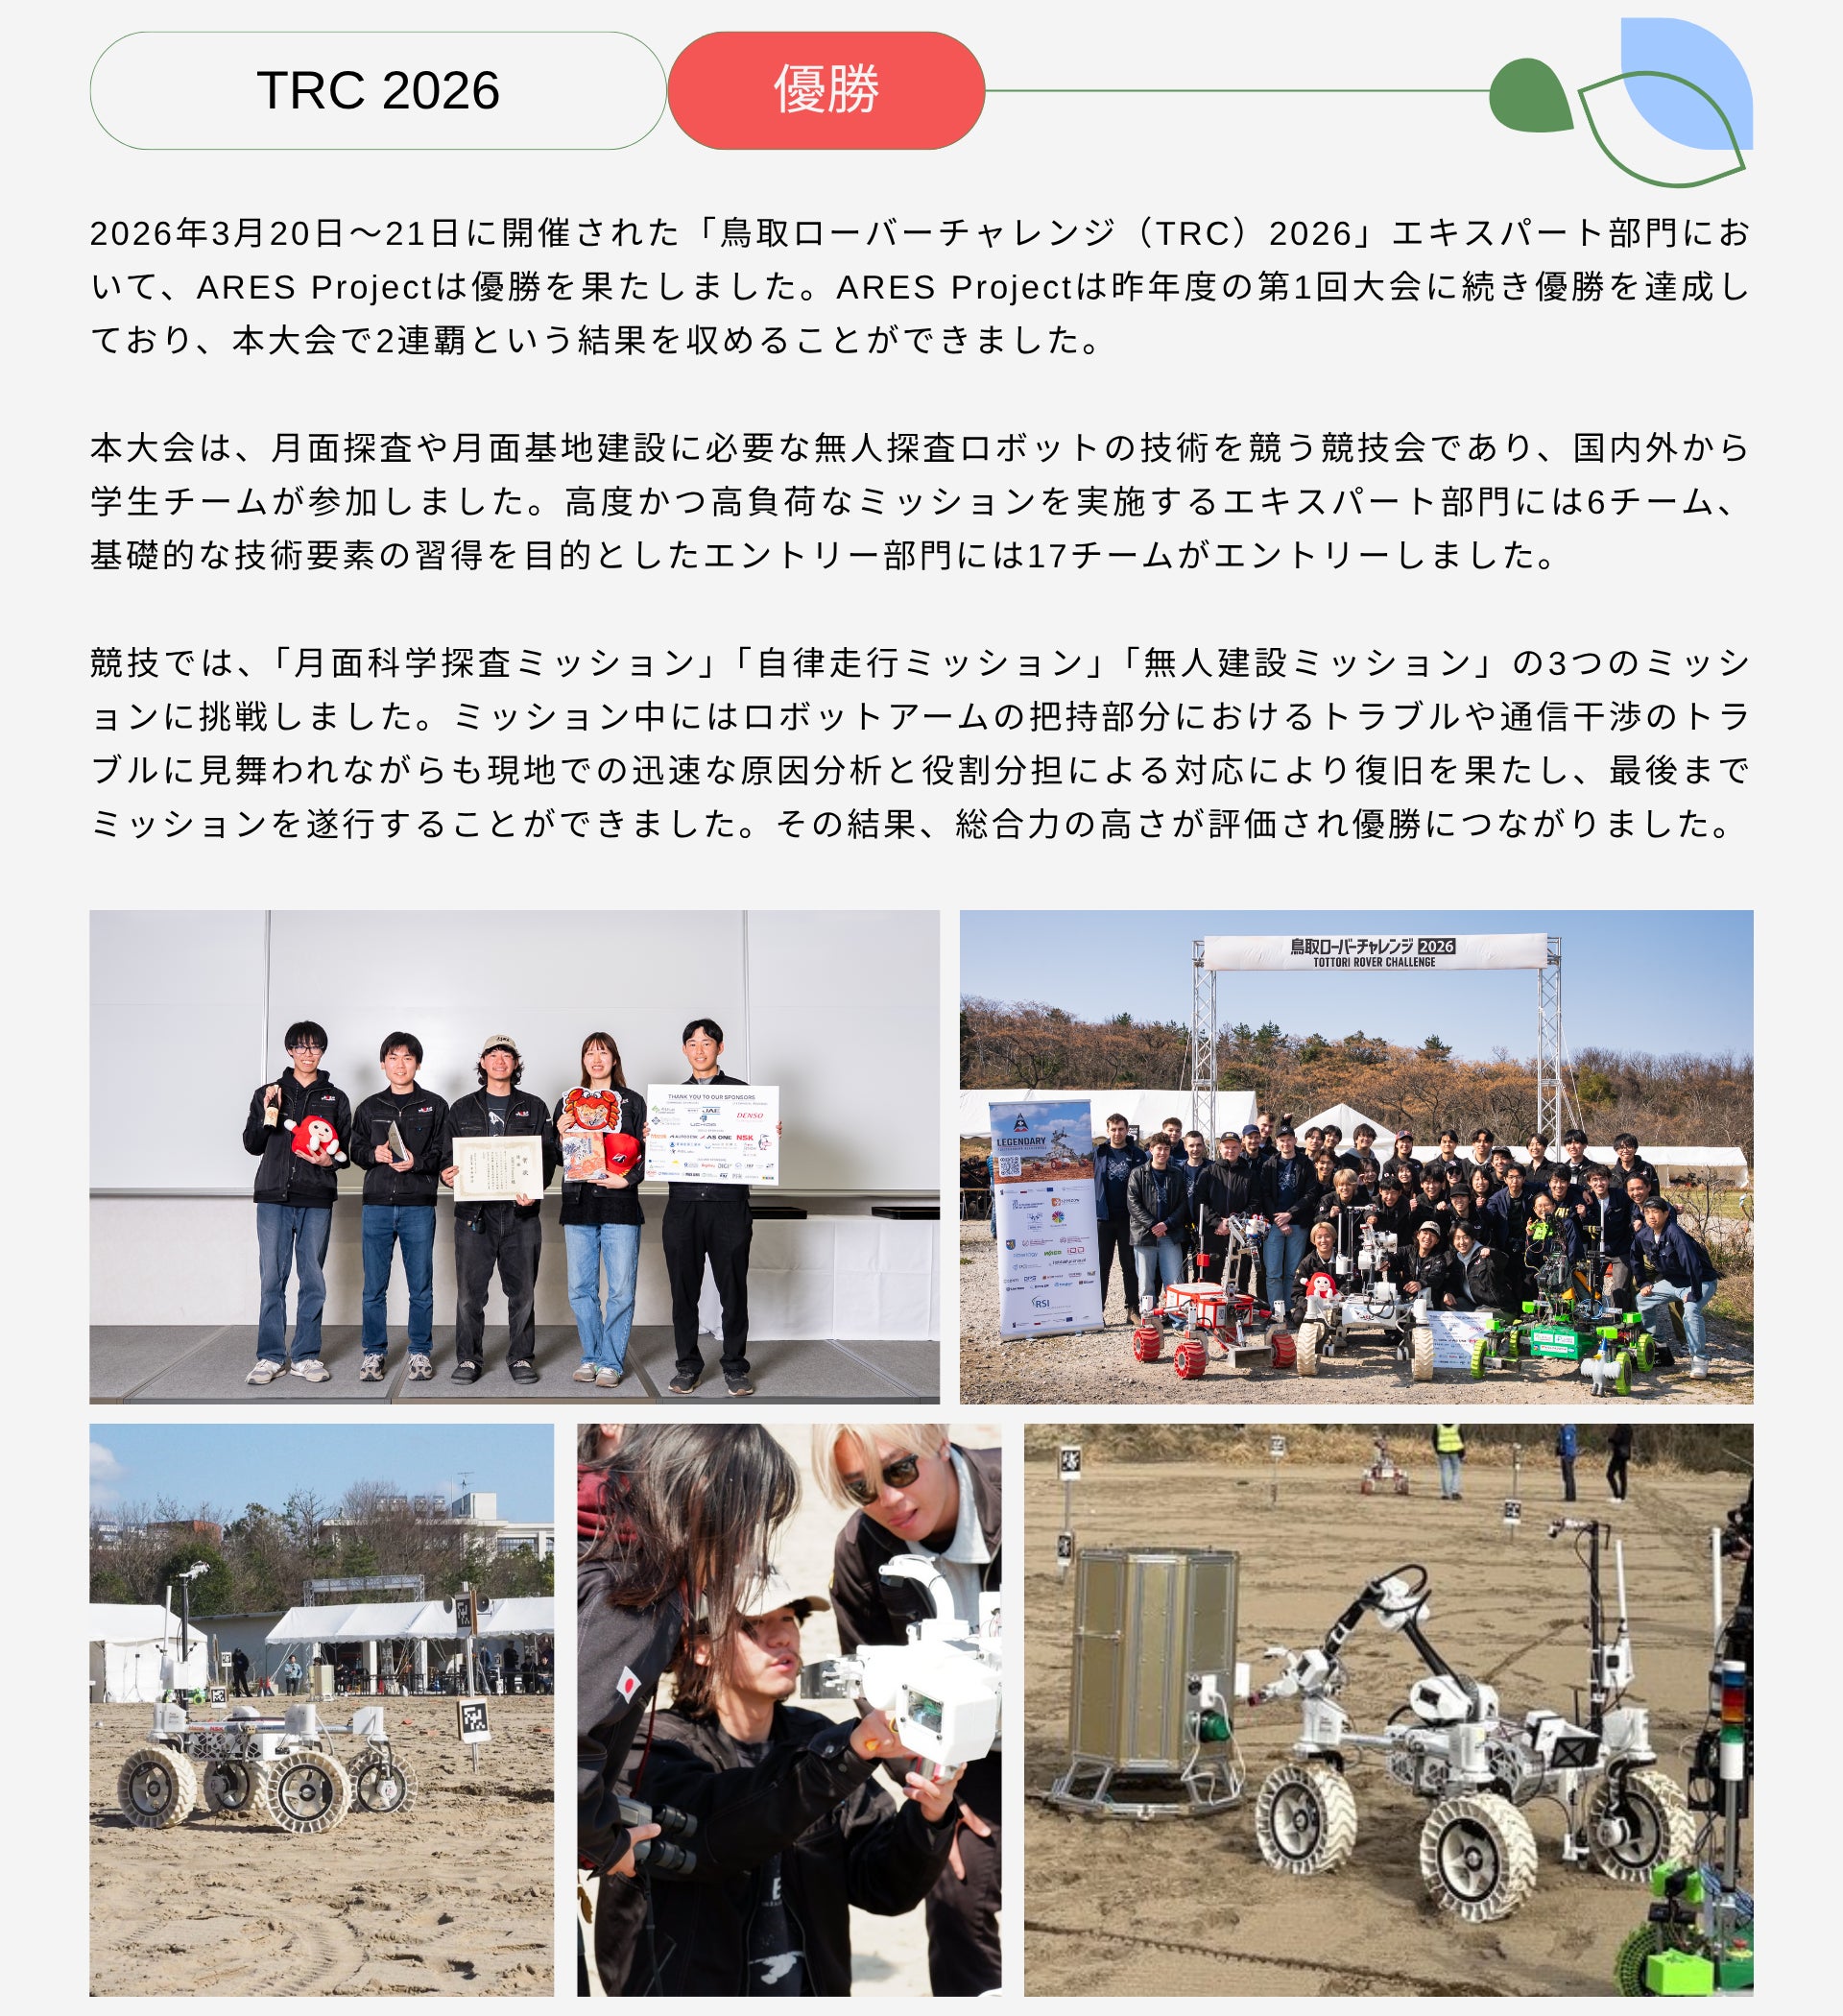
-- 実験 --
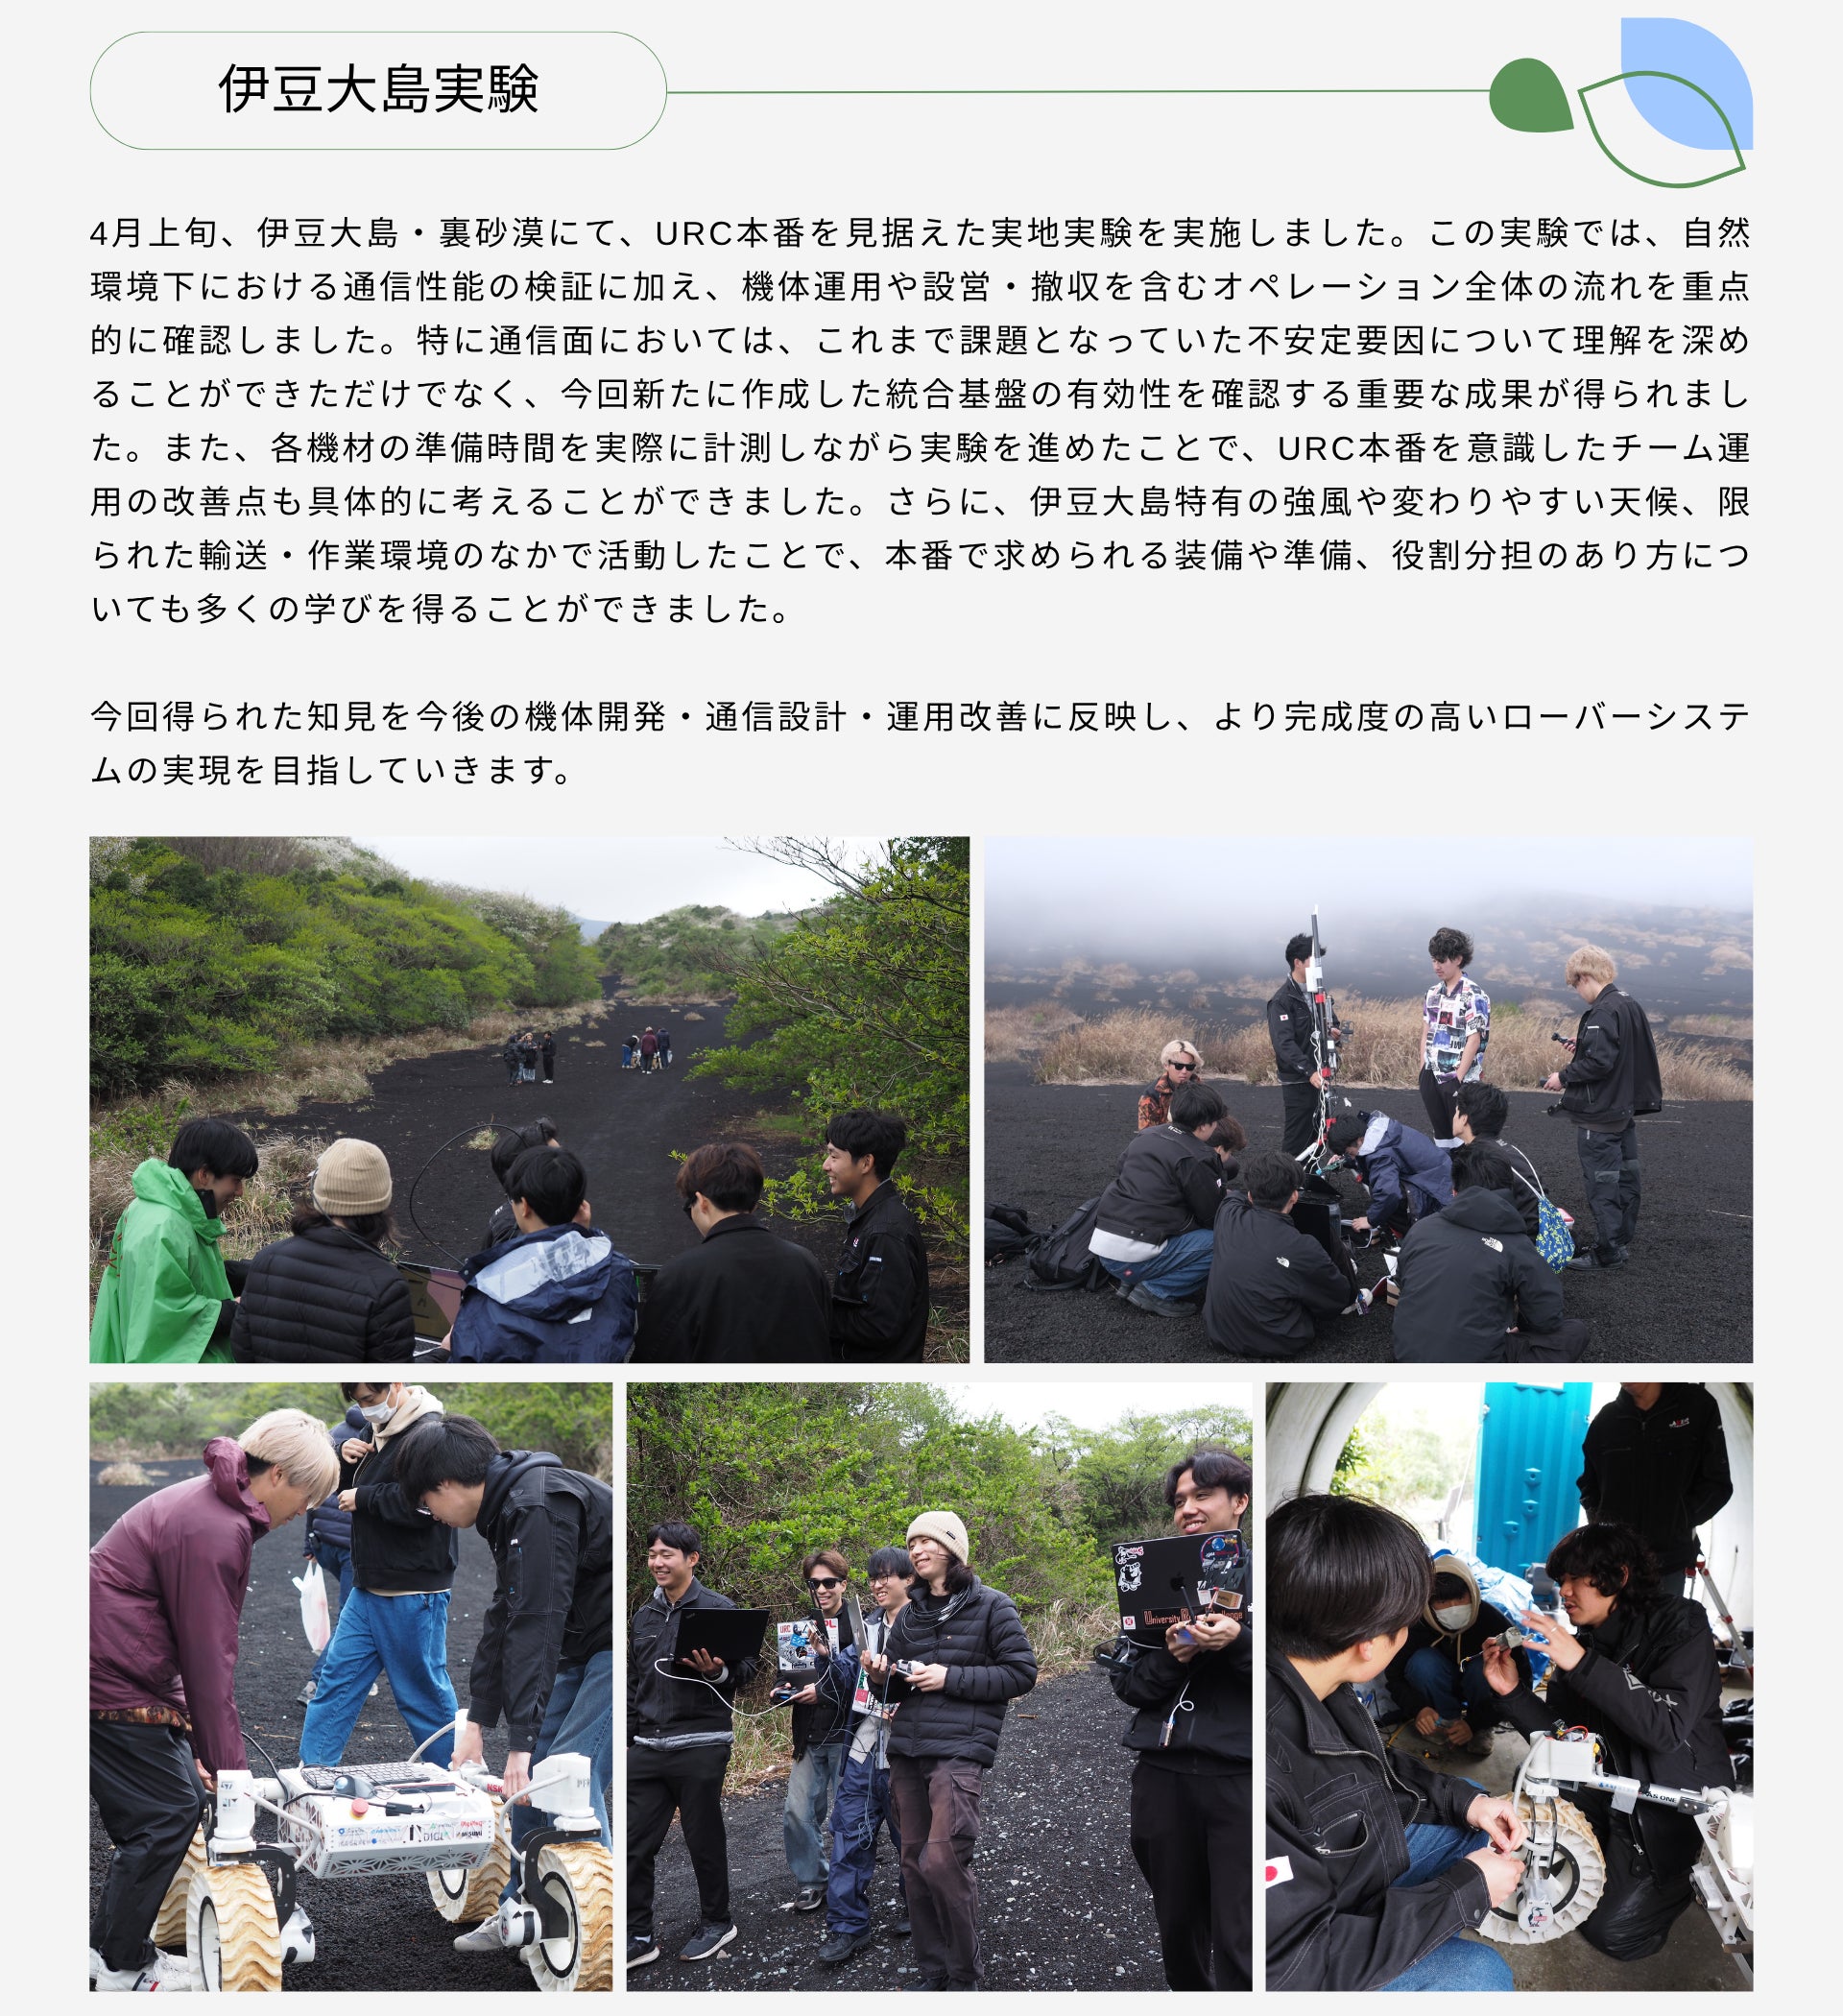
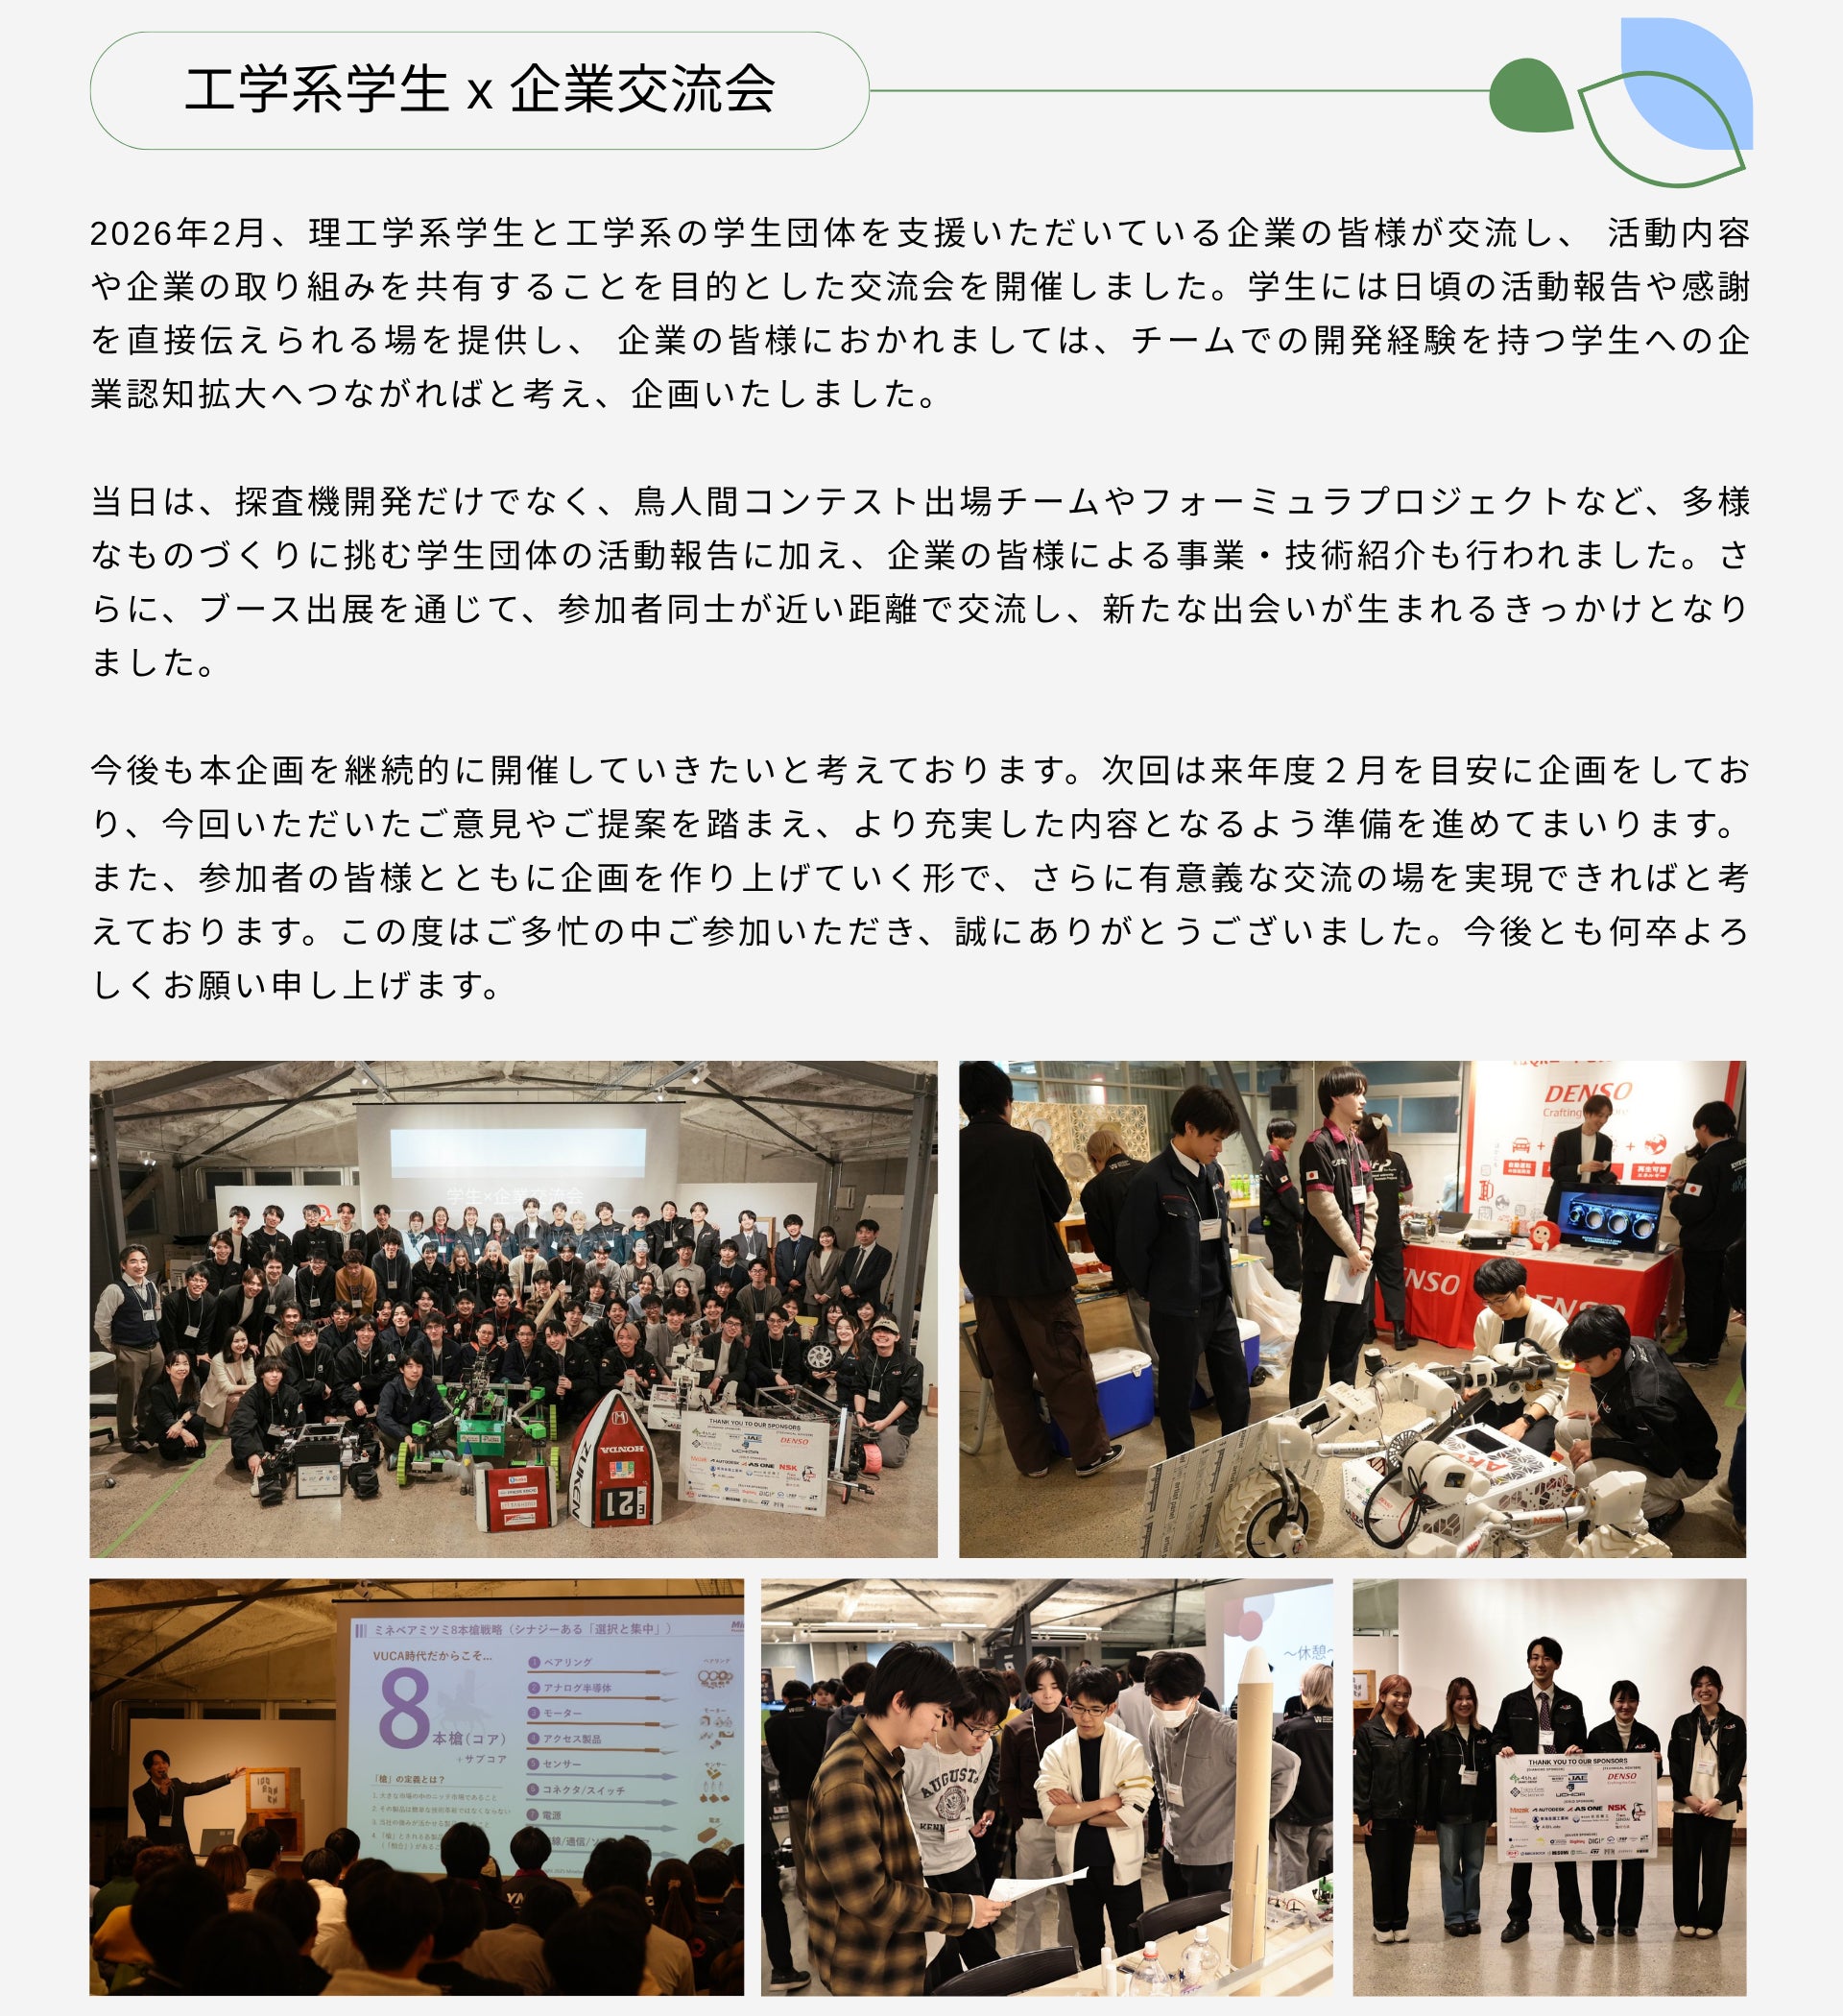
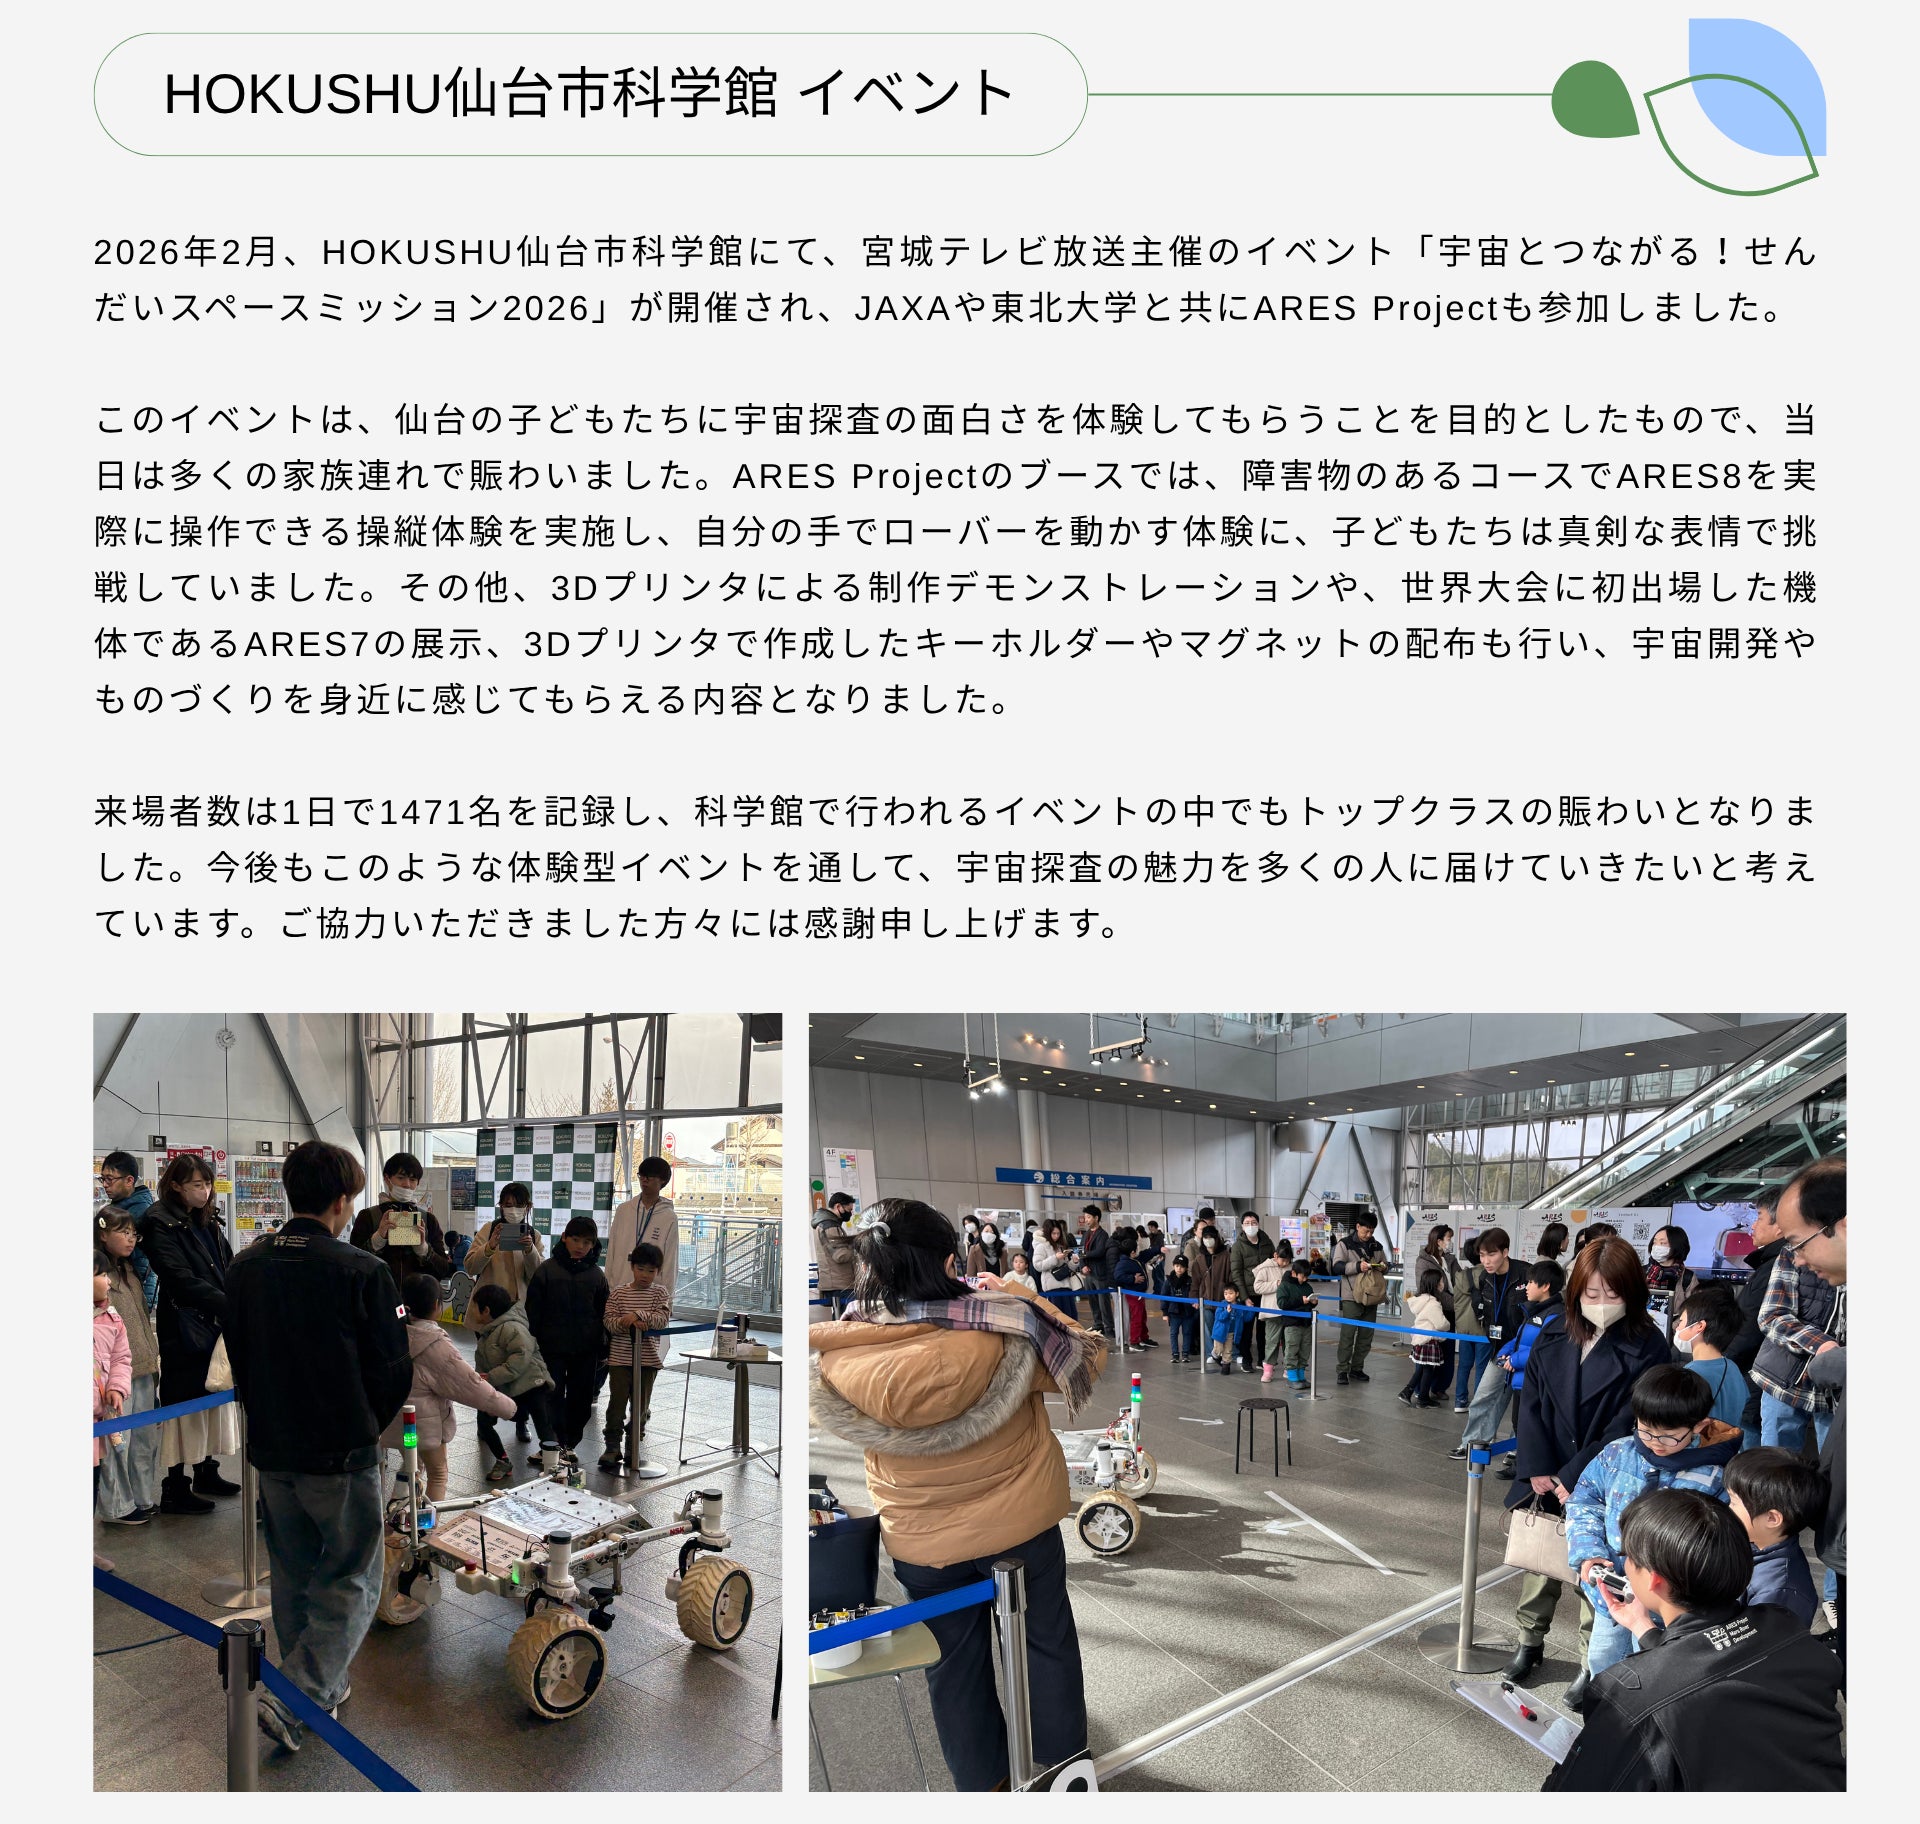
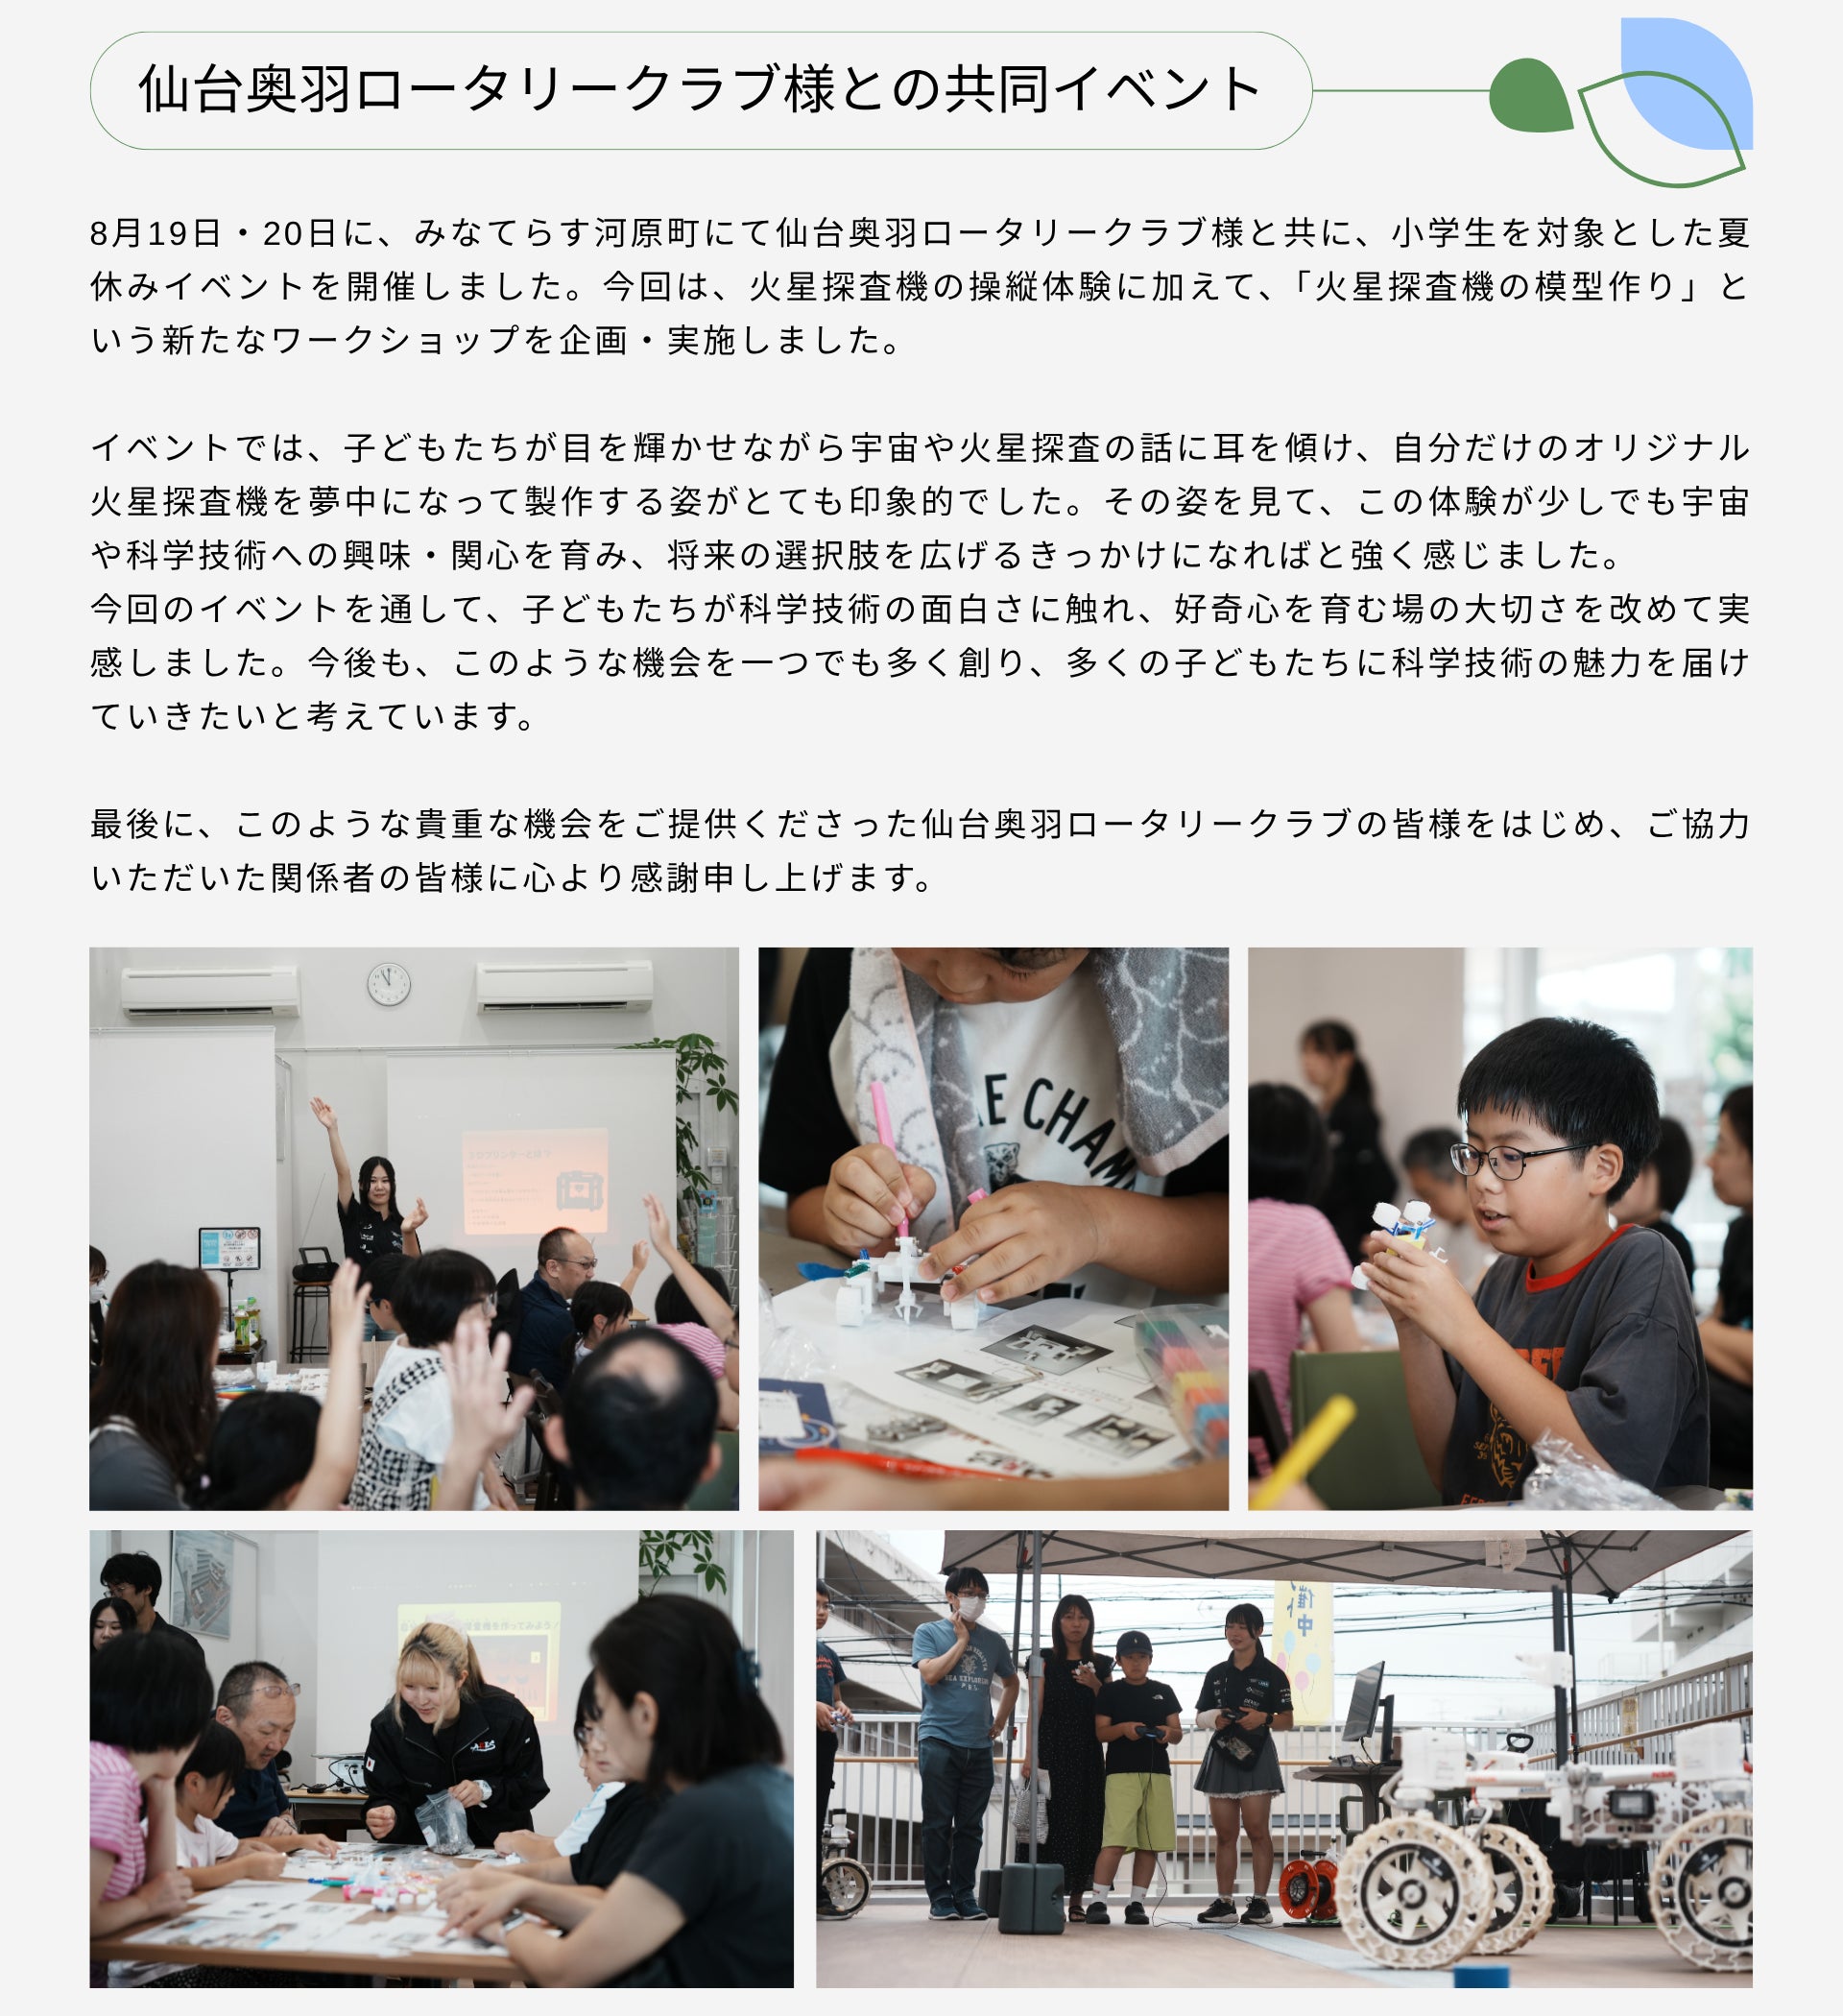
-- イベント --
-- メディア出演 --
 ARES公式Web
X (旧Twitter)
Instagram
Youtube
NEWS Letter に登録

最新の活動報告
もっと見る
ERC 2026 大会報告 Vol.6 [ サイエンス・サンプリング ミッション ]
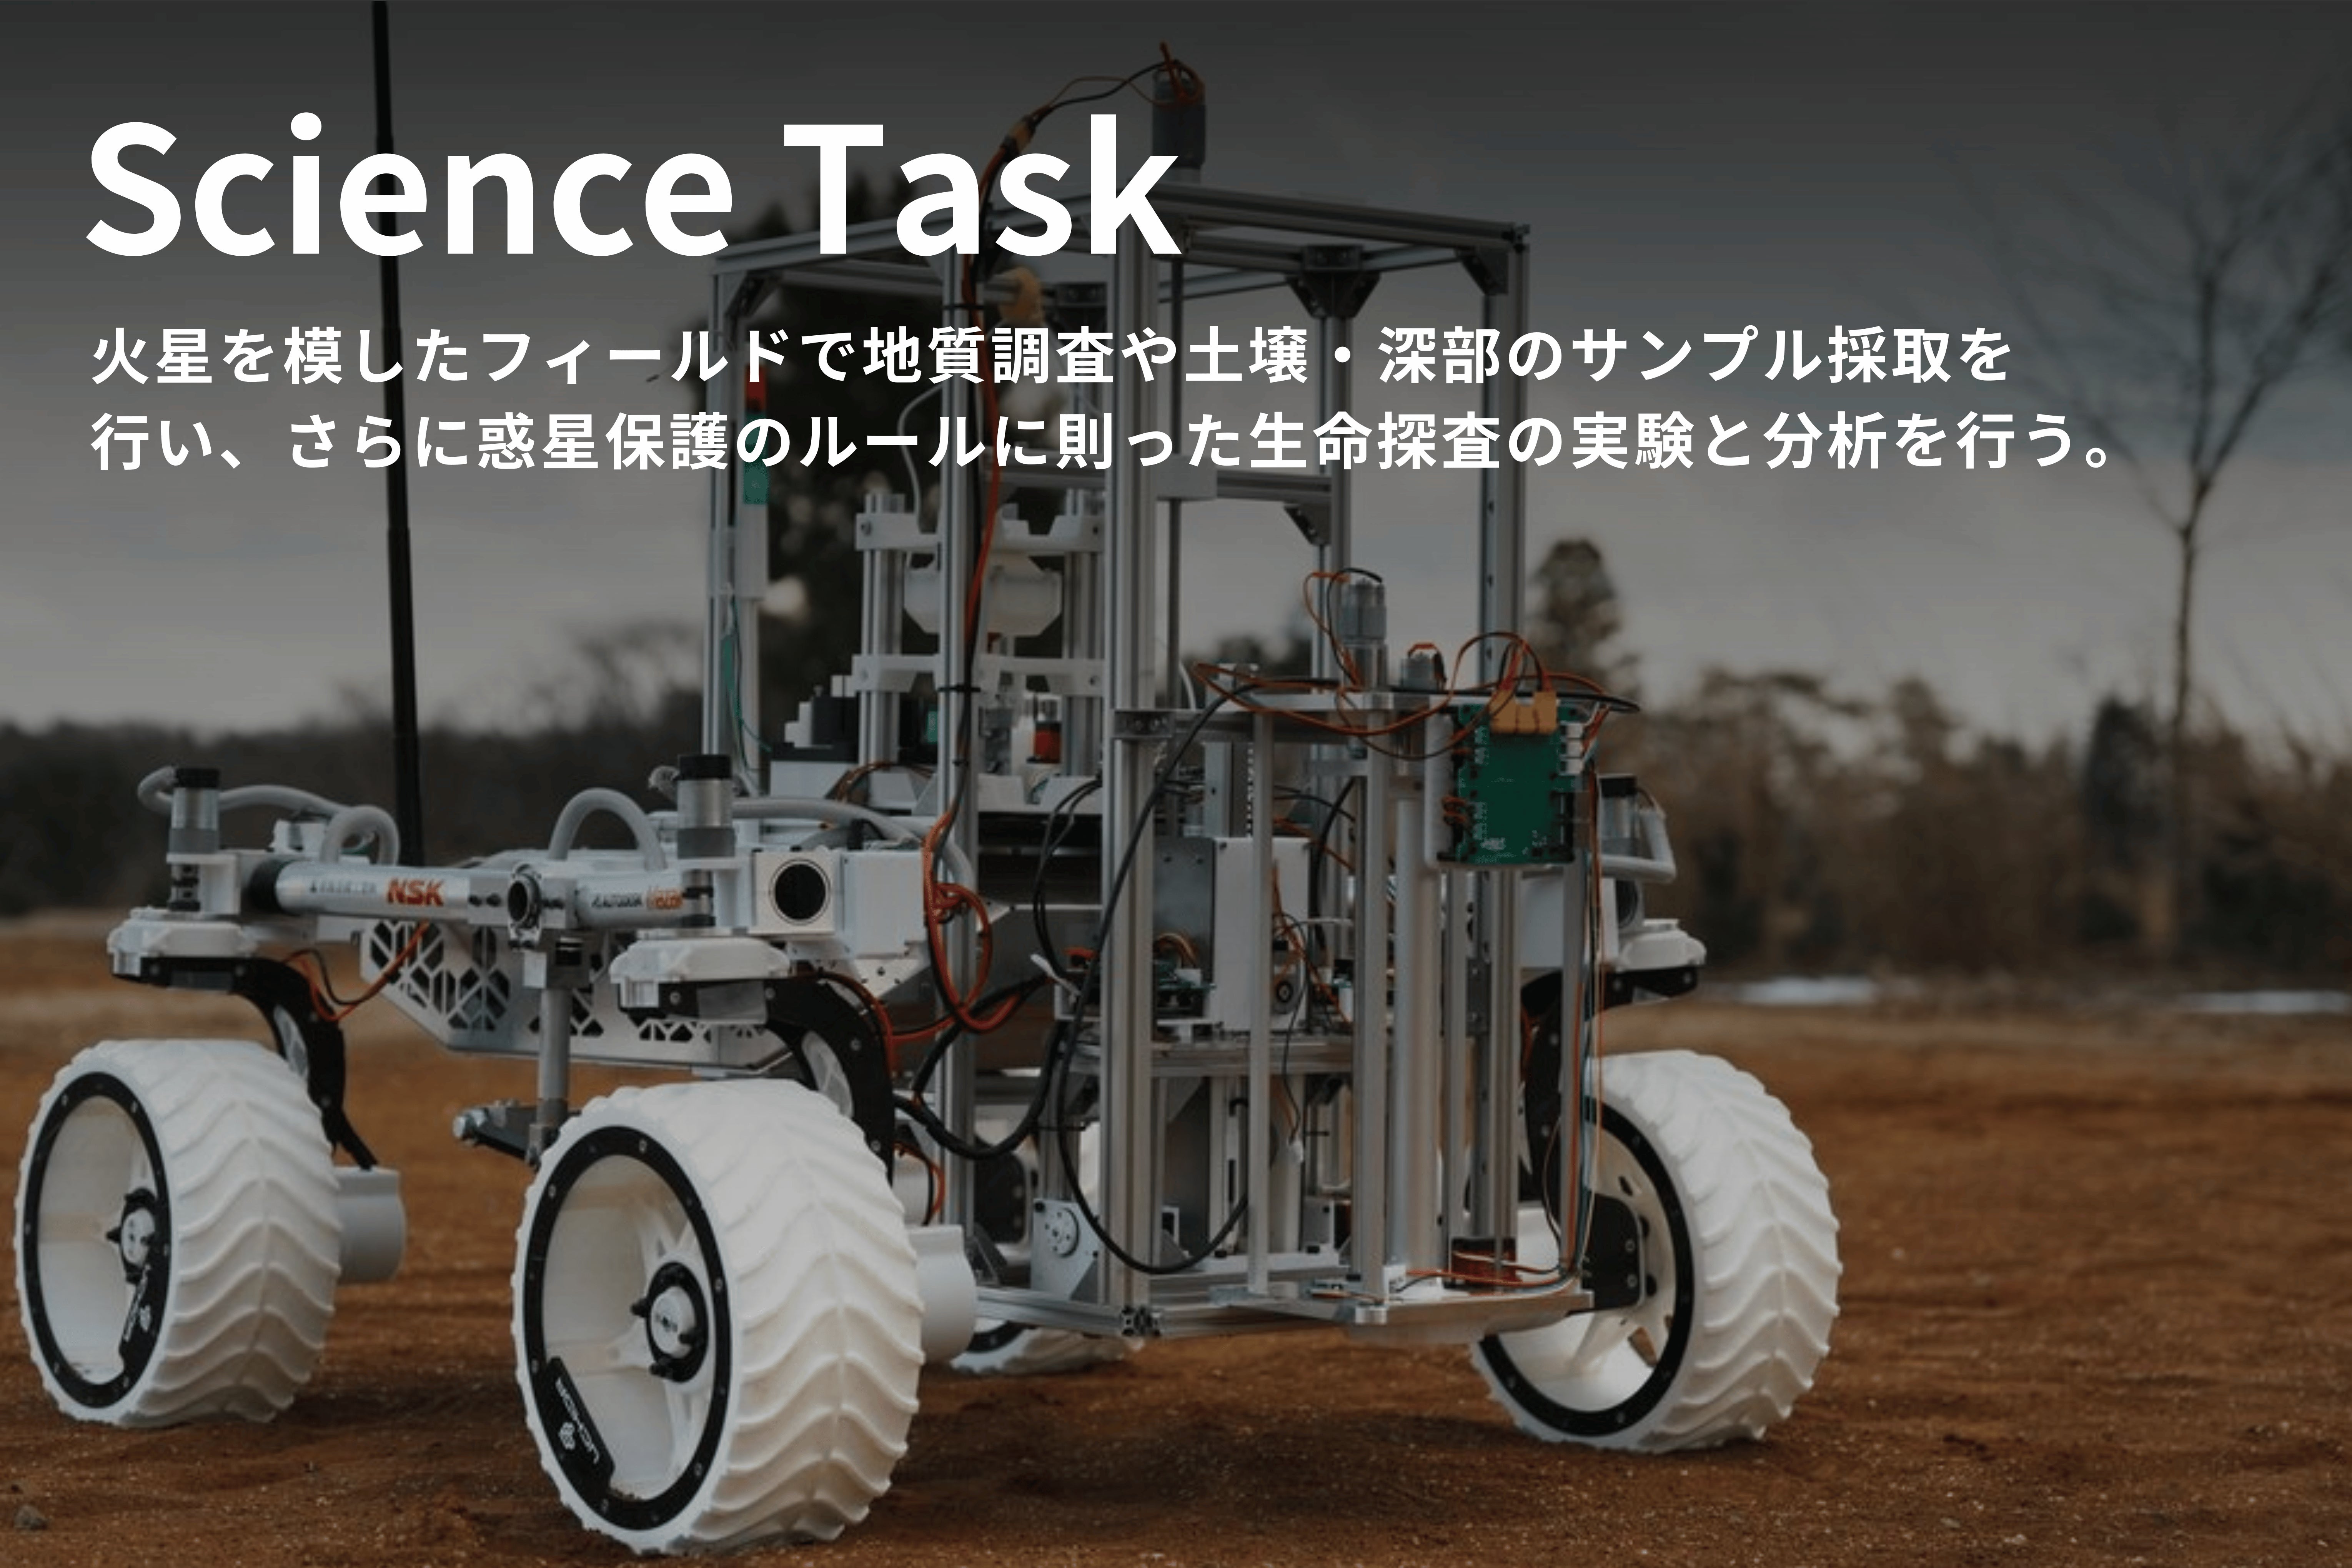
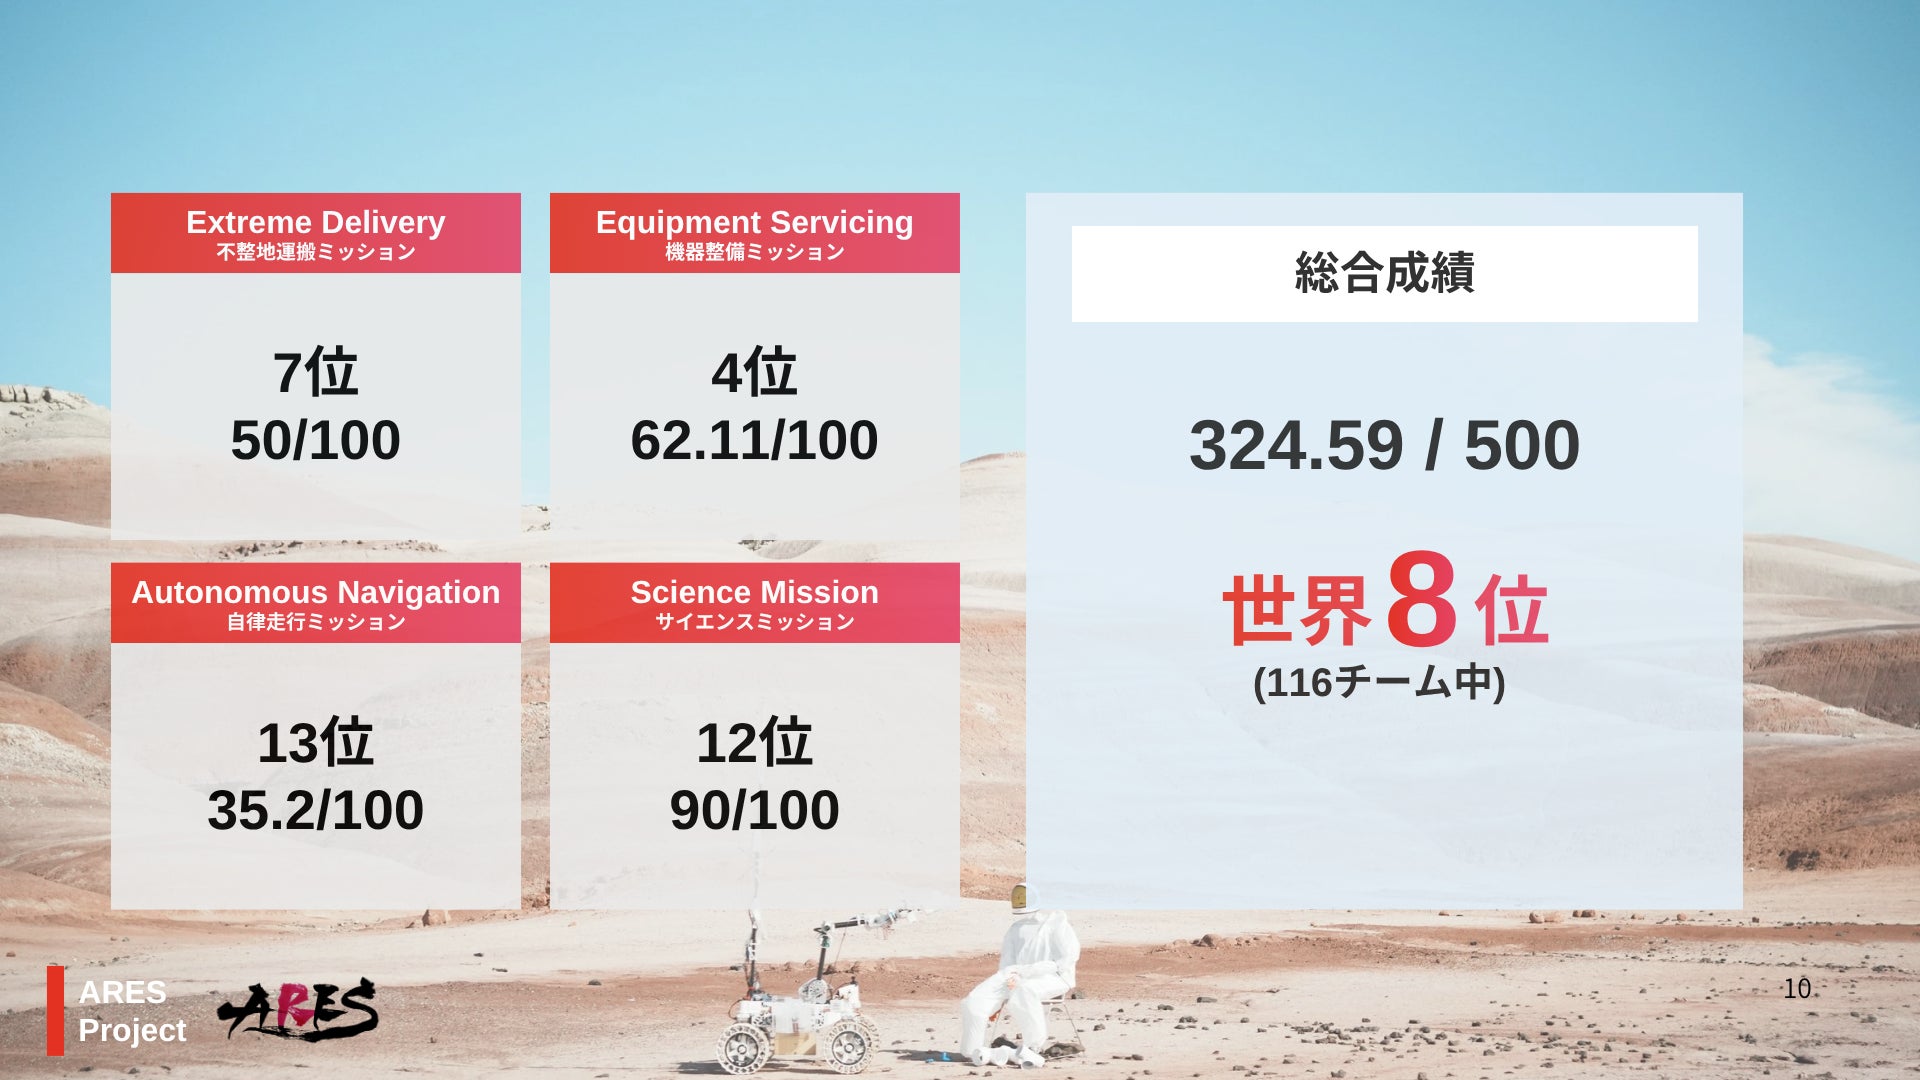
2026/10/25 20:24私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、サイエンス・表面&深部サンプリング ミッションです。Surface & Deep Sampling -- 表面&深部サンプリングスコア結果:157/300 ( 11位 )✴︎ ミッション概要サイエンスミッションは4種のサブミッションから成り立っています。今回取り上げるのは、そのうちの2種のサブミッションです。(残り2種は次の回でご報告いたします。)◉ 表面サンプリング 地表のレゴリスや150mmを超える岩石を採取し、ローバー上のコンテナに保管して重量を測定します。私たちは、既存のグリッパーの代わりに、ボールねじとリンク機構を用いた砂・岩石両用のシャベル型グリッパーを取り付けてミッションに挑みました。採取した試料は、コンテナ内に設置したロードセルを用いて計量します。◉ 深部サンプリング地下30cm以上まで掘削し、異なる色の地層からコア試料を採取します。掘削深度は色の異なる砂の層で確認されます。私たちは、パイプ付きのアースドリルを回転させながら降下させることで土壌を掘削し、スライド式のロードセル付きコンテナを用いて採取した試料の重量を測定する方法でミッションに挑みました。✴︎ ミッション報告◉ 表面サンプリング地面の砂や岩をロボットアームで回収し、コンテナに入れて重さを測るこちらのミッション。最低限の点数は獲得できましたが、それでも練習していた3分の2くらいの実力しか発揮できませんでした。クラクフには魔物がいます。ミッション開始直後にカメラが上手く動作せず、電源を切り直す必要がありました。そのため重量を計るための調節を一からやり直しが必要になり、最終的には時間の制約もあって一部の調節は捨てる決断をしました。また採取する岩も手頃な大きさのものが見つからず要求より少し小さなものを回収しました。これらが減点につながった要因となります。なお、操縦士のアームさばきはいつも通り華麗で、回収の動作は自信を持ってこなせました。◉ 深部サンプリング地中30cmの土をドリルを使って掘り出して回収するこちらのミッション。結果的に16cmほどの深さの土しか取れず、納得がいかない結果となりました。というのも、前日から多くのチームが同じ採取場所でミッションをこなし、また小雨も降ったために、練習のときよりも地面が固くなってしまっていたと分析しています。うまくドリルが地面に刺さらず、途中ローバーを完全に持ち上げました。ローバーがさながら限界腕立て伏せを始めてしまったようでした。しかし、基地局にいたメンバーの強い連携でそんな問題も解決します。基地局にいる全員がそれぞれ異なるカメラ映像に目を凝らし、口頭で状況を共有しあう連携プレー。ドリルは小さく掘っては休ませて、という手順で掘り進めました。結果、目標の半分までは届いたことは最低限やり切った結果です。✴︎ 今後に向けて固い地面を想定した実験、カメラ配置、掘り進める遠隔操作を調節すること、そして不測の事態に備えた重量計や探索も含めて実験練習することが大切だと今回の大会を通じて実感しました。来年こそは満点を取ります。また、実はこのミッションは操縦士の遠隔操作をせずに自律制御すると加点されます。実際に、最優秀チームは自律でミッションを遂行したと聞きました。来年は余裕を持ってこれらの重い開発にも取り組んでいきたいです。 もっと見る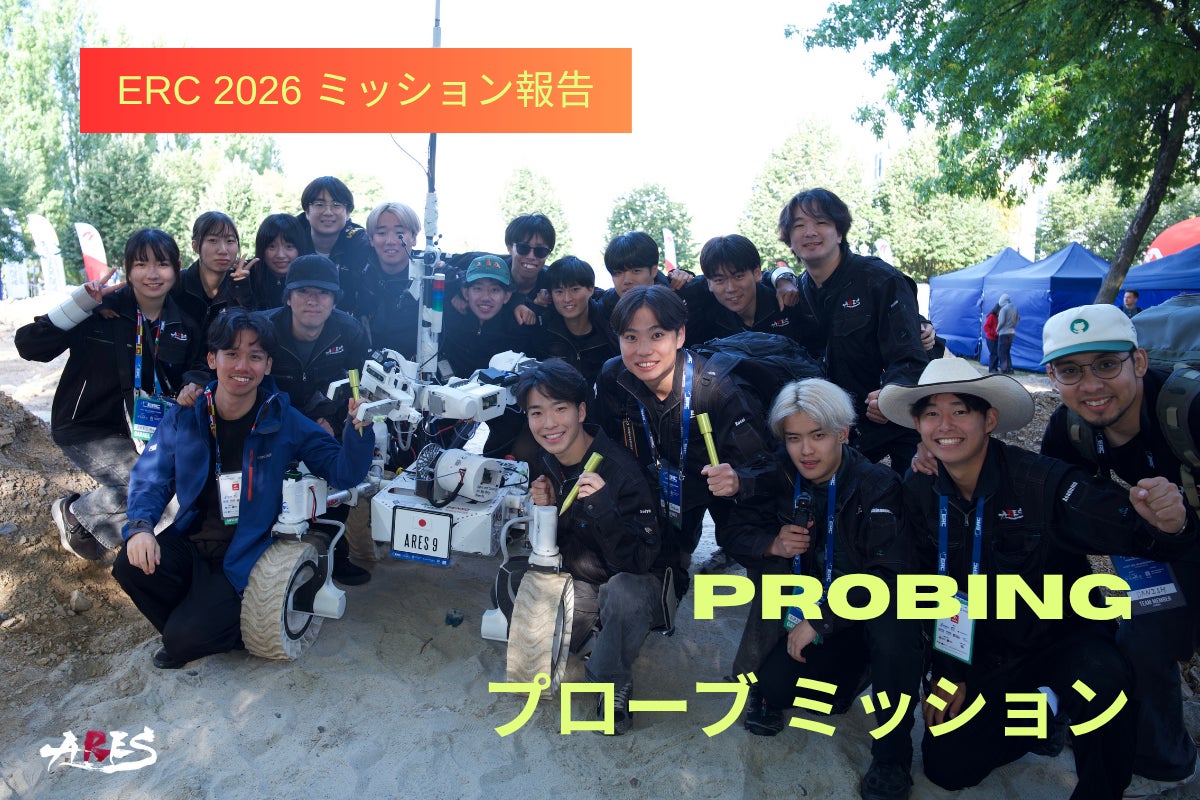
ERC 2026 大会報告 Vol.5 [ プローブミッション ]
2026/10/24 07:52私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、プローブミッションです。✴︎ ミッション概要シナリオ : サイエンスミッションを含むメインミッションから3年後、5機のローバーが火星に送り込まれ、前回のミッションで残されたプローブの回収作業にあたります。これらのプローブには、今後の有人探査にとって重要な数年分の環境データが記録されています。大会当日にローバーが実際に行うタスクは、以下の通り。1. 6か所あるスタート地点のいずれかから出発2. フィールド上のアルミニウム製プローブ3個を発見3. プローブ回収後にローバーに搭載されているコンテナに格納し、できるだけ速くゴールラインへ走行プローブタスクは、この「速さ」が強く要求されます。というのも、他のタスクとは異なり、プローブタスクは完走タイムを主軸に採点され、7分30秒以内のゴールには満点が与えられるからです。✴︎ ミッション報告大会最終日に挑んだのがこのプローブミッションです。ERC大会新記録となる2分14秒という結果を残し、見事1位を獲得することができました。 このミッションはフィールド上で同時に5チームがを行うという、競技性の高いミッションです。当日のミッション運用は、今大会で総合優勝した強豪チームと隣り合う緊張感の高い状況でしたが、練習通りのパフォーマンスを発揮し、彼らにも競り勝つことができました。 2分14秒という記録的なタイムでのミッション成功はARESの公式インスタで1万回近い再生数を記録しているのも、出場したチームにとって驚きであったことを物語っていると思います。ミッション動画はこちら!✴︎ 今後に向けて今回の1位という成績は、各大会で培った経験をもとに行った開発や、合宿での練習が実を結んだ結果だと思います。例えば、走破性の低い他のチームのローバーは今年から始めてミッションゾーンに加えられた砂地ゾーンで、タイヤがスタックするなどのトラブルがありましたが、ARES 9はARES 8で得た知見をもとに走破性の高い大型のタイヤを実装したため、私たちは難なくミッションを遂行することができました。来年のERCに向けてさらなる改良を加え、この部門での2年連続1位獲得を目指していきます。 もっと見る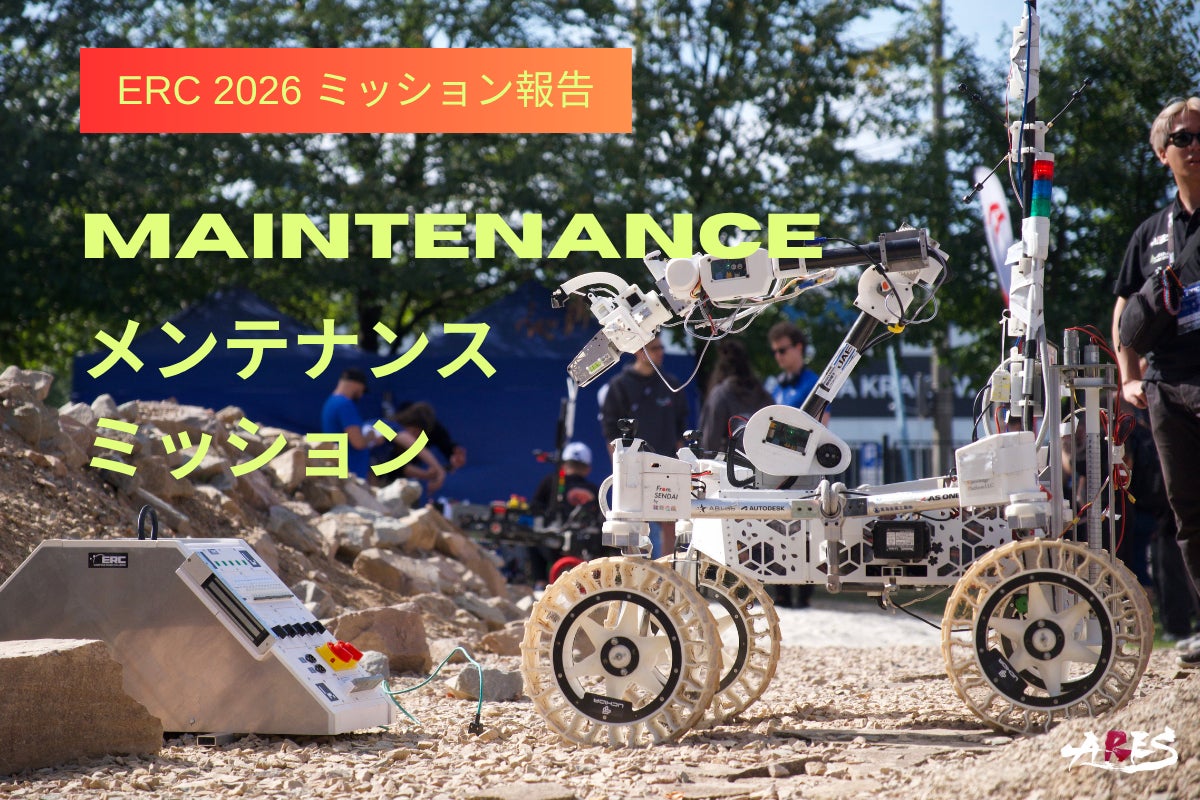
ERC 2026 大会報告 Vol.4 [ メンテナンスミッション ]
2026/10/21 15:48私たちARES Projectは、9月4日〜6日の3日間に渡りポーランド・クラクフにて開催された火星探査ローバーの国際大会 「European Rover challenge(ERC)2026」決勝に出場し、全25チーム中9位という結果を収めました。これから数日間に渡り、各ミッションの結果報告をしてまいります。本日ご報告させていただくのは、メンテナンス(機器整備)ミッションです。Maintenance -- メンテナンスミッションスコア結果:130/300 ( 11位 )✴︎ ミッション概要シナリオ : ローバーが基地にサンプルを届けたところ、湿度を計測する観測機器が停止していることが判明します。原因はおそらく砂嵐。地球からの遠隔修理はできず、近くにいた別のローバーが直接修理にあたることになりました。そして、このトラブルに挑むのが、メンテナンスタスク。ロボットアームを駆使し、パネル上でのスイッチ操作や、プラグの差し込み、電磁石プレートの移動をこなします。制限時間は30分となります。✴︎ ミッション結果メンテナンスミッションでは、ほぼすべてのスイッチに対してアプローチすることができました。ミッション中には、ロボットアームの手首部分が回転しなくなるというトラブルに見舞われましたが、手首の回転を使わずにスイッチを回す方法を考案し、操作を成功させることができました。このように予期せぬトラブルにも臨機応変に対応できたことは、大きな成果となりました。またこのミッションには、対象物の認識・接近・操作を自動化することで加点されるルールがありました。私たちはコンセントのソケットを対象に、自動認識と接近に成功しました。多くのチームが自動化タスクへの挑戦に至らなかったなかで、今後の開発につながる非常に有意義な成果を残すことができました。✴︎ 今後に向けて今大会は私たちにとって初めてのERCへの参加であり、操作対象となるパネルの細かな仕様が想定と異なるなど、実際の競技を通じて初めて明らかになった課題もありました。またミッション本番では、練習中には発生しなかったトラブルにも直面しました。先述したロボットアームの不具合に加え、ミッション序盤にはローバーの通信不良によって一時的に操作不能となる場面もあり、万全の状態で競技に臨むことはできませんでした。今後は、今大会で得られた知見をもとに競技環境を可能な限り忠実に再現し、想定されるトラブルについて練習段階から徹底的に検証していきます。さらに自動化タスクについても、今回は認識・接近までの実現にとどまりましたが、今後は操作までを一貫して自動で行えるシステムの構築・検証を行います。すべてのスイッチの自動操作を実現できるよう、引き続き開発を進めていきます。 もっと見る
コメント
もっと見る